AnswersPublished21 sources
Cztery nogi zamiast kół. Robotyczne psy mają pomóc Chińczykom w budowie bazy na Księżycu
Naukowcy z Chińskiej Akademii Technologii Kosmicznej opublikowali w czasopiśmie Chinese Space Science and Technology koncepcję misji, w której dwóch czworonożnych robotów towarzyszy trzyosobowej załodze na południowym... Zakłada ona trójstopniowy podział zadań: astronauta nr 1 dowodzi dwoma psimi robotami podczas pa...
Opublikowane przezEdytowane za pomocą DeepSeek-V4-FlashObrazy wygenerowane za pomocą GPT Image 1.5
Research answer
Key takeaways
- Naukowcy z Chińskiej Akademii Technologii Kosmicznej opublikowali w czasopiśmie Chinese Space Science and Technology koncepcję misji, w której dwóch czworonożnych robotów towarzyszy trzyosobowej załodze na południowym...
- Zakłada ona trójstopniowy podział zadań: astronauta nr 1 dowodzi dwoma psimi robotami podczas patroli i rozpoznania terenu; astronauta nr 2 zbiera próbki i prowadzi badania; astronauta nr 3 koordynuje misję z wnętrza...
- Ten wstępny projekt wpisuje się w harmonogram chińskiego programu ILRS: roboty prekursorskie (Chang'e 7 w 2026 – 2028), załogowe lądowanie do 2030 roku i docelowo budowa stale zamieszkanej stacji na południowym biegun...
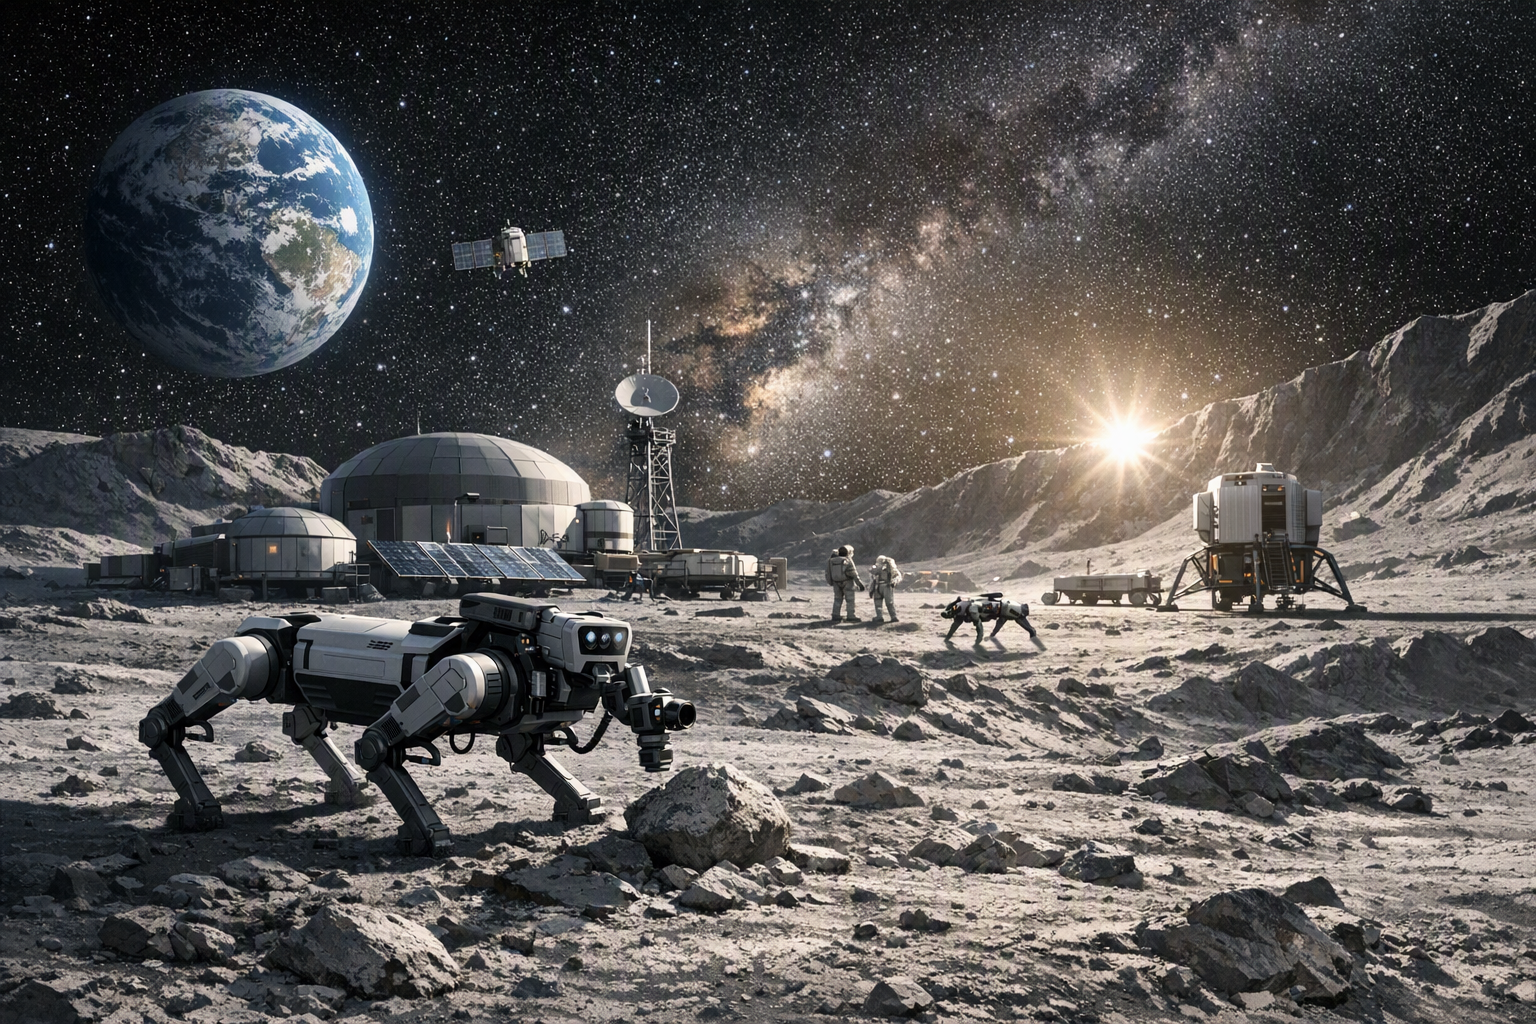
AI Prompt
openai.comCreate a landscape editorial hero image for this Studio Global article: What is China's proposed plan for using robot dogs at its future International Lunar Research Station on the Moon's south pole, including th. Article summary: Chinese researchers from the China Academy of Space Technology (CAST) published a concept in the journal *Chinese Space Science and Technology* outlining how robot dogs could operate at the International Lunar Research S. Topic tags: general, general web, user generated, news. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts w
Chińscy naukowcy z Chińskiej Akademii Technologii Kosmicznej (CAST) opublikowali w czasopiśmie Chinese Space Science and Technology koncepcję, która zakłada wykorzystanie czworonożnych robotów – popularnie nazywanych „robotycznymi psami” – na Międzynarodowej Stacji Badań Księżycowych (ILRS) na południowym biegunie Srebrnego Globu . Plan zakłada, że trzyosobowa załoga astronautów będzie pracować ramię w ramię z dwoma inteligentnymi maszynami, które będą odpowiedzialne za rozpoznanie terenu, wydobycie surowców, codzienną konserwację, a nawet… wsparcie emocjonalne dla załogi .
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
People also ask
What is the short answer to "Cztery nogi zamiast kół. Robotyczne psy mają pomóc Chińczykom w budowie bazy na Księżycu"?
Naukowcy z Chińskiej Akademii Technologii Kosmicznej opublikowali w czasopiśmie Chinese Space Science and Technology koncepcję misji, w której dwóch czworonożnych robotów towarzyszy trzyosobowej załodze na południowym...
What are the key points to validate first?
Naukowcy z Chińskiej Akademii Technologii Kosmicznej opublikowali w czasopiśmie Chinese Space Science and Technology koncepcję misji, w której dwóch czworonożnych robotów towarzyszy trzyosobowej załodze na południowym... Zakłada ona trójstopniowy podział zadań: astronauta nr 1 dowodzi dwoma psimi robotami podczas patroli i rozpoznania terenu; astronauta nr 2 zbiera próbki i prowadzi badania; astronauta nr 3 koordynuje misję z wnętrza...
What should I do next in practice?
Ten wstępny projekt wpisuje się w harmonogram chińskiego programu ILRS: roboty prekursorskie (Chang'e 7 w 2026 – 2028), załogowe lądowanie do 2030 roku i docelowo budowa stale zamieszkanej stacji na południowym biegun...
Sources
scmp.comChina’s lunar research station could be guarded by robot watchdogs: scientists
news24online.comChina's moon base plan: Robot dogs could soon patrol the ...
interestingengineering.comChina's 2035 moon base could see robot dogs patrol, build ...
gadgetreview.comChina Wants Robot Dogs to Help Build Its Moon Base by 2035