AnswersPublished17 sources
Jak Encord wykorzystuje czujniki fal mózgowych, EMG i teleoperację do tworzenia danych treningowych dla fizycznej AI
Encord testuje czujniki fal mózgowych (EEG) od niemieckiego startupu Zander Labs oraz czujniki mięśniowe (EMG), aby tworzyć dane treningowe dla robotyki, rejestrując stany umysłu operatorów podczas wykonywania zadań f... Firma zebrała łącznie 110 milionów dolarów (w tym 60 mln USD w serii C w lutym 2026 r.) na budow...
Opublikowane przezEdytowane za pomocą DeepSeek-V4-FlashObrazy wygenerowane za pomocą GPT Image 1.5
Research answer
Key takeaways
- Encord testuje czujniki fal mózgowych (EEG) od niemieckiego startupu Zander Labs oraz czujniki mięśniowe (EMG), aby tworzyć dane treningowe dla robotyki, rejestrując stany umysłu operatorów podczas wykonywania zadań f...
- Firma zebrała łącznie 110 milionów dolarów (w tym 60 mln USD w serii C w lutym 2026 r.) na budowę infrastruktury danych, która obejmuje dedykowanych operatorów, konfigurowalne laboratoria i zaawansowaną fuzję sensorów.
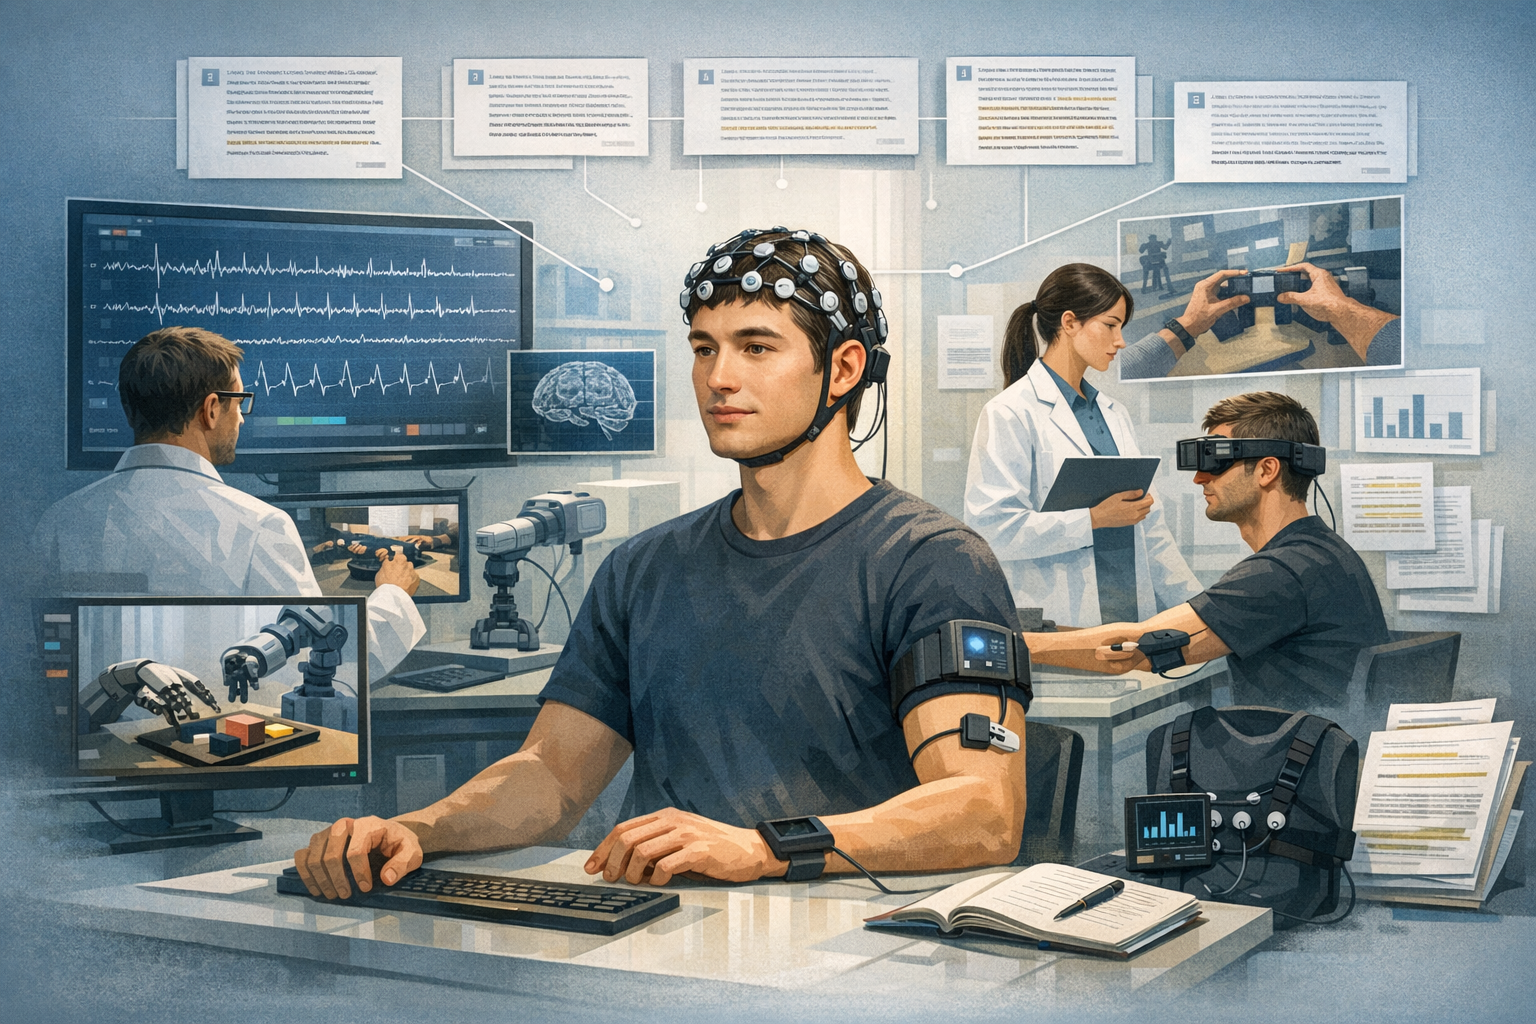
AI Prompt
openai.comCreate a landscape editorial hero image for this Studio Global article: Search & fact-check with cited sources for How is Encord using brain wave sensors and other data collection methods to address the shortage. Article summary: Encord is pioneering experimental biosignal capture (brain waves and muscle sensors) alongside teleoperation, egocentric video, and lab-based physical data collection to address the industry's shortage of real-world trai. Topic tags: general, general web, user generated. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fak
Fizyczna AI – systemy pozwalające robotom chwytać, chodzić, jeździć i manipulować przedmiotami – napotyka na wąskie gardło, którego nie rozwiąże żadna zaawansowana architektura modelu: dotkliwy brak danych treningowych ze świata rzeczywistego. W przeciwieństwie do dużych modeli językowych, które można trenować na bilionach słów zebranych z internetu, roboty potrzebują wiernych, fizycznych danych z realnego otoczenia. Te dane są drogie w produkcji, trudne do opisania i po prostu rzadkie.
Encord, firma, która początkowo tworzyła narzędzia do zarządzania danymi dla zespołów AI, teraz próbuje rozwiązać ten problem, stając się producentem danych. W magazynie w San Leandro w Kalifornii firma łączy eksperymentalny odczyt biosygnałów – fal mózgowych i sygnałów mięśniowych – z teleoperacją na dużą skalę, nagraniami z kamer z perspektywy pierwszej osoby (egocentrycznymi) i zbieraniem danych w laboratorium. Celem jest wyprodukowanie multimodalnych zestawów danych, których firmy robotyczne nie są w stanie łatwo stworzyć samodzielnie. Oto jak to działa i gdzie leżą największe wyzwania.
Jak Encord zbiera dane treningowe
Czujniki fal mózgowych (EEG)
Operatorzy Encord, nazywani „pilotami”, noszą zestawy słuchawkowe opracowane przez niemiecki startup Zander Labs. Mierzą one aktywność mózgu podczas wykonywania fizycznych zadań . Gdy pilot ostrożnie rozbiera wieżę z Jengi, zestaw wychwytuje sygnały wskazujące na stany umysłowe, takie jak zamiar, wykrywanie błędu i zaskoczenie. Celem jest stworzenie zbioru danych oznakowanych falami mózgowymi, który mógłby pomóc modelom robotycznym zrozumieć, kiedy należy uruchomić bardziej zaawansowane rozumowanie lub wykryć tryby awarii .
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
People also ask
What is the short answer to "Jak Encord wykorzystuje czujniki fal mózgowych, EMG i teleoperację do tworzenia danych treningowych dla fizycznej AI"?
Encord testuje czujniki fal mózgowych (EEG) od niemieckiego startupu Zander Labs oraz czujniki mięśniowe (EMG), aby tworzyć dane treningowe dla robotyki, rejestrując stany umysłu operatorów podczas wykonywania zadań f...
What are the key points to validate first?
Encord testuje czujniki fal mózgowych (EEG) od niemieckiego startupu Zander Labs oraz czujniki mięśniowe (EMG), aby tworzyć dane treningowe dla robotyki, rejestrując stany umysłu operatorów podczas wykonywania zadań f... Firma zebrała łącznie 110 milionów dolarów (w tym 60 mln USD w serii C w lutym 2026 r.) na budowę infrastruktury danych, która obejmuje dedykowanych operatorów, konfigurowalne laboratoria i zaawansowaną fuzję sensorów.