AnswersPublished12 sources
Autoware 2.0: sztuczna inteligencja obok dotychczasowego systemu
Wydanie Autoware 2.0.0 pojawiło się na GitHubie 29 października 2026 r. Dodaje planowanie AI obok dotychczasowego stosu opartego na regułach, ale proponowany selektor trajektorii jeszcze nie działa.
Opublikowane przezEdytowane za pomocą GPT-6 LunaObrazy wygenerowane za pomocą GPT Image 2
Research answer
Key takeaways
- Wydanie Autoware 2.0.0 pojawiło się na GitHubie 29 października 2026 r. Dodaje planowanie AI obok dotychczasowego stosu opartego na regułach, ale proponowany selektor trajektorii jeszcze nie działa.
- Przy uruchamianiu można wybrać planistę regułowy albo Diffusion Planner; ten pierwszy pozostaje ustawieniem domyślnym.
- Wydanie wprowadza też wersjonowane modele AI, Autoware Index do wyszukiwania pakietów społeczności oraz Autoware Reference Design.
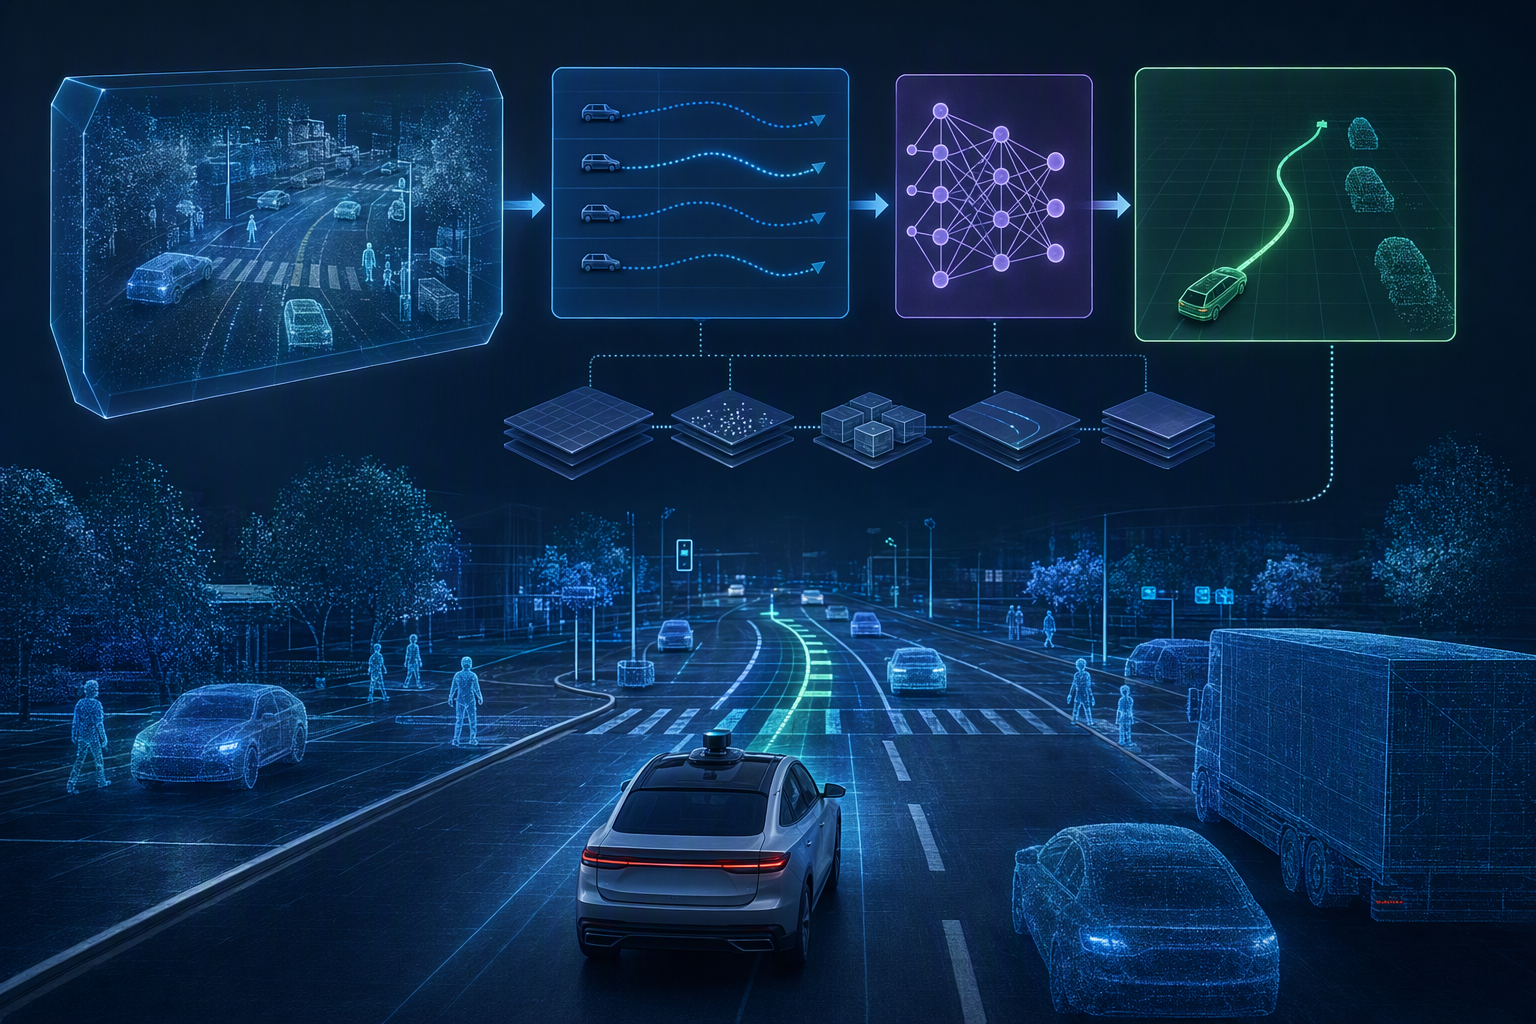
AI Prompt
openai.comCreate a landscape editorial hero image for this Studio Global article: What does Autoware 2.0, released on GitHub on October 29, 2026, introduce to the Autoware Foundation’s open-source autonomous-driving softwa. Article summary: Autoware 2.0’s central change is to add learned AI planning alongside—not replace—the existing rule-based autonomous-driving stack, using a generator–selector trajectory architecture. The available evidence supports that. Topic tags: general, general web, user generated, documentation. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks,
Autoware 2.0 nie zastępuje dotychczasowego oprogramowania do jazdy autonomicznej nowym systemem opartym wyłącznie na sztucznej inteligencji. To krok w stronę architektury, która ma pomieścić zarówno klasyczne moduły regułowe, jak i planowanie wykorzystujące wyuczone modele. W wydaniu 2.0.0 domyślny pozostaje jednak dotychczasowy stos.
Nowy pomysł: generator i selektor trajektorii
W sercu projektu jest architektura generator–selektor. Generatory tworzą propozycje trajektorii, czyli możliwych torów jazdy pojazdu. Selektor ma je ocenić i wybrać jedną z nich. Taki podział ma ułatwić łączenie różnych podejść do planowania — od tradycyjnych metod regułowych po modele uczone na danych.
Ważne jest jednak rozróżnienie między projektem architektury a jej działaniem w obecnej wersji. W Autoware 2.0.0 planistę wybiera się podczas uruchamiania systemu: domyślnie jest to planista regułowy, ale można wskazać także Diffusion Planner. Dokumentacja zaznacza, że selektor jeszcze nie działa. Nie jest to więc na razie system, który jednocześnie porównuje propozycje wielu planistów i sam rozstrzyga, którą trasę wybrać.
Modele i narzędzia dla społeczności
Zmienia się również sposób udostępniania modeli AI. Fundacja Autoware publikuje je na platformie Hugging Face, a wersje modeli oznaczane są tagami. Wydanie pobiera wytrenowane modele — nie zawiera kodu do ich trenowania.
Wśród nowości są też Autoware Index i Autoware Reference Design. Index ma ułatwiać wyszukiwanie pakietów tworzonych przez społeczność, a Reference Design należy do narzędzi pomagających składać systemy. Dostępne informacje o wydaniu nie pozwalają jednak potwierdzić wszystkich szczegółów dotyczących testowania pakietów ani tego, jak profile wdrożeń przekładają się na powtarzalne konfiguracje oprogramowania. Nie warto więc przypisywać tym narzędziom możliwości, których źródła nie opisują.
Kolejny etap rozwoju, nie gotowy samochód autonomiczny
Mapa drogowa Autoware opisuje przejście od tradycyjnego stosu robotycznego do architektury opartej na danych i AI, z funkcjami jazdy end-to-end. Właśnie w tym kierunku zmierza dodanie planowania opartego na wyuczonych modelach przy zachowaniu klasycznych modułów. Sama deklaracja kierunku nie oznacza jednak, że autonomiczna jazda end-to-end jest już gotowa. 17
Wydanie 2.0 wpisuje się w serię aktualizacji projektu: wersja 1.8.0 ukazała się w maju 2026 r., 1.9.0 w lipcu, a 2.0.0 w październiku. Po publikacji na GitHubie Fundacja Autoware ogłosiła szerszą premierę 2 listopada. TIER IV zapowiedziała współpracę z Fundacją i społecznością open source przy dalszym rozwijaniu Autoware 2.0; w doniesieniach opisano też prace nad wdrożeniem z udziałem Arm, AWS i Red Hat. 2
Co to wydanie pokazuje — a czego nie
Autoware 2.0 daje deweloperom możliwość włączenia planowania AI do otwartego stosu, w którym domyślnie nadal działa planowanie regułowe. Nowa architektura i narzędzia ekosystemu tworzą podstawy do integracji wyuczonych modeli, ale brak działającego selektora w wersji 2.0.0 jest istotnym ograniczeniem: wydanie nie demonstruje jeszcze kompletnego systemu, który wybiera między wieloma generatorami trajektorii.
Sama architektura nie jest też dowodem walidacji bezpieczeństwa ani gotowości do wdrożenia komercyjnego. Do mocniejszych wniosków o gotowości w ruchu drogowym potrzebne byłyby informacje o sprawdzonym zachowaniu systemu i konkretnych programach produkcyjnych. Na razie Autoware 2.0 oznacza zmianę w projekcie i narzędziach — nie potwierdzenie, że autonomiczna jazda end-to-end jest już gotowym produktem.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
People also ask
What is the short answer to "Autoware 2.0: sztuczna inteligencja obok dotychczasowego systemu"?
Wydanie Autoware 2.0.0 pojawiło się na GitHubie 29 października 2026 r. Dodaje planowanie AI obok dotychczasowego stosu opartego na regułach, ale proponowany selektor trajektorii jeszcze nie działa.
What are the key points to validate first?
Wydanie Autoware 2.0.0 pojawiło się na GitHubie 29 października 2026 r. Dodaje planowanie AI obok dotychczasowego stosu opartego na regułach, ale proponowany selektor trajektorii jeszcze nie działa. Przy uruchamianiu można wybrać planistę regułowy albo Diffusion Planner; ten pierwszy pozostaje ustawieniem domyślnym.
What should I do next in practice?
Wydanie wprowadza też wersjonowane modele AI, Autoware Index do wyszukiwania pakietów społeczności oraz Autoware Reference Design.