AnswersPublished16 sources
BG-5 Golden Dragon Fish: robotyczna ryba bez śruby pokazała autonomiczne omijanie przeszkód
BG 5 to bezśrubowy, biomimetyczny pojazd podwodny: napędza go trzyprzegubowy ogon podzielony na siedem segmentów, wykonujący falujący ruch. Na CIFTIS 2026 robot wykrywał przeszkody czujnikami i samodzielnie zmieniał trasę, zamiast poruszać się wyłącznie po wcześniej zaprogramowanej ścieżce.
Opublikowane przezEdytowane za pomocą GPT-5.6 TerraObrazy wygenerowane za pomocą GPT Image 2
Research answer
Key takeaways
- BG 5 to bezśrubowy, biomimetyczny pojazd podwodny: napędza go trzyprzegubowy ogon podzielony na siedem segmentów, wykonujący falujący ruch.
- Na CIFTIS 2026 robot wykrywał przeszkody czujnikami i samodzielnie zmieniał trasę, zamiast poruszać się wyłącznie po wcześniej zaprogramowanej ścieżce.
- Według danych katalogowych ma wymiary 640 × 204 × 90 mm, waży około 3 kg, osiąga do 0,6 m/s i może pracować do głębokości 5 m.
- Wariant BG 5V ma służyć badaniom nad współpracą wielu robotów, lecz dla praktycznych zastosowań nadal brakuje niezależnej walidacji kluczowych parametrów.
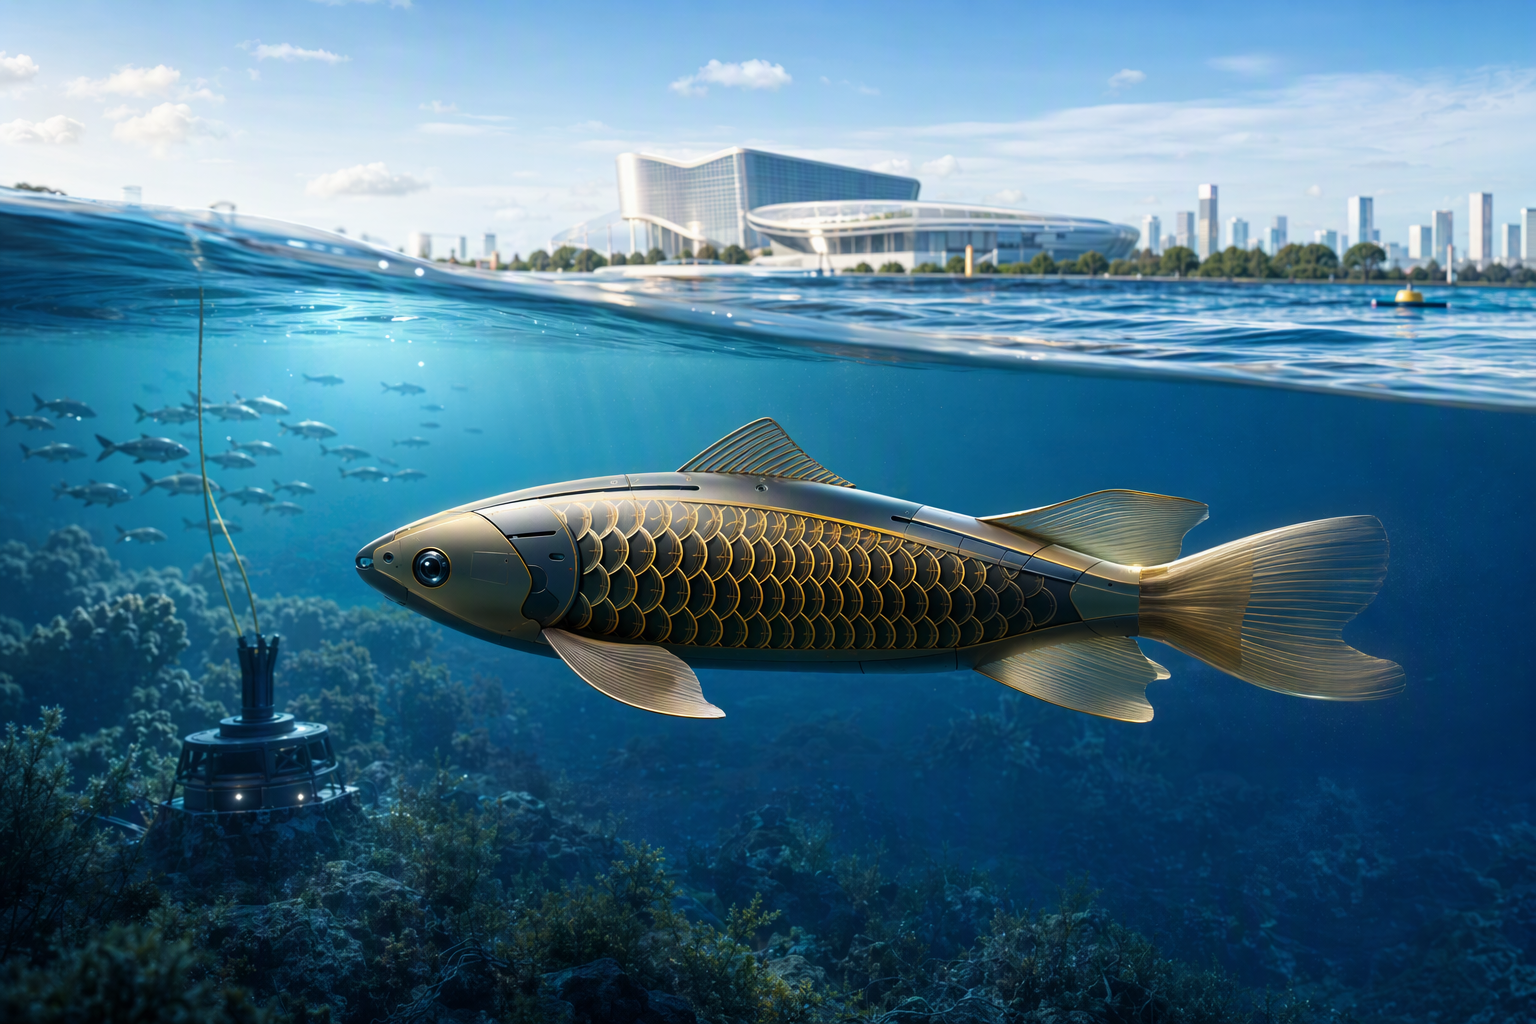
AI Prompt
openai.comCreate a landscape editorial hero image for this Studio Global article: What did Boyagongdao demonstrate with its BG-5 Golden Dragon Fish biomimetic autonomous underwater vehicle at the 2026 China International F. Article summary: At CIFTIS 2026 in Beijing, Boyagongdao presented the BG-5 Golden Dragon Fish as a small, propeller-free biomimetic AUV that imitates a golden arowana’s swimming rather than following a fixed, pre-programmed course. It de. Topic tags: general, general web, academic, education. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts wi
Boyagongdao wykorzystało China International Fair for Trade in Services (CIFTIS) 2026 w Pekinie do prezentacji BG-5 Golden Dragon Fish — kompaktowego, biomimetycznego autonomicznego pojazdu podwodnego (AUV). Konstrukcja naśladuje sposób pływania arawany złotej. Kluczowym elementem pokazu nie był jednak sam wygląd robota: pojazd miał wykrywać przeszkody i dostosowywać trasę, zamiast płynąć wyłącznie po stałej, wcześniej zaprogramowanej ścieżce. 4
8
Robotyczna ryba bez klasycznej śruby
BG-5 nie korzysta z konwencjonalnego wirującego śmigła. Napęd zapewnia elastyczny ogon wieloprzegubowy, opisany jako konstrukcja z trzema przegubami i siedmioma segmentami. Wytwarza on ciąg dzięki przemieszczającej się wzdłuż ogona fali ruchu. 5
To właśnie ten element stanowi sedno biomimetycznej koncepcji. Korpus i ogon mają odtwarzać rybią lokomocję, przy zachowaniu funkcji autonomicznej nawigacji — inaczej niż w typowych małych dronach podwodnych napędzanych śrubą. 4
6
Co pokazano na CIFTIS
Podczas wydarzenia w Pekinie firma przedstawiła BG-5 jako pojazd zdolny do wykrywania przeszkód i autonomicznej zmiany kursu. Według relacji z wystawy czujniki pokładowe pozwalają mu planować ruch wokół przeszkód, a nie polegać wyłącznie na z góry wyznaczonej trasie. 4
8
Dostępne relacje potwierdzają pokaz rybiego sposobu poruszania się i autonomicznego omijania przeszkód. Nie dostarczają natomiast danych porównawczych dotyczących czasu pracy, dokładności lokalizacji i nawigacji, sygnatury akustycznej, udźwigu ani działania w silnym nurcie, mętnej wodzie, gęstej roślinności, tunelach czy czynnych obiektach hydrotechnicznych.
Parametry BG-5 według katalogu
Poniższe wartości są danymi katalogowymi lub deklaracjami producenta, a nie wynikami niezależnych testów:
- Wymiary: 640 × 204 × 90 mm
5
- Masa: około 3 kg
- Prędkość maksymalna: 0,6 m/s
- Maksymalna głębokość pracy: 5 m
- Napęd: trzyprzegubowy, siedmiosegmentowy ogon o falującym ruchu zamiast klasycznej śruby
Parametry wskazują na małą platformę do działań w płytkiej wodzie, nie na AUV przeznaczony do głębokiego nurkowania. Zwłaszcza deklarowany limit 5 m określa obecnie raportowany zakres działania urządzenia. 5
Zastosowania oraz platforma badawcza BG-5V
Relacje wokół ekspozycji wskazują BG-5 jako potencjalne narzędzie do inspekcji w płytkiej wodzie, w tym prac związanych z hydroenergetyką, a także do badań i edukacji dotyczących lokomocji inspirowanej rybami. 6
13
Boyagongdao wymienia również konfigurację BG-5V, łączącą robotyczną rybę z platformą programową do eksperymentów z wieloma robotami. Wśród deklarowanych funkcji badawczych są globalne i lokalne planowanie tras, przydział zadań, kontrola formacji, transport kooperacyjny oraz inne skoordynowane zadania grupowe. 12
Kompaktowy pojazd bez śruby może być interesujący w badaniach nad nawigacją w ciasnych lub zagraconych przestrzeniach wodnych, gdzie liczą się manewrowość i ograniczanie ryzyka kontaktu śruby z otoczeniem. To jednak przesłanka projektowa, a nie dowód, że BG-5 już przewyższa konwencjonalne pojazdy podwodne podczas rzeczywistych inspekcji.
Czego jeszcze nie zweryfikowano
Występ na CIFTIS pokazał nietypowe połączenie biomimetycznego napędu z autonomiczną korektą trasy. Nie przedstawiono jednak niezależnych danych o czasie realizacji misji, niezawodności łączności pod wodą, poziomie hałasu, ograniczeniach ładunku ani precyzji nawigacji.
Dlatego deklarowaną prędkość maksymalną 0,6 m/s i głębokość pracy 5 m należy traktować jako parametry znamionowe. Rzeczywista przydatność BG-5 do inspekcji infrastruktury hydroenergetycznej, nawigacji w zatłoczonej wodzie czy skoordynowanych misji wielu robotów będzie zależeć od testów w konkretnych warunkach, przy odpowiedniej długości misji i w docelowym środowisku czujnikowym. 5
12
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
People also ask
What is the short answer to "BG-5 Golden Dragon Fish: robotyczna ryba bez śruby pokazała autonomiczne omijanie przeszkód"?
BG 5 to bezśrubowy, biomimetyczny pojazd podwodny: napędza go trzyprzegubowy ogon podzielony na siedem segmentów, wykonujący falujący ruch.
What are the key points to validate first?
BG 5 to bezśrubowy, biomimetyczny pojazd podwodny: napędza go trzyprzegubowy ogon podzielony na siedem segmentów, wykonujący falujący ruch. Na CIFTIS 2026 robot wykrywał przeszkody czujnikami i samodzielnie zmieniał trasę, zamiast poruszać się wyłącznie po wcześniej zaprogramowanej ścieżce.
What should I do next in practice?
Według danych katalogowych ma wymiary 640 × 204 × 90 mm, waży około 3 kg, osiąga do 0,6 m/s i może pracować do głębokości 5 m.
Sources
timesofindia.indiatimes.comWatch: China unveils robotic fish modelled on the golden ...
bolnews.comChina unveils ‘Golden Dragon Fish’ robot, sparking buzz over ...
thearabianpost.comAsia Focus: In-depth coverage of Asian affairs