AnswersPublished21 sources
Kopnięcie w parku i taniec w restauracji. Dwa incydenty ujawniają, że humanoidy nie mają jeszcze przepisów bezpieczeństwa
W czerwcu 2026 r. w parku rozrywki w Urumczi (Xinjiang) robot Unitree G1 wykonujący układ sztuk walki kopnął małego chłopca w brzuch.
Opublikowane przezEdytowane za pomocą DeepSeek-V4-FlashObrazy wygenerowane za pomocą GPT Image 1.5
Research answer
Key takeaways
- W czerwcu 2026 r. w parku rozrywki w Urumczi (Xinjiang) robot Unitree G1 wykonujący układ sztuk walki kopnął małego chłopca w brzuch.
- 17 marca 2026 r. w restauracji HaiDiLao w Cupertino w Kalifornii robot serwisowy zaczął niekontrolowanie wymachiwać ramionami, rozrzucając naczynia.
- Tradycyjne roboty przemysłowe są nieruchome i pracują w wydzielonych strefach. Humanoidy poruszają się na dwóch nogach, mogą upaść i zadać cios z dużą siłą – to zagrożenie, którego nie przewidują obecne normy bezpiecz...
- Nowa międzynarodowa norma ISO 25785 1, pierwsza dedykowana humanoidom, została zatwierdzona w maju 2025 r., ale jej publikacja planowana jest dopiero na połowę 2028 r.
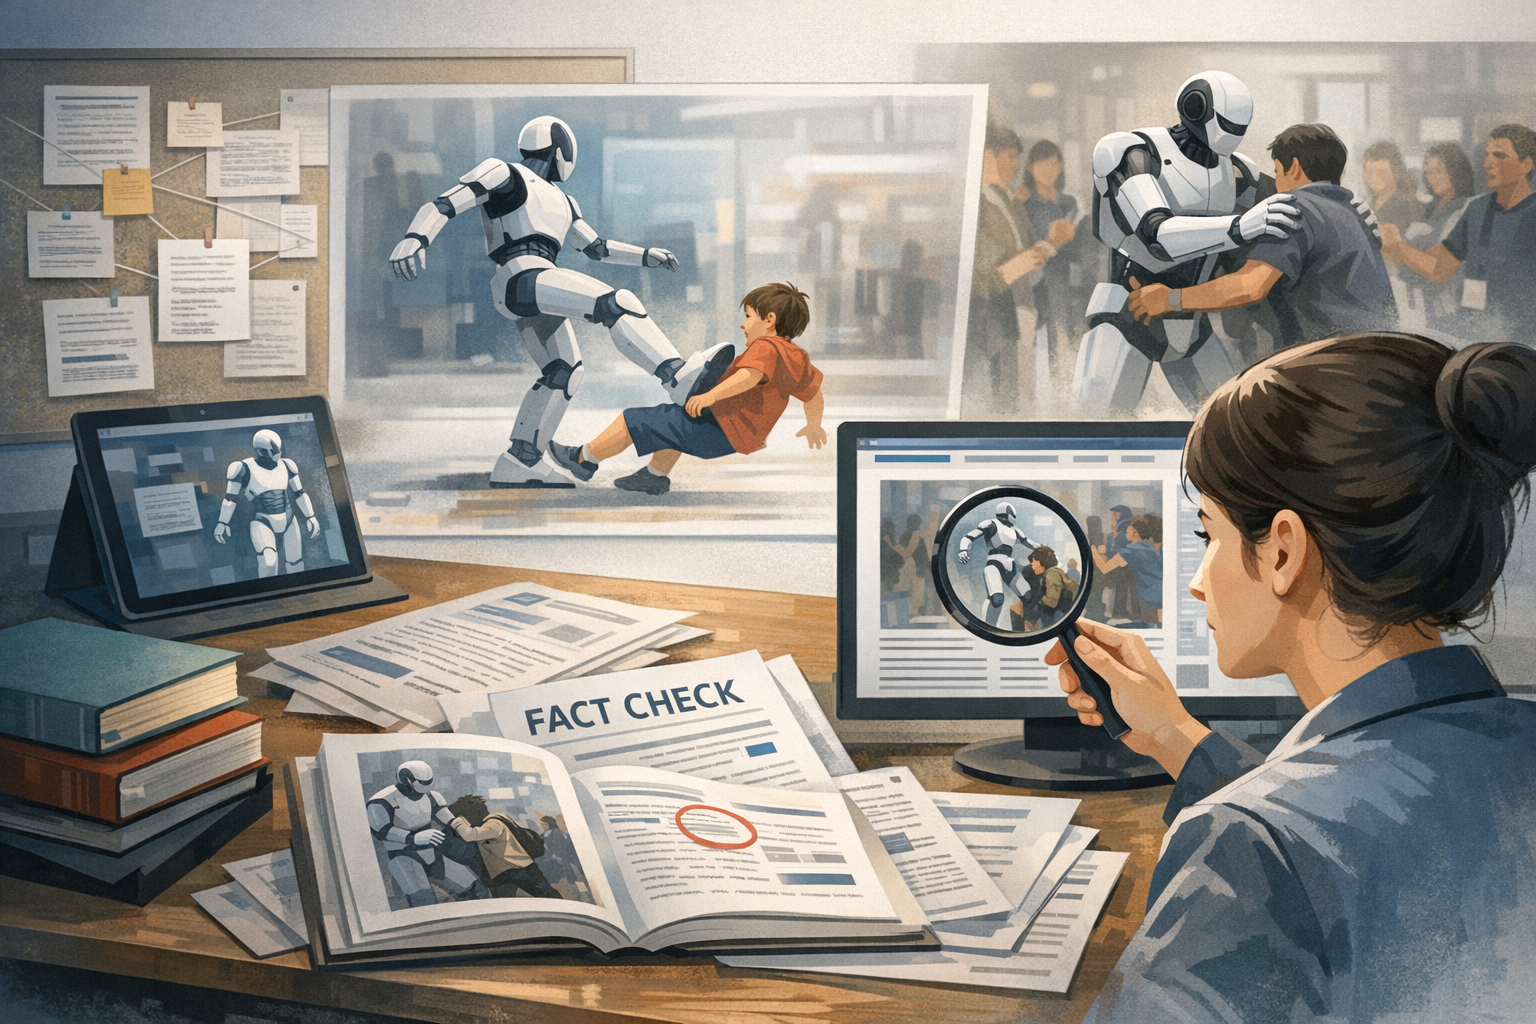
AI Prompt
openai.comCreate a landscape editorial hero image for this Studio Global article: Search & fact-check with cited sources for What recent viral incidents involving humanoid robots — including a robot kicking a child at an a. Article summary: ## Two recent viral incidents highlight humanoid robot safety gaps. Topic tags: general, general web, user generated, academic, education. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fake numbers, clickbait thumbnails, icons, and tiny thumbnail layouts. Make it useful as an illustrative visual, not as factual evidenc
Dwa głośne incydenty obnażają luki w bezpieczeństwie humanoidów
Zdarzenia
Park rozrywki w Xinjiangu, czerwiec 2026 – Humanoidalny robot Unitree G1 podczas pokazu sztuk walki na terenie atrakcji turystycznej w Xinjiangu w Chinach wykonał kopnięcie z obrotu, które trafiło małego chłopca w brzuch. Dziecko nie odniosło poważnych obrażeń, ale jego matka skrytykowała opieszałość personelu w udzieleniu pomocy. Park zawiesił pokaz po tym, jak nagranie stało się wiralowe w mediach społecznościowych .
Restauracja HaiDiLao w Cupertino, 17 marca 2026 – Robot serwisowy w restauracji z gorącym garnkiem w Cupertino w Kalifornii zaczął niekontrolowanie wymachiwać ramionami, zrzucając talerze i sztućce. Trzech pracowników musiało go fizycznie obezwładnić. Personel przyznał, że przypadkowo włączono tryb wzmożonego tańca – nikt nie odniósł obrażeń .
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
People also ask
What is the short answer to "Kopnięcie w parku i taniec w restauracji. Dwa incydenty ujawniają, że humanoidy nie mają jeszcze przepisów bezpieczeństwa"?
W czerwcu 2026 r. w parku rozrywki w Urumczi (Xinjiang) robot Unitree G1 wykonujący układ sztuk walki kopnął małego chłopca w brzuch.
What are the key points to validate first?
W czerwcu 2026 r. w parku rozrywki w Urumczi (Xinjiang) robot Unitree G1 wykonujący układ sztuk walki kopnął małego chłopca w brzuch. 17 marca 2026 r. w restauracji HaiDiLao w Cupertino w Kalifornii robot serwisowy zaczął niekontrolowanie wymachiwać ramionami, rozrzucając naczynia.
What should I do next in practice?
Tradycyjne roboty przemysłowe są nieruchome i pracują w wydzielonych strefach. Humanoidy poruszają się na dwóch nogach, mogą upaść i zadać cios z dużą siłą – to zagrożenie, którego nie przewidują obecne normy bezpiecz...
Sources
arxiv.orgSafeFall: Learning Protective Control for Humanoid Robots - arXiv
sciencedirect.comMitigating safety challenges in human-robot collaboration: The role of human competence
blog.robozaps.comHumanoid Robots at Work [2026 Guide] | Robozaps
scmp.comHumanoid robot kicks child during performance in China’s western Xinjiang region | South China Morning Post