AnswersPublished16 sources
KINO-2 ma nauczyć robota KR1 pracy z przedmiotami
KINO 2 przekształca demonstracje zadań w umiejętności, które Bear trenuje, sprawdza na robocie KR1 i testuje w pilotażach u klientów. Według firmy czas wnioskowania modelu Isaac GR00T skrócił się z około 500 do 60 milisekund.
Opublikowane przezEdytowane za pomocą GPT-6 LunaObrazy wygenerowane za pomocą GPT Image 2
Research answer
Key takeaways
- KINO 2 przekształca demonstracje zadań w umiejętności, które Bear trenuje, sprawdza na robocie KR1 i testuje w pilotażach u klientów.
- Według firmy czas wnioskowania modelu Isaac GR00T skrócił się z około 500 do 60 milisekund.
- Bear nie podał dotąd wyników dotyczących czasu realizacji pełnych zadań, dokładności manipulacji ani długoterminowej niezawodności.
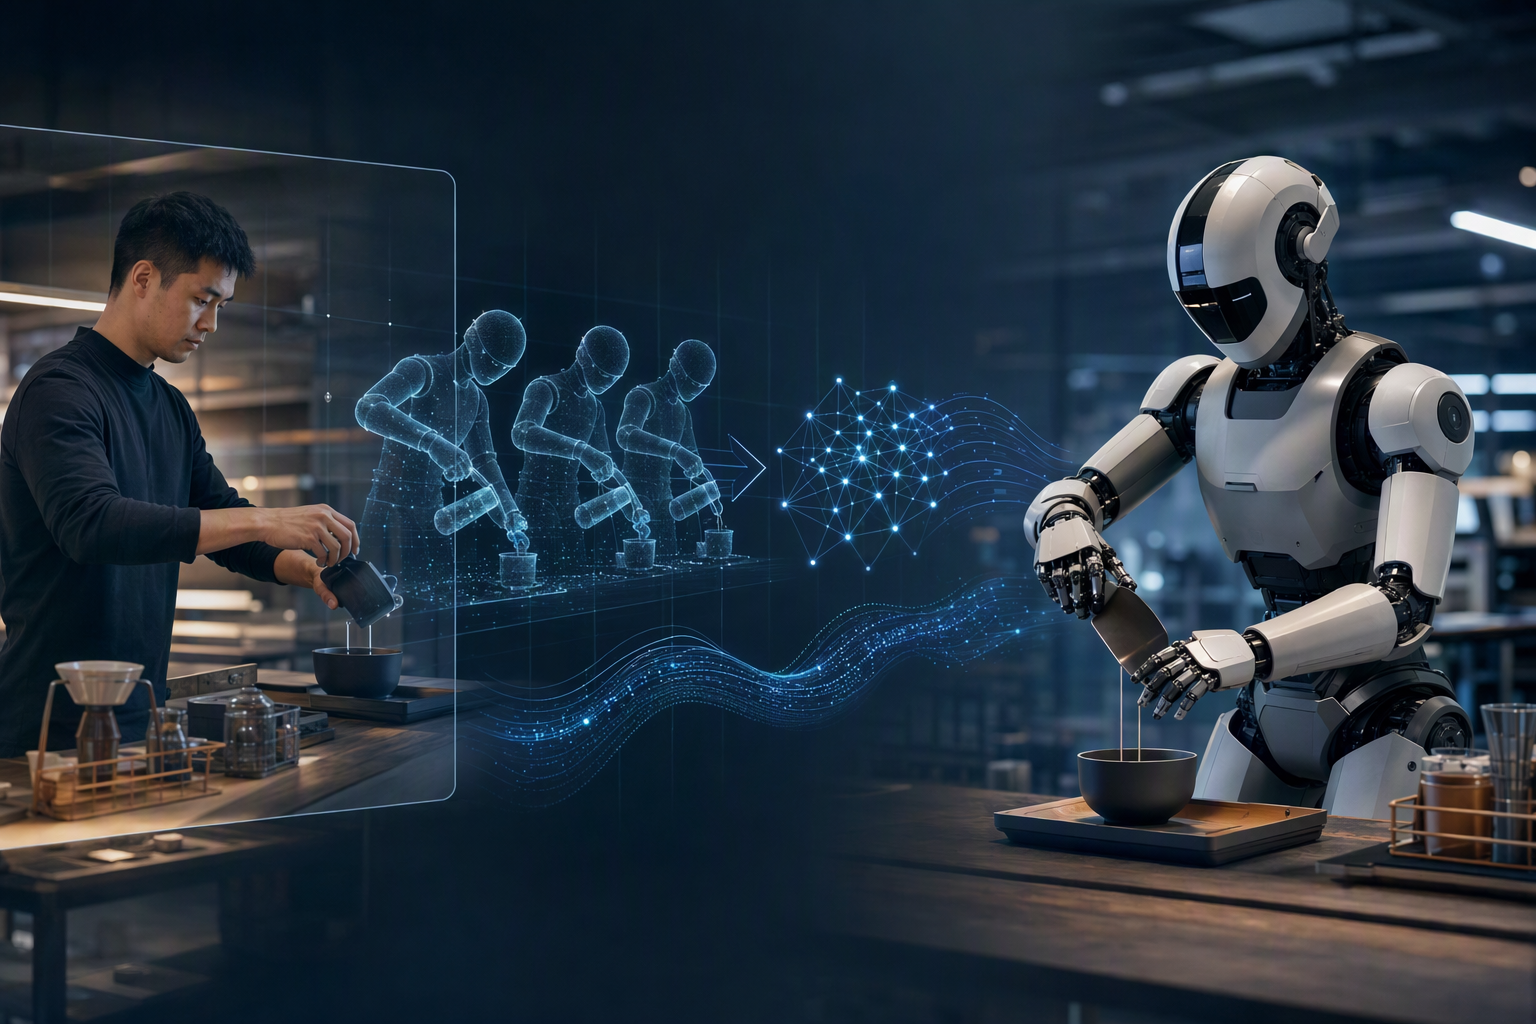
AI Prompt
openai.comCreate a landscape editorial hero image for this Studio Global article: How does Bear Robotics’ KINO-2 robot-learning platform, launched on October 21, 2026, at NVIDIA GTC Berlin, turn human task demonstrations i. Article summary: KINO-2 is Bear Robotics’ learning-and-deployment platform for turning human task demonstrations into manipulation skills on its KR1 humanoid, announced on October 21, 2026, at NVIDIA GTC Berlin. Its central aim is to con. Topic tags: general, general web. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fake numbers, clic
KINO-2 to platforma Bear Robotics, która ma zamieniać ludzkie demonstracje pracy w umiejętności obsługi przedmiotów przez humanoida KR1. Firma ogłosiła ją 21 października 2026 roku podczas NVIDIA GTC Berlin. W praktyce chodzi o rozszerzenie automatyzacji: robot ma nie tylko przewozić towary, lecz także je chwytać i przekładać. 4
20
Od demonstracji do pilotażu
Proces zaczyna się od zebrania przykładów, w których człowiek pokazuje, jak wykonać dane zadanie. Bear wykorzystuje je do trenowania i doskonalenia modeli, a następnie sprawdza uzyskane umiejętności na KR1. Kolejnym krokiem jest wdrożenie ich w pilotażu u klienta. Celem jest połączenie obsługi przedmiotów z systemami mobilności i przepływu pracy, z których korzystają roboty firmy. 10
20
KINO-2 rozwija wcześniejszy program KINO. W 2026 roku Bear przejęła Kinisi Robotics, zyskując humanoida KR1 i pierwotny program uczenia KINO. Nowa platforma ma przesunąć te prace w stronę zastosowań komercyjnych. Bear podaje, że wdrożyła ponad 16 000 robotów — głównie robotów usługowych — w ponad 5 000 lokalizacji klientów. 10
20
21
Rola technologii NVIDIA
W KR1 KINO-2 wykorzystuje NVIDIA Isaac OS jako środowisko pracy systemu percepcji, czyli przetwarzania informacji o otoczeniu. Bear informuje, że Isaac OS, zawierający Holoscan SDK 5.0, łączy przetwarzanie percepcji z wykonywaniem modeli na platformie NVIDIA Jetson AGX Thor. Firma używa także TensorRT i kwantyzacji modeli, aby optymalizować wnioskowanie — etap, w którym model generuje wynik na podstawie danych wejściowych. 4
Według pomiarów Bear czas wnioskowania modelu NVIDIA Isaac GR00T spadł z około 500 do około 60 milisekund. W przypadku własnego modelu firmy zmniejszył się z 72,3 do 17,2 milisekundy. Są to deklarowane przez Bear czasy działania modeli, a nie pomiary wykonania pełnego zadania przez robota. 4
6
NVIDIA opisuje wykorzystanie KINO-2 do dalszego trenowania GR00T z myślą o pracy w magazynach, obsłudze zwrotów i zastosowaniach przemysłowych. 9 Dostępne materiały nie wyjaśniają szczegółowo, jak platforma współpracuje z zewnętrznymi modelami bazowymi ani o ile ogranicza konieczność przygotowywania rozwiązań dla każdego zadania z osobna. Nie należy więc zakładać takich możliwości wyłącznie na podstawie ogólnego opisu KINO-2.
Co wiadomo o zastosowaniach — a czego jeszcze nie
Bear jako przykład podaje pakowanie w magazynie: KR1 ma nauczyć się podnosić butelki i wkładać je do skrzynki, a szersze systemy firmy mogą wspierać transport towarów w ramach procesu. Pilotaże u klientów już trwają, ale przywołane materiały nie podają czasu wykonania pełnego zadania, dokładności manipulacji ani wyników długoterminowych testów niezawodności. 10
20
To ważne rozróżnienie przy ocenie deklarowanych przyspieszeń. Krótszy czas wnioskowania może pomóc robotowi szybciej reagować, ale sam w sobie nie dowodzi, że cały proces magazynowy lub obsługa zwrotu przebiega szybciej, dokładniej albo niezawodnie przez dłuższy czas. Na tym etapie główną deklarowaną zaletą KINO-2 jest ścieżka od demonstracji zadania do pilotażu. O jej skuteczności w produkcji zdecydują dopiero wyniki z rzeczywistych zastosowań.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
People also ask
What is the short answer to "KINO-2 ma nauczyć robota KR1 pracy z przedmiotami"?
KINO 2 przekształca demonstracje zadań w umiejętności, które Bear trenuje, sprawdza na robocie KR1 i testuje w pilotażach u klientów.
What are the key points to validate first?
KINO 2 przekształca demonstracje zadań w umiejętności, które Bear trenuje, sprawdza na robocie KR1 i testuje w pilotażach u klientów. Według firmy czas wnioskowania modelu Isaac GR00T skrócił się z około 500 do 60 milisekund.
What should I do next in practice?
Bear nie podał dotąd wyników dotyczących czasu realizacji pełnych zadań, dokładności manipulacji ani długoterminowej niezawodności.