HELIOS: Derfor har denne romroboten fire armer – og ingen ben
Orbit Robotics har avduket HELIOS, en humanoid robotprototype bygget spesifikt for rommet: i stedet for ben har den fire armer for å bevege seg, forankre seg og utføre vedlikeholdsoppgaver i mikrogravitasjon. Designet prioriterer fingerferdighet og stabilitet i vektløshet – et skifte mot manipuleringsbaserte roboter...
Orbit Robotics har avduket HELIOS, en humanoid robotprototype bygget spesifikt for rommet: i stedet for ben har den fire armer for å bevege seg, forankre seg og utføre vedlikeholdsoppgaver i mikrogravitasjon.
Designet prioriterer fingerferdighet og stabilitet i vektløshet – et skifte mot manipuleringsbaserte roboter for service på bane og assistanse til astronauter.
HELIOS er en del av en økende global satsing på romrobotikk, sammen med NASAs Robonaut 2, Kinas planlagte PM01 robotastronaut og Icarus Robotics’ frittflyvende «Joy» robot, som skal testes på ISS i 2027.
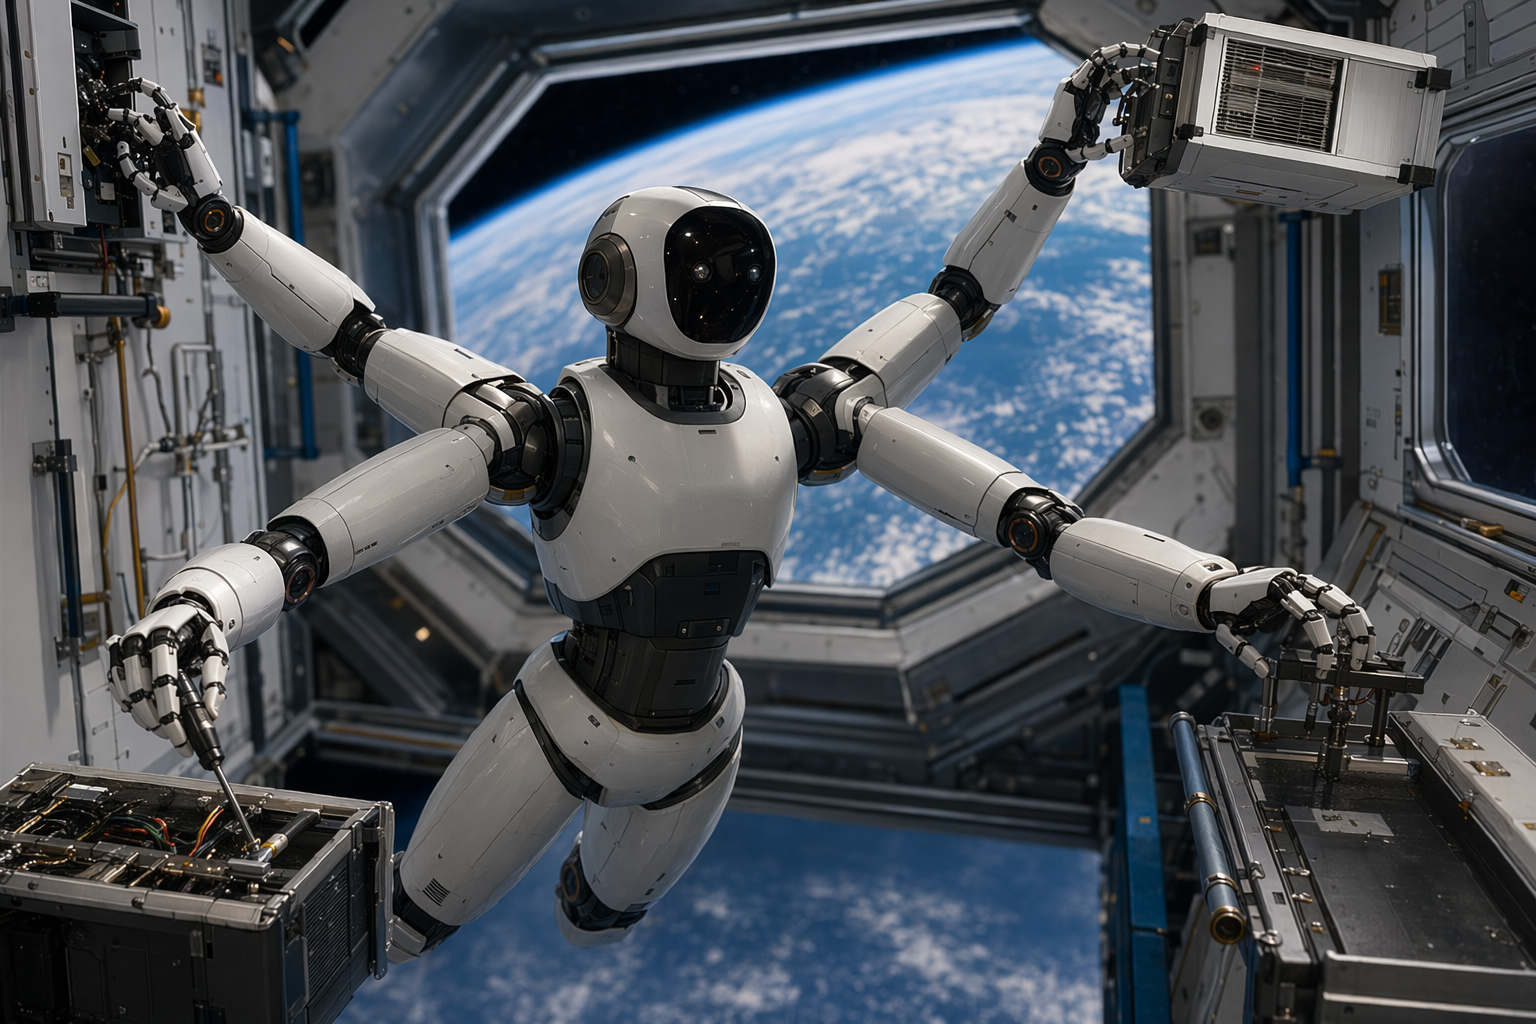
What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (inConcept visualization of HELIOS, a four‑armed humanoid robot designed for maneuvering and performing maintenance tasks in microgravity.
AI Prompt
Create a landscape editorial hero image for this Studio Global article: What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (in. Article summary: Orbit Robotics’ HELIOS, as described in your prompt, is a prototype space robot designed specifically for microgravity, using a legless body with four arms instead of a humanoid walking form. Based on the available evide. Topic tags: general, general web, user generated, government, academic. Reference image context from search candidates: Reference image 1: visual subject "* HELIOS Humanoid Robot With Four Arms for Orbital Missions. Orbit Robotics, a Canadian robotics firm, has unveiled a new humanoid robot designed specifically for space environment" source context "HELIOS Humanoid Robot With Four Arms for Orbital Missions - Hardware Busters" Reference image
openai.com
Orbit Robotics har vist frem HELIOS, en prototype av en humanoid robot som er spesialdesignet for arbeid i rommet. I stedet for å kopiere den typiske menneskelige formen med to ben og to armer, har HELIOS en radikalt annerledes tilnærming: den erstatter benene med to ekstra armer, noe som skaper et firearmet robotsystem optimalisert for mikrogravitasjonens realiteter.
Konseptet gjenspeiler en enkel sannhet om miljøer i bane rundt Jorden: roboter trenger ikke å gå i rommet. Det de trenger, er fingerferdighet, stabilitet og evnen til å manøvrere og håndtere utstyr i vektløshet.
En benløs robot bygget for mikrogravitasjon
HELIOS ble skapt for å assistere astronauter og utføre tekniske oppgaver på orbital infrastruktur som romstasjoner eller satellitter. I promoteringsopptak vises roboten med en lett ramme og et nettverk av kabeldrevne ledd designet for å forbedre presisjon og kontroll.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
What is the short answer to "HELIOS: Derfor har denne romroboten fire armer – og ingen ben"?
Orbit Robotics har avduket HELIOS, en humanoid robotprototype bygget spesifikt for rommet: i stedet for ben har den fire armer for å bevege seg, forankre seg og utføre vedlikeholdsoppgaver i mikrogravitasjon.
What are the key points to validate first?
Orbit Robotics har avduket HELIOS, en humanoid robotprototype bygget spesifikt for rommet: i stedet for ben har den fire armer for å bevege seg, forankre seg og utføre vedlikeholdsoppgaver i mikrogravitasjon. Designet prioriterer fingerferdighet og stabilitet i vektløshet – et skifte mot manipuleringsbaserte roboter for service på bane og assistanse til astronauter.
What should I do next in practice?
HELIOS er en del av en økende global satsing på romrobotikk, sammen med NASAs Robonaut 2, Kinas planlagte PM01 robotastronaut og Icarus Robotics’ frittflyvende «Joy» robot, som skal testes på ISS i 2027.
HELIOS: Derfor har denne romroboten fire armer – og ingen ben
Orbit Robotics har avduket HELIOS, en humanoid robotprototype bygget spesifikt for rommet: i stedet for ben har den fire armer for å bevege seg, forankre seg og utføre vedlikeholdsoppgaver i mikrogravitasjon. Designet prioriterer fingerferdighet og stabilitet i vektløshet – et skifte mot manipuleringsbaserte roboter...
Orbit Robotics har avduket HELIOS, en humanoid robotprototype bygget spesifikt for rommet: i stedet for ben har den fire armer for å bevege seg, forankre seg og utføre vedlikeholdsoppgaver i mikrogravitasjon.
Designet prioriterer fingerferdighet og stabilitet i vektløshet – et skifte mot manipuleringsbaserte roboter for service på bane og assistanse til astronauter.
HELIOS er en del av en økende global satsing på romrobotikk, sammen med NASAs Robonaut 2, Kinas planlagte PM01 robotastronaut og Icarus Robotics’ frittflyvende «Joy» robot, som skal testes på ISS i 2027.
What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (inConcept visualization of HELIOS, a four‑armed humanoid robot designed for maneuvering and performing maintenance tasks in microgravity.
AI Prompt
Create a landscape editorial hero image for this Studio Global article: What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (in. Article summary: Orbit Robotics’ HELIOS, as described in your prompt, is a prototype space robot designed specifically for microgravity, using a legless body with four arms instead of a humanoid walking form. Based on the available evide. Topic tags: general, general web, user generated, government, academic. Reference image context from search candidates: Reference image 1: visual subject "* HELIOS Humanoid Robot With Four Arms for Orbital Missions. Orbit Robotics, a Canadian robotics firm, has unveiled a new humanoid robot designed specifically for space environment" source context "HELIOS Humanoid Robot With Four Arms for Orbital Missions - Hardware Busters" Reference image
openai.com
Orbit Robotics har vist frem HELIOS, en prototype av en humanoid robot som er spesialdesignet for arbeid i rommet. I stedet for å kopiere den typiske menneskelige formen med to ben og to armer, har HELIOS en radikalt annerledes tilnærming: den erstatter benene med to ekstra armer, noe som skaper et firearmet robotsystem optimalisert for mikrogravitasjonens realiteter.
Konseptet gjenspeiler en enkel sannhet om miljøer i bane rundt Jorden: roboter trenger ikke å gå i rommet. Det de trenger, er fingerferdighet, stabilitet og evnen til å manøvrere og håndtere utstyr i vektløshet.
En benløs robot bygget for mikrogravitasjon
HELIOS ble skapt for å assistere astronauter og utføre tekniske oppgaver på orbital infrastruktur som romstasjoner eller satellitter. I promoteringsopptak vises roboten med en lett ramme og et nettverk av kabeldrevne ledd designet for å forbedre presisjon og kontroll.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
What is the short answer to "HELIOS: Derfor har denne romroboten fire armer – og ingen ben"?
Orbit Robotics har avduket HELIOS, en humanoid robotprototype bygget spesifikt for rommet: i stedet for ben har den fire armer for å bevege seg, forankre seg og utføre vedlikeholdsoppgaver i mikrogravitasjon.
What are the key points to validate first?
Orbit Robotics har avduket HELIOS, en humanoid robotprototype bygget spesifikt for rommet: i stedet for ben har den fire armer for å bevege seg, forankre seg og utføre vedlikeholdsoppgaver i mikrogravitasjon. Designet prioriterer fingerferdighet og stabilitet i vektløshet – et skifte mot manipuleringsbaserte roboter for service på bane og assistanse til astronauter.
What should I do next in practice?
HELIOS er en del av en økende global satsing på romrobotikk, sammen med NASAs Robonaut 2, Kinas planlagte PM01 robotastronaut og Icarus Robotics’ frittflyvende «Joy» robot, som skal testes på ISS i 2027.
Dens mest karakteristiske trekk er fire-arm-arkitekturen. I stedet for ben som brukes til å gå på bakken, bruker HELIOS sine ekstra armer til å:
Bevege seg gjennom stasjonens interiør
Stabilisere seg mot overflater
Posisjonere kroppen for vedlikeholdsarbeid
Denne konfigurasjonen lar roboten gripe strukturer, reposisjonere seg selv og jobbe i trange rom, noe som er vanlige begrensninger inne i romfartøy og plattformer i bane.
Utviklerne sier at designet fokuserer på oppgaver astronauter ofte utfører, inkludert vedlikehold av utstyr, lasthåndtering og konstruksjonsaktiviteter i bane.
Hvorfor fire armer gir mening i rommet
På Jorden trenger humanoide roboter ofte ben for å navigere på gulv, trapper og ujevnt terreng. I mikrogravitasjon forsvinner disse begrensningene. I stedet er den største utfordringen å kontrollere bevegelse uten å drive bort fra arbeidsstedet.
En multi-arm-robot kan løse dette ved å forankre seg til nærliggende strukturer. For eksempel kunne den holde seg fast i en ramme eller et håndtak med noen armer mens den bruker andre til å håndtere verktøy eller utstyr. Denne tilnærmingen speiler strategier som brukes i robotmanipulatorer designet for service og vedlikehold av romfartøy i bane.
På grunn av dette legger mange konsepter for romrobotikk vekt på manipulatorarmer, gripeanordninger og presise kontrollsystemer fremfor tradisjonell gå-lokomosjon.
Tidlig prototype-status
HELIOS er fortsatt en tidlig prototype. Offentlig informasjon om detaljerte spesifikasjoner – som størrelse, vekt, løftekapasitet eller totale frihetsgrader – er begrenset i de tilgjengelige rapportene.
Det som er klart, er at roboten er ment som en teknologidemonstrator som utforsker nye måter for roboter å bevege seg og jobbe på i mikrogravitasjon. Prosjektet er presentert som en del av en forskningsinnsats fokusert på robotassistenter for fremtidige orbitaloperasjoner.
Del av et økende kappløp innen romrobotikk
HELIOS dukker opp i en tid da romfartsorganisasjoner og oppstartsbedrifter verden over intensiverer arbeidet med å utvikle robotarbeidere for bane.
Flere bemerkelsesverdige prosjekter illustrerer trenden:
NASAs Robonaut 2 (R2)
NASA sendte Robonaut 2 til den internasjonale romstasjonen i 2011 ombord på romfergen Discovery. Den ble den første humanoide roboten i rommet, designet for å assistere astronauter og teste hvordan fingernemme roboter oppfører seg i bane.
Kinas PM01 robotastronaut-initiativ
Det kinesiske robotikkselskapet Engine AI har kunngjort planer om å sende sin PM01 humanoide robot ut i rommet som en del av et «robotastronaut»-utforskningsprogram, noe som understreker en økende interesse for autonome robotbesetningsmedlemmer til farlige oppgaver.
Icarus Robotics’ «Joy»-robot (ISS-oppdrag planlagt til 2027)
Oppstartsbedriften Icarus Robotics utvikler en frittflyvende robot kalt Joy som er planlagt testet ombord på den internasjonale romstasjonen tidlig i 2027. Oppdraget vil evaluere autonom navigasjon og robotoperasjoner i et ekte romstasjonsmiljø.
Til sammen reflekterer disse prosjektene en bredere bransjeendring: roboter forventes i økende grad å håndtere inspeksjon, reparasjon, montering og logistikk i bane, noe som reduserer risikoen for menneskelige astronauter.
Den større ideen bak HELIOS
HELIOS illustrerer hvordan ingeniører nytenker robotikk for rommet, i stedet for bare å tilpasse jordbaserte design. Ved å forlate ben og fokusere på multi-arm fingerferdighet og forankring, matcher robotens struktur direkte fysikken i mikrogravitasjon.
Hvis fremtidige versjoner modnes utover prototypstadiet, kan roboter som HELIOS til slutt hjelpe astronauter med å vedlikeholde romfartøy, montere store strukturer i bane og håndtere lasteoperasjoner – og gjøre romstasjoner til arbeidsplasser der mennesker og roboter samarbeider side om side.
frontiersin.org
A comprehensive survey of space robotic manipulators for ...
Dens mest karakteristiske trekk er fire-arm-arkitekturen. I stedet for ben som brukes til å gå på bakken, bruker HELIOS sine ekstra armer til å:
Bevege seg gjennom stasjonens interiør
Stabilisere seg mot overflater
Posisjonere kroppen for vedlikeholdsarbeid
Denne konfigurasjonen lar roboten gripe strukturer, reposisjonere seg selv og jobbe i trange rom, noe som er vanlige begrensninger inne i romfartøy og plattformer i bane.
Utviklerne sier at designet fokuserer på oppgaver astronauter ofte utfører, inkludert vedlikehold av utstyr, lasthåndtering og konstruksjonsaktiviteter i bane.
Hvorfor fire armer gir mening i rommet
På Jorden trenger humanoide roboter ofte ben for å navigere på gulv, trapper og ujevnt terreng. I mikrogravitasjon forsvinner disse begrensningene. I stedet er den største utfordringen å kontrollere bevegelse uten å drive bort fra arbeidsstedet.
En multi-arm-robot kan løse dette ved å forankre seg til nærliggende strukturer. For eksempel kunne den holde seg fast i en ramme eller et håndtak med noen armer mens den bruker andre til å håndtere verktøy eller utstyr. Denne tilnærmingen speiler strategier som brukes i robotmanipulatorer designet for service og vedlikehold av romfartøy i bane.
På grunn av dette legger mange konsepter for romrobotikk vekt på manipulatorarmer, gripeanordninger og presise kontrollsystemer fremfor tradisjonell gå-lokomosjon.
Tidlig prototype-status
HELIOS er fortsatt en tidlig prototype. Offentlig informasjon om detaljerte spesifikasjoner – som størrelse, vekt, løftekapasitet eller totale frihetsgrader – er begrenset i de tilgjengelige rapportene.
Det som er klart, er at roboten er ment som en teknologidemonstrator som utforsker nye måter for roboter å bevege seg og jobbe på i mikrogravitasjon. Prosjektet er presentert som en del av en forskningsinnsats fokusert på robotassistenter for fremtidige orbitaloperasjoner.
Del av et økende kappløp innen romrobotikk
HELIOS dukker opp i en tid da romfartsorganisasjoner og oppstartsbedrifter verden over intensiverer arbeidet med å utvikle robotarbeidere for bane.
Flere bemerkelsesverdige prosjekter illustrerer trenden:
NASAs Robonaut 2 (R2)
NASA sendte Robonaut 2 til den internasjonale romstasjonen i 2011 ombord på romfergen Discovery. Den ble den første humanoide roboten i rommet, designet for å assistere astronauter og teste hvordan fingernemme roboter oppfører seg i bane.
Kinas PM01 robotastronaut-initiativ
Det kinesiske robotikkselskapet Engine AI har kunngjort planer om å sende sin PM01 humanoide robot ut i rommet som en del av et «robotastronaut»-utforskningsprogram, noe som understreker en økende interesse for autonome robotbesetningsmedlemmer til farlige oppgaver.
Icarus Robotics’ «Joy»-robot (ISS-oppdrag planlagt til 2027)
Oppstartsbedriften Icarus Robotics utvikler en frittflyvende robot kalt Joy som er planlagt testet ombord på den internasjonale romstasjonen tidlig i 2027. Oppdraget vil evaluere autonom navigasjon og robotoperasjoner i et ekte romstasjonsmiljø.
Til sammen reflekterer disse prosjektene en bredere bransjeendring: roboter forventes i økende grad å håndtere inspeksjon, reparasjon, montering og logistikk i bane, noe som reduserer risikoen for menneskelige astronauter.
Den større ideen bak HELIOS
HELIOS illustrerer hvordan ingeniører nytenker robotikk for rommet, i stedet for bare å tilpasse jordbaserte design. Ved å forlate ben og fokusere på multi-arm fingerferdighet og forankring, matcher robotens struktur direkte fysikken i mikrogravitasjon.
Hvis fremtidige versjoner modnes utover prototypstadiet, kan roboter som HELIOS til slutt hjelpe astronauter med å vedlikeholde romfartøy, montere store strukturer i bane og håndtere lasteoperasjoner – og gjøre romstasjoner til arbeidsplasser der mennesker og roboter samarbeider side om side.
frontiersin.org
A comprehensive survey of space robotic manipulators for ...