AnswersPublished14 sources
Fra bilder av et sted til en verden roboter kan utforske
Mundo skal kunne gjøre 1–12 bilder av et virkelig sted om til en redigerbar 3D scene for robotutforsking og simulering.[15] Systemet beskrives som en kombinasjon av en 3D representasjon, fysikksimulering og en videogenerator som viser resultatet.[2][12] En omtale oppgir at kode og modellvekter skulle komme innen utg...
Publisert avRedigert med GPT-6 LunaBilder generert med GPT Image 2
Research answer
Key takeaways
- Mundo skal kunne gjøre 1–12 bilder av et virkelig sted om til en redigerbar 3D scene for robotutforsking og simulering.[15]
- Systemet beskrives som en kombinasjon av en 3D representasjon, fysikksimulering og en videogenerator som viser resultatet.[2][12]
- En omtale oppgir at kode og modellvekter skulle komme innen utgangen av november 2026, men kildene her bekrefter ikke om det skjedde.[15]
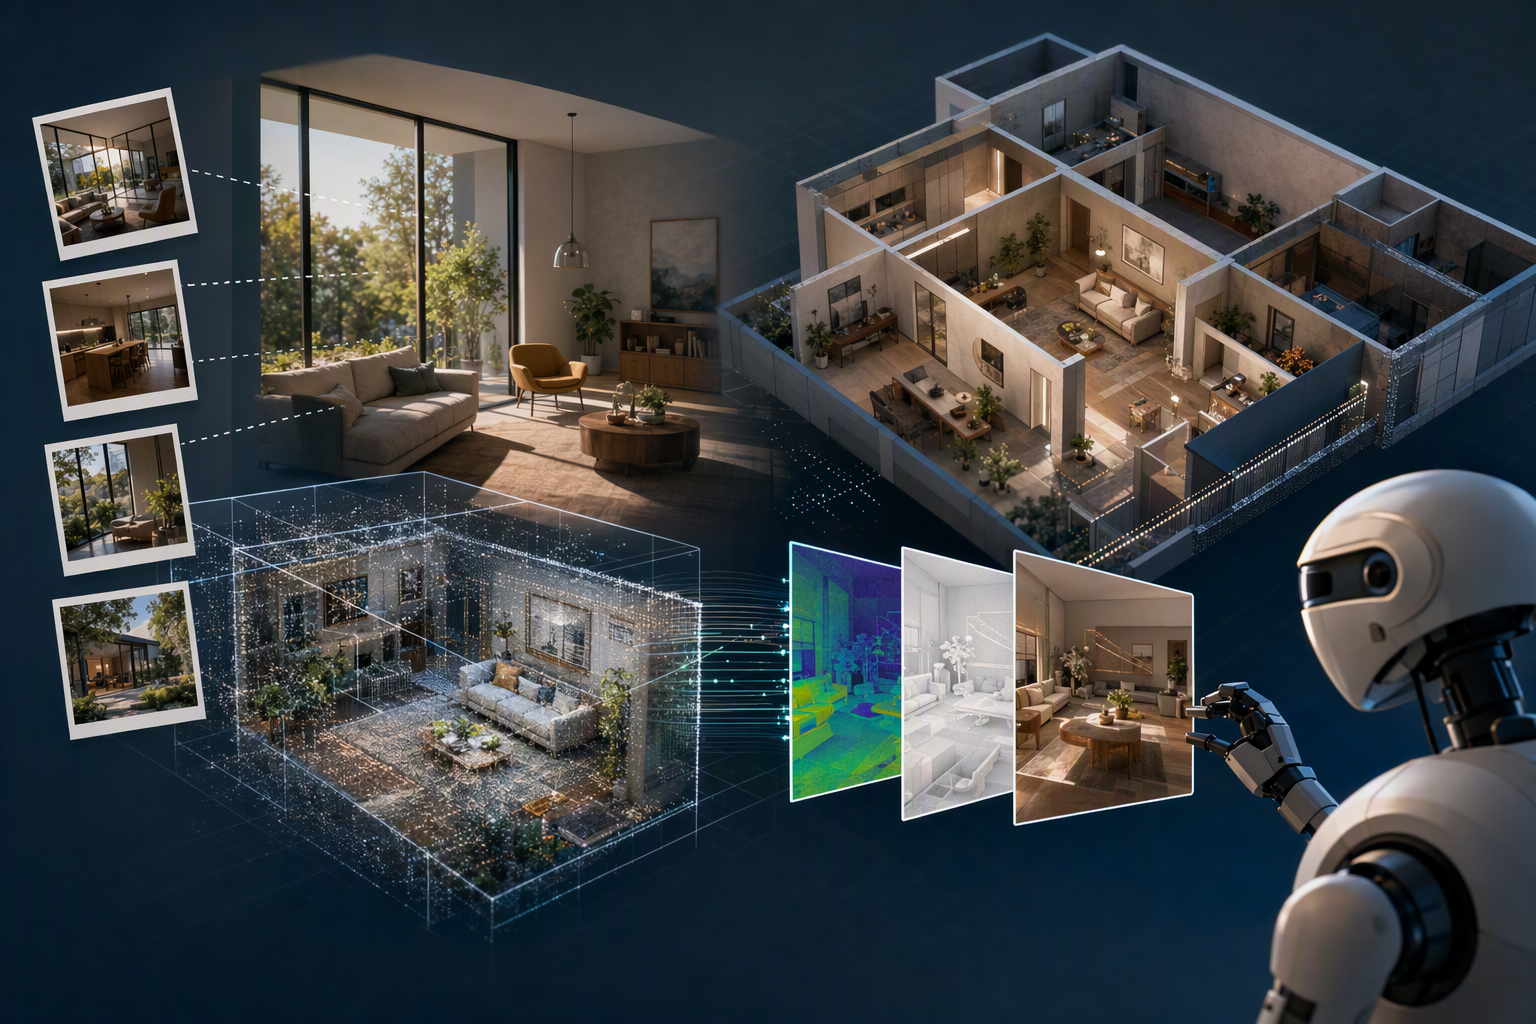
AI Prompt
openai.comCreate a landscape editorial hero image for this Studio Global article: What is Mundo, the world model unveiled by ACE Robotics and Nanyang Technological University’s S-Lab and reported on October 31, 2026, and h. Article summary: Mundo is a scene-specific world-model system that turns photographs of a real place into an explicit 3D scene that can be explored, edited and simulated, with a video model rendering the results rather than merely genera. Topic tags: general, academic, general web, user generated. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, char
Mundo er et prosjekt for å lage en digital, interaktiv versjon av et bestemt sted ut fra bilder. Tanken er at roboter skal kunne bevege seg rundt i scenen og prøve handlinger der – ikke bare se en video av et rom.2
12
Det sentrale grepet er å beskrive miljøet som en redigerbar 3D-scene med objekter og fysiske egenskaper. En videogenerator kan så vise hvordan scenen ser ut når den endres eller simuleres.2
12
Fra bilder til en scene som kan endres
Prosjektbeskrivelsen sier at Mundo bygger en 3D-representasjon av et fotografert miljø. Et sceneprogram registrerer objektene, plasseringen deres og fysiske egenskaper, og beskriver hvordan scenetilstanden utvikler seg over tid.2
Ifølge en omtale kan systemet bruke mellom 1 og 12 bilder av et sted til å lage en redigerbar 3D-scene med fysikk, der roboter kan øve på navigering og håndtering av objekter.15 Prosjektbeskrivelsen støtter den overordnede ideen om å bygge en modell av et bestemt miljø fra bilder.
2
Kildene forklarer imidlertid ikke i detalj hvordan systemet behandler forskjellen mellom ett bilde og flere. Ett bilde viser ikke alle sider av et rom eller en gjenstand, mens flere bilder kan gi flere observasjoner. Den tilgjengelige dokumentasjonen her fastslår ikke nøyaktig hvordan 3D-formen rekonstrueres, hvordan kameraets plassering beregnes, eller hvordan områder som ikke er synlige, fylles inn.
Hvorfor fysikken er viktig
En scene som uttrykkelig beskriver objekter og egenskaper, kan i prinsippet endres og brukes til å teste handlinger i en simulering. En oppsummering fra et robotikknettsted sier at Mundo kan legge inn egenskaper som masse og friksjon og bruke en fysikkmotor til å beregne bevegelse, kontakt og kollisjoner. Den beskriver også at agenter kan endre objekter, egenskaper og handlinger i scenen.7
Dette skiller Mundo fra en løsning som først og fremst genererer piksler: Her skal sceneprogrammet beskrive objektene og den fysiske oppførselen, mens videogeneratoren står for det visuelle uttrykket.2
12 Prosjektet presenteres som et verktøy for å lage interaktive miljøer til trening og testing av roboter.
7
15
En sekundær teknisk omtale beskriver en arbeidsflyt der fysikken simuleres, for det meste i MuJoCo, før en finjustert videogenerator gjengir resultatet. Omtalen oppgir at videogeneratoren er tilpasset fra MiniMax-H3s system for videogenerering fra referanser, med rundt 40 000 videopar. Disse detaljene står ikke i utdraget fra Hugging Face som er tilgjengelig her.12
Hva kildene ikke dokumenterer
Materialet som er tilgjengelig, bekrefter ikke flere av de mer detaljerte opplysningene som er omtalt andre steder. Det gjelder blant annet objektgjenkjenning med avgrensningsbokser, redigering ved hjelp av en syns- og språkagent, numerisk optimalisering og hvordan lange kamerabaner eventuelt deles opp.
Kildene her dokumenterer heller ikke konkrete demonstrasjoner som navigering på et hotell eller håndtering av bestemte husholdningsgjenstander. Tall for rekonstruksjonstid, bildefrekvens, antall GPU-er og innstillinger for kjøring er heller ikke bekreftet i utdragene. Det samme gjelder påstander om små objekter som svever, manglende langtidsminne og bestemte bilde- eller videostørrelser.
Den mest forsvarlige oppsummeringen er derfor at Mundo beskrives som et system som kombinerer en redigerbar 3D-representasjon, fysikksimulering og videogjengivelse for at roboter skal kunne utforske og samhandle med et miljø.2
7
12
Når skal systemet bli tilgjengelig?
Prosjektbeskrivelsen på Hugging Face er datert 23. oktober 2026.2 Pandaily skrev 31. oktober at kode og modellvekter var ventet innen utgangen av november. Kildene her bekrefter ikke om denne planen senere ble gjennomført.
15
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
People also ask
What is the short answer to "Fra bilder av et sted til en verden roboter kan utforske"?
Mundo skal kunne gjøre 1–12 bilder av et virkelig sted om til en redigerbar 3D scene for robotutforsking og simulering.[15]
What are the key points to validate first?
Mundo skal kunne gjøre 1–12 bilder av et virkelig sted om til en redigerbar 3D scene for robotutforsking og simulering.[15] Systemet beskrives som en kombinasjon av en 3D representasjon, fysikksimulering og en videogenerator som viser resultatet.[2][12]
What should I do next in practice?
En omtale oppgir at kode og modellvekter skulle komme innen utgangen av november 2026, men kildene her bekrefter ikke om det skjedde.[15]