AnswersPublished22 sources
Microduck er robotanden til 399 dollar som er bygget for å lære gjennom prøving og feiling
Microduck er en 25 centimeter høy og under 800 gram tung tobeint robot laget for eksperimenter med forsterkningslæring – ikke en generell hjemmeassistent. Den leveres med sju innlærte bevegelser, blant annet vugging, sitting, spark, gjenstandsplukking, fallgjenoppretting og rulleskøyting.
Publisert avRedigert med GPT-5.6 LunaBilder generert med GPT Image 1.5
Research answer
Key takeaways
- Microduck er en 25 centimeter høy og under 800 gram tung tobeint robot laget for eksperimenter med forsterkningslæring – ikke en generell hjemmeassistent.
- Den leveres med sju innlærte bevegelser, blant annet vugging, sitting, spark, gjenstandsplukking, fallgjenoppretting og rulleskøyting.
- Programvarestakken er åpen under Apache 2.0, men det krever fortsatt kunnskap om Python, robotikk, belønningsfunksjoner, simulering og GPU basert trening å lære roboten nye ferdigheter.
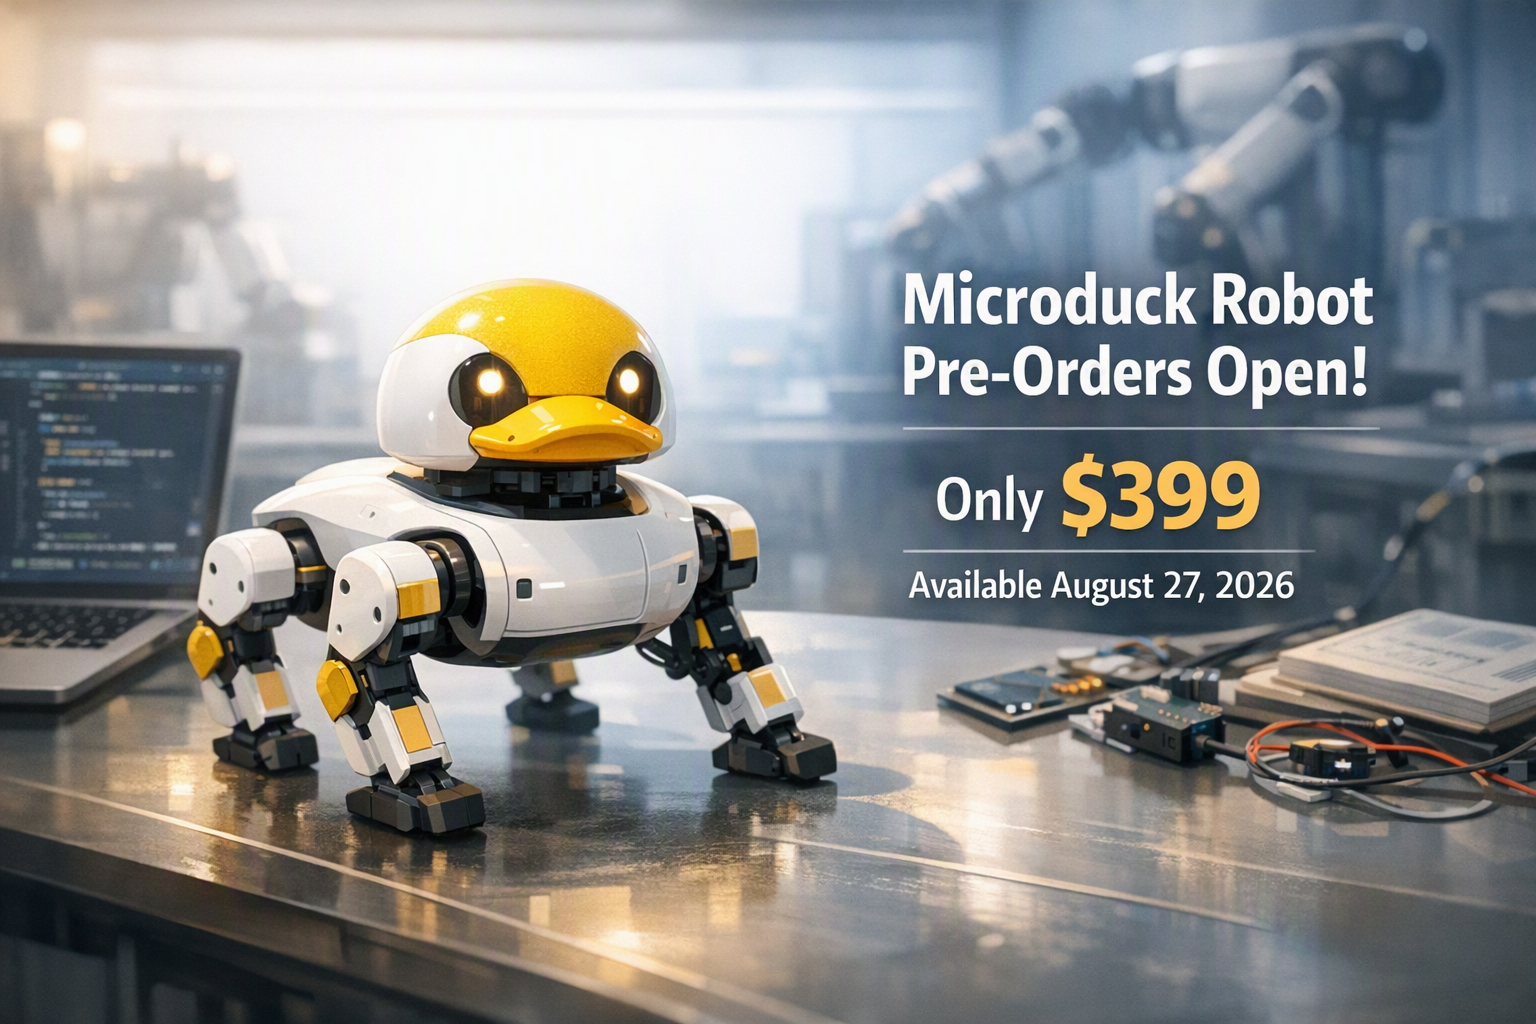
AI Prompt
openai.comCreate a landscape editorial hero image for this Studio Global article: What is Hugging Face and Pollen Robotics’ Microduck robot, announced on August 27, 2026, including its $399 price and pre-order availability. Article summary: Microduck is a small, consumer-priced platform for learning and experimenting with legged-robot reinforcement learning—not a general-purpose home humanoid. Hugging Face and its Pollen Robotics team opened pre-orders on A. Topic tags: general, general web. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fake numbers, clic
Microduck er Hugging Face og Pollen Robotics’ lille, andeformede robot for å undersøke hvordan forsterkningslæring kan få en fysisk robot til å bevege seg. Den er 25 centimeter høy, veier under 800 gram og hadde en introduksjonspris på 399 dollar før skatt og frakt. Forhåndsbestillingen åpnet 27. august 2026, men leveringstidspunktet er allerede blitt mer usikkert for nye bestillinger. 29
38
42
Det viktigste å vite er at Microduck ikke markedsføres som en selvstendig humanoid robot for hjemmet. Den er først og fremst en kompakt fysisk testplattform: Den kommer med fungerende bevegelser fra start, men lar utviklere trene og kjøre nye bevegelser gjennom en offentlig simulering og en arbeidsflyt for forsterkningslæring.
Dette kan Microduck gjøre
Microduck har 15 motorer, kamera, LiDAR, to treghetsmålere (IMU-er) og et bevegelig nebb som kan plukke opp små gjenstander. Datamaskinen om bord er oppgitt som et Rockchip RK3566-system med AI-akselerator, 1 GB RAM og 32 GB lagring. Det uttakbare batteriet skal gi omtrent én times bruk, avhengig av aktiviteten. 29
32
Robotens sju forhåndstrente bevegelser gjør at den kan tas i bruk med en gang. De omfatter blant annet å gå eller vagge, sette seg, sparke, plukke opp gjenstander, komme seg på beina etter vanlige fall og gå på rulleskøyter. Bevegelsene er nevrale policyer – altså modeller som er trent til å styre roboten – og ikke bare forhåndsprogrammerte animasjoner. 20
21
29
Det gir Microduck to tydelige målgrupper:
- Makere og nysgjerrige brukere kan styre de ferdigtrente bevegelsene med en kontroller.
- Robotikk- og maskinlæringsutviklere kan undersøke programvaren, endre treningsmiljøene og forsøke å overføre nye bevegelser til den fysiske roboten.
Fra simulering til ekte robot
Kjernen i systemet er å trene roboten i en simulering før den samme policyen kjøres på maskinvaren. Microduck bruker en MuJoCo-basert simulering og PPO-forsterkningslæring. Den ferdigtrente policyen eksporteres til ONNX og kjøres om bord i roboten, der kontrollsløyfen opererer med 50 Hz. 20
21
30
Utfordringen er ikke bare å få en virtuell and til å gå. Den må også tåle forskjellen mellom en idealisert modell og en fysisk robot med friksjon, batterisvingninger, forsinkelser og mekanisk slark. Derfor forsøker treningsopplegget å gjøre simuleringen mindre perfekt ved å modellere blant annet aktuatorenes oppførsel, friksjon, batterivari«asjoner, kommandoforsinkelse og mekanisk spill. Tilstandene randomiseres også, slik at policyen møter mange realistiske situasjoner i stedet for å pugge én optimal simulering. 30
Slark i girene er særlig viktig for en liten robot med to bein. En motor kan få beskjed om å gå til en bestemt posisjon uten at leddet beveger seg helt som forventet med én gang. Ved å modellere dette mellomrommet – og ta hensyn til hvor den fysiske enkoderen måler bevegelsen – blir policyen utsatt for noen av feilene den vil møte etter utrulling. Målet er en mer pålitelig overgang fra virtuell trening til virkelighet, ikke en garanti for at hvert forsøk lykkes på første forsøk. 30
Arbeidsflyten er dessuten mer krevende enn prislappen på 399 dollar kan få den til å virke. Treningseksemplene bruker tusenvis av parallelle simulerte miljøer og CUDA-kompatibel maskinvare. Én rapportert kjøring for en gangpolicy tar omtrent én til to timer med prosjektets hurtigoppsett. Brukere uten en egnet lokal GPU kan sende treningen gjennom Hugging Face Jobs. 20
21
Hva betyr «åpen kildekode» her?
Pollen beskriver SDK-et, simulatoren og hele forsterkningslæringsstakken som åpne og tilgjengelige under Apache 2.0. Prosjektet publiserer også policyene og treningsmaterialet som trengs for å undersøke hvordan de medfølgende bevegelsene fungerer. 29
43
Det betyr først og fremst åpen programvare og en åpen læringsprosess. Det betyr ikke nødvendigvis at alle mekaniske og elektroniske konstruksjonsfiler for den kommersielle roboten er tilgjengelige under den samme lisensen. Kjøpere bør derfor skille mellom en åpen programvarestakk og et fullstendig åpent maskinvareprodukt.
Verdien ligger dermed mindre i å bygge om selve skallet enn i å kunne gjenskape læringssløyfen: definere et miljø, trene en policy, eksportere den og teste resultatet på en ekte robotkropp.
Er Microduck enkel for nybegynnere?
De ferdigtrente bevegelsene gjør roboten tilgjengelig uten at brukeren må programmere fra første dag. Å trene inn en ny og stabil ferdighet er noe helt annet. Da trenger man i det minste kjennskap til Python, forsterkningslæring, utforming av belønningsfunksjoner, simulering, robotdynamikk og GPU-basert trening.
I tillegg må nye policyer testes forsiktig på fysisk maskinvare. Fall, kollisjoner og uventede motorbevegelser kan skade både roboten og gjenstander i nærheten.
I praksis er Microduck best forstått som en pedagogisk og eksperimentell plattform med et vennlig design – ikke som en plug-and-play-robot som lærer hvilket som helst triks etter en kort instruksjon i naturlig språk.
Hvor mye betyr prisen på 399 dollar?
Før skatt og frakt gjør 399 dollar det langt mer realistisk å gjennomføre et komplett sim-til-virkelighet-eksperiment enn med en robot i full størrelse. Sammenligningen bør likevel ses som veiledende, ikke som en standardisert markedsmåling: Microduck er mye mindre, har færre funksjoner og er laget for et smalere sett med eksperimenter.
Den lave prisen gjør også arbeid med flere roboter mer gjennomførbart. Pollen har trukket frem racing, fotball og roboter som reagerer på hverandre som mulige fellesskapsprosjekter. Flere rimelige roboter kan skape læringssituasjoner som er vanskelige å gjenskape med én spesialisert forskningsplattform. 35
37
En del av Hugging Faces robotstrategi
Hugging Face kjøpte Pollen Robotics i april 2025, som del av arbeidet med å knytte åpen robotmaskinvare til selskapets programvare- og modelløkosystem. Pollen har fra før Reachy 2, en langt større humanoid robot for forskning, mens Reachy Mini er rettet mot uttrykksfull interaksjon, tale, syn og kreativ programmering. 10
11
Microduck følger en annen linje. Her handler det først og fremst om bevegelse, fysisk handling, forsterkningslæring og overføring fra simulering til ekte maskinvare. Den blir dermed en fysisk parallell til ideen om å dele modeller: Et fellesskap kan dele bevegelser, miljøer og treningsoppskrifter for den samme robotkroppen – ikke bare språk- eller synsmodeller.
Pris, farger og levering
Microduck ble lansert i fire fargevarianter: Cream, Graphite, Lavender og Sky. Forhåndsbestillingen startet på 399 dollar før skatt og frakt, og de første leveringene var opprinnelig planlagt før jul 2026 i Nord-Amerika og Europa. 37
38
En senere rapport opplyste imidlertid at selskapet ikke lenger lovet levering før jul for nye bestillinger. I stedet ble det vist til en estimert ventetid på fire til seks måneder mens produksjonen trappes opp. Den opprinnelige juleleveringen bør derfor ses som et første mål, ikke som en garantert dato. 42
Konklusjonen er klar: Microduck er uvanlig rimelig som fysisk plattform for forsterkningslæring, men hvor attraktiv den er, avhenger av hva kjøperen ønsker seg. For den som vil ha en samtalende robotkamerat i hjemmet, vil den trolig fremstå som en begrenset, 25 centimeter høy tobeint robot. For den som vil undersøke hvordan en innlært bevegelse flyttes fra MuJoCo-simulering til en ekte robot, er tilbudet langt mer interessant: en liten, forhåndstrent maskin med en offentlig programvarepipeline og god plass til eksperimentering.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
People also ask
What is the short answer to "Microduck er robotanden til 399 dollar som er bygget for å lære gjennom prøving og feiling"?
Microduck er en 25 centimeter høy og under 800 gram tung tobeint robot laget for eksperimenter med forsterkningslæring – ikke en generell hjemmeassistent.
What are the key points to validate first?
Microduck er en 25 centimeter høy og under 800 gram tung tobeint robot laget for eksperimenter med forsterkningslæring – ikke en generell hjemmeassistent. Den leveres med sju innlærte bevegelser, blant annet vugging, sitting, spark, gjenstandsplukking, fallgjenoppretting og rulleskøyting.
What should I do next in practice?
Programvarestakken er åpen under Apache 2.0, men det krever fortsatt kunnskap om Python, robotikk, belønningsfunksjoner, simulering og GPU basert trening å lære roboten nye ferdigheter.
Sources
pollen-robotics.comMicroduck - A tiny biped robot you can teach new tricks
businessinsider.comHugging Face says sales for its robot ducks topped $2.6 million in 24 hours. Now there's a backlog.
ai-daily.devAI Daily Dev — August 18, 2026
marktechpost.com