AnswersPublished18 sources
Slik kobler Open-RAIL AI-modeller til roboter uten å stoppe bevegelsen
Open RAIL er et mellomlag mellom AI modeller som planlegger robothandlinger, og robotene som skal utføre dem. Separate løp for observasjon, modellberegning og styring lar roboten fortsette å bevege seg mens neste handlingssekvens beregnes.
Publisert avBilder generert med GPT Image 2
Research answer
Key takeaways
- Open RAIL er et mellomlag mellom AI modeller som planlegger robothandlinger, og robotene som skal utføre dem.
- Separate løp for observasjon, modellberegning og styring lar roboten fortsette å bevege seg mens neste handlingssekvens beregnes.
- To trinn med utjevning skal dempe både rykk i én sekvens og brå overganger mellom sekvenser, uten å endre modellens vekter.
- Felles grensesnitt for modeller og maskinvare skal redusere arbeidet med å koble til nye roboter og modeller.
AI Prompt
openai.comCreate a landscape editorial hero image for this Studio Global article: How does China Mobile’s open source Open RAIL middleware connect VLA and WAM models to heterogeneous robot hardware, and what problems does. Article summary: Open RAIL is China Mobile’s middleware between vision language action (VLA) or world action (WAM) models and robot bodies.. Topic tags: general web, openai, ai, workflow, code. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fake numbers, clickbait thumbnails, icons, and tiny thumbnail layouts. Make it useful as an illust
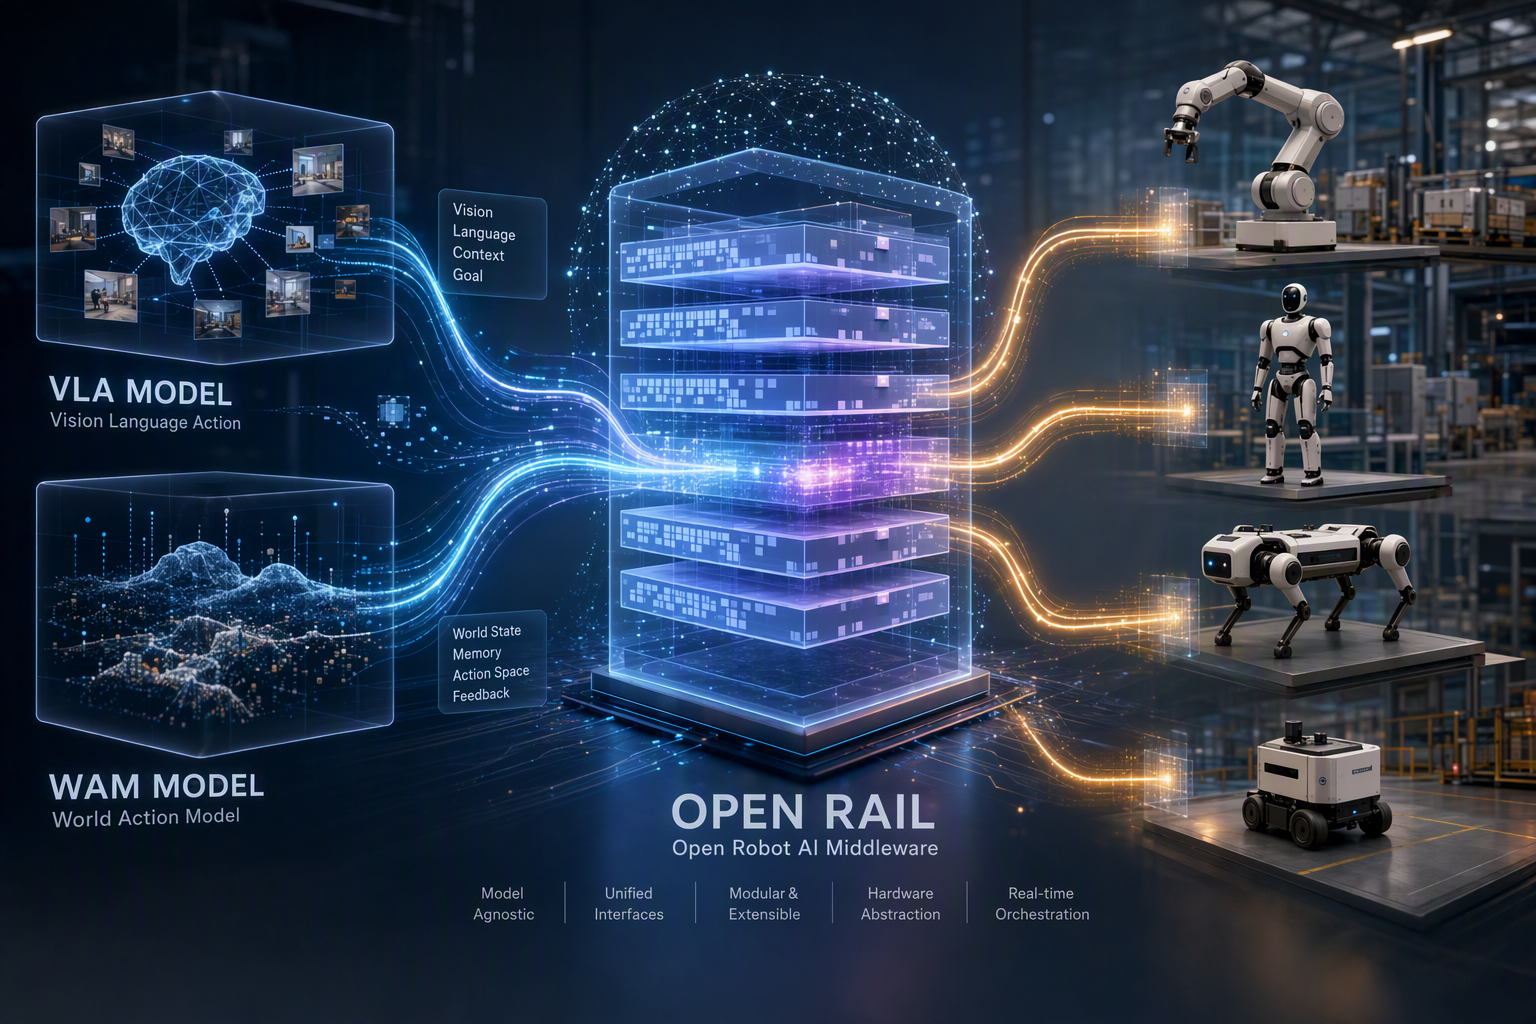
En robot kan ikke sette bevegelsen på pause hver gang AI-modellen trenger tid til å tenke. Det er gapet Open-RAIL fra China Mobile forsøker å bygge bro over. Mellomvaren kobler VLA-modeller, som omsetter synsinntrykk og språk til handlinger, og WAM-modeller, som modellerer hvordan handlinger påvirker omgivelsene, til roboter med ulik maskinvare. Målet er å få modellberegning i bolker til å fungere sammen med kontinuerlig robotstyring, uten at hele systemet må bygges om når en modell eller robot byttes ut. 3
7
Roboten styrer videre mens modellen beregner
Open-RAIL deler arbeidet mellom en server og en klient på robotsiden. Serveren håndterer blant annet modellberegning, oppgaveplanlegging og data, mens klienten tar seg av sanseinntrykk og utførelse. Observasjon, beregning og styring går i separate, asynkrone løp. Dermed kan roboten fortsette å utføre en handlingssekvens mens modellen beregner den neste, i stedet for å vente på et nytt svar. 3
11
Neste utfordring er selve overgangen mellom handlingene. Open-RAIL bruker to nivåer med utjevning: Det første demper ujevnheter mellom punktene i én handlingssekvens. Det andre fletter en ny sekvens sammen med bevegelsen roboten allerede utfører. Slik skal både små rykk underveis og brå skifter mellom sekvenser reduseres, uten å endre modellens vekter. 2
11
Felles grensesnitt for ulike modeller og roboter
En lett maskinvareabstraksjon gir overliggende programvare en felles måte å lese robotens tilstand og utføre handlinger på. En ny robot trenger dermed en tilpasset driver, ikke en omskriving av hele styringslogikken. På modellsiden brukes et felles grensesnitt for inferens – altså når en ferdig modell beregner et svar – og automatisk ruting velger registrerte modell- og robotadaptere. Dette skal redusere integrasjonsarbeidet når ulike kombinasjoner prøves ut. 3
7
China Mobile oppgir at standardavviket i leddakselerasjon ble redusert fra over 10 til rundt 0,1 rad/s², og at tiden for å koble til en ny robot gikk fra uker til timer. En ny modell skal typisk kunne tilpasses med 50–100 linjer adapterkode. Dette er rapporterte tall, ikke uavhengig bekreftede resultater. 11
7
Den første utgaven er rapportert å omfatte fire robotoppsett og ti modellvarianter. En oversikt nevner Agibot G1, Ti5 T170C, Navi WA2 og et LeRobot-basert simuleringsoppsett, samt modellfamiliene ACT, GR00T N1/N1.5/N1.6, RDT-1B, SmolVLA, AgiBot GO-1, π0/π0.5 og TAO. Det tilgjengelige grunnlaget viser ikke at alle modeller kan brukes med alle robotene. 9
Open-RAIL legger også datainnsamling inn i løpet fra modellberegning til utførelse, slik at faktiske robotkjøringer kan gi data til senere modellutvikling uten en separat innsamlingsprosess. Skillet mellom server og klient gjør det dessuten mulig å plassere modellberegningen på roboten, nær roboten eller i skyen uten å endre applikasjonskoden på robotsiden. Kildene fastslår ikke en uavhengig målt kostnad ved datainnsamlingen. 5
8
14
Kode og dokumentasjon under Apache-2.0-lisensen er lenket fra prosjektsiden til Open-RAIL. Den tidligere VLA-RAIL-artikkelen beskriver det asynkrone bindeleddet og de to trinnene for bevegelsesutjevning. 9
2
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
People also ask
What is the short answer to "Slik kobler Open-RAIL AI-modeller til roboter uten å stoppe bevegelsen"?
Open RAIL er et mellomlag mellom AI modeller som planlegger robothandlinger, og robotene som skal utføre dem.
What are the key points to validate first?
Open RAIL er et mellomlag mellom AI modeller som planlegger robothandlinger, og robotene som skal utføre dem. Separate løp for observasjon, modellberegning og styring lar roboten fortsette å bevege seg mens neste handlingssekvens beregnes.
What should I do next in practice?
To trinn med utjevning skal dempe både rykk i én sekvens og brå overganger mellom sekvenser, uten å endre modellens vekter.