AnswersPublished16 sources
BG-5: Robotfisken som endrer kurs på egen hånd
BG 5 bruker en treleddet hale med sju segmenter for å skape fremdrift med bølgebevegelser, i stedet for en vanlig roterende propell. Den oppgitte spesifikasjonen er 640 × 204 × 90 mm, omtrent 3 kg, toppfart på 0,6 m/s og maksimal arbeidsdybde på 5 meter.
Publisert avRedigert med GPT-5.6 TerraBilder generert med GPT Image 2
Research answer
Key takeaways
- BG 5 bruker en treleddet hale med sju segmenter for å skape fremdrift med bølgebevegelser, i stedet for en vanlig roterende propell.
- Den oppgitte spesifikasjonen er 640 × 204 × 90 mm, omtrent 3 kg, toppfart på 0,6 m/s og maksimal arbeidsdybde på 5 meter.
- Demonstrasjonen viste hinderdeteksjon og autonom kursjustering, men ga ikke uavhengige data om blant annet driftstid, støy eller navigasjonsnøyaktighet.
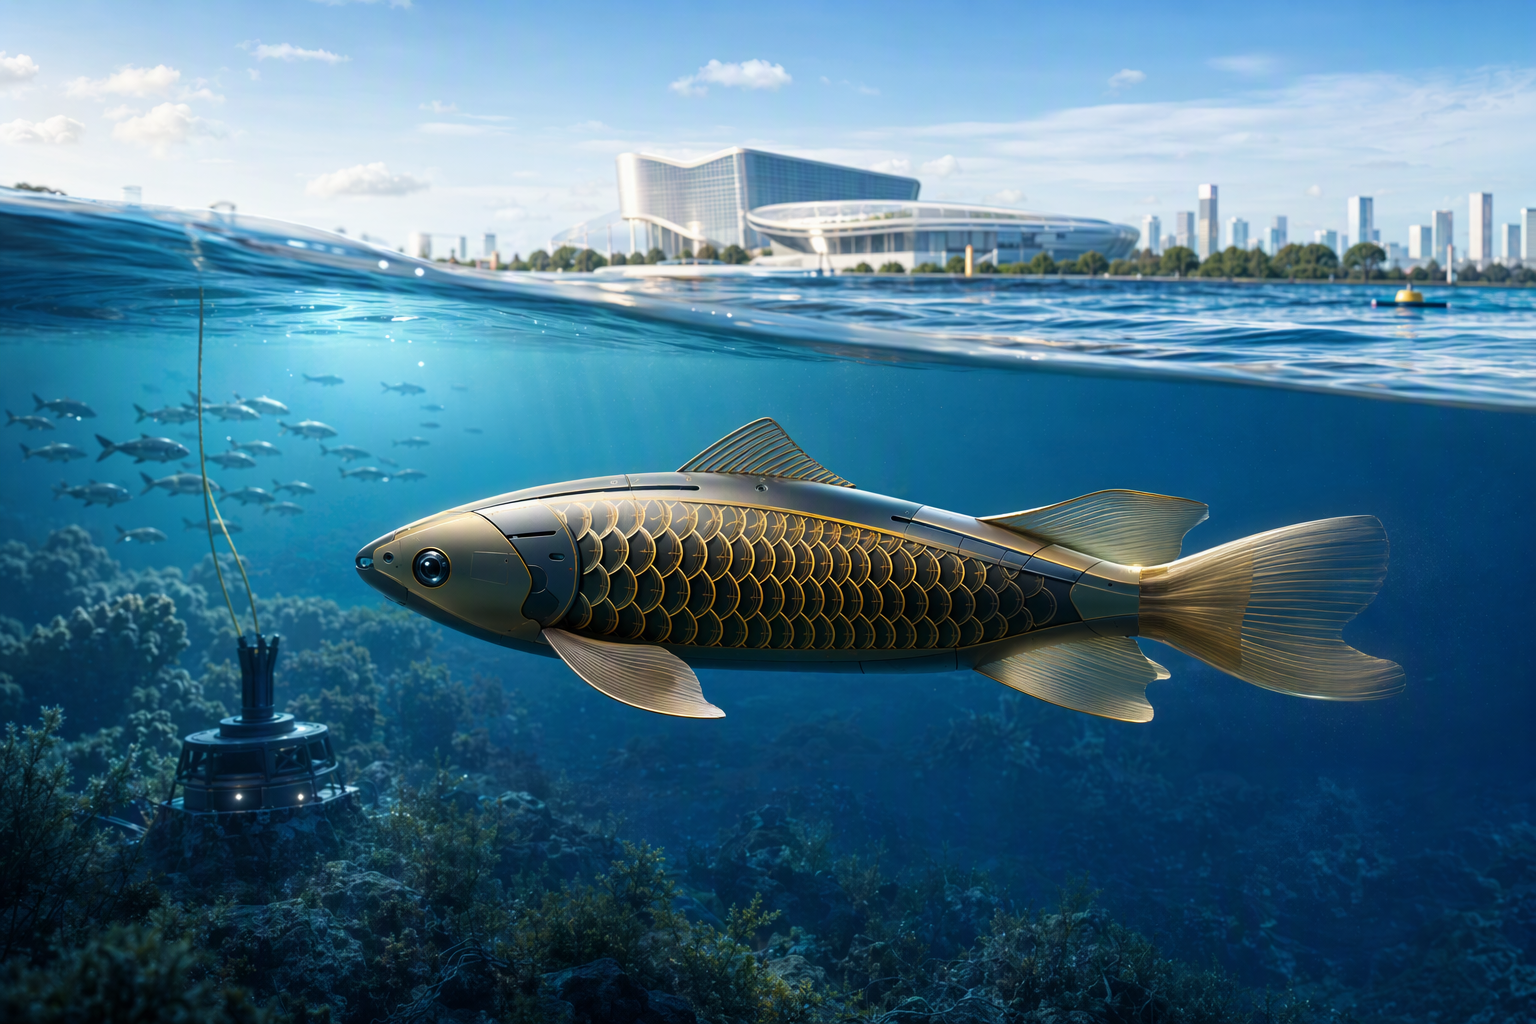
AI Prompt
openai.comCreate a landscape editorial hero image for this Studio Global article: What did Boyagongdao demonstrate with its BG-5 Golden Dragon Fish biomimetic autonomous underwater vehicle at the 2026 China International F. Article summary: At CIFTIS 2026 in Beijing, Boyagongdao presented the BG-5 Golden Dragon Fish as a small, propeller-free biomimetic AUV that imitates a golden arowana’s swimming rather than following a fixed, pre-programmed course. It de. Topic tags: general, general web, academic, education. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts wi
Boyagongdao brukte China International Fair for Trade in Services (CIFTIS) 2026 i Beijing til å vise frem BG-5 Golden Dragon Fish – en kompakt, biomimetisk autonom undervannsfarkost (AUV) inspirert av svømmebevegelsene til en gullarowana. Det sentrale ved demonstrasjonen var ikke bare at roboten ligner en fisk: Den ble presentert som i stand til å oppdage hindringer og tilpasse ruten, fremfor bare å følge en fast, forhåndsprogrammert kurs. 4
8
Fremdrift uten propell
BG-5 drives ikke av en konvensjonell roterende propell. I stedet bruker den en fleksibel hale med flere ledd. Halens konstruksjon er oppgitt til tre ledd fordelt på sju segmenter, som skaper fremdrift gjennom en vandrende, bølgelignende bevegelse. 5
Dette er kjernen i det biomimetiske designet: kropp og hale skal etterligne fiskens bevegelsesmønster, samtidig som farkosten har funksjoner for autonom navigasjon. Den skiller seg dermed fra små undervannsdroner med den mer vanlige propellbaserte utformingen. 4
6
Dette viste Boyagongdao i Beijing
På messen ble BG-5 presentert som en farkost som kan registrere hindringer og selv endre kurs. Ifølge rapporteringen fra utstillingen kan sensorene om bord planlegge bevegelsen rundt hindringer i stedet for å være avhengig av en forhåndsdefinert rute. 4
8
Den tilgjengelige rapporteringen dokumenterer en demonstrasjon av fiskelignende fremdrift og autonom hindringsunngåelse. Den fastslår derimot ikke ytelse for driftstid, posisjons- eller navigasjonsnøyaktighet, akustisk signatur, nyttelast eller funksjon i sterk strøm, grumsete vann, tett vegetasjon, tunneler eller operative vannkraftanlegg.
Oppgitte spesifikasjoner for BG-5
Tallene nedenfor er oppført i katalog- eller produsentmateriale, ikke resultater fra uavhengige tester:
- Mål: 640 × 204 × 90 mm
5
- Vekt: om lag 3 kg
- Maksfart: 0,6 m/s
- Maksimal arbeidsdybde: 5 m
- Fremdrift: Treleddet, sjusegmentert hale med bølgebevegelse i stedet for tradisjonell propell
Spesifikasjonene peker mot en liten plattform for grunt vann, ikke en AUV beregnet for store dyp. Særlig dybdegrensen på fem meter avgrenser det oppgitte bruksområdet. 5
Mulige bruksområder og BG-5V
Rapporteringen rundt utstillingen omtaler BG-5 som en mulig plattform for inspeksjon i grunt vann, blant annet knyttet til vannkraft, samt forskning og undervisning om fiskelignende fremdrift. 6
13
Boyagongdao oppgir også en BG-5V-konfigurasjon, der robotfisken kombineres med en programvareplattform for flerrobotforsøk. Blant de oppførte forskningsfunksjonene er global og lokal ruteplanlegging, oppgavefordeling, formasjonskontroll, samarbeidstransport og andre koordinerte gruppeoppgaver. 12
En liten farkost uten propell kan være interessant å undersøke i trange eller hinderrike vannmiljøer, der manøvrerbarhet og redusert risiko for propellkontakt er viktige hensyn. Det er imidlertid en begrunnelse for designet – ikke dokumentasjon på at BG-5 allerede har overgått vanlige undervannsfarkoster i reelle inspeksjonsoppdrag.
Det som fortsatt må dokumenteres
CIFTIS-visningen demonstrerte en særpreget kombinasjon av biomimetisk fremdrift og autonom kursjustering. Den ga ikke uavhengig dokumentasjon av oppdragstid, pålitelighet i undervannskommunikasjon, støynivå, nyttelastgrenser eller navigasjonspresisjon.
Den oppgitte toppfarten på 0,6 m/s og arbeidsdybden på fem meter bør derfor leses som spesifikasjoner, ikke som uavhengig verifiserte feltresultater. Den praktiske nytten ved vannkraftinspeksjon, navigasjon i hinderrikt vann eller koordinerte flerrobotoppdrag vil avhenge av testing under de konkrete miljøforholdene, oppdragslengdene og sensorforholdene der BG-5 faktisk skal brukes. 5
12
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
People also ask
What is the short answer to "BG-5: Robotfisken som endrer kurs på egen hånd"?
BG 5 bruker en treleddet hale med sju segmenter for å skape fremdrift med bølgebevegelser, i stedet for en vanlig roterende propell.
What are the key points to validate first?
BG 5 bruker en treleddet hale med sju segmenter for å skape fremdrift med bølgebevegelser, i stedet for en vanlig roterende propell. Den oppgitte spesifikasjonen er 640 × 204 × 90 mm, omtrent 3 kg, toppfart på 0,6 m/s og maksimal arbeidsdybde på 5 meter.
What should I do next in practice?
Demonstrasjonen viste hinderdeteksjon og autonom kursjustering, men ga ikke uavhengige data om blant annet driftstid, støy eller navigasjonsnøyaktighet.
Sources
timesofindia.indiatimes.comWatch: China unveils robotic fish modelled on the golden ...
bolnews.comChina unveils ‘Golden Dragon Fish’ robot, sparking buzz over ...
thearabianpost.comAsia Focus: In-depth coverage of Asian affairs