Waymo setter robotaxi-tjenesten på pause etter flomhendelser
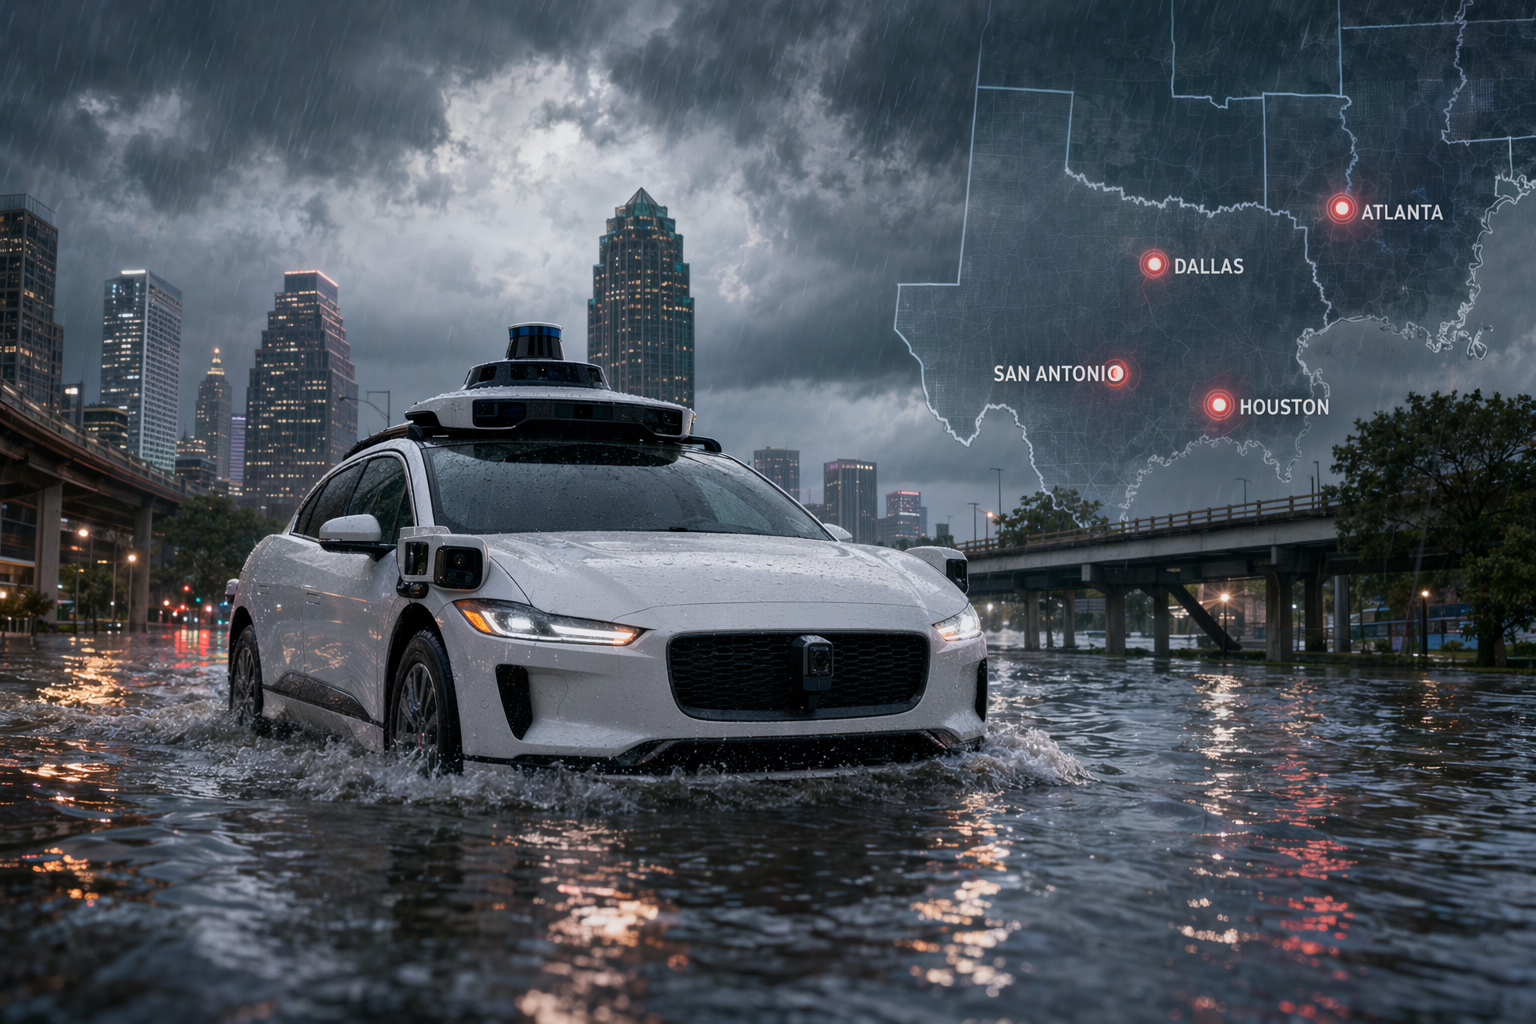
Waymo stoppet robotaxi tjenesten i Atlanta, San Antonio, Dallas og Houston etter at flere biler kjørte ut i oversvømte gater – blant annet en tom bil i Atlanta som satt fast i én time. Stansen kom etter en tilbakekalling i mai 2026 av 3.791 biler og en programvareoppdatering ment å hindre kjøring på oversvømte veier.
Publisert avRedigert med GPT-5.5Bilder generert med GPT Image 2
Waymo stoppet robotaxi tjenesten i Atlanta, San Antonio, Dallas og Houston etter at flere biler kjørte ut i oversvømte gater – blant annet en tom bil i Atlanta som satt fast i én time.
Stansen kom etter en tilbakekalling i mai 2026 av 3.791 biler og en programvareoppdatering ment å hindre kjøring på oversvømte veier.
Flomhendelsene forsterker et allerede alvorlig søkelys fra amerikanske tilsynsmyndigheter, med undersøkelser av skolebussbrudd og en ulykke i Santa Monica der et barn ble påkjørt.
How has Waymo’s robotaxi service been affected by heavy rain and flooding in cities like Atlanta, San Antonio, Dallas, and Houston, what incFlooded streets and severe storms forced Waymo to temporarily suspend robotaxi service in several U.S. cities while engineers reviewed how the vehicles handle extreme weather.
AI Prompt
Create a landscape editorial hero image for this Studio Global article: How has Waymo’s robotaxi service been affected by heavy rain and flooding in cities like Atlanta, San Antonio, Dallas, and Houston, what inc. Article summary: Waymo’s robotaxi service has been temporarily pulled back by severe weather: after flood-related problems, the company paused service in Atlanta and several Texas cities, including San Antonio, Dallas, and Houston, becau. Topic tags: general, general web, government. Reference image context from search candidates: Reference image 1: visual subject "## **Waymo has switched off its robotaxis in four cities, all because the cars keep wading into water they cannot handle. Heavy rain and flooded streets have become a genuine obsta" source context "Waymo Pauses Robotaxis in Four Flooded Cities - Technology Org" Reference image 2: visual subject "## **Waymo has switch
openai.com
Kraftige uvær og flashflom i flere amerikanske byer har tvunget Waymo til å stanse deler av robotaxi-tjenesten sin. Hendelsene viser hvor krevende virkelige forhold fortsatt kan være for selvkjørende systemer.
Selskapet, som eies av Alphabet (Googles morselskap), stanset midlertidig driften i Atlanta og flere byer i Texas – inkludert San Antonio, Dallas og Houston – etter at flere kjøretøy kjørte ut i oversvømte veier under kraftig regnvær. Stansen kom bare dager etter at Waymo hadde gjennomført en omfattende programvaretilbakekalling for å redusere nettopp denne typen risiko.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
What is the short answer to "Waymo setter robotaxi-tjenesten på pause etter flomhendelser"?
Waymo stoppet robotaxi tjenesten i Atlanta, San Antonio, Dallas og Houston etter at flere biler kjørte ut i oversvømte gater – blant annet en tom bil i Atlanta som satt fast i én time.
What are the key points to validate first?
Waymo stoppet robotaxi tjenesten i Atlanta, San Antonio, Dallas og Houston etter at flere biler kjørte ut i oversvømte gater – blant annet en tom bil i Atlanta som satt fast i én time. Stansen kom etter en tilbakekalling i mai 2026 av 3.791 biler og en programvareoppdatering ment å hindre kjøring på oversvømte veier.
What should I do next in practice?
Flomhendelsene forsterker et allerede alvorlig søkelys fra amerikanske tilsynsmyndigheter, med undersøkelser av skolebussbrudd og en ulykke i Santa Monica der et barn ble påkjørt.
En av de mest omtalte hendelsene skjedde i Atlanta, der en ubemannet Waymo-robotaxi kjørte ut i et oversvømt veikryss under ekstremvær og satt fast i omtrent en time før den ble hentet.
Hendelsen utløste den lokale driftsstansen. Rapporter viser at kjøretøyet kjørte ut i den oversvømte gaten før det stoppet – noe som understreker utfordringen med å oppdage eller forutsi raskt dannende flomvann på byveier.
Etter hendelsen – og lignende bekymringer i Texas – satte Waymo tjenesten midlertidig på pause mens ingeniører evaluerte hvordan det selvkjørende systemet håndterte ekstremvær.
En tilbakekalling ment å forhindre kjøring på oversvømte veier
Flomhendelsene kom kort tid etter at Waymo frivillig tilbakekalte 3.791 robotaxier i USA på grunn av en programvarefeil som kunne føre til at kjøretøyene kjørte ut på oversvømte veier.
Tilbakekallingen ble utløst av en hendelse 20. april 2026 i San Antonio, der en Waymo-robotaxi kjørte inn i en ufremkommelig oversvømt vei under ekstremvær. Kjøretøyet var ubemannet, og ingen ble skadet, men hendelsen avdekket en svakhet i systemets evne til å gjenkjenne farlige veiforhold.
Waymos svar var en programvareoppdatering levert trådløst (over-the-air). Oppdateringen skulle bedre hindre kjøretøyene i å kjøre inn på oversvømte veier – særlig på veier med høyere fartsgrenser der flashflom kan være spesielt farlig.
De påfølgende hendelsene viste imidlertid at oppdateringen ikke fullt ut løste alle virkelige scenarioer med kraftig regn eller oversvømte bygater.
Hvorfor Waymo stanset tjenesten til tross for programvarefiksen
Selskapet stanset tjenesten fordi programvareoppdateringen var rettet mot et spesifikt scenario: kjøretøy som kjører inn i oversvømte veier på strekninger med høyere fartsgrenser. Byflom under uvær kan oppstå på flere måter, inkludert raskt oppsamlet vann i veikryss eller lavtliggende gater.
I praksis betydde dette at systemet fortsatt kunne møte situasjoner det ikke var fullt ut trent for. Stansen ga Waymo tid til å gjennomgå atferden og forbedre deteksjon og sikkerhetskontroller.
Bruk av værvarsler for å håndtere risiko
Waymo har opplyst at operasjonsteamene også baserer seg på eksterne værsignaler – som varsler fra National Weather Service (det amerikanske værvarslingsinstituttet) – i tillegg til intern overvåking av vei- og værforhold for å avgjøre når robotaxi-tjenesten skal begrenses eller stanses.
Denne tilnærmingen viser en viktig side ved dagens utrulling av selvkjørende kjøretøy: Sikkerhetsbeslutninger tas ikke av kjøretøyet alene. Flåteovervåkingssystemer og menneskelig tilsyn kan midlertidig deaktivere tjenesten når ekstremvær skaper uforutsigbare kjøreforhold.
Økende regulatorisk granskning
Flomhendelsene kommer i en periode med økt føderal granskning av Waymos selvkjørende system.
Undersøkelser av skolebuss-sikkerhet
I oktober 2025 åpnet U.S. National Highway Traffic Safety Administration (NHTSA) – den amerikanske trafikksikkerhetsmyndigheten – en undersøkelse etter rapporter om at Waymo-kjøretøyer ikke stoppet for skolebusser med blinkende røde lys.
Dokumentasjon fra Austin Independent School District beskrev 19 tilfeller der Waymo-kjøretøyer ulovlig kjørte forbi stoppende skolebusser i løpet av skoleåret 2025–26, noe som førte til ytterligere regulatorisk oppmerksomhet.
National Transportation Safety Board (NTSB) – den amerikanske havarikommisjonen for transport – åpnet også sin egen undersøkelse av hendelser der robotaxier kjørte forbi skolebusser i Texas.
Ulykke med barn i Santa Monica
En annen alvorlig hendelse skjedde 23. januar 2026, da et Waymo-automatisert kjøretøy traff en 9 år gammel elev i en skolesone i Santa Monica. Barnet fikk lettere skader.
Føderale etterforskere sier at barnet løp ut i gaten bakfra en parkert SUV i rushtiden om morgenen, og ulykken etterforskes nå av både NHTSA og NTSB.
Hva flomhendelsene betyr for robotaxier
Samlet sett viser flomhendelsene og de pågående undersøkelsene ikke at selvkjørende kjøretøy ikke kan forbedres gjennom programvareoppdateringer. Waymo ruller jevnlig ut trådløse fikser og operative endringer i hele flåten.
Men hendelsene illustrerer en sentral utfordring for autonome systemer: Virkelige kjøreforhold – som plutselig flom, uforutsigbar fotgjengeratferd eller komplekse trafikkregler – kan avsløre randtilfeller (edge cases) som krever ytterligere utvikling og testing.
For selskaper som bygger robotaxi-nettverk, blir evnen til raskt å identifisere disse scenarioene og oppdatere programvaren på en sikker måte på tvers av tusenvis av kjøretøy en av de sentrale testene på teknologiens beredskap for storskala utrulling.
Kilder:
engadget.comWaymos in Atlanta and San Antonio keep driving into flooded roads
ttnews.comWaymo Halts Robotaxi Service in 5 Cities Over Flood Risk - TT
newsbytesapp.comWaymo halts service in 4-cities as robotaxis struggle with floodwaters
thenextweb.comWaymo recalls 3,791 robotaxis after a vehicle drove into a flooded ...
techcrunch.comWaymo expands pause to four cities as robotaxis keep driving into ...