AnswersPublished16 sources
Fra menneskelig demonstrasjon til robotferdighet
KINO 2 samler inn demonstrasjoner, trener og forbedrer modeller, tester ferdighetene på KR1 og tar dem videre til kundeprosjekter. Bear Robotics oppgir at modellkjøringen for Isaac GR00T gikk fra rundt 500 til 60 millisekunder i interne målinger.
Publisert avRedigert med GPT-6 LunaBilder generert med GPT Image 2
Research answer
Key takeaways
- KINO 2 samler inn demonstrasjoner, trener og forbedrer modeller, tester ferdighetene på KR1 og tar dem videre til kundeprosjekter.
- Bear Robotics oppgir at modellkjøringen for Isaac GR00T gikk fra rundt 500 til 60 millisekunder i interne målinger.
- Tallene gjelder modellens inferenstid – ikke hvor raskt eller pålitelig roboten løser en hel arbeidsoppgave.
AI Prompt
openai.comCreate a landscape editorial hero image for this Studio Global article: How does Bear Robotics’ KINO-2 robot-learning platform, launched on October 21, 2026, at NVIDIA GTC Berlin, turn human task demonstrations i. Article summary: KINO-2 is Bear Robotics’ learning-and-deployment platform for turning human task demonstrations into manipulation skills on its KR1 humanoid, announced on October 21, 2026, at NVIDIA GTC Berlin. Its central aim is to con. Topic tags: general, general web. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fake numbers, clic
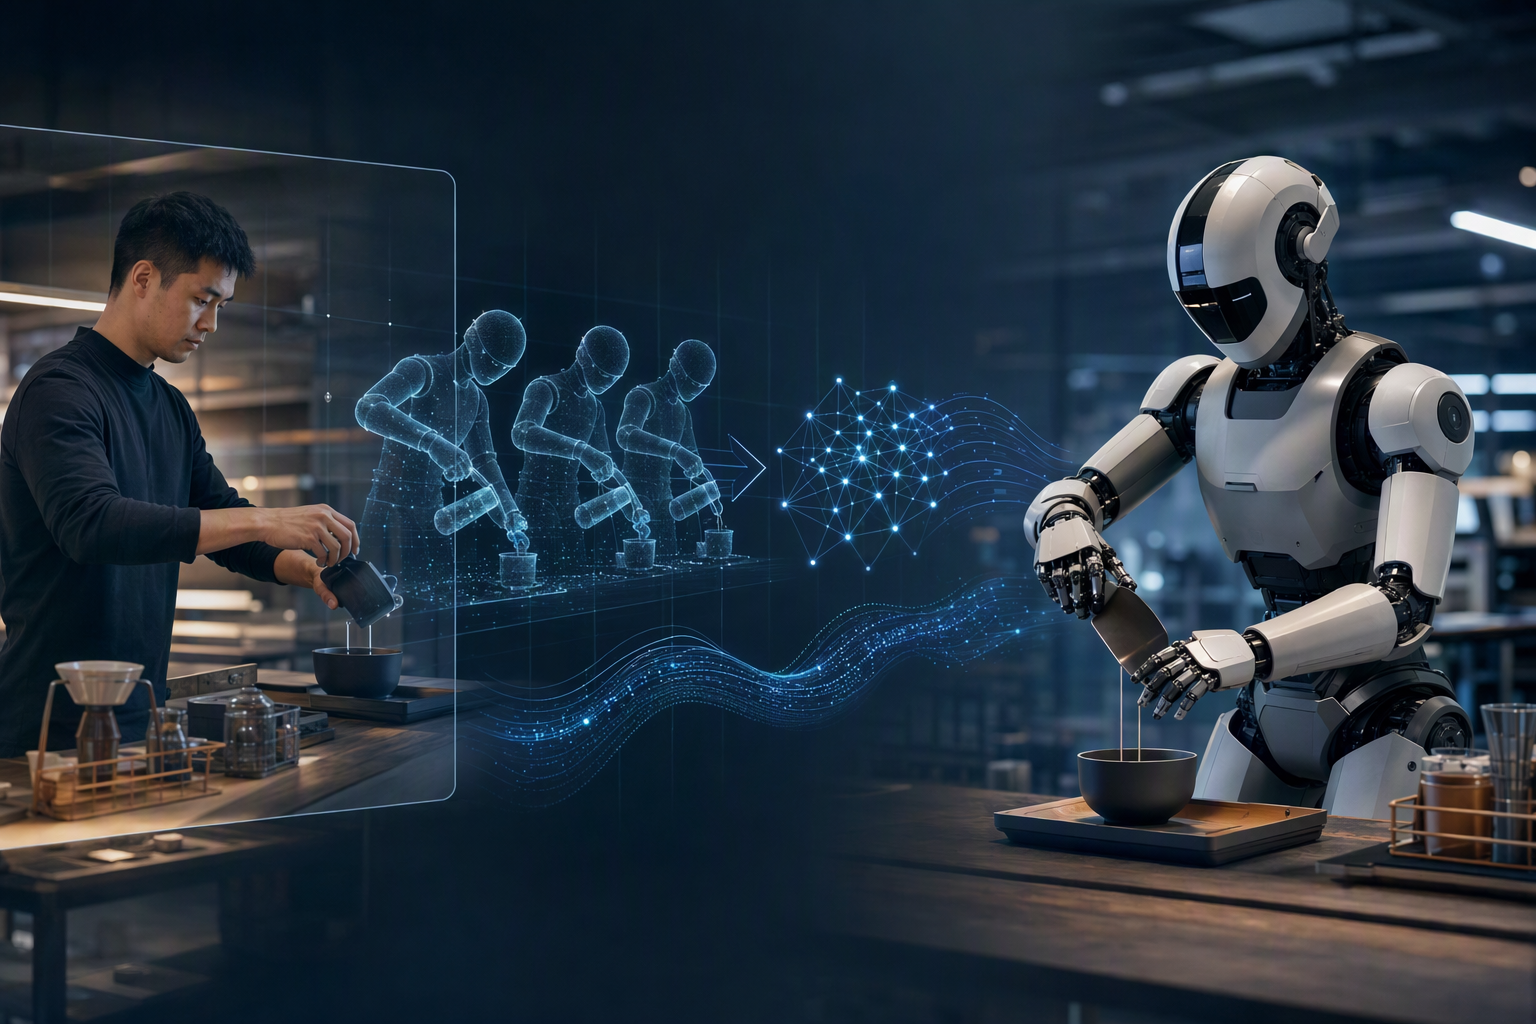
Bear Robotics vil lære roboten sin mer enn å flytte varer fra ett sted til et annet. Med KINO-2 skal humanoiden KR1 også kunne plukke opp og håndtere gjenstander, ved å lære fra oppgaver mennesker demonstrerer. Plattformen ble kunngjort på NVIDIA GTC Berlin 21. oktober 2026. 4
20
Slik blir en demonstrasjon til en robotferdighet
Bear Robotics beskriver en prosess der selskapet først samler inn demonstrasjoner av en oppgave. Deretter bruker det eksemplene til å trene og forbedre modeller, tester ferdighetene på KR1 og tar dem videre til kundeprosjekter. Tanken er å koble det roboten lærer om å håndtere gjenstander, til systemer for mobilitet og arbeidsflyt som allerede brukes i virksomheten. 10
20
KINO-2 bygger videre på selskapets tidligere KINO-program. Bear kjøpte Kinisi Robotics i 2026, og fikk dermed KR1 og det opprinnelige KINO-programmet inn i porteføljen. Den nye plattformen skal føre arbeidet nærmere kommersiell bruk. Bear oppgir at selskapet har satt ut mer enn 16 000 roboter, hovedsakelig serviceroboter, hos over 5 000 kundesteder. 20
21
NVIDIA-teknologi og målt inferenstid
KINO-2 bruker NVIDIA Isaac OS som kjøremiljø for KR1s persepsjon – robotens behandling av informasjon fra omgivelsene. Bear sier at Isaac OS, som inkluderer Holoscan SDK 5.0, kobler sammen persepsjonsbehandling og modellkjøring på NVIDIA Jetson AGX Thor. Selskapet oppgir også at det bruker TensorRT og modellkvantisering for å optimalisere inferensen, altså tiden det tar å kjøre en modell. 4
I interne målinger sier Bear at inferenstiden for NVIDIA Isaac GR00T gikk fra rundt 500 millisekunder til rundt 60 millisekunder. For selskapets egen modell falt den fra 72,3 til 17,2 millisekunder. Dette er tall for modellkjøring, ikke målinger av hvor lang tid KR1 bruker på å fullføre en hel oppgave. 4
6
NVIDIA beskriver at Bear bruker KINO-2 til å ettertrene GR00T for arbeidsflyter innen lager, returbehandling og industri. 9 Det tilgjengelige kildematerialet forklarer ikke i detalj hvordan KINO-2 støtter eksterne grunnmodeller, eller hvor mye spesialtilpasning plattformen fjerner. Det er derfor ikke grunnlag for å slå fast slike egenskaper ut fra den generelle beskrivelsen alene.
Hva vi vet om bruken – og hva som gjenstår
Bear trekker fram pakking på lager som et eksempel på hvordan håndtering kan kobles til mobilitet: KR1 kan lære å plukke flasker og legge dem i en kasse, mens selskapets øvrige systemer kan bidra til å flytte varer gjennom en arbeidsflyt. Kundeprosjekter er i gang, men det publiserte materialet som er sitert her, oppgir ikke samlet oppgavetid, nøyaktighet i håndteringen eller pålitelighet over lengre tid. 10
20
Det skillet er viktig når fartstallene vurderes. Raskere inferens kan hjelpe en robot med å reagere, men viser ikke i seg selv at en full lager- eller returprosess går raskere, blir mer presis eller fungerer pålitelig over tid. Det sentrale løftet med KINO-2 er en arbeidsflyt fra demonstrasjon til kundeutprøving. Hvor godt den fungerer i praktisk drift, vil avhenge av resultatene fra oppgavene roboten faktisk utfører.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
People also ask
What is the short answer to "Fra menneskelig demonstrasjon til robotferdighet"?
KINO 2 samler inn demonstrasjoner, trener og forbedrer modeller, tester ferdighetene på KR1 og tar dem videre til kundeprosjekter.
What are the key points to validate first?
KINO 2 samler inn demonstrasjoner, trener og forbedrer modeller, tester ferdighetene på KR1 og tar dem videre til kundeprosjekter. Bear Robotics oppgir at modellkjøringen for Isaac GR00T gikk fra rundt 500 til 60 millisekunder i interne målinger.
What should I do next in practice?
Tallene gjelder modellens inferenstid – ikke hvor raskt eller pålitelig roboten løser en hel arbeidsoppgave.