Waarom HELIOS, de vierarmige ruimterobot, geen benen heeft
HELIOS is een prototype van Orbit Robotics, een mensachtige robot die in plaats van benen vier armen gebruikt om zich te verplaatsen, te ankeren en onderhoud uit te voeren in microzwaartekracht, zoals in ruimtestations. Het ontwerp legt de nadruk op behendigheid en stabiliteit in gewichtloze omgevingen en sluit aan...
HELIOS is een prototype van Orbit Robotics, een mensachtige robot die in plaats van benen vier armen gebruikt om zich te verplaatsen, te ankeren en onderhoud uit te voeren in microzwaartekracht, zoals in ruimtestations.
Het ontwerp legt de nadruk op behendigheid en stabiliteit in gewichtloze omgevingen en sluit aan bij een bredere verschuiving naar robotarmen voor onderhoud in een baan om de aarde.
HELIOS maakt deel uit van een groeiende wereldwijde inzet op het gebied van ruimterobotica, samen met projecten zoals NASA's Robonaut 2, China's geplande PM01 robotastronaut en de vrij vliegende robot 'Joy' van Icarus...
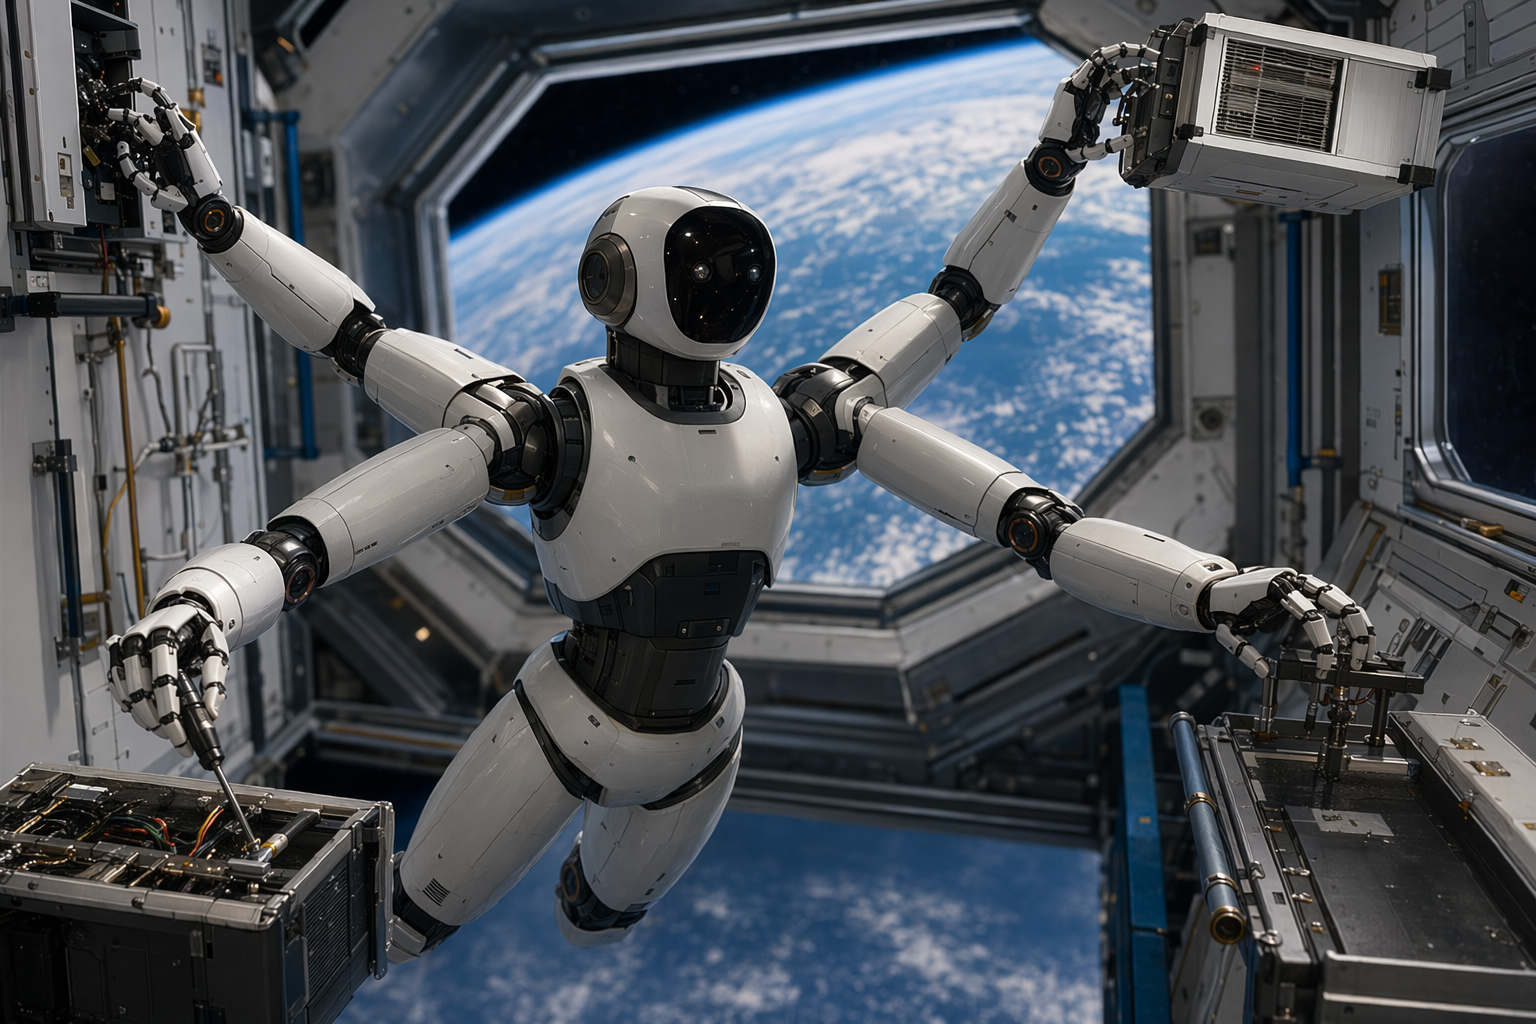
What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (inConcept visualization of HELIOS, a four‑armed humanoid robot designed for maneuvering and performing maintenance tasks in microgravity.
AI Prompt
Create a landscape editorial hero image for this Studio Global article: What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (in. Article summary: Orbit Robotics’ HELIOS, as described in your prompt, is a prototype space robot designed specifically for microgravity, using a legless body with four arms instead of a humanoid walking form. Based on the available evide. Topic tags: general, general web, user generated, government, academic. Reference image context from search candidates: Reference image 1: visual subject "* HELIOS Humanoid Robot With Four Arms for Orbital Missions. Orbit Robotics, a Canadian robotics firm, has unveiled a new humanoid robot designed specifically for space environment" source context "HELIOS Humanoid Robot With Four Arms for Orbital Missions - Hardware Busters" Reference image
openai.com
Het Canadese bedrijf Orbit Robotics heeft HELIOS gepresenteerd, een prototype van een mensachtige robot die speciaal is ontworpen voor werk in de ruimte. In plaats van het typische menselijke model met twee benen en twee armen te kopiëren, kiest HELIOS voor een radicaal andere aanpak: het vervangt de benen door twee extra armen, waardoor een vierarmig robotsysteem ontstaat dat is geoptimaliseerd voor de realiteit van microzwaartekracht.
Het concept weerspiegelt een eenvoudige waarheid over orbitale omgevingen: robots in de ruimte hoeven niet te lopen. Wat ze nodig hebben, is behendigheid, stabiliteit en het vermogen om apparatuur in gewichtloosheid te manoeuvreren en te hanteren.
Een robot zonder benen, gebouwd voor microzwaartekracht
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
What is the short answer to "Waarom HELIOS, de vierarmige ruimterobot, geen benen heeft"?
HELIOS is een prototype van Orbit Robotics, een mensachtige robot die in plaats van benen vier armen gebruikt om zich te verplaatsen, te ankeren en onderhoud uit te voeren in microzwaartekracht, zoals in ruimtestations.
What are the key points to validate first?
HELIOS is een prototype van Orbit Robotics, een mensachtige robot die in plaats van benen vier armen gebruikt om zich te verplaatsen, te ankeren en onderhoud uit te voeren in microzwaartekracht, zoals in ruimtestations. Het ontwerp legt de nadruk op behendigheid en stabiliteit in gewichtloze omgevingen en sluit aan bij een bredere verschuiving naar robotarmen voor onderhoud in een baan om de aarde.
What should I do next in practice?
HELIOS maakt deel uit van een groeiende wereldwijde inzet op het gebied van ruimterobotica, samen met projecten zoals NASA's Robonaut 2, China's geplande PM01 robotastronaut en de vrij vliegende robot 'Joy' van Icarus...
Waarom HELIOS, de vierarmige ruimterobot, geen benen heeft
HELIOS is een prototype van Orbit Robotics, een mensachtige robot die in plaats van benen vier armen gebruikt om zich te verplaatsen, te ankeren en onderhoud uit te voeren in microzwaartekracht, zoals in ruimtestations. Het ontwerp legt de nadruk op behendigheid en stabiliteit in gewichtloze omgevingen en sluit aan...
HELIOS is een prototype van Orbit Robotics, een mensachtige robot die in plaats van benen vier armen gebruikt om zich te verplaatsen, te ankeren en onderhoud uit te voeren in microzwaartekracht, zoals in ruimtestations.
Het ontwerp legt de nadruk op behendigheid en stabiliteit in gewichtloze omgevingen en sluit aan bij een bredere verschuiving naar robotarmen voor onderhoud in een baan om de aarde.
HELIOS maakt deel uit van een groeiende wereldwijde inzet op het gebied van ruimterobotica, samen met projecten zoals NASA's Robonaut 2, China's geplande PM01 robotastronaut en de vrij vliegende robot 'Joy' van Icarus...
What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (inConcept visualization of HELIOS, a four‑armed humanoid robot designed for maneuvering and performing maintenance tasks in microgravity.
AI Prompt
Create a landscape editorial hero image for this Studio Global article: What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (in. Article summary: Orbit Robotics’ HELIOS, as described in your prompt, is a prototype space robot designed specifically for microgravity, using a legless body with four arms instead of a humanoid walking form. Based on the available evide. Topic tags: general, general web, user generated, government, academic. Reference image context from search candidates: Reference image 1: visual subject "* HELIOS Humanoid Robot With Four Arms for Orbital Missions. Orbit Robotics, a Canadian robotics firm, has unveiled a new humanoid robot designed specifically for space environment" source context "HELIOS Humanoid Robot With Four Arms for Orbital Missions - Hardware Busters" Reference image
openai.com
Het Canadese bedrijf Orbit Robotics heeft HELIOS gepresenteerd, een prototype van een mensachtige robot die speciaal is ontworpen voor werk in de ruimte. In plaats van het typische menselijke model met twee benen en twee armen te kopiëren, kiest HELIOS voor een radicaal andere aanpak: het vervangt de benen door twee extra armen, waardoor een vierarmig robotsysteem ontstaat dat is geoptimaliseerd voor de realiteit van microzwaartekracht.
Het concept weerspiegelt een eenvoudige waarheid over orbitale omgevingen: robots in de ruimte hoeven niet te lopen. Wat ze nodig hebben, is behendigheid, stabiliteit en het vermogen om apparatuur in gewichtloosheid te manoeuvreren en te hanteren.
Een robot zonder benen, gebouwd voor microzwaartekracht
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
What is the short answer to "Waarom HELIOS, de vierarmige ruimterobot, geen benen heeft"?
HELIOS is een prototype van Orbit Robotics, een mensachtige robot die in plaats van benen vier armen gebruikt om zich te verplaatsen, te ankeren en onderhoud uit te voeren in microzwaartekracht, zoals in ruimtestations.
What are the key points to validate first?
HELIOS is een prototype van Orbit Robotics, een mensachtige robot die in plaats van benen vier armen gebruikt om zich te verplaatsen, te ankeren en onderhoud uit te voeren in microzwaartekracht, zoals in ruimtestations. Het ontwerp legt de nadruk op behendigheid en stabiliteit in gewichtloze omgevingen en sluit aan bij een bredere verschuiving naar robotarmen voor onderhoud in een baan om de aarde.
What should I do next in practice?
HELIOS maakt deel uit van een groeiende wereldwijde inzet op het gebied van ruimterobotica, samen met projecten zoals NASA's Robonaut 2, China's geplande PM01 robotastronaut en de vrij vliegende robot 'Joy' van Icarus...
HELIOS is gemaakt om astronauten te assisteren en technische taken uit te voeren op orbitale infrastructuur zoals ruimtestations of satellieten. In promotievideo's verschijnt de robot met een lichtgewicht frame en een netwerk van kabelgestuurde gewrichten die zijn ontworpen om precisie en controle te verbeteren.
Het meest opvallende kenmerk is de vierarmige architectuur. In plaats van benen die worden gebruikt om over de grond te lopen, gebruikt HELIOS zijn extra armen om:
Zich door de binnenruimtes van het station te verplaatsen
Zichzelf te stabiliseren tegen oppervlakken
Zijn lichaam te positioneren voor onderhoudswerk
Deze configuratie stelt de robot in staat om structuren vast te grijpen, zichzelf te herpositioneren en te werken in krappe ruimtes, wat veelvoorkomende beperkingen zijn in ruimtevaartuigen en orbitale platforms.
Ontwikkelaars zeggen dat het ontwerp zich richt op taken die astronauten vaak uitvoeren, zoals apparatuuronderhoud, vrachtbehandeling en orbitale constructiewerkzaamheden.
Waarom vier armen zinvol zijn in de ruimte
Op aarde hebben mensachtige robots vaak benen nodig om over vloeren, trappen en oneffen terrein te navigeren. In microzwaartekracht verdwijnen die beperkingen. De belangrijkste uitdaging is in plaats daarvan het beheersen van beweging zonder weg te drijven van de werkplek.
Een robot met meerdere armen kan dit probleem oplossen door zich te verankeren aan nabijgelegen structuren. Hij kan zich bijvoorbeeld met sommige armen vasthouden aan een frame of handgreep, terwijl hij met andere armen gereedschap of apparatuur bedient. Deze aanpak lijkt op strategieën die worden gebruikt bij robotarmen die zijn ontworpen voor onderhoud en service van ruimtevaartuigen in een baan om de aarde.
Daarom leggen veel concepten voor ruimterobotica de nadruk op manipulatorarmen, grijpmechanismen en nauwkeurige besturingssystemen in plaats van op traditionele loopbewegingen.
Vroeg prototype, beperkte details
HELIOS is nog een vroeg prototype. Publieke informatie over specifieke specificaties zoals afmetingen, gewicht, hefvermogen of totaal aantal vrijheidsgraden blijft beperkt in de momenteel beschikbare rapporten.
Wat duidelijk is, is dat de robot bedoeld is als een technologiedemonstratie die nieuwe manieren onderzoekt waarop robots zich kunnen verplaatsen en werken in microzwaartekracht. Het project is gepresenteerd als onderdeel van een onderzoeksinspanning gericht op robotassistenten voor toekomstige orbitale operaties.
Onderdeel van een groeiende ruimterobotwedloop
HELIOS verschijnt op een moment dat ruimtevaartorganisaties en startups over de hele wereld hun inspanningen opvoeren om robotwerkers voor een baan om de aarde te ontwikkelen.
Verschillende opmerkelijke projecten illustreren deze trend:
NASA's Robonaut 2 (R2)
NASA lanceerde Robonaut 2 in 2011 naar het Internationale Ruimtestation aan boord van de Space Shuttle Discovery. Het werd de eerste mensachtige robot in de ruimte, ontworpen om astronauten te assisteren en te testen hoe behendige robots in een baan om de aarde opereren.
China's PM01-robotastronaut
Het Chinese robotica-bedrijf Engine AI heeft plannen aangekondigd om zijn PM01-mensachtige robot de ruimte in te sturen als onderdeel van een verkenningsprogramma voor 'robotastronauten'. Dit wijst op de groeiende interesse in autonome robotbemanningsleden voor gevaarlijke taken.
Icarus Robotics' robot 'Joy' (ISS-missie gepland voor 2027)
De startup Icarus Robotics ontwikkelt een vrij vliegende robot genaamd Joy, die naar verwachting begin 2027 zal worden getest aan boord van het ISS. De missie zal autonome navigatie en robotoperaties in een echte ruimtestationomgeving evalueren.
Samen laten deze projecten een bredere verschuiving in de industrie zien: er wordt steeds meer verwacht dat robots inspectie-, reparatie-, assemblage- en logistieke taken in een baan om de aarde uitvoeren, waardoor het risico voor menselijke astronauten afneemt.
Het grotere idee achter HELIOS
HELIOS illustreert hoe ingenieurs robotica voor de ruimte heroverwegen, in plaats van simpelweg ontwerpen van de aarde aan te passen. Door af te zien van benen en zich te concentreren op behendigheid met meerdere armen en verankering, past de structuur van de robot direct bij de fysica van microzwaartekracht.
Als toekomstige versies verder worden ontwikkeld dan het prototypestadium, zouden robots zoals HELIOS astronauten uiteindelijk kunnen helpen bij het onderhouden van ruimtevaartuigen, het assembleren van grote orbitale structuren en het beheren van vrachtoperaties. Zo worden ruimtestations werkplekken waar mensen en robots zij aan zij samenwerken.
frontiersin.org
A comprehensive survey of space robotic manipulators for ...
HELIOS is gemaakt om astronauten te assisteren en technische taken uit te voeren op orbitale infrastructuur zoals ruimtestations of satellieten. In promotievideo's verschijnt de robot met een lichtgewicht frame en een netwerk van kabelgestuurde gewrichten die zijn ontworpen om precisie en controle te verbeteren.
Het meest opvallende kenmerk is de vierarmige architectuur. In plaats van benen die worden gebruikt om over de grond te lopen, gebruikt HELIOS zijn extra armen om:
Zich door de binnenruimtes van het station te verplaatsen
Zichzelf te stabiliseren tegen oppervlakken
Zijn lichaam te positioneren voor onderhoudswerk
Deze configuratie stelt de robot in staat om structuren vast te grijpen, zichzelf te herpositioneren en te werken in krappe ruimtes, wat veelvoorkomende beperkingen zijn in ruimtevaartuigen en orbitale platforms.
Ontwikkelaars zeggen dat het ontwerp zich richt op taken die astronauten vaak uitvoeren, zoals apparatuuronderhoud, vrachtbehandeling en orbitale constructiewerkzaamheden.
Waarom vier armen zinvol zijn in de ruimte
Op aarde hebben mensachtige robots vaak benen nodig om over vloeren, trappen en oneffen terrein te navigeren. In microzwaartekracht verdwijnen die beperkingen. De belangrijkste uitdaging is in plaats daarvan het beheersen van beweging zonder weg te drijven van de werkplek.
Een robot met meerdere armen kan dit probleem oplossen door zich te verankeren aan nabijgelegen structuren. Hij kan zich bijvoorbeeld met sommige armen vasthouden aan een frame of handgreep, terwijl hij met andere armen gereedschap of apparatuur bedient. Deze aanpak lijkt op strategieën die worden gebruikt bij robotarmen die zijn ontworpen voor onderhoud en service van ruimtevaartuigen in een baan om de aarde.
Daarom leggen veel concepten voor ruimterobotica de nadruk op manipulatorarmen, grijpmechanismen en nauwkeurige besturingssystemen in plaats van op traditionele loopbewegingen.
Vroeg prototype, beperkte details
HELIOS is nog een vroeg prototype. Publieke informatie over specifieke specificaties zoals afmetingen, gewicht, hefvermogen of totaal aantal vrijheidsgraden blijft beperkt in de momenteel beschikbare rapporten.
Wat duidelijk is, is dat de robot bedoeld is als een technologiedemonstratie die nieuwe manieren onderzoekt waarop robots zich kunnen verplaatsen en werken in microzwaartekracht. Het project is gepresenteerd als onderdeel van een onderzoeksinspanning gericht op robotassistenten voor toekomstige orbitale operaties.
Onderdeel van een groeiende ruimterobotwedloop
HELIOS verschijnt op een moment dat ruimtevaartorganisaties en startups over de hele wereld hun inspanningen opvoeren om robotwerkers voor een baan om de aarde te ontwikkelen.
Verschillende opmerkelijke projecten illustreren deze trend:
NASA's Robonaut 2 (R2)
NASA lanceerde Robonaut 2 in 2011 naar het Internationale Ruimtestation aan boord van de Space Shuttle Discovery. Het werd de eerste mensachtige robot in de ruimte, ontworpen om astronauten te assisteren en te testen hoe behendige robots in een baan om de aarde opereren.
China's PM01-robotastronaut
Het Chinese robotica-bedrijf Engine AI heeft plannen aangekondigd om zijn PM01-mensachtige robot de ruimte in te sturen als onderdeel van een verkenningsprogramma voor 'robotastronauten'. Dit wijst op de groeiende interesse in autonome robotbemanningsleden voor gevaarlijke taken.
Icarus Robotics' robot 'Joy' (ISS-missie gepland voor 2027)
De startup Icarus Robotics ontwikkelt een vrij vliegende robot genaamd Joy, die naar verwachting begin 2027 zal worden getest aan boord van het ISS. De missie zal autonome navigatie en robotoperaties in een echte ruimtestationomgeving evalueren.
Samen laten deze projecten een bredere verschuiving in de industrie zien: er wordt steeds meer verwacht dat robots inspectie-, reparatie-, assemblage- en logistieke taken in een baan om de aarde uitvoeren, waardoor het risico voor menselijke astronauten afneemt.
Het grotere idee achter HELIOS
HELIOS illustreert hoe ingenieurs robotica voor de ruimte heroverwegen, in plaats van simpelweg ontwerpen van de aarde aan te passen. Door af te zien van benen en zich te concentreren op behendigheid met meerdere armen en verankering, past de structuur van de robot direct bij de fysica van microzwaartekracht.
Als toekomstige versies verder worden ontwikkeld dan het prototypestadium, zouden robots zoals HELIOS astronauten uiteindelijk kunnen helpen bij het onderhouden van ruimtevaartuigen, het assembleren van grote orbitale structuren en het beheren van vrachtoperaties. Zo worden ruimtestations werkplekken waar mensen en robots zij aan zij samenwerken.
frontiersin.org
A comprehensive survey of space robotic manipulators for ...