AnswersPublished22 sources
Hugging Face Microduck: een robot-eend van 399 dollar voor reinforcement learning
Microduck is een tweebenige robot van 25 centimeter en minder dan 800 gram, bedoeld voor experimenten met reinforcement learning — niet als algemene huishoudrobot. De robot wordt geleverd met zeven aangeleerde bewegingen, waaronder lopen, zitten, objecten oppakken, schoppen, rollerskaten en opstaan na een val.
Gepubliceerd doorBewerkt met GPT-5.6 LunaAfbeeldingen gegenereerd met GPT Image 1.5
Research answer
Key takeaways
- Microduck is een tweebenige robot van 25 centimeter en minder dan 800 gram, bedoeld voor experimenten met reinforcement learning — niet als algemene huishoudrobot.
- De robot wordt geleverd met zeven aangeleerde bewegingen, waaronder lopen, zitten, objecten oppakken, schoppen, rollerskaten en opstaan na een val.
- De open softwarestack gebruikt MuJoCo, PPO en ONNX om gedrag eerst in duizenden virtuele omgevingen te trainen en daarna naar de echte robot over te brengen.
- De prijs van 399 dollar maakt fysieke sim to real experimenten toegankelijker, maar nieuwe gedragingen trainen vereist nog altijd kennis van Python, robotica, reinforcement learning en GPU training.
AI Prompt
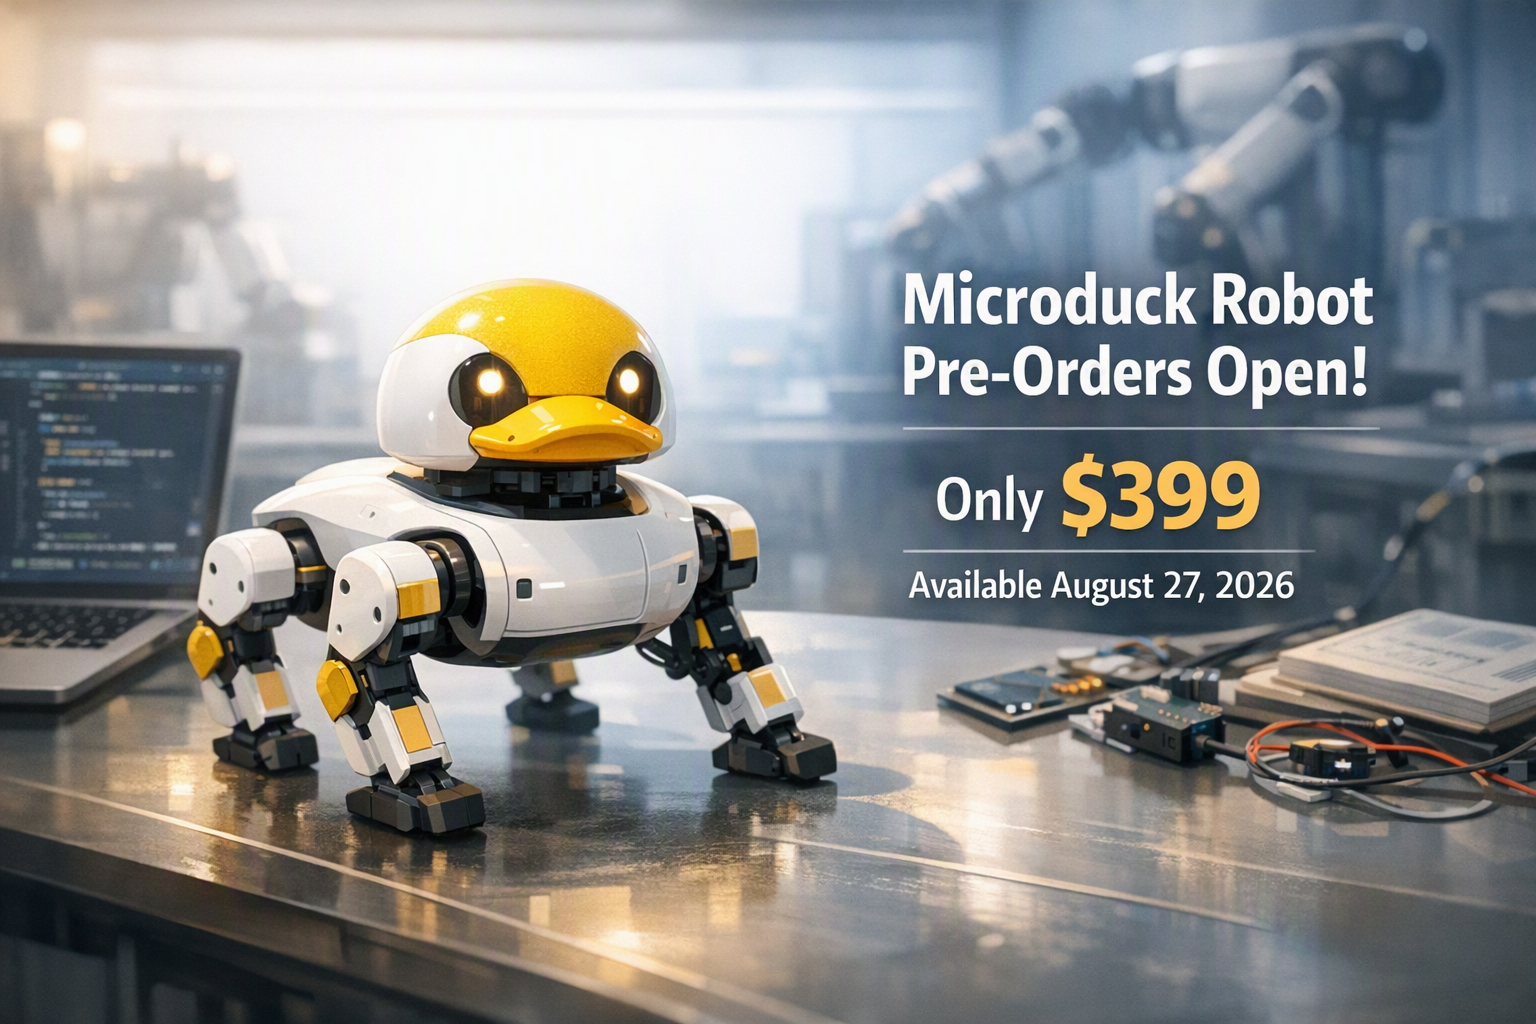
openai.comCreate a landscape editorial hero image for this Studio Global article: What is Hugging Face and Pollen Robotics’ Microduck robot, announced on August 27, 2026, including its $399 price and pre-order availability. Article summary: Microduck is a small, consumer-priced platform for learning and experimenting with legged-robot reinforcement learning—not a general-purpose home humanoid. Hugging Face and its Pollen Robotics team opened pre-orders on A. Topic tags: general, general web. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fake numbers, clic
De Microduck is een kleine, eendvormige robot van Hugging Face en Pollen Robotics die je niet alleen kunt besturen, maar ook nieuwe bewegingen kunt leren. Het apparaat is 25 centimeter hoog, weegt minder dan 800 gram en kost bij introductie 399 dollar, exclusief belastingen en verzendkosten. De voorverkoop begon op 27 augustus 2026, al zijn de leveringsverwachtingen voor nieuwe bestellingen inmiddels minder zeker geworden. 29
38
42
De belangrijkste nuance: Microduck wordt niet gepresenteerd als een zelfstandige humanoïde die het huishouden kan doen. Het is eerder een compact fysiek testplatform. De robot wordt geleverd met werkende gedragingen, waarna ontwikkelaars via een openbare simulatie- en reinforcement-learningworkflow nieuwe bewegingen kunnen trainen en op de hardware kunnen uitvoeren.
Wat kan Microduck?
Microduck heeft 15 motoren, een camera, LiDAR, twee inertiële meeteenheden (IMU's) en een beweegbare snavel waarmee hij kleine voorwerpen kan oppakken. De ingebouwde computer is gebaseerd op een Rockchip RK3566-systeem met een AI-versneller, 1 GB RAM en 32 GB opslag. De uitneembare batterij gaat, afhankelijk van het gebruik, ongeveer een uur mee. 29
32
De robot moet meteen speelbaar zijn. In de doos zitten zeven getrainde bewegingen, waaronder lopen of waggelen, zitten, schoppen, voorwerpen oppakken, herstellen van veelvoorkomende valpartijen en rollerskaten. Het gaat daarbij om neurale policies: aangeleerde besturingsmodellen en niet simpelweg om vooraf opgenomen animaties. 20
21
29
Daarmee richt Microduck zich op twee groepen:
- Makers en nieuwsgierige gebruikers kunnen de voorgeprogrammeerde gedragingen met een controller uitvoeren.
- Robotica- en machine-learningontwikkelaars kunnen de software bekijken, trainingsomgevingen aanpassen en proberen nieuwe gedragingen naar de echte robot over te brengen.
Van simulatie naar echte robot
Het centrale idee is om de robot eerst in een simulatie te trainen en de resulterende policy daarna op de hardware te draaien. De softwarestack van Microduck gebruikt MuJoCo-gebaseerde simulatie en PPO-reinforcement learning. Een getrainde policy wordt vervolgens naar ONNX geëxporteerd voor uitvoering aan boord. De regellus van de robot werkt op 50 Hz. 20
21
30
Een virtuele eend laten lopen is niet het moeilijkste deel. De uitdaging is om ervoor te zorgen dat het gedrag ook werkt wanneer de robot te maken krijgt met echte wrijving, accuspanning, vertragingen en mechanische speling. Daarom probeert de gepubliceerde aanpak de gesimuleerde hardware minder ideaal te maken. Onder meer het gedrag van actuatoren, wrijving, variaties in de batterij, commandolatentie en mechanische speling worden meegenomen. Ook worden omstandigheden willekeurig gevarieerd, zodat de policy tijdens het trainen met meerdere realistische robottoestanden te maken krijgt. 30
Voor een kleine tweebenige robot is speling in de tandwielen extra relevant. Een motorcommando leidt daardoor niet altijd onmiddellijk tot precies de verwachte beweging in het gewricht. Door die afwijking te modelleren — en rekening te houden met de plek waar de fysieke encoder de beweging meet — krijgt de policy alvast te maken met een deel van de fouten die na de overdracht naar de echte robot kunnen optreden. Dat moet de overstap van virtuele training naar fysieke hardware betrouwbaarder maken, maar het is geen garantie dat elk experiment meteen lukt. 30
De benodigde rekenkracht is bovendien groter dan het prijskaartje van 399 dollar misschien doet vermoeden. Voor de trainingsvoorbeelden worden duizenden parallelle simulatieomgevingen en CUDA-geschikte hardware gebruikt. Een trainingsrun voor een loopbeleid duurt volgens de snelle-startconfiguratie ongeveer één tot twee uur. Wie geen geschikte lokale GPU heeft, kan de training via Hugging Face Jobs laten uitvoeren. 20
21
Hoe open source is Microduck?
Pollen noemt de SDK, simulator en volledige reinforcement-learningstack open en beschikbaar onder de Apache 2.0-licentie. Ook de policies en trainingsmaterialen voor de meegeleverde gedragingen zijn gepubliceerd, zodat gebruikers kunnen onderzoeken hoe die werken. 29
43
Dat betekent vooral dat de software en de leerworkflow open zijn. Het betekent niet automatisch dat alle mechanische en elektronische ontwerpbestanden van de commerciële robot onder dezelfde licentie beschikbaar zijn. Wie een Microduck koopt, moet dus onderscheid maken tussen een open softwarestack en volledig open hardware.
Dat onderscheid is belangrijk. De grootste waarde van Microduck zit niet zozeer in het aanpassen van de buitenkant, maar in het kunnen reproduceren van de volledige leercyclus: een omgeving definiëren, een policy trainen, die exporteren en het resultaat op een echte robot testen.
Is Microduck geschikt voor beginners?
Dankzij de voorgetrainde bewegingen kun je de robot gebruiken zonder op dag één code te schrijven. Een nieuw gedrag betrouwbaar trainen is een ander verhaal. Daarvoor zijn op zijn minst enige kennis van Python, reinforcement-learningconcepten, beloningsfuncties, simulatie, robotdynamica en GPU-training nodig.
Ook op fysieke hardware moet voorzichtig worden getest. Een mislukte policy kan de robot laten vallen, tegen voorwerpen laten botsen of onverwachte motorcommando's laten uitvoeren. In de praktijk is Microduck daarom het best te zien als een educatief en experimenteel platform met een vriendelijk ontwerp — niet als een plug-and-playrobot die op basis van één korte zin elke gewenste truc leert.
Wat verandert de prijs van 399 dollar?
Voor 399 dollar, vóór belastingen en verzendkosten, maakt Microduck experimenten met de volledige sim-to-real-keten veel toegankelijker dan een grote onderzoeksrobot. Die vergelijking is wel richtinggevend en geen gestandaardiseerde marktbenchmark: Microduck is kleiner, minder krachtig en bedoeld voor een veel beperktere reeks experimenten.
De lage prijs maakt werken met meerdere robots bovendien realistischer. Pollen noemt races, voetbal en robots die op elkaar reageren als mogelijke community-experimenten. Met meerdere betaalbare robots kun je leersituaties creëren die lastig te reproduceren zijn met één gespecialiseerde onderzoeksrobot. 35
37
De plek van Microduck binnen Hugging Face
Hugging Face nam Pollen Robotics in april 2025 over om open robotica-hardware te verbinden met zijn software- en modeldeelecosysteem. Pollen had al de Reachy 2, een veel grotere humanoïde robot voor onderzoek. Reachy Mini richt zich juist op expressieve interactie, spraak, beeld en creatief programmeren. 10
11
Microduck kiest een andere invalshoek. De robot draait vooral om voortbeweging, fysieke actie, reinforcement learning en sim-to-real-overdracht. Daarmee sluit hij aan bij een bredere visie op het delen van modellen: een community kan niet alleen taal- of beeldmodellen delen, maar ook gedragingen, omgevingen en trainingsrecepten voor hetzelfde robotlichaam.
Prijs, kleuren en levering
Microduck werd aangekondigd in vier kleurvarianten: Cream, Graphite, Lavender en Sky. De voorverkoopprijs bedraagt 399 dollar, exclusief belastingen en verzendkosten. De eerste leveringen waren aanvankelijk gepland vóór Kerstmis 2026 in Noord-Amerika en Europa. 37
38
Een later bericht meldde echter dat het bedrijf voor nieuwe bestellingen geen levering rond Kerstmis meer beloofde. Tijdens het opschalen van de productie werd een geschatte wachttijd van vier tot zes maanden getoond. De oorspronkelijke kerstplanning moet daarom worden gezien als een eerste doelstelling, niet als een gegarandeerde leverdatum. 42
Het eindoordeel is helder: Microduck is ongewoon betaalbaar als fysiek platform voor reinforcement learning, maar de aantrekkelijkheid hangt af van wat je zoekt. Wie een pratende huisgenoot verwacht, krijgt waarschijnlijk een beperkte tweebenige robot van 25 centimeter. Wie wil onderzoeken hoe aangeleerd gedrag van een MuJoCo-simulatie naar een echte robot gaat, krijgt een veel interessanter pakket: een kleine, voorgetrainde machine met een openbare softwarepipeline en ruimte om zelf te experimenteren.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
People also ask
What is the short answer to "Hugging Face Microduck: een robot-eend van 399 dollar voor reinforcement learning"?
Microduck is een tweebenige robot van 25 centimeter en minder dan 800 gram, bedoeld voor experimenten met reinforcement learning — niet als algemene huishoudrobot.
What are the key points to validate first?
Microduck is een tweebenige robot van 25 centimeter en minder dan 800 gram, bedoeld voor experimenten met reinforcement learning — niet als algemene huishoudrobot. De robot wordt geleverd met zeven aangeleerde bewegingen, waaronder lopen, zitten, objecten oppakken, schoppen, rollerskaten en opstaan na een val.
What should I do next in practice?
De open softwarestack gebruikt MuJoCo, PPO en ONNX om gedrag eerst in duizenden virtuele omgevingen te trainen en daarna naar de echte robot over te brengen.
Sources
pollen-robotics.comMicroduck - A tiny biped robot you can teach new tricks
businessinsider.comHugging Face says sales for its robot ducks topped $2.6 million in 24 hours. Now there's a backlog.
ai-daily.devAI Daily Dev — August 18, 2026
marktechpost.com