AnswersPublished14 sources
LINXAI D30 klimt met 33 kilo 73 verdiepingen: wat deze proef wél en niet bewijst
LINXAI meldt dat de D30 33 kg continu vervoerde over 73 verdiepingen, meer dan 2.000 traptreden en zes overstappen op refuge floors. De proef test vooral langdurige, beladen trapmobiliteit: koppel, balans, grip, energievoorziening en warmteafvoer moeten tijdens de hele klim blijven functioneren.
Gepubliceerd doorBewerkt met GPT-5.6 TerraAfbeeldingen gegenereerd met GPT Image 2
Research answer
Key takeaways
- LINXAI meldt dat de D30 33 kg continu vervoerde over 73 verdiepingen, meer dan 2.000 traptreden en zes overstappen op refuge floors.
- De proef test vooral langdurige, beladen trapmobiliteit: koppel, balans, grip, energievoorziening en warmteafvoer moeten tijdens de hele klim blijven functioneren.
- De demonstratie ondersteunt toepassingen voor inspectie en materiaaltransport zonder lift, maar bewijst geen betrouwbaarheid in alle noodsituaties of onafhankelijke certificering.
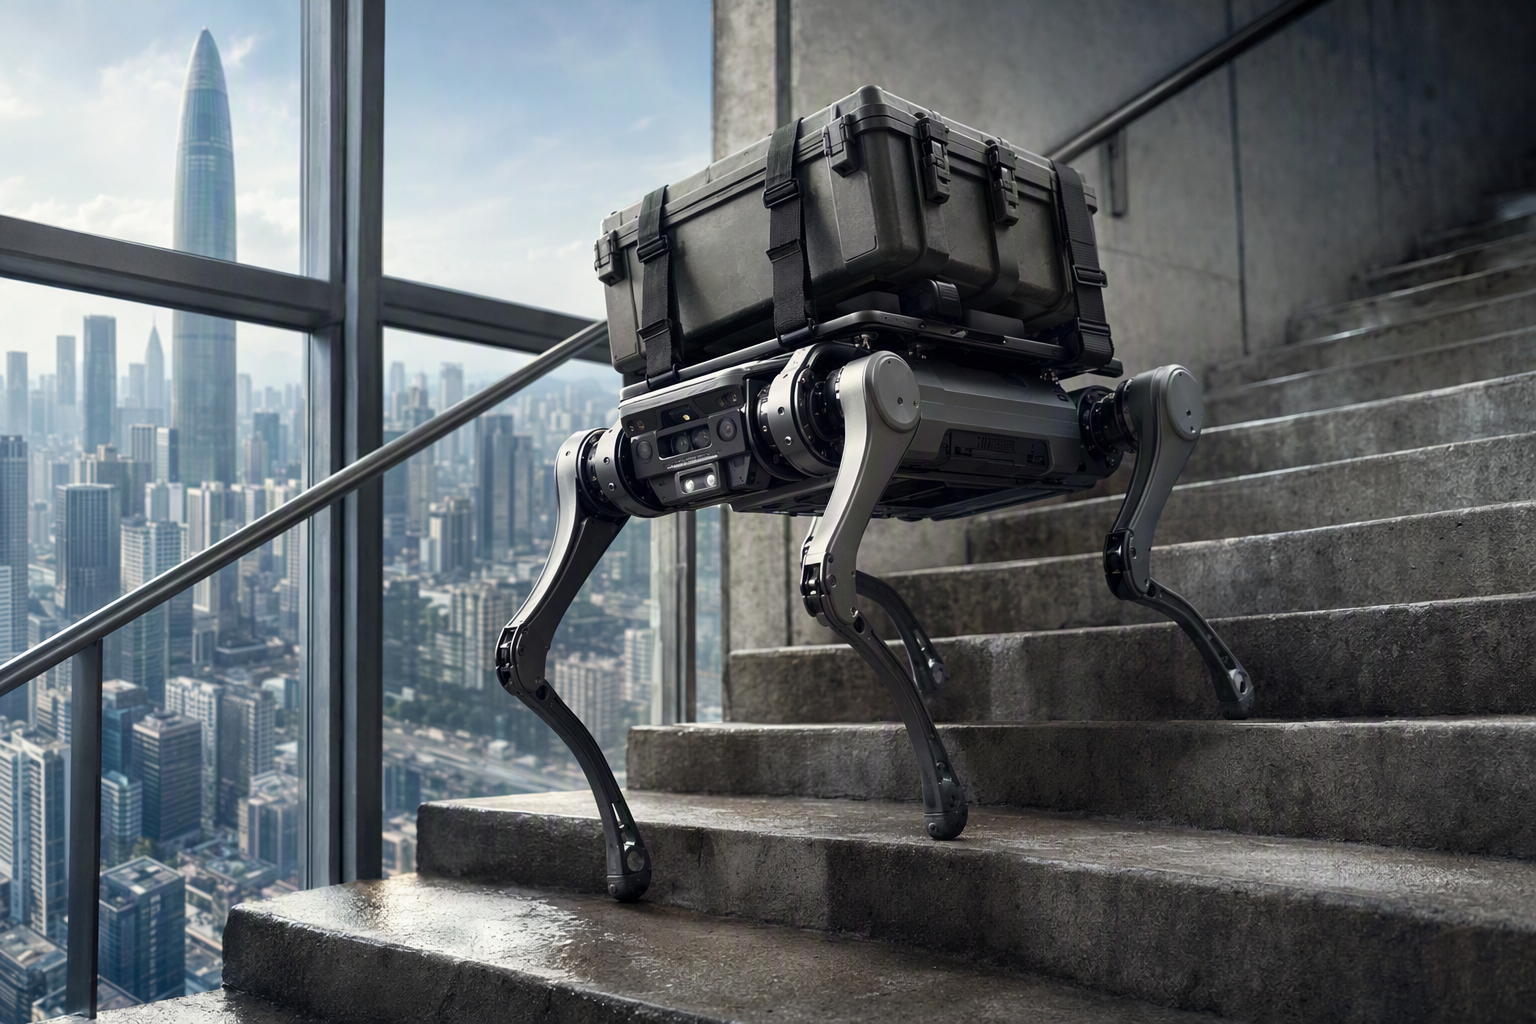
AI Prompt
openai.comCreate a landscape editorial hero image for this Studio Global article: What did LINXAI’s D30 mid-size quadruped demonstrate by carrying a continuous 33 kg payload up the unmodified evacuation stairs of Shenzhen’. Article summary: LINXAI’s D30 test demonstrated a demanding, real-world mobility-and-endurance capability: sustained stair climbing under a 33 kg payload over the full 73-floor route and more than 2,000 steps, rather than a short, contro. Topic tags: general, general web, user generated. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fa
LINXAI presenteert de klim van zijn D30 niet als een korte video van een robot op een paar treden, maar als een duurproef onder belasting. Volgens het bedrijf droeg de middelgrote vierpotige robot 33 kg continu door de volledige vluchttrappenroute van de Galaxy Twin Towers in Shenzhen: 73 verdiepingen, ruim 2.000 treden en zes overstappen op refuge floors. De trappen waren niet aangepast voor de proef. LINXAI ziet de rit als validatie voor gespecialiseerde inspecties en het vervoeren van noodmaterialen in hoge gebouwen. 1
17
Wat de klim daadwerkelijk laat zien
De belangrijkste conclusie is dat de D30 volgens de bedrijfsrapportage langdurig verticaal kon bewegen met een lading, in een bestaand gebouw. Dat vraagt meer dan een kort moment van hoog motorvermogen. Bij duizenden opeenvolgende treden moet het hele systeem blijven presteren:
- de gewrichten moeten bij elke trede voldoende koppel leveren;
- de robot moet met lading grip en evenwicht houden;
- waarneming en besturing moeten trappen, bordessen en overgangen verwerken;
- motoren, elektronica en energievoorziening mogen niet te veel vermogen verliezen door oplopende warmte.
De zes overstappen zijn daarbij relevant. Ze maken de route complexer dan één lange, rechte klim en brengen de proef dichter bij de praktijk van een gebouw dan een testhelling of laboratoriumparcours. 1
Waarom een continue werklast zwaarder weegt dan een piekbelasting
LINXAI benadrukt dat de 33 kg geen statische of kortstondige maximale belasting is, maar een continue werklast die gedurende de hele route werd gedragen. 1
Dat verschil is wezenlijk. Een statische limiet geeft aan wat een robot onder beperkte omstandigheden kan dragen. Een dynamische werklast laat zien of de machine ook daadwerkelijk kan blijven lopen met die massa: schokken opvangen, zijn houding voortdurend corrigeren en vermogen blijven leveren. Voor logistiek via trappen is dit daarom informatiever dan alleen een maximale-payloadspecificatie.
Tegelijk ontbreken in het beschikbare materiaal onafhankelijke gegevens over onder meer klimsnelheid, batterijverbruik, eventuele valpartijen, ingrepen van een operator, herhaalde runs en prestaties bij andere temperaturen of traptypen.
De techniek achter de claim
LINXAI schrijft de prestatie toe aan zelf ontwikkelde gewrichtsmodules. Volgens het bedrijf zijn die 15% lichter, leveren ze 30% meer koppel en verbeteren ze de warmteafvoer met 40%. Ook zegt LINXAI dat zijn op reinforcement learning gebaseerde SVIP-regelsysteem met meerdere sensoren ontbrekende treden en obstakels in realtime kan herkennen en daarbij het evenwicht behoudt. 1
Als deze bedrijfsclaims worden bevestigd, raken ze precies aan de technische knelpunten van beladen traplopen:
- Koppel: een trap op met vracht vereist herhaaldelijk veel kracht in de gewrichten, aanzienlijk meer dan lopen op een vlakke vloer.
- Thermisch uithoudingsvermogen: langdurig hoog koppel veroorzaakt warmte. Het voltooien van deze route wijst erop dat het systeem die warmte tijdens deze ene run beheerde, maar is geen levensduur- of betrouwbaarheidstest bij hoge temperaturen.
- Waarneming en regeling: trappen, bordessen en obstakels vragen om continue kleine correcties. Het door LINXAI beschreven sensorsysteem is bedoeld om die correcties mogelijk te maken.
1
Waarom dit relevant is als een lift niet beschikbaar is
De Galaxy Twin Towers vormen een kantorencomplex met 73 verdiepingen. Daarmee is de locatie geschikt om lift-onafhankelijke mobiliteit te testen. 3 Bij inspectie of noodondersteuning in een hoog gebouw zou een viervoetige robot via trappen bijvoorbeeld gereedschap, sensoren, communicatieapparatuur of een beperkte hoeveelheid materialen kunnen vervoeren.
Dat is ook de praktische boodschap van LINXAI: niet dat een robot de lift in de dagelijkse bedrijfsvoering vervangt, maar dat hij een alternatief traject kan bieden wanneer gewone verticale transportmiddelen niet toegankelijk of beschikbaar zijn. 1
17
Wat de demonstratie niet bewijst
De test is betekenisvol, maar de reikwijdte moet helder blijven: het gaat om een door het bedrijf gerapporteerde praktijktest, niet om een volledige, onafhankelijke certificering voor noodinzet.
De beschikbare bronnen tonen niet aan dat de D30 is gevalideerd voor:
- trappenhuizen met rook, water of puin;
- blootstelling aan blusmiddelen of andere zware omgevingsfactoren;
- verlies van communicatie of volledig autonome missie-uitvoering zonder toezicht;
- herhaalbaarheid in veel verschillende gebouwen en tijdens langdurige inzetcycli;
- onafhankelijke certificering van veiligheid en betrouwbaarheid.
Ook onderbouwen de aangeleverde bronnen geen specifieke eigenschappen van de D30W- of D30WS-varianten, noch concrete bestaande industriële inzet van de D30. Een afzonderlijke bedrijfsprofielbron beschrijft de zwaardere D50 als industriële viervoeter met een opgegeven continue lading van 50 kg en een kortstondige lading van 120 kg. Die gegevens vormen echter geen rechtstreekse validatie van de D30-proef. 8
Conclusie
De gerapporteerde klim is sterk bewijs dat LINXAI een moeilijke vorm van robotmobiliteit heeft gedemonstreerd: 33 kg continu vervoeren over een lange, ongewijzigde vluchttrap in een hoog gebouw, inclusief meerdere overgangen. De proef past bij het idee dat de aandrijving, koeling en besturing van het platform kunnen dienen voor lift-onafhankelijke inspectie en noodlogistiek. 1
17
De juiste conclusie is wel beperkter dan een algemene betrouwbaarheidsclaim. De test wijst op veelbelovende inzetbaarheid op een realistische indoorroute met obstakels. Hij bewijst nog niet dat de robot onder alle noodomstandigheden betrouwbaar functioneert, en vervangt geen onafhankelijke, herhaalbare validatie.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
People also ask
What is the short answer to "LINXAI D30 klimt met 33 kilo 73 verdiepingen: wat deze proef wél en niet bewijst"?
LINXAI meldt dat de D30 33 kg continu vervoerde over 73 verdiepingen, meer dan 2.000 traptreden en zes overstappen op refuge floors.
What are the key points to validate first?
LINXAI meldt dat de D30 33 kg continu vervoerde over 73 verdiepingen, meer dan 2.000 traptreden en zes overstappen op refuge floors. De proef test vooral langdurige, beladen trapmobiliteit: koppel, balans, grip, energievoorziening en warmteafvoer moeten tijdens de hele klim blijven functioneren.
What should I do next in practice?
De demonstratie ondersteunt toepassingen voor inspectie en materiaaltransport zonder lift, maar bewijst geen betrouwbaarheid in alle noodsituaties of onafhankelijke certificering.