AnswersPublished20 sources
De 30-minutentest voor humanoïde robots in een hotel
Tijdens de tweede World Humanoid Robot Games kregen robots 30 minuten om bagage te vervoeren, een hotelkamer aan te vullen en een bed op te maken. De opdrachten combineerden balans met belasting, nauwkeurig grijpen, navigatie, obstakelvermijding en het plannen van een lange reeks handelingen in een echte hotelomgeving.
Gepubliceerd doorBewerkt met GPT-5.6 LunaAfbeeldingen gegenereerd met GPT Image 1.5
Research answer
Key takeaways
- Tijdens de tweede World Humanoid Robot Games kregen robots 30 minuten om bagage te vervoeren, een hotelkamer aan te vullen en een bed op te maken.
- De opdrachten combineerden balans met belasting, nauwkeurig grijpen, navigatie, obstakelvermijding en het plannen van een lange reeks handelingen in een echte hotelomgeving.
- Smalle gangen, rommelige kamers en zachte materialen zoals handdoeken en beddengoed maakten duidelijk hoe groot het verschil nog is tussen een indrukwekkende demonstratie en betrouwbare commerciële dienstverlening.
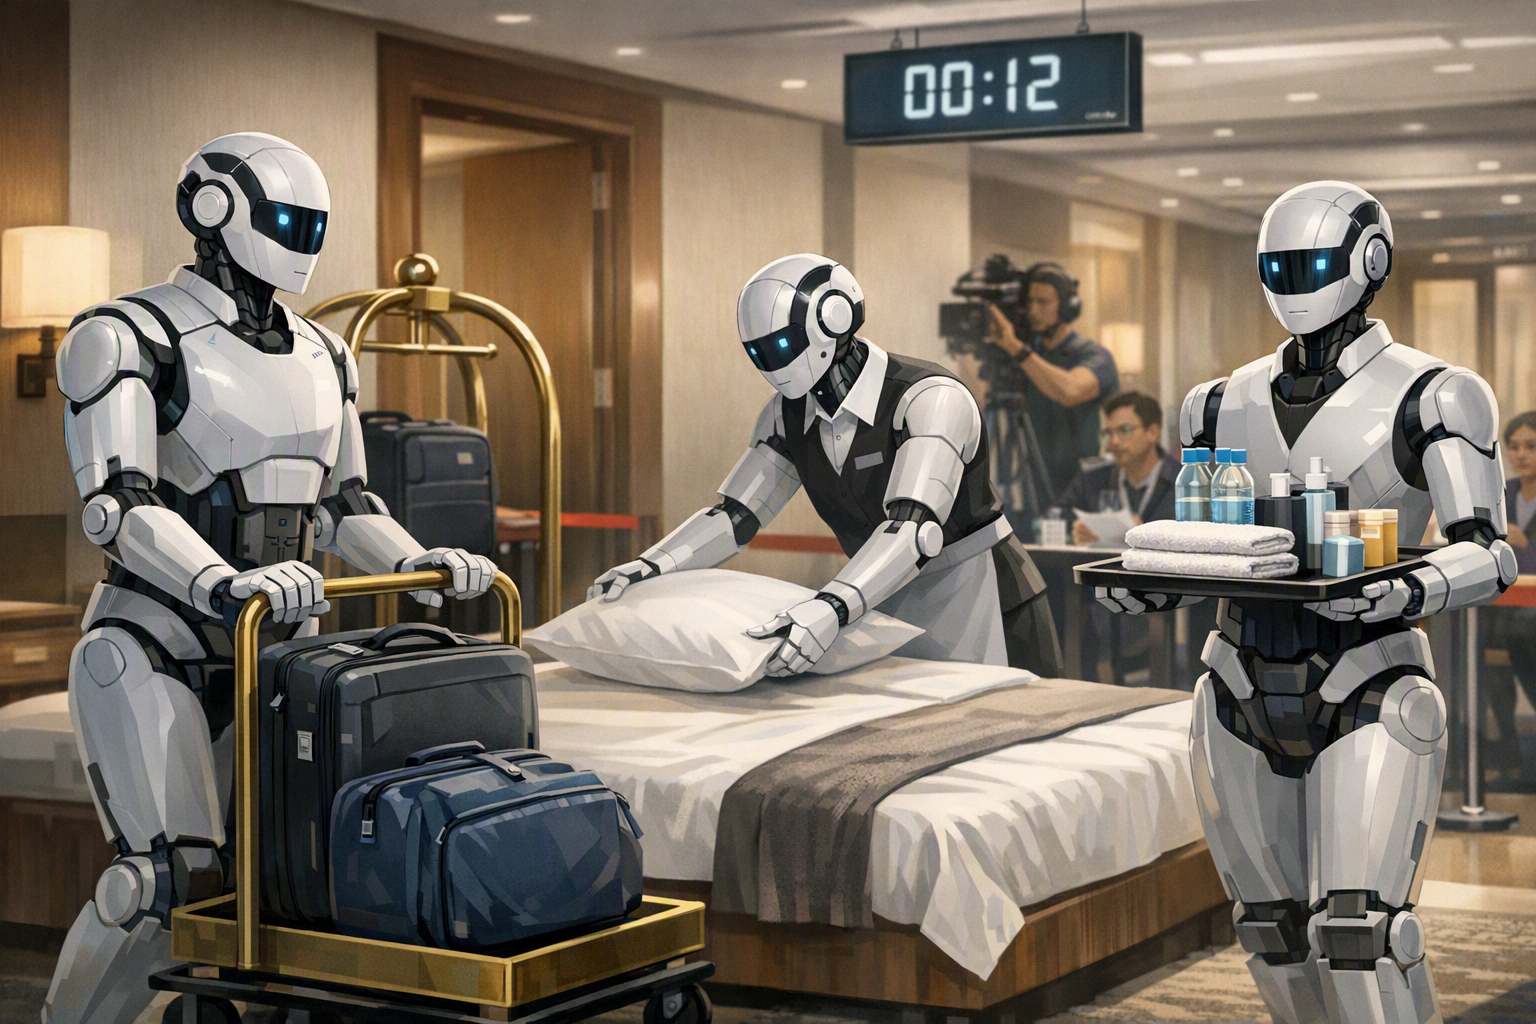
AI Prompt
openai.comCreate a landscape editorial hero image for this Studio Global article: How did the hotel guest service competition at the second World Humanoid Robot Games, held at Beijing Wuzhou Hotel on August 16–17, 2026, te. Article summary: The hotel event was a compressed, work-like test rather than a demonstration: within 30 minutes, humanoids had to move luggage, replenish rooms, and tidy beds in an operating-style hotel environment. It tested whether ro. Topic tags: general, general web, user generated, news. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts w
De hotelwedstrijd was geen losse showdemonstratie, maar een verkorte werkshift. Binnen 30 minuten moesten humanoïde robots drie opeenvolgende opdrachten uitvoeren: bagage afhandelen, een gastenkamer aanvullen en huishoudelijk werk doen. De jury keek naar het aantal voltooide taken, botsingen en de soepelheid van de bewegingen. Alleen snel zijn was dus niet genoeg. 10
11
Wat de drie opdrachten inhielden
1. Bagage vervoeren
De robots moesten koffers van verschillende formaten hanteren, de bagage op een transportkar plaatsen en de beladen kar naar een aangewezen kamer duwen. 10
13 Daarmee werd veel meer getest dan alleen het oppakken van een voorwerp. De robot moest:
- bagage met verschillende vormen herkennen en vastpakken;
- zijn evenwicht bewaren tijdens het dragen van een last;
- zijn hele lichaam coördineren bij het duwen van een kar;
- door hotelgangen navigeren en obstakels vermijden; en
- meerdere handelingen verbinden tot één ononderbroken werkproces.
De opdracht bracht visuele waarneming, fijnmazige manipulatie, voortbeweging, balans onder belasting en botsingsvrije navigatie samen. 11
13
2. Een hotelkamer aanvullen
In de tweede fase moesten de robots benodigdheden verzamelen, waaronder schone handdoeken, slippers en flessen water, en die op de juiste plekken in een gastenkamer leggen. 3
10
27 Dat vereiste objectherkenning en nauwkeurige motoriek, maar ook het onthouden van de volgorde, het bewegen tussen servicezones en kamers en het correct plaatsen van elk item.
Juist die combinatie maakt een hotelopdracht lastig. Een robot kan in een gecontroleerde omgeving één voorwerp succesvol vastpakken, maar toch vastlopen wanneer hij meerdere objecten moet herkennen, door een krappe ruimte moet vervoeren en een reeks van elkaar afhankelijke handelingen moet afwerken zonder de draad kwijt te raken.
3. Het bed opmaken
Voor het huishoudelijke onderdeel moesten de robots gebruikt beddengoed en afval verwijderen voordat ze het bed opmaakten. 3
10
27 Beddengoed en handdoeken zijn aanzienlijk moeilijker te hanteren dan harde voorwerpen: ze vervormen, vouwen onvoorspelbaar en veranderen van vorm zodra ze worden opgetild of verschoven.
Een geslaagde uitvoering vraagt daarom om visuele waarneming, aanpasbare grijptechnieken, controle over contact met het materiaal en een planning die kan omgaan met veranderende vormen. Vooraf geprogrammeerde bewegingen werken minder betrouwbaar wanneer een laken of handdoek net anders ligt dan de robot verwacht.
Waarom een echt hotel de test zwaarder maakte
In een laboratorium zijn veel praktische beperkingen eenvoudig weg te nemen. In een hotel niet. Smalle gangen beperken de draairuimte en laten minder gelegenheid over om een fout te herstellen. Gastenkamers brengen rommel en wisselende posities van voorwerpen met zich mee. Een koffer of een beladen kar verandert bovendien het zwaartepunt van de robot, waardoor houding en stabiliteit van het hele apparaat moeilijker te beheersen zijn.
De robot moest verschillende vaardigheden tegelijk coördineren: de omgeving waarnemen, een route kiezen, voorwerpen vastpakken, zijn evenwicht bewaren, botsingen voorkomen en bepalen wat de volgende stap moest zijn. De vraag was niet alleen of afzonderlijke bewegingen mogelijk waren, maar of de volledige keten veilig, soepel en binnen de tijdslimiet kon worden uitgevoerd. 4
11
13
Zelfstandigheid telde mee in de score
Het scoresysteem maakte een duidelijk onderscheid tussen autonoom werken en bediening op afstand. In scenario-evenementen kreeg een volledig autonome uitvoering een wegingsfactor van 1,0, terwijl een op afstand bestuurde uitvoering op 0,5 uitkwam. 5
11
13
Die regel verandert waar teams op moeten optimaliseren. Een menselijke operator kan een robot helpen herstellen na een onhandige greep of onverwacht obstakel. Maar de robot krijgt meer erkenning wanneer hij zelf de situatie kan inschatten, de volgende stap kan plannen, met variaties kan omgaan en de opdracht zelfstandig kan afronden. De wedstrijd testte daarmee niet alleen fysieke mogelijkheden, maar ook operationele autonomie.
Van robotdemonstratie naar commercieel werk
Hotelservice is een interessante proeftuin voor commercialisering omdat het op een herkenbare baan lijkt en niet op een geïsoleerde laboratoriumbenchmark. Eén korte opdracht legt zwakke punten bloot in voortbeweging, visueel begrip, manipulatie, veiligheid, timing en planning over langere taakreeksen. De organisatoren presenteerden de scenario-evenementen als tests van werkprocessen uit de echte wereld, waarmee humanoïde robotica dichter bij praktische inzet komt. 8
10
De hotelwedstrijd maakte deel uit van 21 scenario-evenementen in negen toepassingsgebieden: huishoudelijke schoonmaak, hotelservice, industriële productie, noodhulp, bibliotheekbeheer, detailhandel, kantoorservice, tuininspectie en het opladen van voertuigen. 8
34 Het gaat om werk dat repetitief, gestandaardiseerd, fysiek zwaar of moeilijk kan zijn. Tegelijk sluiten de scenario’s aan op operationele druk zoals personeelstekorten, stijgende arbeidskosten en een hoog personeelsverloop.
5
8
37
Samen vormen de evenementen een soort capaciteitenkaart voor robotwerknemers. Ze maken zichtbaar welke taken al haalbaar zijn, waar menselijke tussenkomst nodig blijft en op welke punten de betrouwbaarheid nog niet voldoet aan commerciële verwachtingen.
Waarom de locatie in Beijing relevant was
Volgens berichtgeving beschikte het Beijing Wuzhou Hotel al over bezorgrobots, slimme kasten en een AI-telefooncentrale. Het hotel onderzocht daarnaast verdere robotdiensten, zoals bagageafhandeling, interactie met gasten en het maken van koffie. 13 Daardoor was de locatie meer dan alleen een wedstrijdvloer: ze stond al voor een digitaal ondersteunde hospitality-omgeving.
Een werkend hotel biedt bovendien de variatie die robots uiteindelijk moeten aankunnen. Gangen zijn krap, kamers zijn niet volledig identiek, voorwerpen liggen niet altijd op dezelfde plek en mensen kunnen onverwacht door de omgeving bewegen. Herhaalde tests op zulke locaties kunnen fouten aan het licht brengen die verborgen blijven tijdens zorgvuldig geregisseerde demonstraties.
De wedstrijd van 30 minuten bewees niet dat humanoïde robots klaar zijn om hotelmedewerkers te vervangen. Wel liet ze zien dat de lat voor evaluatie hoger komt te liggen: robots worden steeds meer beoordeeld op de vraag of ze nuttig werk in meerdere stappen zelfstandig, veilig en consistent kunnen uitvoeren — in de omgevingen waar dat werk daadwerkelijk plaatsvindt.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
People also ask
What is the short answer to "De 30-minutentest voor humanoïde robots in een hotel"?
Tijdens de tweede World Humanoid Robot Games kregen robots 30 minuten om bagage te vervoeren, een hotelkamer aan te vullen en een bed op te maken.
What are the key points to validate first?
Tijdens de tweede World Humanoid Robot Games kregen robots 30 minuten om bagage te vervoeren, een hotelkamer aan te vullen en een bed op te maken. De opdrachten combineerden balans met belasting, nauwkeurig grijpen, navigatie, obstakelvermijding en het plannen van een lange reeks handelingen in een echte hotelomgeving.
What should I do next in practice?
Smalle gangen, rommelige kamers en zachte materialen zoals handdoeken en beddengoed maakten duidelijk hoe groot het verschil nog is tussen een indrukwekkende demonstratie en betrouwbare commerciële dienstverlening.
Sources
english.news.cnFeature: Scenario-based competitions bring humanoid robots closer to life
china.org.cnHumanoid robot games put real-world skills to the test - China.org.cn
pandaily.comRobots 'Pre-Employ' at Hotel Scenarios: World Humanoid Robot Games Tests Luggage, Restocking, and Bed-Making in 30 Minutes
eweek.comHumanoid Robots Make Beds, Move Luggage in China's Latest Work Test