AnswersPublished21 sources
China Akan Hantar 'Anjing Robot' ke Bulan: Scout, Bina, Kawal Pangkalan Menjelang 2035
Penyelidik dari China Academy of Space Technology (CAST) menerbitkan konsep dalam jurnal Chinese Space Science and Technology yang membayangkan dua robot berkaki empat bekerja bersama kru tiga angkasawan di Stesen Pen... Konsep ini membahagikan kru tiga orang kepada peranan spesifik: Angkasawan 1 mengawal dua 'anjin...
Diterbitkan olehDisunting dengan DeepSeek-V4-FlashImej dijana dengan GPT Image 1.5
Research answer
Key takeaways
- Penyelidik dari China Academy of Space Technology (CAST) menerbitkan konsep dalam jurnal Chinese Space Science and Technology yang membayangkan dua robot berkaki empat bekerja bersama kru tiga angkasawan di Stesen Pen...
- Konsep ini membahagikan kru tiga orang kepada peranan spesifik: Angkasawan 1 mengawal dua 'anjing robot' untuk mengintai rupa bumi dan mengenal pasti bahaya; Angkasawan 2 mengumpul sampel dan menjalankan sains; Angkas...
- Pelopor robotik (Chang'e 7 pada H2 2026, Chang'e 8 pada 2028) akan menguji teknologi, pendaratan berawak disasarkan menjelang 2030, dan stesen kutub selatan asas yang dikendalikan tetap disasarkan sekitar 2035.
- Selain mengintai dan membina, 'anjing robot' ini juga dirancang untuk menjalankan penyelenggaraan harian, perlombongan ais, dan memberikan sokongan psikologi kepada angkasawan.
AI Prompt
openai.comCreate a landscape editorial hero image for this Studio Global article: What is China's proposed plan for using robot dogs at its future International Lunar Research Station on the Moon's south pole, including th. Article summary: Chinese researchers from the China Academy of Space Technology (CAST) published a concept in the journal *Chinese Space Science and Technology* outlining how robot dogs could operate at the International Lunar Research S. Topic tags: general, general web, user generated, news. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts w
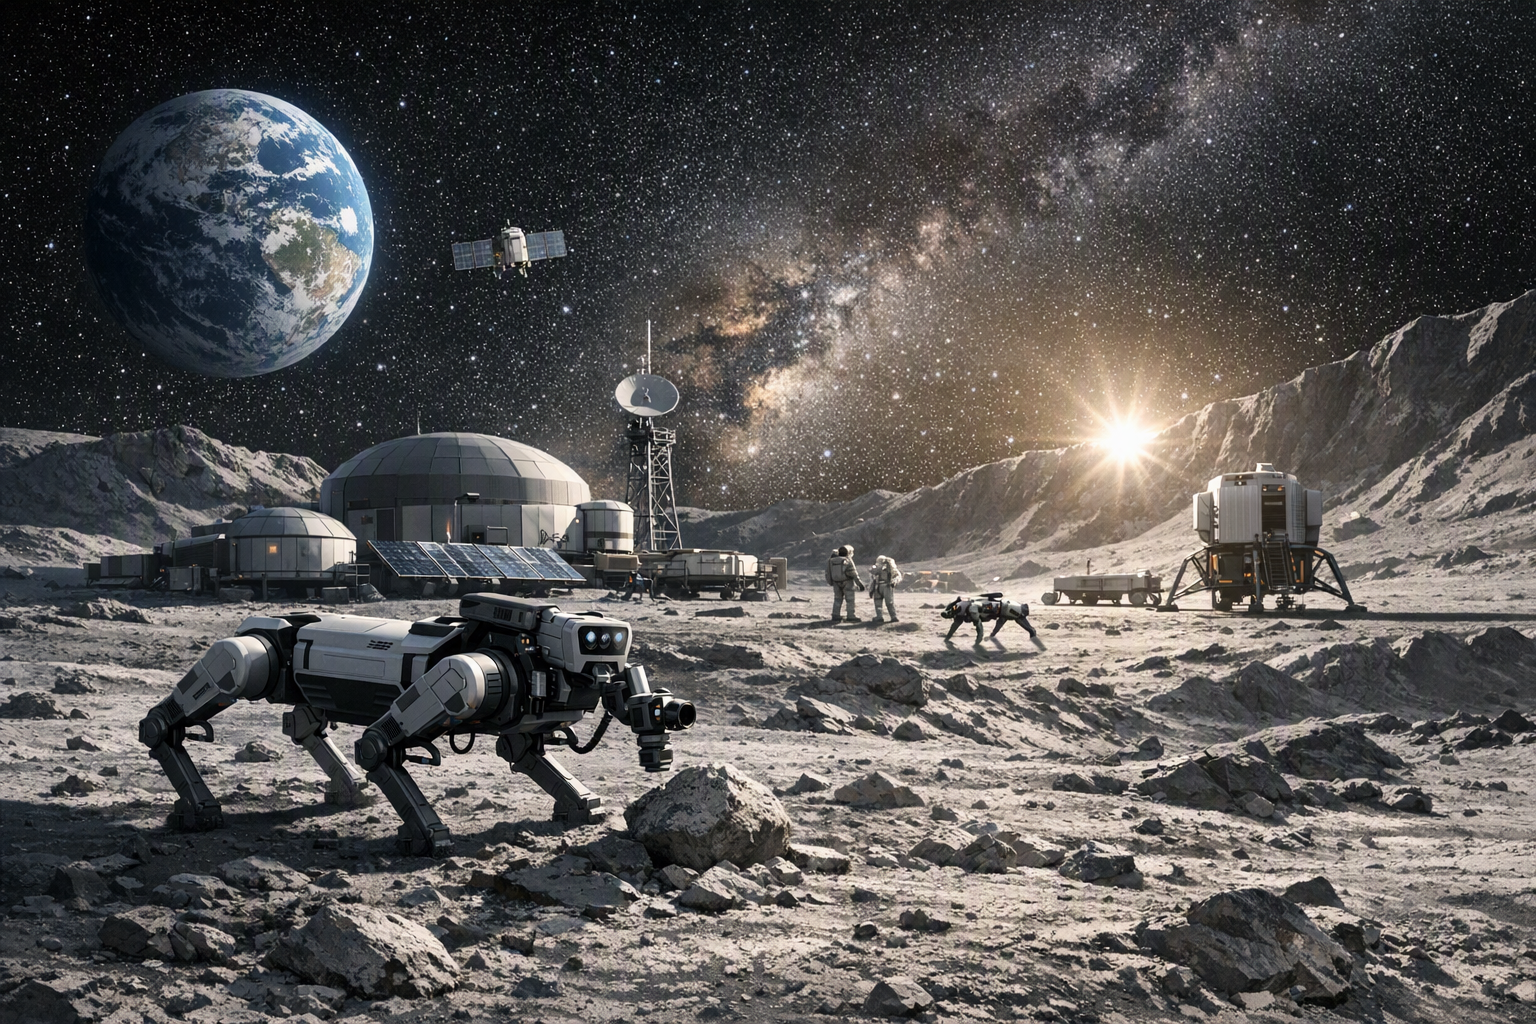
Penyelidik China dari China Academy of Space Technology (CAST) telah menerbitkan konsep dalam jurnal Chinese Space Science and Technology yang menggariskan bagaimana robot berkaki empat — yang popular dikenali sebagai "anjing robot" — boleh beroperasi di Stesen Penyelidikan Bulan Antarabangsa (ILRS) di kutub selatan Bulan . Pelan ini membayangkan satu pasukan tiga angkasawan bekerja bersama dua mesin pintar, dengan peranan menjangkau dari mengintai rupa bumi dan pengekstrakan sumber, hingga penyelenggaraan harian dan sokongan emosi kepada kru .
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
People also ask
What is the short answer to "China Akan Hantar 'Anjing Robot' ke Bulan: Scout, Bina, Kawal Pangkalan Menjelang 2035"?
Penyelidik dari China Academy of Space Technology (CAST) menerbitkan konsep dalam jurnal Chinese Space Science and Technology yang membayangkan dua robot berkaki empat bekerja bersama kru tiga angkasawan di Stesen Pen...
What are the key points to validate first?
Penyelidik dari China Academy of Space Technology (CAST) menerbitkan konsep dalam jurnal Chinese Space Science and Technology yang membayangkan dua robot berkaki empat bekerja bersama kru tiga angkasawan di Stesen Pen... Konsep ini membahagikan kru tiga orang kepada peranan spesifik: Angkasawan 1 mengawal dua 'anjing robot' untuk mengintai rupa bumi dan mengenal pasti bahaya; Angkasawan 2 mengumpul sampel dan menjalankan sains; Angkas...
What should I do next in practice?
Pelopor robotik (Chang'e 7 pada H2 2026, Chang'e 8 pada 2028) akan menguji teknologi, pendaratan berawak disasarkan menjelang 2030, dan stesen kutub selatan asas yang dikendalikan tetap disasarkan sekitar 2035.
Sources
scmp.comChina’s lunar research station could be guarded by robot watchdogs: scientists
news24online.comChina's moon base plan: Robot dogs could soon patrol the ...
interestingengineering.comChina's 2035 moon base could see robot dogs patrol, build ...
gadgetreview.comChina Wants Robot Dogs to Help Build Its Moon Base by 2035