답변게시됨21 소스
네 개의 팔로 우주에서 일한다: 다리를 버린 로봇 ‘HELIOS’
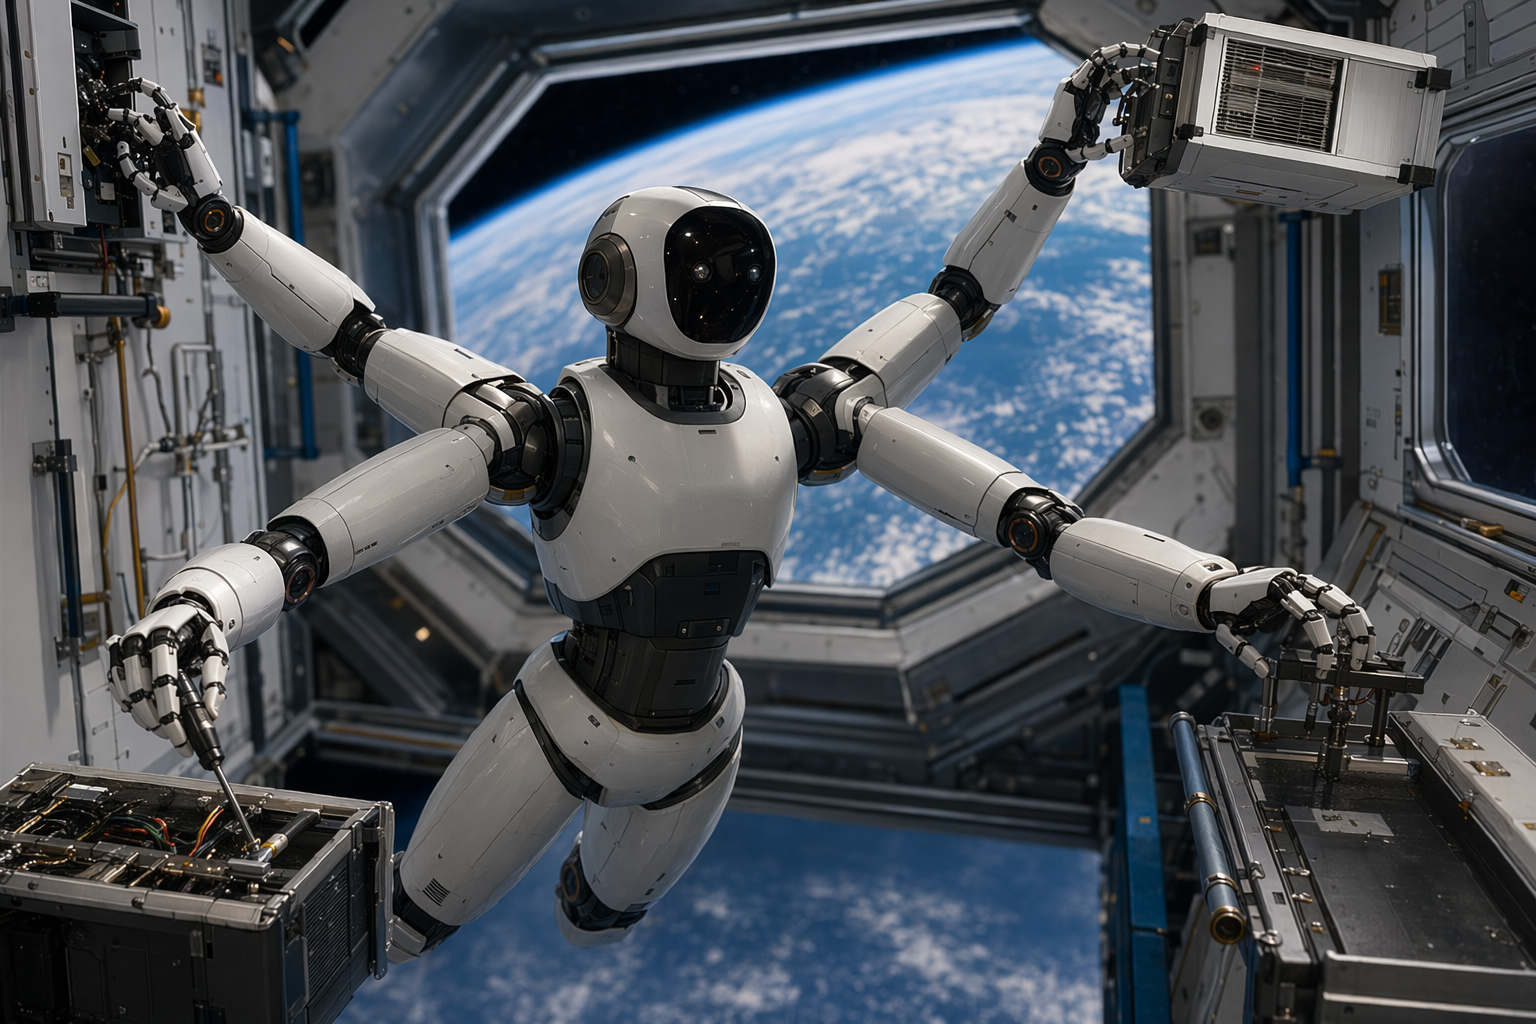
HELIOS는 Orbit Robotics가 개발한 우주용 휴머노이드 로봇 프로토타입으로, 다리 대신 팔을 네 개 사용해 미세중력 환경에서 이동하고 작업하도록 설계됐다. 추가된 두 팔을 이용해 구조물에 몸을 고정하고 나머지 팔로 장비 정비, 화물 처리, 우주 구조물 작업 등을 수행할 수 있다.
게시자GPT-5.5로 편집
연구 답변
주요 시사점
- HELIOS는 Orbit Robotics가 개발한 우주용 휴머노이드 로봇 프로토타입으로, 다리 대신 팔을 네 개 사용해 미세중력 환경에서 이동하고 작업하도록 설계됐다.
- 추가된 두 팔을 이용해 구조물에 몸을 고정하고 나머지 팔로 장비 정비, 화물 처리, 우주 구조물 작업 등을 수행할 수 있다. [25]
- 이 프로젝트는 NASA의 Robonaut 2, 중국의 PM01 로봇 우주비행사 계획, 2027년 ISS 시험 예정인 Icarus Robotics의 ‘Joy’ 로봇 등과 함께 확대되는 우주 로봇 경쟁의 흐름 속에 등장했다.
AI 프롬프트
openai.comCreate a landscape editorial hero image for this Studio Global article: What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (in. Article summary: Orbit Robotics’ HELIOS, as described in your prompt, is a prototype space robot designed specifically for microgravity, using a legless body with four arms instead of a humanoid walking form. Based on the available evide. Topic tags: general, general web, user generated, government, academic. Reference image context from search candidates: Reference image 1: visual subject "* HELIOS Humanoid Robot With Four Arms for Orbital Missions. Orbit Robotics, a Canadian robotics firm, has unveiled a new humanoid robot designed specifically for space environment" source context "HELIOS Humanoid Robot With Four Arms for Orbital Missions - Hardware Busters" Reference image
우주에서 일하는 로봇은 반드시 사람처럼 걸어야 할까? Orbit Robotics가 공개한 HELIOS는 이 질문에 정면으로 다른 답을 제시한다. 이 로봇은 기존 휴머노이드처럼 두 다리와 두 팔을 갖춘 형태가 아니라 **다리를 완전히 없애고 대신 두 개의 팔을 추가한 ‘4팔 구조’**를 채택했다.
이 설계는 우주의 물리 환경을 그대로 반영한 결과다. 미세중력 환경에서는 걷는 능력보다 잡고, 고정하고, 정밀하게 조작하는 능력이 훨씬 중요하기 때문이다.
미세중력 환경을 위한 ‘다리 없는’ 설계
HELIOS는 우주정거장이나 위성 같은 궤도 인프라에서 작업을 수행하도록 설계된 로봇이다. 공개된 영상에서는 가벼운 프레임 구조와 함께 케이블로 구동되는 관절 시스템이 보이며, 이는 정밀한 움직임과 제어를 목표로 한다.
Studio Global AI
연구를 계속하세요
이 페이지에는 Studio Global 내에서 계속할 수 있는 소스 기반 답변이 포함되어 있습니다.
사람들은 또한 묻습니다.
"네 개의 팔로 우주에서 일한다: 다리를 버린 로봇 ‘HELIOS’"에 대한 짧은 대답은 무엇입니까?
HELIOS는 Orbit Robotics가 개발한 우주용 휴머노이드 로봇 프로토타입으로, 다리 대신 팔을 네 개 사용해 미세중력 환경에서 이동하고 작업하도록 설계됐다.
먼저 검증할 핵심 포인트는 무엇인가요?
HELIOS는 Orbit Robotics가 개발한 우주용 휴머노이드 로봇 프로토타입으로, 다리 대신 팔을 네 개 사용해 미세중력 환경에서 이동하고 작업하도록 설계됐다. 추가된 두 팔을 이용해 구조물에 몸을 고정하고 나머지 팔로 장비 정비, 화물 처리, 우주 구조물 작업 등을 수행할 수 있다. [25]
실무에서는 다음으로 무엇을 해야 합니까?
이 프로젝트는 NASA의 Robonaut 2, 중국의 PM01 로봇 우주비행사 계획, 2027년 ISS 시험 예정인 Icarus Robotics의 ‘Joy’ 로봇 등과 함께 확대되는 우주 로봇 경쟁의 흐름 속에 등장했다.