답변게시됨26 소스
허깅페이스 마이크로덕: 399달러로 만나는 ‘학습하는’ 로봇
마이크로덕은 폴렌 로보틱스와 허깅페이스가 선보인 399달러(세금·배송비 별도)의 25cm급 이족보행 로봇이다. 무게는 800g 미만이며 15개 모터, 카메라, LiDAR, IMU 2개, 집게 역할을 하는 부리, Wi Fi, 블루투스, 1GB RAM, 32GB 저장공간을 갖췄다.
게시자GPT-5.6 Luna로 편집GPT Image 1.5로 이미지 생성
연구 답변
주요 시사점
- 마이크로덕은 폴렌 로보틱스와 허깅페이스가 선보인 399달러(세금·배송비 별도)의 25cm급 이족보행 로봇이다.
- 무게는 800g 미만이며 15개 모터, 카메라, LiDAR, IMU 2개, 집게 역할을 하는 부리, Wi Fi, 블루투스, 1GB RAM, 32GB 저장공간을 갖췄다.
- MuJoCo 시뮬레이션에서 강화학습으로 동작을 훈련한 뒤 실제 로봇에 배포하고, 이를 다시 수정·재훈련·공유하는 오픈소스 개발 흐름을 지향한다.
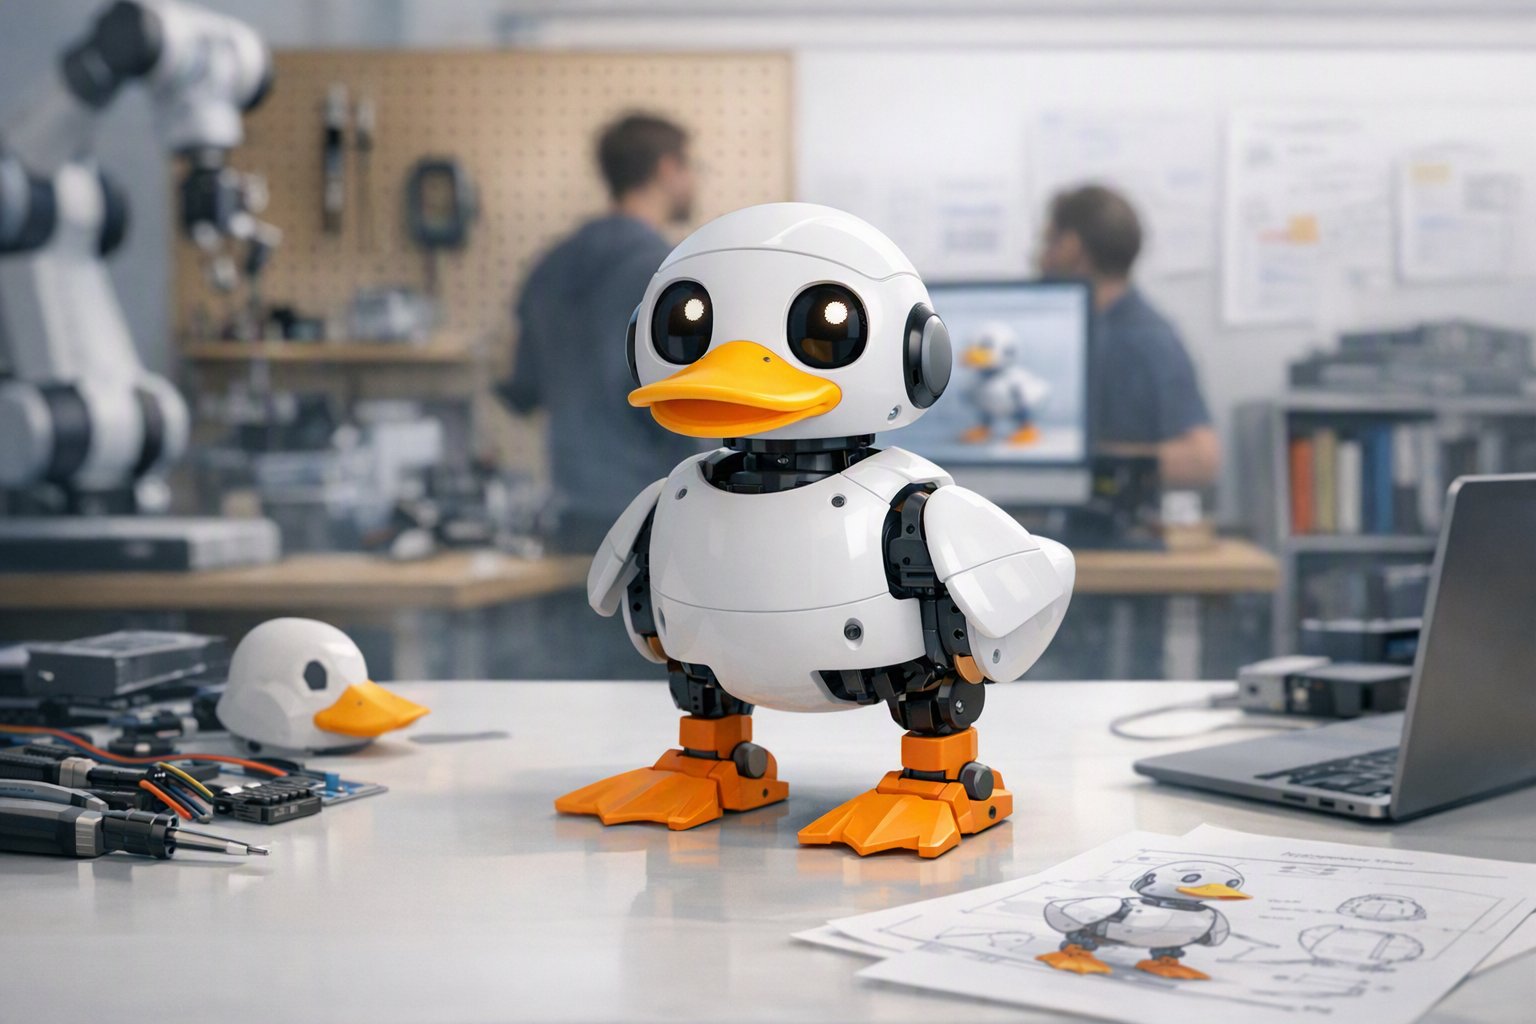
AI 프롬프트
openai.comCreate a landscape editorial hero image for this Studio Global article: What is Hugging Face’s $399 Microduck, and what are its size, weight, design, preorder and delivery timeline, open-source reinforcement-lear. Article summary: Microduck is a $399 introductory-price, duck-like educational biped from Pollen Robotics, Hugging Face’s robotics team. It is intended less as a finished household robot than as an affordable real-world platform for lear. Topic tags: general, general web, news. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fake numbers
마이크로덕(Microduck)은 허깅페이스가 인수한 로봇 기업 폴렌 로보틱스(Pollen Robotics)가 개발한 작고 오리처럼 생긴 이족보행 로봇이다. 가격은 세금과 배송비를 제외한 399달러이며, 예약 주문은 2026년 8월 27일 시작됐다. 첫 배송은 2026년 크리스마스 전을 목표로 한다. 23
32
하지만 이 제품의 진짜 포인트는 귀여운 외형이나 기본 동작만이 아니다. 마이크로덕은 강화학습(RL), 시뮬레이션, ‘물리적 AI’를 직접 실험할 수 있는 입문용 플랫폼으로 설계됐다. 기본 동작이 탑재된 상태로 출고되지만, 사용자는 소프트웨어를 활용해 새로운 동작을 만들고 다시 훈련한 뒤 실제 로봇에 배포할 수 있다. 21
26
41
가격·크기·출시 일정
- 가격: 출시 초기 가격 399달러(세금·배송비 별도)
- 예약 주문: 2026년 8월 27일 시작
- 첫 배송: 2026년 크리스마스 전 목표
- 출시 지역: 초기 대상 지역은 북미와 유럽이며, 영국도 포함된다.
18
21
23
- 높이: 25cm
- 무게: 800g 미만
- 색상: 크림, 그래파이트, 라벤더, 스카이
24
배송 일정은 확정일이 아니라 목표 시점이다. 실제 구매자는 표시 가격에 포함되지 않은 세금과 배송비, 지역에 따라 발생할 수 있는 수입 관련 비용도 고려해야 한다. 18
23
한쪽 눈과 집게 부리를 가진 이족 로봇
마이크로덕은 팔이 없고 눈이 하나인 디자인에 관절형 다리, 머리, 목을 갖췄다. 오리의 부리를 본뜬 부위는 단순한 장식이 아니라 작은 물체를 집는 그리퍼로 사용할 수 있다. 15개의 모터가 움직임을 담당하며, 특유의 뒤뚱거리는 보행과 웅크리기, 넘어졌다가 일어나는 동작을 구현한다. 17
21
23
선택형 롤러 액세서리를 장착하면 걷기뿐 아니라 스케이트 동작도 시도할 수 있다. 가벼운 몸체와 이족보행 균형, 물체를 잡는 물리적 인터페이스를 한데 묶었다는 점에서 마이크로덕은 소프트웨어 정책이 현실 세계에서 어떻게 작동하는지 시험하는 소형 플랫폼에 가깝다.
개봉 직후 가능한 일곱 가지 동작
출시 자료에 따르면 마이크로덕에는 일곱 가지 훈련된 동작 또는 행동이 제공된다. 알려진 예시는 다음과 같다.
- 속도를 추적하며 뒤뚱뒤뚱 걷기
- 앉기와 일어서기
- 웅크리기
- 공 차기
- 부리로 작은 물체를 퍼 올리거나 집기
- 선택형 롤러를 이용한 롤러 스케이팅
- 흔히 발생하는 자세에서 넘어졌다가 회복하기
기본 동작은 고정된 기능 목록이라기보다 출발점에 해당한다. 사용자는 기존 정책을 그대로 활용하거나 수정할 수 있고, 시뮬레이션과 로봇 소프트웨어를 통해 새로운 행동을 훈련할 수도 있다. 21
23
26
센서와 조작 방식
작은 몸체 안에 여러 센서와 연결 기능이 들어갔다.
- 전방 카메라
- 소형 비행시간차(ToF) LiDAR 센서
- 움직임과 방향을 추적하는 관성측정장치(IMU) 2개
- 마이크와 스피커
- Wi-Fi와 블루투스
- 물체를 집을 수 있는 관절형 부리
- 제품 자료에 명시된 NFC 하드웨어
제품에는 게임 컨트롤러가 포함돼 코드를 작성하지 않아도 바로 조작할 수 있다. 동시에 자율적으로 학습된 정책을 실행할 수 있어, 동작을 실험하거나 재훈련하려는 개발자는 이 경로를 활용할 수 있다. 21
24
25
각 로봇에는 동일한 음성을 일괄적으로 사용하는 대신 개별적으로 생성된 음성이 적용될 예정이다. 따라서 마이크로덕은 외형뿐 아니라 음성에서도 개체별 정체성을 갖게 된다. 다만 이 제품의 핵심 기술적 가치는 음성보다 학습 가능한 움직임과 상호작용 정책에 있다.
프로세서·메모리·배터리
내장 컴퓨터는 AI 가속기를 포함한 Rockchip RK3566 프로세서를 기반으로 한다. 메모리는 RAM 1GB, 저장공간은 32GB다. 탈착식 2,600mAh NP-F550 배터리는 사용 방식에 따라 약 1시간 연속 작동이 가능한 것으로 알려졌다. 18
24
배터리는 교체할 수 있으며, 제공된 제품 정보에 따르면 구성품에는 로봇 본체, 배터리, USB-C 케이블, 게임 컨트롤러가 포함된다. 24
오픈소스 강화학습은 어떻게 작동하나
마이크로덕의 개발 흐름은 다음과 같은 개방형 순환 구조를 따른다.
- 시뮬레이션에서 훈련: 개발자는 MuJoCo 물리 엔진을 로컬 환경이나 허깅페이스 Jobs에서 사용할 수 있다.
- 정책 평가: 실제 하드웨어에 적용하기 전에 시뮬레이터에서 학습 정책을 시험한다.
- 로봇에 배포: 훈련한 동작을 실제 마이크로덕으로 옮긴다.
- 수정 및 재훈련: 실제 환경에서의 결과를 확인한 뒤 정책이나 시뮬레이션 환경을 조정한다.
- 결과 공유: 새로 만든 동작을 다른 개발자가 확인하고 활용하거나 개선할 수 있도록 공개한다.
브라우저 기반 마이크로덕 시뮬레이터는 웹어셈블리(WebAssembly)로 컴파일된 MuJoCo 물리 엔진을 사용한다. 별도 백엔드 없이 브라우저에서 초당 50회 정책 추론을 수행하며, 다리로 걷는 방식과 롤러를 이용한 스케이트 방식 모두 지원한다. 4
출시 보도에 따르면 공개 예정인 소프트웨어에는 SDK, 시뮬레이터, 제어 소프트웨어, 강화학습 도구, 정책, 시뮬레이션-현실 전이(sim-to-real) 워크플로가 포함되며 Apache-2.0 라이선스가 적용된다. 다만 이는 소프트웨어 스택에 대한 설명이다. 로봇의 모든 기계 부품 설계도와 전자 회로도가 오픈소스라는 뜻은 아니다. 27
개발 코드는 GitHub의 pollen-robotics/microduck 프로젝트와 연결돼 있어, 개발자가 훈련 및 제어 스택을 살펴보거나 포크할 수 있는 기반을 제공한다. 41
마이크로덕에서 말하는 ‘오픈소스’의 범위
마이크로덕의 오픈소스 전략은 로봇 학습 소프트웨어의 접근성을 높이는 데 초점이 맞춰져 있다. 개발자는 제공된 동작에서 시작해 시뮬레이션에서 정책을 실행하고, 훈련 방식을 바꾼 뒤 실제 로봇에 배포할 수 있다.
이는 하드웨어 전체가 공개돼 사용자가 기계 구조까지 자유롭게 재설계할 수 있는 로봇과는 다르다. 현재 공개된 제품 정보가 뒷받침하는 것은 소프트웨어 오픈소스에 대한 설명이며, 마이크로덕의 기계·전자 설계 전체가 공개된다는 점까지 확인해주지는 않는다. 27
허깅페이스 로봇 전략에서의 위치
마이크로덕은 폴렌 로보틱스와 허깅페이스가 앞서 선보인 소형 표현형 로봇 리치 미니(Reachy Mini)의 뒤를 잇는다. 리치 미니는 온보드 컴퓨터를 탑재한 버전과 외부 컴퓨터를 사용하는 버전으로 제공되며, 표현형 로봇을 실험할 수 있는 접근성 높은 플랫폼으로 소개됐다. 12
두 제품은 허깅페이스가 소프트웨어 AI에서 활용해온 협업 모델을 물리적 시스템으로 확장하려는 방향을 보여준다. 비교적 저렴한 하드웨어에 공유 도구, 시뮬레이션, 재사용 가능한 정책을 결합해 개발자가 폐쇄적이고 고가인 연구 플랫폼에만 의존하지 않도록 하려는 전략이다. 폴렌 로보틱스 인수는 허깅페이스의 활동 범위를 모델과 데이터셋에서 실체를 가진 AI와 로봇 학습으로 넓혔다. 43
46
따라서 마이크로덕은 단순한 장난감형 로봇이라기보다 커뮤니티 중심 로봇 생태계에 들어가는 하드웨어 접점으로 보는 편이 정확하다. 399달러라는 가격은 실제 테스트용 로봇을 보유하는 비용을 낮추고, 시뮬레이터와 공개 훈련 도구는 하드웨어에 배포하기 전에 아이디어를 시험하는 비용을 줄인다.
엔비디아의 허깅페이스 인수설은 별도 사안
마이크로덕 출시 시점에 엔비디아의 허깅페이스 인수 가능성을 둘러싼 보도도 나왔지만, 두 사안은 구분해서 봐야 한다. 로이터는 디인포메이션(The Information)을 인용해 엔비디아가 허깅페이스를 129억 달러에 인수하기로 합의했다고 보도했다. CNBC는 인수 논의가 진행 중이라고 전하면서도 양사가 거래를 확인하지 않았다고 전했다. 33
35
따라서 자주 언급되는 129억~130억 달러라는 숫자는 확정된 인수 완료 금액이 아니라 보도된 거래 또는 기업가치 정보로 표현해야 한다. 다만 마이크로덕의 출시는 허깅페이스의 로봇 전략이 중요한 이유를 보여준다. 허깅페이스는 소프트웨어 안에서만 작동하는 AI를 넘어, 물리적 상호작용을 통해 학습하는 시스템으로 오픈소스 AI의 무대를 확장하고 있다.
Studio Global AI
연구를 계속하세요
이 페이지에는 Studio Global 내에서 계속할 수 있는 소스 기반 답변이 포함되어 있습니다.
사람들은 또한 묻습니다.
"허깅페이스 마이크로덕: 399달러로 만나는 ‘학습하는’ 로봇"에 대한 짧은 대답은 무엇입니까?
마이크로덕은 폴렌 로보틱스와 허깅페이스가 선보인 399달러(세금·배송비 별도)의 25cm급 이족보행 로봇이다.
먼저 검증할 핵심 포인트는 무엇인가요?
마이크로덕은 폴렌 로보틱스와 허깅페이스가 선보인 399달러(세금·배송비 별도)의 25cm급 이족보행 로봇이다. 무게는 800g 미만이며 15개 모터, 카메라, LiDAR, IMU 2개, 집게 역할을 하는 부리, Wi Fi, 블루투스, 1GB RAM, 32GB 저장공간을 갖췄다.
실무에서는 다음으로 무엇을 해야 합니까?
MuJoCo 시뮬레이션에서 강화학습으로 동작을 훈련한 뒤 실제 로봇에 배포하고, 이를 다시 수정·재훈련·공유하는 오픈소스 개발 흐름을 지향한다.