답변게시됨22 소스
399달러짜리 ‘마이크로덕’, 강화학습으로 새 동작을 배우는 오리 로봇
마이크로덕은 높이 25cm, 무게 800g 이하의 오리 모양 이족보행 로봇으로, 가정용 만능 로봇보다 강화학습 실험용 플랫폼에 가깝다. SDK부터 시뮬레이터, 강화학습 환경과 실제 로봇 배포 과정까지 공개하며, 걷기·차기·물건 집기·넘어진 뒤 일어나기 등 7가지 학습 동작을 제공한다.
게시자GPT-5.6 Luna로 편집GPT Image 1.5로 이미지 생성
연구 답변
주요 시사점
- 마이크로덕은 높이 25cm, 무게 800g 이하의 오리 모양 이족보행 로봇으로, 가정용 만능 로봇보다 강화학습 실험용 플랫폼에 가깝다.
- SDK부터 시뮬레이터, 강화학습 환경과 실제 로봇 배포 과정까지 공개하며, 걷기·차기·물건 집기·넘어진 뒤 일어나기 등 7가지 학습 동작을 제공한다.
- 399달러라는 가격은 매력적이지만, 새로운 동작을 안정적으로 학습시키려면 파이썬·강화학습·로봇 동역학·GPU 컴퓨팅에 대한 이해가 필요하다.
- 2026년 8월 27일 사전 주문이 시작됐지만, 주문 증가로 신규 주문의 예상 배송 기간은 4 6개월로 늦춰졌다.
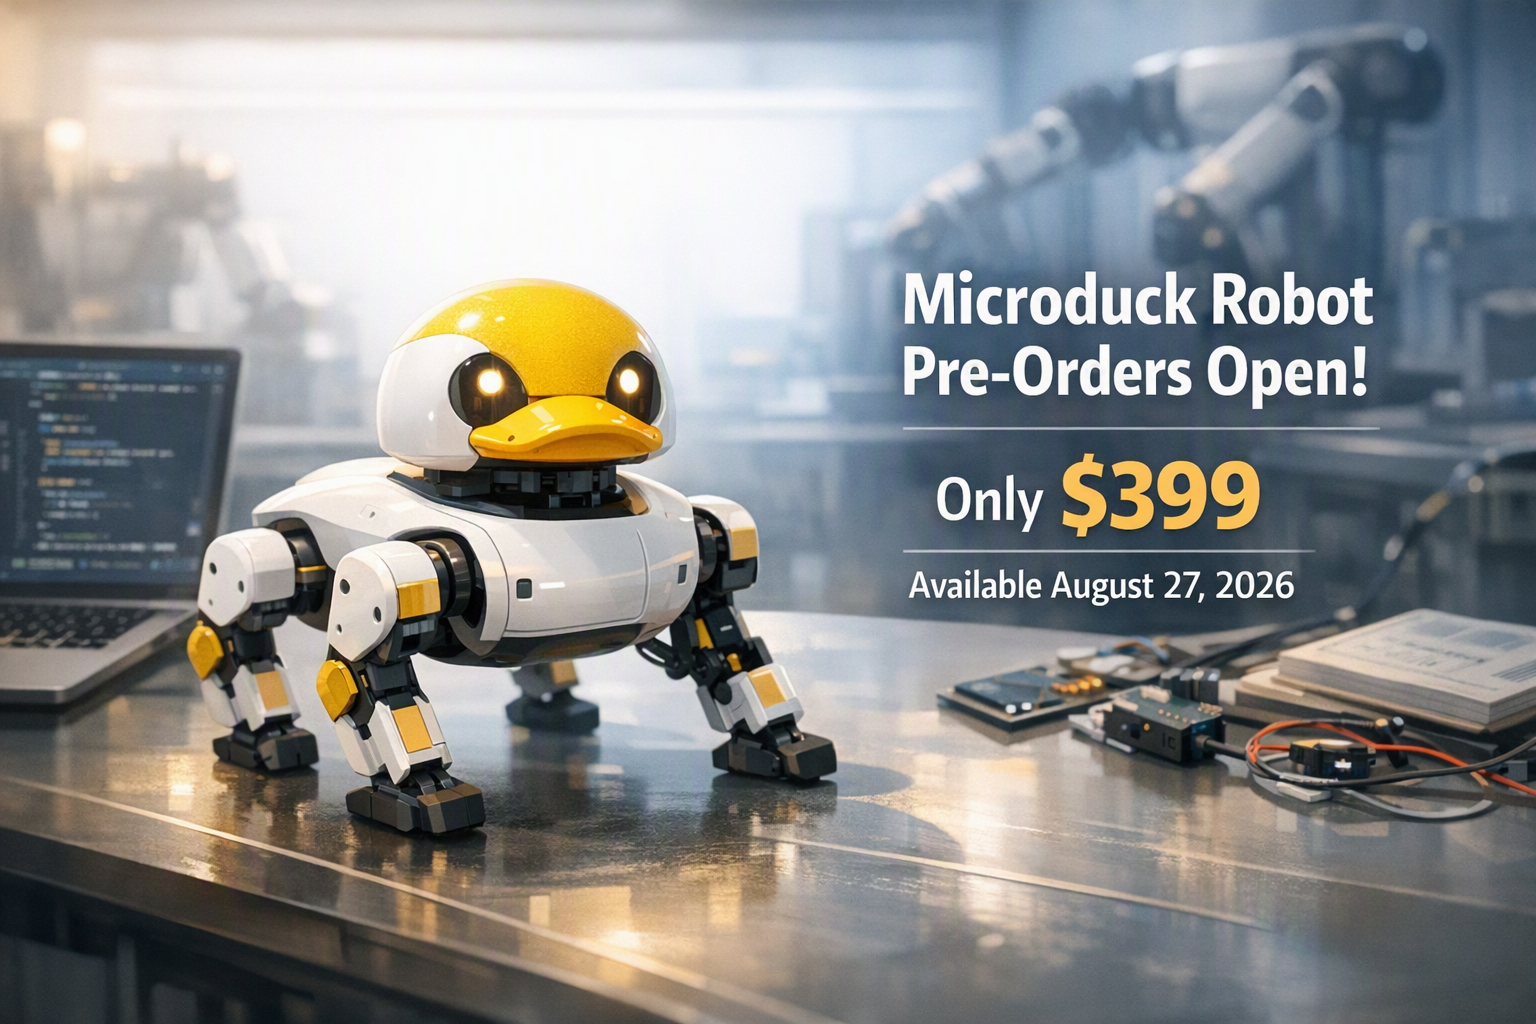
AI 프롬프트
openai.comCreate a landscape editorial hero image for this Studio Global article: What is Hugging Face and Pollen Robotics’ Microduck robot, announced on August 27, 2026, including its $399 price and pre-order availability. Article summary: Microduck is a small, consumer-priced platform for learning and experimenting with legged-robot reinforcement learning—not a general-purpose home humanoid. Hugging Face and its Pollen Robotics team opened pre-orders on A. Topic tags: general, general web. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fake numbers, clic
책상 위에 올려둘 수 있는 작은 오리 로봇이 실제 로봇의 움직임을 학습하는 실험장이 된다. 허깅페이스와 폴렌 로보틱스가 선보인 **마이크로덕(Microduck)**은 높이 25cm, 무게 800g 이하의 이족보행 로봇이다. 2026년 8월 27일 사전 주문이 시작됐으며, 출시가는 세금과 배송비를 제외하고 399달러다. 다만 주문이 몰리면서 신규 주문의 배송 일정은 당초보다 불확실해졌다. 29
38
42
마이크로덕의 핵심은 ‘혼자 집안일을 하는 소형 휴머노이드’가 아니라는 데 있다. 기본 동작이 탑재된 상태로 출고되지만, 사용자는 공개된 시뮬레이션과 강화학습 도구를 이용해 새로운 동작을 훈련한 뒤 실제 로봇에 적용할 수 있다.
마이크로덕은 무엇을 할 수 있나
마이크로덕에는 모터 15개, 카메라, 소형 라이다(LiDAR), 관성측정장치(IMU) 2개가 들어간다. 작은 물체를 집을 수 있도록 움직이는 부리도 갖췄다. 온보드 컴퓨터는 AI 가속기를 포함한 록칩 RK3566 기반이며, 메모리 1GB와 저장공간 32GB를 제공한다. 탈착식 배터리의 사용 시간은 활동에 따라 약 1시간으로 제시됐다. 29
32
구매 직후에는 컨트롤러로 일곱 가지 학습 동작을 실행할 수 있다. 걷거나 뒤뚱뒤뚱 이동하기, 앉기, 차기, 물건 집기, 흔히 발생하는 넘어짐에서 회복하기, 롤러스케이트 타기 등이 포함된다. 이 동작들은 단순한 애니메이션 영상이 아니라 신경망 기반 정책(neural policy)으로 구현됐다. 20
21
29
따라서 주요 사용자는 두 부류로 나뉜다.
- 메이커와 호기심 많은 사용자: 컨트롤러로 미리 학습된 동작을 실행하며 로봇을 체험할 수 있다.
- 로봇·머신러닝 개발자: 학습 코드와 환경을 살펴보고 보상 함수를 수정한 뒤 새로운 동작을 실제 로봇으로 옮길 수 있다.
시뮬레이션에서 현실로 동작을 옮기는 법
마이크로덕의 중심 개념은 ‘시뮬레이션-현실 전이(sim-to-real)’다. 먼저 MuJoCo 기반의 가상 환경에서 로봇을 수천 대 병렬로 실행하며 강화학습을 시킨다. 정책 학습에는 PPO가 사용되고, 완성된 정책은 ONNX 형식으로 내보내 실제 로봇에서 실행된다. 로봇의 제어 루프는 초당 50회 작동한다. 20
21
30
가상 로봇이 걷는 것 자체는 어렵지 않다. 진짜 난제는 시뮬레이션에서 잘 걷던 정책이 현실의 로봇에서도 넘어지지 않고 작동하도록 만드는 일이다. 실제 하드웨어에는 모터의 반응 차이, 마찰, 배터리 전압 변화, 명령 지연, 기어의 유격 같은 변수가 존재한다.
이를 해결하기 위해 공개된 학습 방식은 시뮬레이션 속 로봇을 지나치게 ‘완벽하게’ 만들지 않는다. 여러 가능한 배터리 상태와 마찰 조건, 지연 시간 등을 무작위로 적용해 정책이 특정한 한 가지 환경만 외우지 않도록 한다. 30
특히 작은 이족보행 로봇에서는 기어 유격이 중요하다. 모터에 위치 이동을 명령해도 기어 사이의 틈 때문에 관절이 즉시 예상대로 움직이지 않을 수 있기 때문이다. 이 오차를 시뮬레이션에 반영하고, 실제 엔코더가 측정하는 위치에 맞춰 피드백을 구성하면 학습 과정에서 현실의 불완전성을 어느 정도 경험하게 할 수 있다. 다만 이것이 모든 정책의 성공을 보장하는 것은 아니다. 30
학습에는 가격표만 보고 예상하기 어려운 컴퓨팅 자원도 필요하다. 공개된 빠른 시작 예제는 CUDA를 지원하는 GPU와 수천 개의 병렬 시뮬레이션 환경을 사용하며, 보행 정책 하나를 학습하는 데 약 1~2시간이 걸린다고 설명한다. 적합한 GPU가 없는 사용자는 허깅페이스 잡스(Hugging Face Jobs)를 통해 원격 학습을 제출할 수 있다. 20
21
‘오픈소스’의 범위는 어디까지인가
폴렌 로보틱스는 SDK, 시뮬레이터, 로봇 제어와 강화학습을 포함한 전체 소프트웨어 스택을 Apache 2.0 라이선스로 공개한다고 설명한다. 출고 시 제공되는 정책과 학습 자료도 확인하고 수정할 수 있는 형태로 제공된다. 29
43
다만 이는 소프트웨어와 학습 파이프라인의 공개를 뜻한다. 상용 로봇의 모든 기계·전자 설계 파일까지 같은 조건으로 공개된다는 의미는 아니다. 구매자는 ‘오픈소스 소프트웨어’와 ‘완전한 오픈 하드웨어 제품’을 구분할 필요가 있다.
마이크로덕의 매력은 외형을 마음대로 개조하는 데만 있지 않다. 환경을 정의하고, 보상 함수를 설계하고, 정책을 학습한 뒤, 이를 실제 로봇에 배포하는 전체 과정을 직접 반복할 수 있다는 점에 있다.
초보자도 새로운 동작을 학습시킬 수 있나
기본 동작은 코드 없이도 컨트롤러로 실행할 수 있어 진입 장벽이 낮다. 그러나 안정적인 새 동작을 만드는 일은 전혀 다른 문제다. 사용자는 최소한 파이썬, 강화학습, 보상 설계, 시뮬레이션, 로봇 동역학과 GPU 기반 학습에 대한 이해가 필요하다.
또한 실제 로봇에 정책을 적용할 때는 안전 검증도 필수다. 넘어짐이나 충돌, 예기치 않은 모터 명령이 로봇 자체나 주변 물건을 손상시킬 수 있기 때문이다. 따라서 마이크로덕은 짧은 자연어 명령만으로 무엇이든 배우는 플러그 앤 플레이 로봇이라기보다, 학습과 실험을 위한 교육용 플랫폼으로 보는 편이 정확하다.
399달러가 바꾸는 로봇 실험의 문턱
세금과 배송비를 제외한 399달러라는 가격은 완성된 하드웨어에서 강화학습과 시뮬레이션-현실 전이 과정을 실험하려는 사람에게 상당히 낮은 진입점이다. 대형 연구용 로봇을 전문 연구실 수준의 비용으로 구매하는 것과 비교하면 접근성이 크게 높아진다.
물론 단순한 가격 비교에는 한계가 있다. 마이크로덕은 훨씬 작고, 할 수 있는 동작도 제한적이며, 연구용 플랫폼과 같은 범용성을 목표로 하지 않는다. 대신 여러 대를 동시에 활용하는 실험은 한층 현실적이다. 폴렌 로보틱스는 로봇 경주, 축구, 서로 반응하는 다중 로봇 행동 등을 가능한 커뮤니티 실험으로 제시했다. 35
37
허깅페이스의 로봇 전략에서 차지하는 위치
허깅페이스는 2025년 4월 프랑스 로봇 기업 폴렌 로보틱스를 인수했다. 이를 통해 폴렌의 오픈 로보틱스 하드웨어 경험과 허깅페이스의 소프트웨어·모델 공유 생태계를 연결하려는 움직임을 보였다. 폴렌의 제품군에는 대형 연구용 휴머노이드 로봇인 리치 2(Reachy 2)와 음성·비전·창작 코딩에 초점을 맞춘 리치 미니(Reachy Mini)가 있다. 10
11
마이크로덕은 이들과 방향이 다르다. 핵심 과제는 대화형 상호작용보다 보행, 물리적 행동, 강화학습과 시뮬레이션-현실 전이다. 장기적으로는 언어·비전 모델만 공유하는 것이 아니라, 같은 로봇 몸체를 대상으로 행동 정책과 학습 환경, 훈련 방법까지 공유하는 생태계를 겨냥한 셈이다.
가격·색상·배송 일정
마이크로덕은 크림, 그래파이트, 라벤더, 스카이 등 네 가지 색상으로 출시됐다. 사전 주문가는 세금과 배송비를 제외하고 399달러다. 초기 계획은 2026년 크리스마스 전 북미와 유럽에서 배송을 시작하는 것이었다. 37
38
하지만 이후 보도에 따르면 주문량이 급증하면서 회사는 신규 주문에 대해 크리스마스 전 배송을 더 이상 약속하지 않고 있다. 현재 신규 주문의 예상 대기 기간은 4~6개월로 표시됐으며, 생산 확대가 진행 중이다. 따라서 구매자는 초기 출시 목표를 확정 배송일로 받아들이기보다 변동 가능한 예상 일정으로 보는 것이 안전하다. 42
결국 마이크로덕은 무엇을 원하는지에 따라 평가가 달라진다. 대화가 가능한 가정용 동반자를 찾는 사람에게는 25cm 크기의 제한적인 이족보행 로봇일 수 있다. 반대로 MuJoCo 시뮬레이션에서 학습한 행동이 실제 로봇에서 어떻게 작동하는지 연구하고 싶은 개발자에게는, 399달러에 공개 소프트웨어 파이프라인과 실험 가능한 하드웨어를 함께 제공하는 흥미로운 선택지다.
Studio Global AI
연구를 계속하세요
이 페이지에는 Studio Global 내에서 계속할 수 있는 소스 기반 답변이 포함되어 있습니다.
사람들은 또한 묻습니다.
"399달러짜리 ‘마이크로덕’, 강화학습으로 새 동작을 배우는 오리 로봇"에 대한 짧은 대답은 무엇입니까?
마이크로덕은 높이 25cm, 무게 800g 이하의 오리 모양 이족보행 로봇으로, 가정용 만능 로봇보다 강화학습 실험용 플랫폼에 가깝다.
먼저 검증할 핵심 포인트는 무엇인가요?
마이크로덕은 높이 25cm, 무게 800g 이하의 오리 모양 이족보행 로봇으로, 가정용 만능 로봇보다 강화학습 실험용 플랫폼에 가깝다. SDK부터 시뮬레이터, 강화학습 환경과 실제 로봇 배포 과정까지 공개하며, 걷기·차기·물건 집기·넘어진 뒤 일어나기 등 7가지 학습 동작을 제공한다.
실무에서는 다음으로 무엇을 해야 합니까?
399달러라는 가격은 매력적이지만, 새로운 동작을 안정적으로 학습시키려면 파이썬·강화학습·로봇 동역학·GPU 컴퓨팅에 대한 이해가 필요하다.
출처
pollen-robotics.comMicroduck - A tiny biped robot you can teach new tricks
businessinsider.comHugging Face says sales for its robot ducks topped $2.6 million in 24 hours. Now there's a backlog.
ai-daily.devAI Daily Dev — August 18, 2026
marktechpost.com