답변게시됨21 소스
中, 2035년 달 기지에 '로봇 개' 투입한다…우주비행사 3명과 협업
중국 우주과학기술원(CAST) 연구진이 학술지에 게재한 개념으로, 달 남극 기지에서 우주비행사 3명과 사족보행 로봇 2대가 협력하는 시나리오를 담았다. 우주비행사 1인은 로봇 개 2대를 조종해 지형 정찰 및 위험 요소 탐지, 다른 1인은 암석 샘플 채취 및 과학 연구, 나머지 1인은 이동형 기지에서 임무 조율을 맡는다.
게시자DeepSeek-V4-Flash로 편집GPT Image 1.5로 이미지 생성
연구 답변
주요 시사점
- 중국 우주과학기술원(CAST) 연구진이 학술지에 게재한 개념으로, 달 남극 기지에서 우주비행사 3명과 사족보행 로봇 2대가 협력하는 시나리오를 담았다.
- 우주비행사 1인은 로봇 개 2대를 조종해 지형 정찰 및 위험 요소 탐지, 다른 1인은 암석 샘플 채취 및 과학 연구, 나머지 1인은 이동형 기지에서 임무 조율을 맡는다.
- 로봇 개는 기지 순찰, 과학 지원, 자원 채취(얼음·광물), 시설 건설, 일상 유지보수, 청소, 온도 조절, 격리 환경에서의 심리적 지원까지 다양한 역할을 수행할 예정이다.
- 이 구상은 중국의 단계적 ILRS 전략(2026 2028년 무인 탐사선, 2030년 유인 달 착륙, 2035년 기본 기지 완공)의 일환으로 제시됐다.
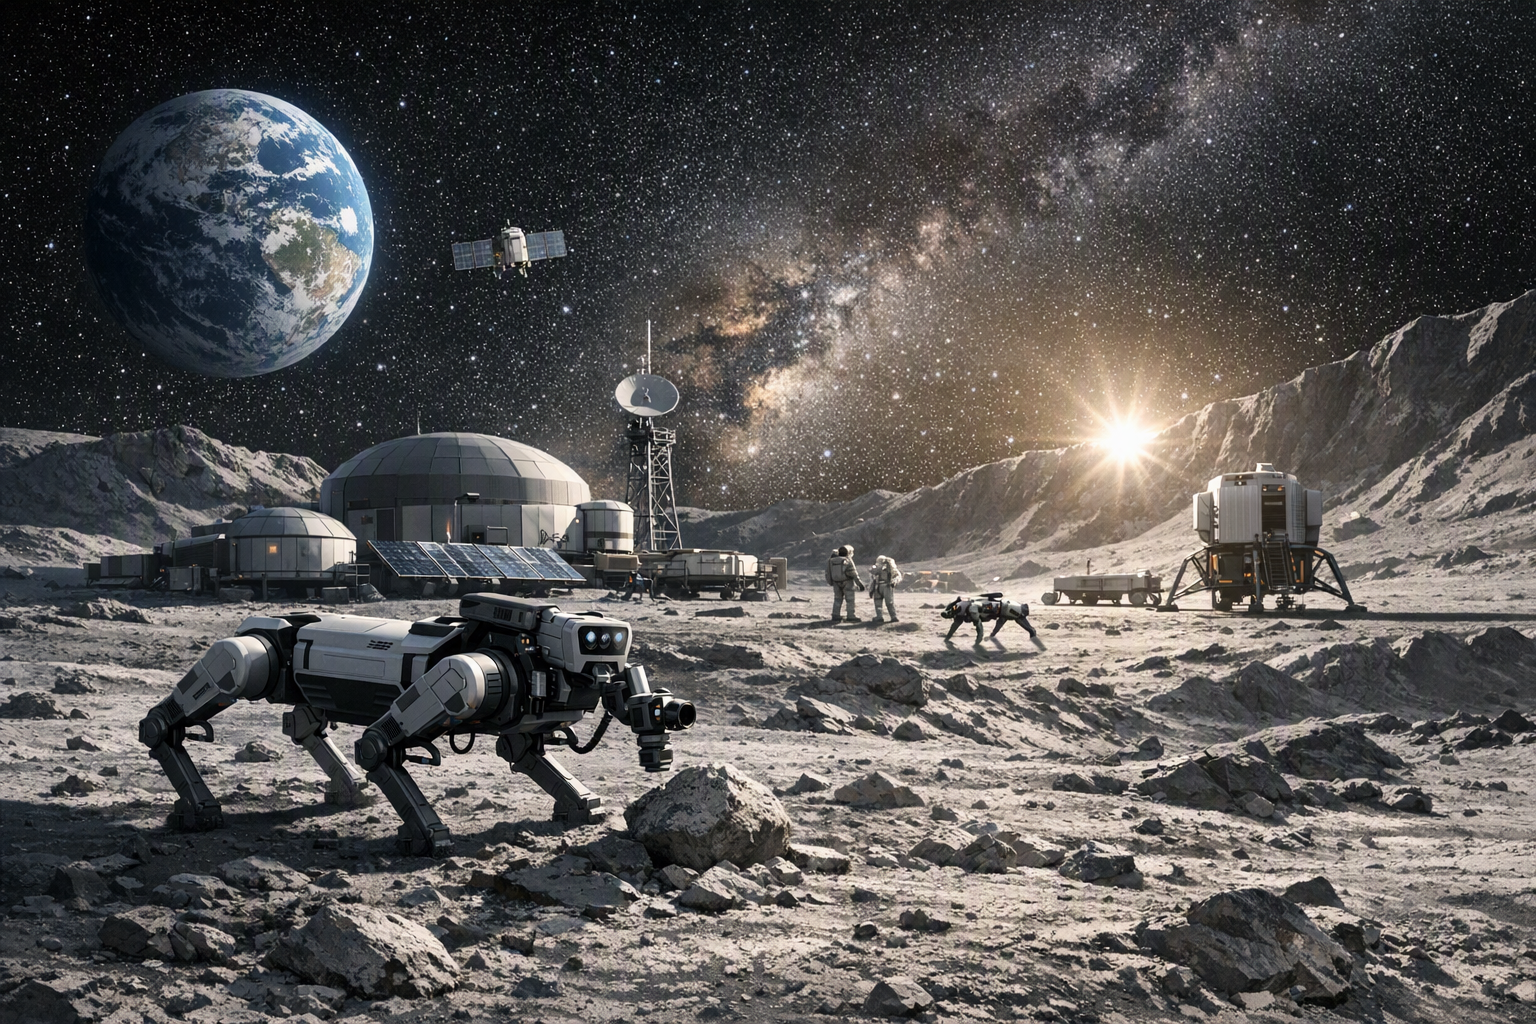
AI 프롬프트
openai.comCreate a landscape editorial hero image for this Studio Global article: What is China's proposed plan for using robot dogs at its future International Lunar Research Station on the Moon's south pole, including th. Article summary: Chinese researchers from the China Academy of Space Technology (CAST) published a concept in the journal *Chinese Space Science and Technology* outlining how robot dogs could operate at the International Lunar Research S. Topic tags: general, general web, user generated, news. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts w
중국이 2030년대 달 기지 건설을 위해 '로봇 개'를 투입하는 방안을 구체화하고 있다. 중국 우주과학기술연구원(CAST) 연구진은 학술지 Chinese Space Science and Technology에 게재한 논문에서 국제달연구기지(ILRS)에서 사족보행 로봇(일명 '로봇 개')이 수행할 역할을 상세히 제시했다 .
중요한 점: 이 로봇 개 개념은 아직 연구 단계의 청사진이며 확정된 임무 계획은 아니다. 하지만 중국이 공식 발표한 ILRS 프로그램의 단계별 일정과 정확히 일치한다 .
Studio Global AI
연구를 계속하세요
이 페이지에는 Studio Global 내에서 계속할 수 있는 소스 기반 답변이 포함되어 있습니다.
사람들은 또한 묻습니다.
"中, 2035년 달 기지에 '로봇 개' 투입한다…우주비행사 3명과 협업"에 대한 짧은 대답은 무엇입니까?
중국 우주과학기술원(CAST) 연구진이 학술지에 게재한 개념으로, 달 남극 기지에서 우주비행사 3명과 사족보행 로봇 2대가 협력하는 시나리오를 담았다.
먼저 검증할 핵심 포인트는 무엇인가요?
중국 우주과학기술원(CAST) 연구진이 학술지에 게재한 개념으로, 달 남극 기지에서 우주비행사 3명과 사족보행 로봇 2대가 협력하는 시나리오를 담았다. 우주비행사 1인은 로봇 개 2대를 조종해 지형 정찰 및 위험 요소 탐지, 다른 1인은 암석 샘플 채취 및 과학 연구, 나머지 1인은 이동형 기지에서 임무 조율을 맡는다.
실무에서는 다음으로 무엇을 해야 합니까?
로봇 개는 기지 순찰, 과학 지원, 자원 채취(얼음·광물), 시설 건설, 일상 유지보수, 청소, 온도 조절, 격리 환경에서의 심리적 지원까지 다양한 역할을 수행할 예정이다.