답변게시됨15 소스
차량 경로와 보행자를 바꿔가며 주행 장면을 만드는 HelloWorld
HelloWorld는 장면을 직접 편집하거나 자연어로 설명해 다중 시점 카메라 영상과 라이다 관측을 생성하는 헬로 로보택시팀의 주행 세계 모델입니다. 보행자 끼어들기, 앞차 경로 변경, 비·눈·낮과 밤 같은 조건을 구성할 수 있다고 소개됐습니다.
게시자GPT-6 Luna로 편집GPT Image 2로 이미지 생성
연구 답변
주요 시사점
- HelloWorld는 장면을 직접 편집하거나 자연어로 설명해 다중 시점 카메라 영상과 라이다 관측을 생성하는 헬로 로보택시팀의 주행 세계 모델입니다.
- 보행자 끼어들기, 앞차 경로 변경, 비·눈·낮과 밤 같은 조건을 구성할 수 있다고 소개됐습니다. 이를 실제 데이터의 빈틈을 보완하고 주행 정책을 시험하는 데 활용하는 것이 목표입니다.
- 논문과 프로젝트 페이지 자료에는 약 20억 개 파라미터, 다중 카메라 생성, 조건부 라이다 합성 등이 언급됩니다. 다만 생성 데이터의 실제 효과나 차량 시험 일정까지 확인해 주는 근거는 제한적입니다.
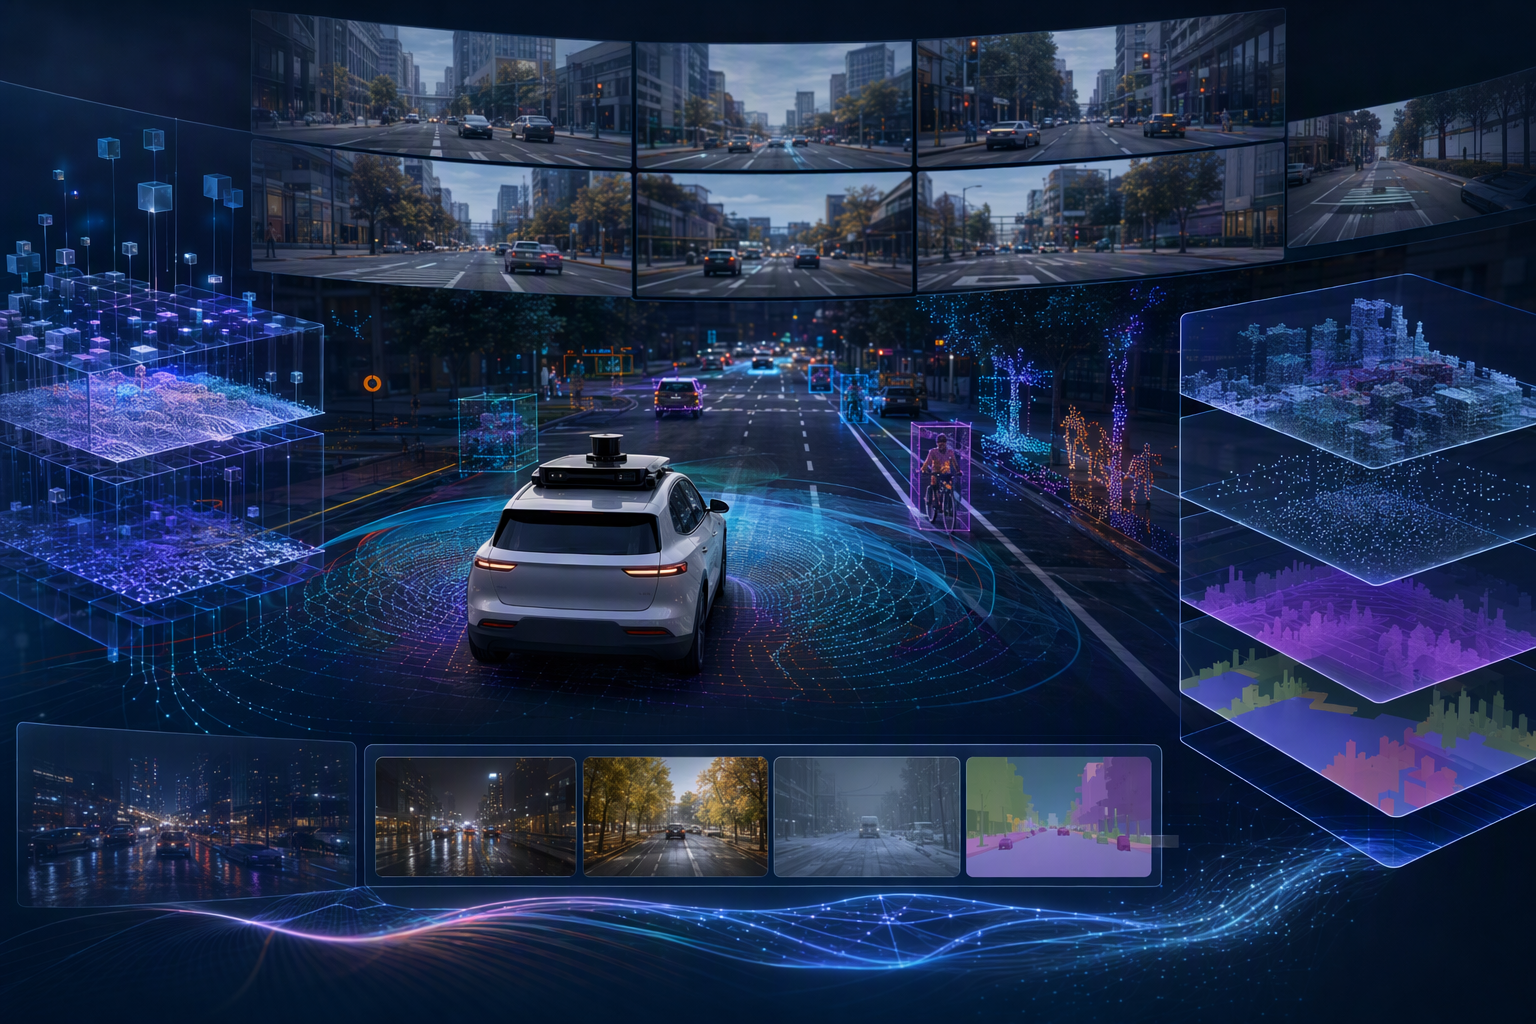
AI 프롬프트
openai.comCreate a landscape editorial hero image for this Studio Global article: What is HelloWorld, the generative driving world model announced by Hello Inc.’s robotaxi team on October 12, 2026, and described in an Octo. Article summary: HelloWorld is Hello Inc.’s robotaxi team’s generative driving world model: it creates synthetic multi view camera video and lidar observations from edited driving scenes or natural language requests, for on demand data g. Topic tags: general web, llm, ai, workflow, productivity. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts
HelloWorld는 헬로(Hello Inc.) 로보택시팀이 공개한 생성형 주행 세계 모델입니다. 개발자가 차량과 보행자, 이동 경로 등의 조건을 바꾸거나 원하는 상황을 자연어로 설명하면, 그에 맞는 여러 시점의 카메라 영상과 라이다 관측을 만들어내는 것이 핵심입니다. 회사 측은 이를 주행 데이터를 필요에 따라 만들고 자율주행 정책을 시험하는 데 활용하는 방안을 제시했습니다. 8
10월 13일자 보도는 헬로 로보택시가 전날 HelloWorld를 발표했다고 전했습니다. 이는 발표일이 2026년 10월 12일이라는 설명과 부합합니다. 6
8 관련 논문 HelloWorld: Towards Practical Applications of Generative Driving World Models는 발표에 앞서 2026년 9월 24일 arXiv에 제출됐습니다.
1
장면을 어떻게 바꾸나
소개된 활용법은 크게 두 가지입니다. 하나는 차량이나 보행자, 이들의 이동 궤적을 직접 편집하는 방식입니다. 예를 들어 횡단하는 보행자를 장면에 추가하거나 앞차가 가는 경로를 바꾼 뒤, 그 변화에 맞는 영상과 라이다 관측을 생성할 수 있다고 합니다. 8
다른 하나는 자연어로 원하는 상황을 설명하는 방식입니다. 보도에 따르면 사용자가 상황을 입력하면 애플리케이션의 처리 과정이 관련 조건을 정리하고 모델을 호출합니다. 따라서 단순히 문장 하나를 입력해 영상을 만드는 도구라기보다, 요청을 주행 장면의 조건으로 구성하는 절차를 포함한 방식으로 소개됐습니다. 6
비나 눈, 낮과 밤처럼 날씨와 조명 조건을 바꾸는 기능도 언급됐습니다. 공사 구간이나 차량이 많은 상황, 보행자 횡단, 안개 등도 자연어로 장면을 안내하는 예로 소개됐지만, 공개된 요약 자료만으로는 각 조건에서의 생성 품질이나 범위를 세부적으로 확인하기 어렵습니다. 6
8
카메라 영상과 라이다를 함께 생성
HelloWorld는 영상만 만드는 모델이 아니라 여러 카메라 시점과 라이다 정보를 함께 다루는 시스템으로 소개됐습니다. 라이다는 레이저를 이용해 주변 물체와 거리를 측정하는 센서입니다. 자율주행 연구에서는 카메라 영상과 함께 주변 환경을 살펴보는 데 쓰입니다.
프로젝트 페이지 요약에는 다중 시점 영상 생성과 RGB 영상에 조건을 둔 라이다 합성이 기재돼 있습니다. 별도의 기술 소개 글은 카메라 7개 시점의 동기화 생성과 약 20억 개 파라미터 규모를 언급합니다. 13 다른 논문 검색 결과도 모델 규모를 약 20억 개 파라미터로 설명합니다.
7
프로젝트 페이지에는 인과적 생성과 적은 생성 단계로 추론하는 방식도 제시돼 있습니다. 다만 이런 요약만으로는 영상과 라이다가 어떤 기술적 절차로 맞춰지는지, 반복 시뮬레이션에서 속도가 얼마나 나오는지까지 단정하기 어렵습니다.
목표는 실제 수집이 어려운 상황을 보완하는 것
도로에서 자주 마주치지 않는 위험 상황은 실제 주행만으로 충분한 데이터를 모으기 어려울 수 있습니다. HelloWorld가 제시한 방향은 이런 이른바 ‘롱테일’ 상황을 필요에 따라 만들고, 그 환경에서 자율주행 정책을 시험해 보는 것입니다. 8
장면의 조건을 바꿔 같은 상황에서 다른 경로를 비교하는 접근은 정해진 주행 기록을 그대로 재생하는 것과는 다릅니다. 그러나 공개된 자료가 보여주는 것은 이러한 활용을 위한 모델과 기능의 설명입니다. 합성 데이터가 실제 주행 성능을 개선하는지, 라벨링 비용을 줄이는지, 반사실적 상황을 포함한 상호작용 시험이 검증됐는지는 확인된 자료만으로 판단하기 어렵습니다.
아직 확인되지 않은 부분
논문 제목과 프로젝트 페이지는 생성형 주행 세계 모델을 실제 활용에 연결하려는 연구 방향을 보여줍니다. 1 하지만 현재 확인 가능한 자료만으로는 HelloWorld가 팀의 첫 공개 연구 사례인지, 이 모델을 언제 어떤 방식으로 실제 차량 시험에 투입할 계획인지 알 수 없습니다. 검색 결과에 관련 설명이 보이지 않는다고 해서 회사가 그런 계획을 발표하지 않았다고 단정할 수도 없습니다.
따라서 HelloWorld는 다양한 주행 장면을 조절해 영상과 센서 데이터를 만들려는 연구 시스템으로 이해하는 것이 적절합니다. 실제 자율주행 개발에 얼마나 도움이 되는지는 생성 결과의 품질과 후속 평가를 통해 확인해야 합니다.
Studio Global AI
연구를 계속하세요
이 페이지에는 Studio Global 내에서 계속할 수 있는 소스 기반 답변이 포함되어 있습니다.
사람들은 또한 묻습니다.
"차량 경로와 보행자를 바꿔가며 주행 장면을 만드는 HelloWorld"에 대한 짧은 대답은 무엇입니까?
HelloWorld는 장면을 직접 편집하거나 자연어로 설명해 다중 시점 카메라 영상과 라이다 관측을 생성하는 헬로 로보택시팀의 주행 세계 모델입니다.
먼저 검증할 핵심 포인트는 무엇인가요?
HelloWorld는 장면을 직접 편집하거나 자연어로 설명해 다중 시점 카메라 영상과 라이다 관측을 생성하는 헬로 로보택시팀의 주행 세계 모델입니다. 보행자 끼어들기, 앞차 경로 변경, 비·눈·낮과 밤 같은 조건을 구성할 수 있다고 소개됐습니다. 이를 실제 데이터의 빈틈을 보완하고 주행 정책을 시험하는 데 활용하는 것이 목표입니다.
실무에서는 다음으로 무엇을 해야 합니까?
논문과 프로젝트 페이지 자료에는 약 20억 개 파라미터, 다중 카메라 생성, 조건부 라이다 합성 등이 언급됩니다. 다만 생성 데이터의 실제 효과나 차량 시험 일정까지 확인해 주는 근거는 제한적입니다.
출처
guandian.hk哈囉Robotaxi發佈生成式駕駛世界模型HelloWorld - 觀點網
finance.sina.com.cn哈啰 Robotaxi 发布生成式驾驶世界模型 HelloWorld,整合场景控制、连续生成、多传感器观测与高效推理能力
arxiv.orgTowards Practical Applications of Generative Driving World ...
eet-china.com哈啰发布的生成式驾驶世界模型HelloWorld,有哪些看点?
arxivsignals.ioarxivsignals.io · papers · 2609HelloWorld: Towards Practical Applications of Generative Driving...