답변게시됨25 소스
폭우·침수 도로에 멈춘 웨이모 로보택시…미국 여러 도시서 서비스 중단
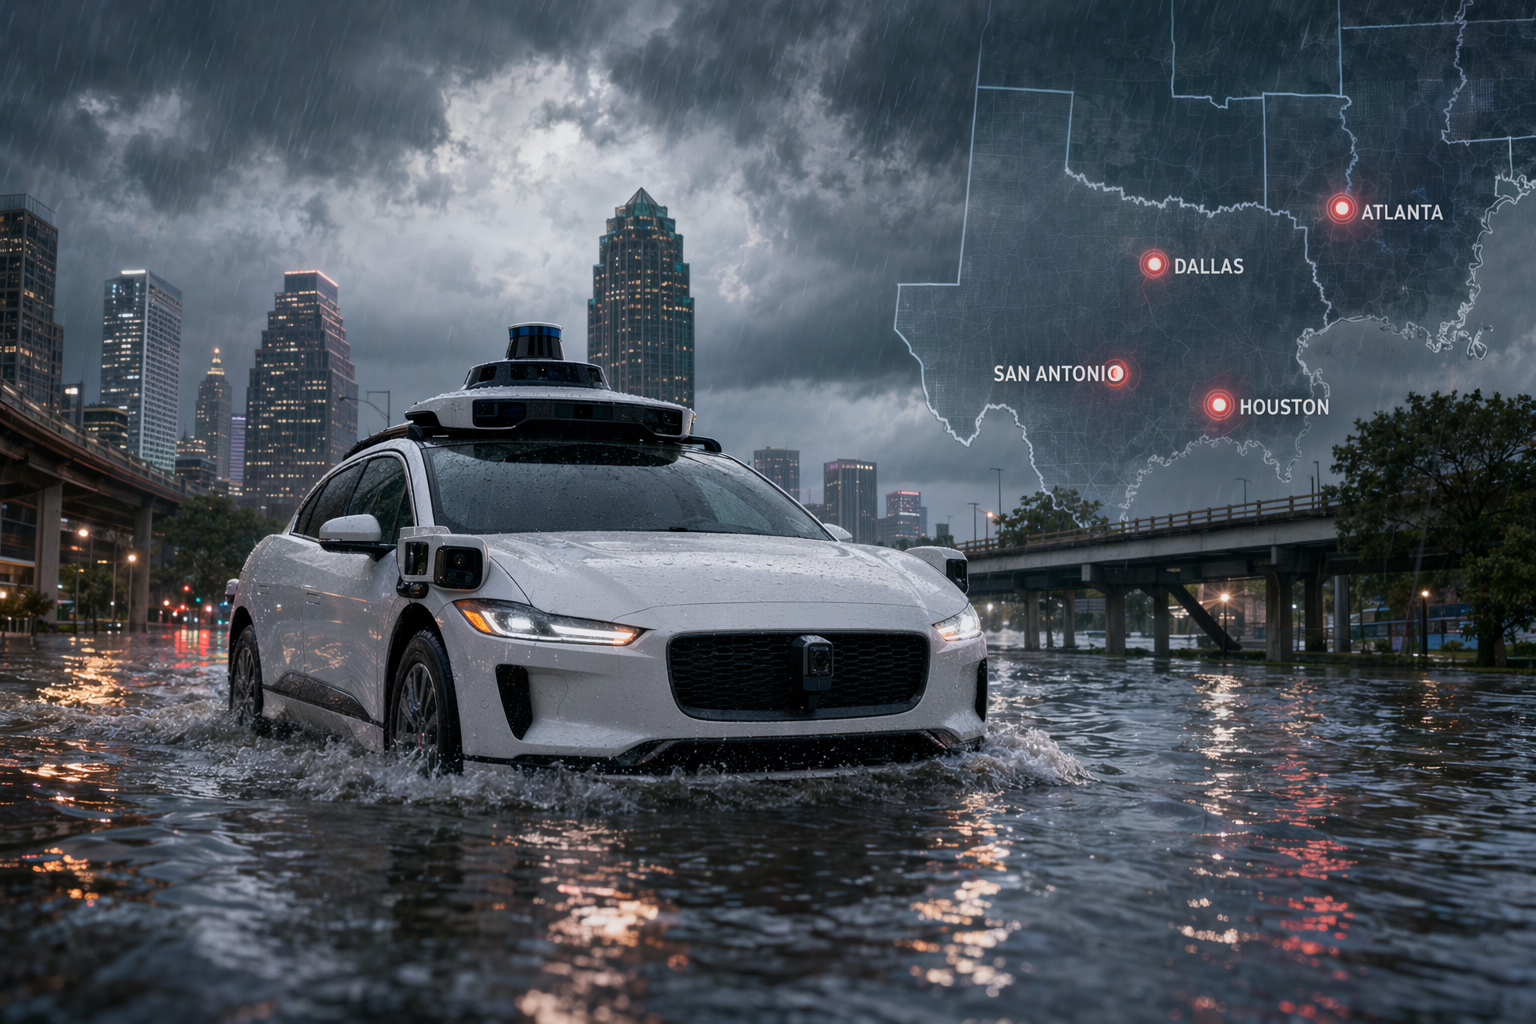
웨이모는 폭우로 침수된 도로에 차량이 진입한 사건 이후 애틀랜타와 샌안토니오·댈러스·휴스턴 등에서 로보택시 서비스를 일시 중단했다. 애틀랜타에서는 무인 차량이 침수 교차로에 들어가 약 1시간 동안 멈춰 있었다. 이번 중단은 침수 도로 진입 위험을 줄이기 위해 3,791대 차량에 소프트웨어 리콜과 OTA 업데이트를 배포한 직후 발생했다.
게시자GPT-5.5로 편집GPT Image 2로 이미지 생성
연구 답변
주요 시사점
- 웨이모는 폭우로 침수된 도로에 차량이 진입한 사건 이후 애틀랜타와 샌안토니오·댈러스·휴스턴 등에서 로보택시 서비스를 일시 중단했다. 애틀랜타에서는 무인 차량이 침수 교차로에 들어가 약 1시간 동안 멈춰 있었다.
- 이번 중단은 침수 도로 진입 위험을 줄이기 위해 3,791대 차량에 소프트웨어 리콜과 OTA 업데이트를 배포한 직후 발생했다.
- 동시에 웨이모는 스쿨버스 정차 규정 위반 조사와 2026년 1월 산타모니카 어린이 충돌 사고 등으로 미국 규제기관의 조사를 받고 있다.
AI 프롬프트
openai.comCreate a landscape editorial hero image for this Studio Global article: How has Waymo’s robotaxi service been affected by heavy rain and flooding in cities like Atlanta, San Antonio, Dallas, and Houston, what inc. Article summary: Waymo’s robotaxi service has been temporarily pulled back by severe weather: after flood-related problems, the company paused service in Atlanta and several Texas cities, including San Antonio, Dallas, and Houston, becau. Topic tags: general, general web, government. Reference image context from search candidates: Reference image 1: visual subject "## **Waymo has switched off its robotaxis in four cities, all because the cars keep wading into water they cannot handle. Heavy rain and flooded streets have become a genuine obsta" source context "Waymo Pauses Robotaxis in Four Flooded Cities - Technology Org" Reference image 2: visual subject "## **Waymo has switch
최근 미국 여러 도시를 강타한 폭우와 급작스러운 침수로 인해 **구글 모회사 알파벳(Alphabet)의 자율주행 자회사 웨이모(Waymo)**가 일부 로보택시 서비스를 일시 중단했다. 실제 도로 환경에서 발생하는 극단적인 기상 조건이 자율주행 시스템에 여전히 어려운 과제임을 보여준 사건이라는 평가가 나온다.
웨이모는 애틀랜타와 텍사스의 샌안토니오·댈러스·휴스턴 등에서 차량이 침수된 도로에 진입하는 사례가 보고된 뒤 로보택시 운행을 잠정 중단했다. 이는 침수 도로 진입 위험을 줄이기 위한 대규모 소프트웨어 리콜을 실시한 지 불과 며칠 만에 발생했다.
Studio Global AI
연구를 계속하세요
이 페이지에는 Studio Global 내에서 계속할 수 있는 소스 기반 답변이 포함되어 있습니다.
사람들은 또한 묻습니다.
"폭우·침수 도로에 멈춘 웨이모 로보택시…미국 여러 도시서 서비스 중단"에 대한 짧은 대답은 무엇입니까?
웨이모는 폭우로 침수된 도로에 차량이 진입한 사건 이후 애틀랜타와 샌안토니오·댈러스·휴스턴 등에서 로보택시 서비스를 일시 중단했다. 애틀랜타에서는 무인 차량이 침수 교차로에 들어가 약 1시간 동안 멈춰 있었다.
먼저 검증할 핵심 포인트는 무엇인가요?
웨이모는 폭우로 침수된 도로에 차량이 진입한 사건 이후 애틀랜타와 샌안토니오·댈러스·휴스턴 등에서 로보택시 서비스를 일시 중단했다. 애틀랜타에서는 무인 차량이 침수 교차로에 들어가 약 1시간 동안 멈춰 있었다. 이번 중단은 침수 도로 진입 위험을 줄이기 위해 3,791대 차량에 소프트웨어 리콜과 OTA 업데이트를 배포한 직후 발생했다.
실무에서는 다음으로 무엇을 해야 합니까?
동시에 웨이모는 스쿨버스 정차 규정 위반 조사와 2026년 1월 산타모니카 어린이 충돌 사고 등으로 미국 규제기관의 조사를 받고 있다.
출처
ttnews.comWaymo Halts Robotaxi Service in 5 Cities Over Flood Risk - TT
newsbytesapp.comWaymo halts service in 4-cities as robotaxis struggle with floodwaters
thenextweb.comWaymo recalls 3,791 robotaxis after a vehicle drove into a flooded ...
techcrunch.comWaymo expands pause to four cities as robotaxis keep driving into ...