보스턴 다이내믹스는 아틀라스가 무거운 물체를 들어 올리도록 하기 위해 강화학습을 사용해 대규모 시뮬레이션에서 다양한 조건을 반복 학습시켰다. [2][3] 프로프리오셉션(자기 신체 감각)을 통해 관절 위치와 힘, 균형을 실시간으로 파악하며 무거운 물체를 들고 이동할 때 자세를 조정한다.
보스턴 다이내믹스는 아틀라스가 무거운 물체를 들어 올리도록 하기 위해 강화학습을 사용해 대규모 시뮬레이션에서 다양한 조건을 반복 학습시켰다. [2][3]
프로프리오셉션(자기 신체 감각)을 통해 관절 위치와 힘, 균형을 실시간으로 파악하며 무거운 물체를 들고 이동할 때 자세를 조정한다. [27]
질량, 마찰, 그립 위치 같은 물리 조건을 시뮬레이션에서 무작위로 바꿔 학습시키면 실제 환경에서도 안정적으로 동작하는 로봇 행동 정책을 만들 수 있다.
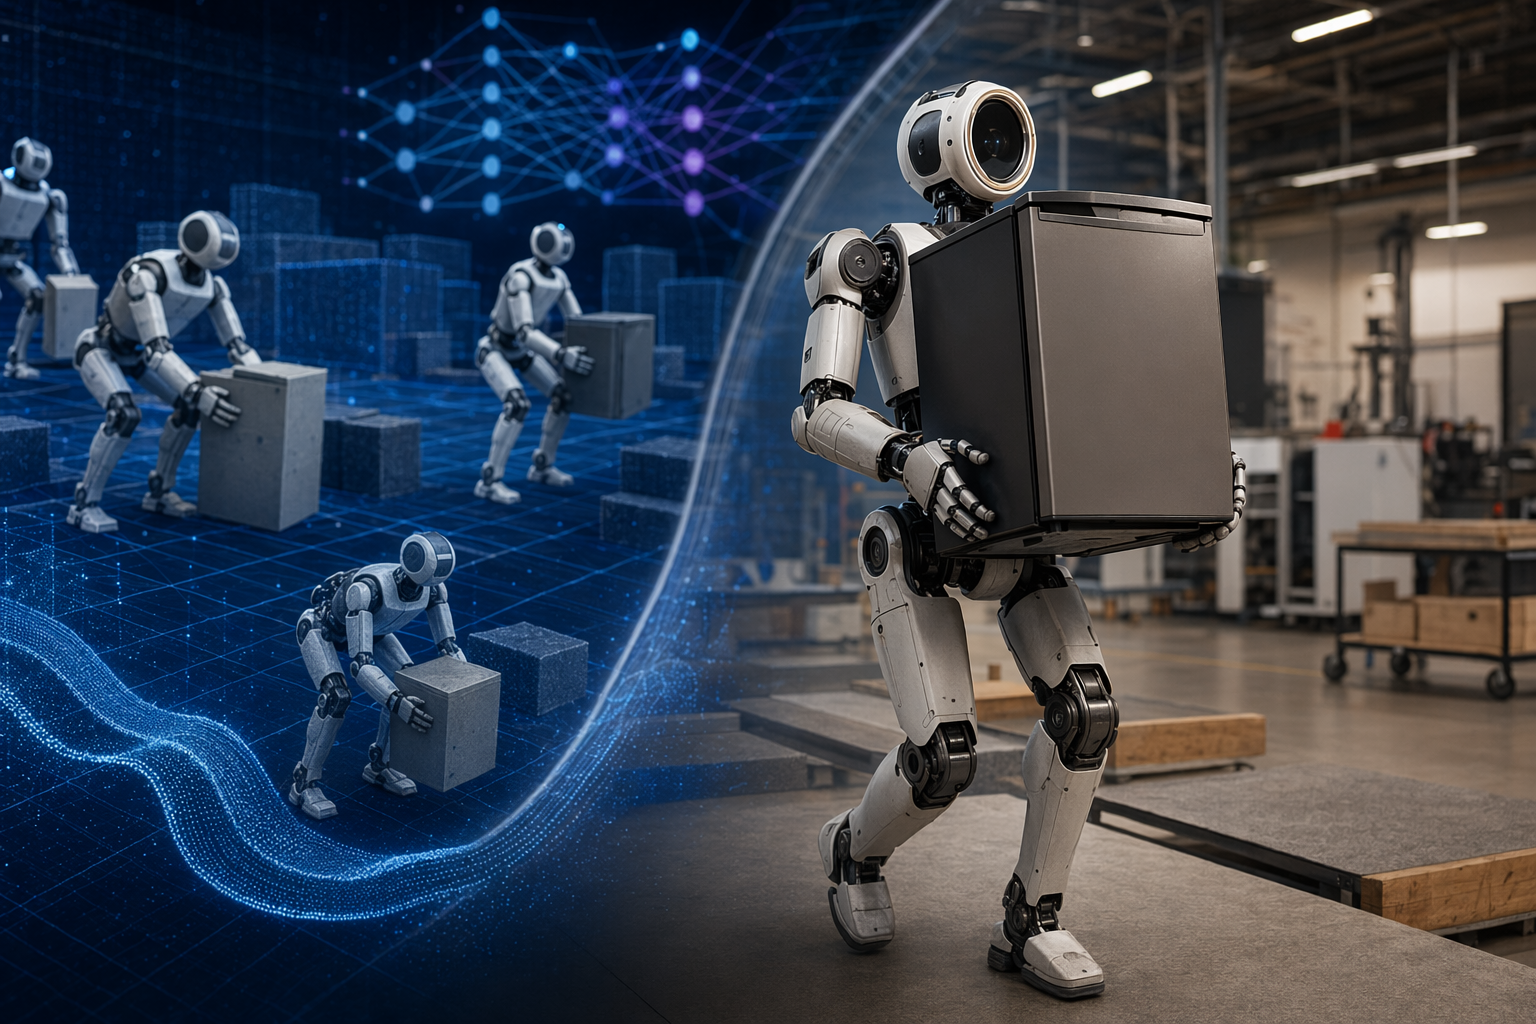
How did Boston Dynamics train Atlas to lift and carry a 100-plus-pound mini-fridge using reinforcement learning and millions of GPU-poweredAtlas learns heavy lifting behaviors through reinforcement learning in simulation before applying them to the real robot.
AI 프롬프트
Create a landscape editorial hero image for this Studio Global article: How did Boston Dynamics train Atlas to lift and carry a 100-plus-pound mini-fridge using reinforcement learning and millions of GPU-powered. Article summary: Boston Dynamics trained Atlas by having it learn lifting-and-carrying behaviors in simulation with reinforcement learning, then applying those learned behaviors to the real robot [2][3]. The mini-fridge demo matters beca. Topic tags: general, general web, user generated. Reference image context from search candidates: Reference image 1: visual subject "Boston Dynamics showed off a prototype of its humanoid robot Atlas at CES 2026 and it walked along the stage showing off its moves. But the crowd also got a peek at the production" source context "Atlas, meet Atlas - TechCrunch" Reference image 2: visual subject "Boston Dynamics showed off a prototype of its human
openai.com
보스턴 다이내믹스가 공개한 아틀라스(Atlas) 휴머노이드 로봇의 미니 냉장고 운반 데모는 로봇 기술의 중요한 변화를 보여준다. 과거처럼 엔지니어가 모든 동작을 일일이 프로그래밍하는 대신, 로봇이 **강화학습(Reinforcement Learning)**을 통해 스스로 복잡한 물리 작업을 배우는 방식이다. 이 접근법 덕분에 아틀라스는 무겁고 다루기 까다로운 물체를 들어 올리고 이동하는 전신 협응 능력을 갖추게 되었다.
손으로 코딩하는 대신 ‘학습’하는 로봇
전통적인 산업용 로봇은 정해진 경로와 동작을 정확히 반복하도록 설계된다. 반면 아틀라스는 강화학습을 사용해 행동을 배운다. 이 방식에서는 신경망 기반 정책이 시뮬레이션 환경에서 작업을 반복 시도하고, 성공과 실패에 대한 피드백을 받아 점차 성능을 개선한다.
Studio Global AI
연구를 계속하세요
이 페이지에는 Studio Global 내에서 계속할 수 있는 소스 기반 답변이 포함되어 있습니다.
"아틀라스는 어떻게 100파운드 미니 냉장고를 들어 올렸을까"에 대한 짧은 대답은 무엇입니까?
보스턴 다이내믹스는 아틀라스가 무거운 물체를 들어 올리도록 하기 위해 강화학습을 사용해 대규모 시뮬레이션에서 다양한 조건을 반복 학습시켰다. [2][3]
먼저 검증할 핵심 포인트는 무엇인가요?
보스턴 다이내믹스는 아틀라스가 무거운 물체를 들어 올리도록 하기 위해 강화학습을 사용해 대규모 시뮬레이션에서 다양한 조건을 반복 학습시켰다. [2][3] 프로프리오셉션(자기 신체 감각)을 통해 관절 위치와 힘, 균형을 실시간으로 파악하며 무거운 물체를 들고 이동할 때 자세를 조정한다. [27]
실무에서는 다음으로 무엇을 해야 합니까?
질량, 마찰, 그립 위치 같은 물리 조건을 시뮬레이션에서 무작위로 바꿔 학습시키면 실제 환경에서도 안정적으로 동작하는 로봇 행동 정책을 만들 수 있다.
보스턴 다이내믹스는 아틀라스가 무거운 물체를 들어 올리도록 하기 위해 강화학습을 사용해 대규모 시뮬레이션에서 다양한 조건을 반복 학습시켰다. [2][3] 프로프리오셉션(자기 신체 감각)을 통해 관절 위치와 힘, 균형을 실시간으로 파악하며 무거운 물체를 들고 이동할 때 자세를 조정한다.
보스턴 다이내믹스는 아틀라스가 무거운 물체를 들어 올리도록 하기 위해 강화학습을 사용해 대규모 시뮬레이션에서 다양한 조건을 반복 학습시켰다. [2][3]
프로프리오셉션(자기 신체 감각)을 통해 관절 위치와 힘, 균형을 실시간으로 파악하며 무거운 물체를 들고 이동할 때 자세를 조정한다. [27]
질량, 마찰, 그립 위치 같은 물리 조건을 시뮬레이션에서 무작위로 바꿔 학습시키면 실제 환경에서도 안정적으로 동작하는 로봇 행동 정책을 만들 수 있다.
How did Boston Dynamics train Atlas to lift and carry a 100-plus-pound mini-fridge using reinforcement learning and millions of GPU-poweredAtlas learns heavy lifting behaviors through reinforcement learning in simulation before applying them to the real robot.
AI 프롬프트
Create a landscape editorial hero image for this Studio Global article: How did Boston Dynamics train Atlas to lift and carry a 100-plus-pound mini-fridge using reinforcement learning and millions of GPU-powered. Article summary: Boston Dynamics trained Atlas by having it learn lifting-and-carrying behaviors in simulation with reinforcement learning, then applying those learned behaviors to the real robot [2][3]. The mini-fridge demo matters beca. Topic tags: general, general web, user generated. Reference image context from search candidates: Reference image 1: visual subject "Boston Dynamics showed off a prototype of its humanoid robot Atlas at CES 2026 and it walked along the stage showing off its moves. But the crowd also got a peek at the production" source context "Atlas, meet Atlas - TechCrunch" Reference image 2: visual subject "Boston Dynamics showed off a prototype of its human
openai.com
보스턴 다이내믹스가 공개한 아틀라스(Atlas) 휴머노이드 로봇의 미니 냉장고 운반 데모는 로봇 기술의 중요한 변화를 보여준다. 과거처럼 엔지니어가 모든 동작을 일일이 프로그래밍하는 대신, 로봇이 **강화학습(Reinforcement Learning)**을 통해 스스로 복잡한 물리 작업을 배우는 방식이다. 이 접근법 덕분에 아틀라스는 무겁고 다루기 까다로운 물체를 들어 올리고 이동하는 전신 협응 능력을 갖추게 되었다.
손으로 코딩하는 대신 ‘학습’하는 로봇
전통적인 산업용 로봇은 정해진 경로와 동작을 정확히 반복하도록 설계된다. 반면 아틀라스는 강화학습을 사용해 행동을 배운다. 이 방식에서는 신경망 기반 정책이 시뮬레이션 환경에서 작업을 반복 시도하고, 성공과 실패에 대한 피드백을 받아 점차 성능을 개선한다.
Studio Global AI
연구를 계속하세요
이 페이지에는 Studio Global 내에서 계속할 수 있는 소스 기반 답변이 포함되어 있습니다.
"아틀라스는 어떻게 100파운드 미니 냉장고를 들어 올렸을까"에 대한 짧은 대답은 무엇입니까?
보스턴 다이내믹스는 아틀라스가 무거운 물체를 들어 올리도록 하기 위해 강화학습을 사용해 대규모 시뮬레이션에서 다양한 조건을 반복 학습시켰다. [2][3]
먼저 검증할 핵심 포인트는 무엇인가요?
보스턴 다이내믹스는 아틀라스가 무거운 물체를 들어 올리도록 하기 위해 강화학습을 사용해 대규모 시뮬레이션에서 다양한 조건을 반복 학습시켰다. [2][3] 프로프리오셉션(자기 신체 감각)을 통해 관절 위치와 힘, 균형을 실시간으로 파악하며 무거운 물체를 들고 이동할 때 자세를 조정한다. [27]
실무에서는 다음으로 무엇을 해야 합니까?
질량, 마찰, 그립 위치 같은 물리 조건을 시뮬레이션에서 무작위로 바꿔 학습시키면 실제 환경에서도 안정적으로 동작하는 로봇 행동 정책을 만들 수 있다.
미니 냉장고를 드는 작업에서 아틀라스는 가상 환경에서 다음과 같은 동작을 반복적으로 연습했다.
쪼그려 앉아 손 위치 맞추기
균형을 유지하며 물체 들어 올리기
물체를 들고 방향을 바꾸며 걷기
안정적으로 내려놓기
핵심은 각각의 관절을 따로 제어하는 것이 아니라 다리, 몸통, 팔을 동시에 조정하는 전신 제어다. 실제 데모에서도 아틀라스는 몸을 낮춰 냉장고를 들어 올리고, 몸통을 크게 회전한 뒤 균형을 유지하며 이동한다.
로봇의 ‘자기 몸 감각’ 프로프리오셉션
무거운 물체를 다루려면 로봇이 자신의 몸 상태를 정확히 알아야 한다. 여기서 중요한 개념이 **프로프리오셉션(proprioception)**이다.
이는 로봇 내부 센서를 통해 자신의 관절 각도, 힘, 움직임을 파악하는 능력을 의미한다. 아틀라스는 다음과 같은 센서를 활용한다.
관절 위치를 측정하는 엔코더
힘과 토크를 감지하는 센서
몸의 움직임을 추적하는 IMU(관성 측정 장치)
이 정보 덕분에 로봇은 바닥 접촉 상태와 균형을 감지하고 자세를 즉각 수정할 수 있다. 특히 무거운 물체를 들면 로봇의 **무게 중심(center of mass)**이 변하기 때문에, 걷거나 방향을 바꿀 때 지속적인 재균형이 필요하다. 이러한 내부 감각이 없다면 안정적인 이동이 어렵다.
시뮬레이션에서 ‘수많은 현실’을 경험시키기
로봇 연구에서 흔히 등장하는 문제 중 하나는 **Sim-to-Real(시뮬레이션에서 실제 세계로의 전이)**다. 가상 환경에서 잘 작동하던 정책이 실제 세계에서는 실패하는 경우가 많다.
보스턴 다이내믹스는 이를 해결하기 위해 학습 과정에서 물리 조건을 크게 변화시키는 방법을 사용한다.
아틀라스는 시뮬레이션에서 다음과 같은 변수들이 바뀌는 상황을 반복적으로 경험한다.
물체의 질량
손과 물체 사이의 마찰
잡는 위치
물체의 무게 중심 변화
이렇게 다양한 조건을 접하게 하면 로봇은 특정 상황을 외우는 대신 일반화된 전략을 배우게 된다. 실제 환경에서 마주치는 냉장고는 그동안 연습한 수많은 변형 중 하나처럼 보이게 된다.
손이 아니라 ‘전신’으로 물체를 다루는 방식
데모에서 눈에 띄는 점은 아틀라스가 단순히 손으로 물체를 들지 않는다는 것이다. 로봇은 몸 전체를 사용해 하중을 분산한다.
예를 들어 아틀라스는
깊게 쪼그려 앉고
몸통을 크게 회전하고
무게 중심을 이동시키며
걸으면서 하중을 안정화한다
이런 전신 조작(whole‑body manipulation) 방식은 산업 환경에서 중요하다. 공장에서 다루는 물체는 종종 크기가 크고, 모양이 불규칙하며, 균형이 맞지 않는 경우가 많기 때문이다.
왜 ‘미니 냉장고’ 데모가 중요한가
보스턴 다이내믹스는 아틀라스를 단순한 연구용 로봇이 아니라 산업용 휴머노이드 플랫폼으로 발전시키고 있다. 목표는 창고와 공장에서 다음과 같은 작업을 수행하는 것이다.
부품 정렬(part sequencing)
기계 관리(machine tending)
주문 처리(order fulfillment)
다양한 물류 작업
이러한 작업은 사람 중심으로 설계된 환경에서 이루어지기 때문에, 인간 형태의 로봇이 유연하게 대응할 수 있다는 장점이 있다.
미니 냉장고를 들어 운반하는 데모는 다음 세 가지 능력을 동시에 보여준다.
무거운 물체 조작 능력
접촉이 많은 복잡한 상호작용
하중을 들고 이동할 때의 동적 균형 유지
즉, 단순한 묘기나 체조 동작이 아니라 실제 산업 현장에서 필요한 능력에 가까워지고 있다는 신호다. 실제로 아틀라스는 자동차 공장 환경 등에서 물류 작업을 테스트 중이다.
아직 남아 있는 과제
물론 인상적인 데모 하나가 곧바로 대규모 산업 도입을 의미하지는 않는다. 공장에 로봇을 배치하려면 다음과 같은 요소가 중요하다.
안전 인증
유지보수 비용
장시간 안정적 운영
다양한 물체와 환경에서의 일관된 성능
그럼에도 강화학습과 대규모 시뮬레이션, 그리고 정교한 신체 감각을 결합한 접근 방식은 휴머노이드 로봇이 복잡한 물리 작업을 배우는 확장 가능한 방법을 보여준다. 앞으로 이러한 기술이 발전하면, 공장과 물류 센터에서 들기·운반·분류 같은 작업을 로봇이 수행하는 장면이 점점 더 흔해질 가능성이 있다.
bostondynamics.com
[PDF] EMBODIED MANUFACTURING INTELLIGENCE - Boston Dynamics
미니 냉장고를 드는 작업에서 아틀라스는 가상 환경에서 다음과 같은 동작을 반복적으로 연습했다.
쪼그려 앉아 손 위치 맞추기
균형을 유지하며 물체 들어 올리기
물체를 들고 방향을 바꾸며 걷기
안정적으로 내려놓기
핵심은 각각의 관절을 따로 제어하는 것이 아니라 다리, 몸통, 팔을 동시에 조정하는 전신 제어다. 실제 데모에서도 아틀라스는 몸을 낮춰 냉장고를 들어 올리고, 몸통을 크게 회전한 뒤 균형을 유지하며 이동한다.
로봇의 ‘자기 몸 감각’ 프로프리오셉션
무거운 물체를 다루려면 로봇이 자신의 몸 상태를 정확히 알아야 한다. 여기서 중요한 개념이 **프로프리오셉션(proprioception)**이다.
이는 로봇 내부 센서를 통해 자신의 관절 각도, 힘, 움직임을 파악하는 능력을 의미한다. 아틀라스는 다음과 같은 센서를 활용한다.
관절 위치를 측정하는 엔코더
힘과 토크를 감지하는 센서
몸의 움직임을 추적하는 IMU(관성 측정 장치)
이 정보 덕분에 로봇은 바닥 접촉 상태와 균형을 감지하고 자세를 즉각 수정할 수 있다. 특히 무거운 물체를 들면 로봇의 **무게 중심(center of mass)**이 변하기 때문에, 걷거나 방향을 바꿀 때 지속적인 재균형이 필요하다. 이러한 내부 감각이 없다면 안정적인 이동이 어렵다.
시뮬레이션에서 ‘수많은 현실’을 경험시키기
로봇 연구에서 흔히 등장하는 문제 중 하나는 **Sim-to-Real(시뮬레이션에서 실제 세계로의 전이)**다. 가상 환경에서 잘 작동하던 정책이 실제 세계에서는 실패하는 경우가 많다.
보스턴 다이내믹스는 이를 해결하기 위해 학습 과정에서 물리 조건을 크게 변화시키는 방법을 사용한다.
아틀라스는 시뮬레이션에서 다음과 같은 변수들이 바뀌는 상황을 반복적으로 경험한다.
물체의 질량
손과 물체 사이의 마찰
잡는 위치
물체의 무게 중심 변화
이렇게 다양한 조건을 접하게 하면 로봇은 특정 상황을 외우는 대신 일반화된 전략을 배우게 된다. 실제 환경에서 마주치는 냉장고는 그동안 연습한 수많은 변형 중 하나처럼 보이게 된다.
손이 아니라 ‘전신’으로 물체를 다루는 방식
데모에서 눈에 띄는 점은 아틀라스가 단순히 손으로 물체를 들지 않는다는 것이다. 로봇은 몸 전체를 사용해 하중을 분산한다.
예를 들어 아틀라스는
깊게 쪼그려 앉고
몸통을 크게 회전하고
무게 중심을 이동시키며
걸으면서 하중을 안정화한다
이런 전신 조작(whole‑body manipulation) 방식은 산업 환경에서 중요하다. 공장에서 다루는 물체는 종종 크기가 크고, 모양이 불규칙하며, 균형이 맞지 않는 경우가 많기 때문이다.
왜 ‘미니 냉장고’ 데모가 중요한가
보스턴 다이내믹스는 아틀라스를 단순한 연구용 로봇이 아니라 산업용 휴머노이드 플랫폼으로 발전시키고 있다. 목표는 창고와 공장에서 다음과 같은 작업을 수행하는 것이다.
부품 정렬(part sequencing)
기계 관리(machine tending)
주문 처리(order fulfillment)
다양한 물류 작업
이러한 작업은 사람 중심으로 설계된 환경에서 이루어지기 때문에, 인간 형태의 로봇이 유연하게 대응할 수 있다는 장점이 있다.
미니 냉장고를 들어 운반하는 데모는 다음 세 가지 능력을 동시에 보여준다.
무거운 물체 조작 능력
접촉이 많은 복잡한 상호작용
하중을 들고 이동할 때의 동적 균형 유지
즉, 단순한 묘기나 체조 동작이 아니라 실제 산업 현장에서 필요한 능력에 가까워지고 있다는 신호다. 실제로 아틀라스는 자동차 공장 환경 등에서 물류 작업을 테스트 중이다.
아직 남아 있는 과제
물론 인상적인 데모 하나가 곧바로 대규모 산업 도입을 의미하지는 않는다. 공장에 로봇을 배치하려면 다음과 같은 요소가 중요하다.
안전 인증
유지보수 비용
장시간 안정적 운영
다양한 물체와 환경에서의 일관된 성능
그럼에도 강화학습과 대규모 시뮬레이션, 그리고 정교한 신체 감각을 결합한 접근 방식은 휴머노이드 로봇이 복잡한 물리 작업을 배우는 확장 가능한 방법을 보여준다. 앞으로 이러한 기술이 발전하면, 공장과 물류 센터에서 들기·운반·분류 같은 작업을 로봇이 수행하는 장면이 점점 더 흔해질 가능성이 있다.
bostondynamics.com
[PDF] EMBODIED MANUFACTURING INTELLIGENCE - Boston Dynamics
digg.comBoston Dynamics demonstrates Atlas robot lifting and carrying mini ...
interestingengineering.comBoston Dynamics reveals how Atlas lifts 100-pound industrial loads
ctco.blogInside Boston Dynamics' Atlas Reinforcement Learning Demo - CTCO
bostondynamics.comFlipping the Script with Atlas | Boston Dynamics