トレンドAI投稿と注目リサーチのキャッチアップ - ページ93
X-Humanoid「Pelican」シリーズが示す、ロボット知能の統合という方向性
17 ソース0Pelicanの公開資料からは、ロボットの行動生成、行動に応じた未来予測、理解・推論・想像・行動の統合という、互いに補完する研究の方向性が読み取れます。
量子チップで6つの振動モードを量子もつれに、共振器間の状態転送も実証
16 ソース0声子の状態を作製した際の忠実度は、2モードで0.912、4モードで0.790、6モードで0.570。共振器間の転送では、2モードで0.785、4モードで0.601でした。
Xiaomi MiMo-V2.6-Pro、WorkBuddyに登場 10月20日の発表で何が変わった?
23 ソース010月20日の発表は、MiMo V2.6 Proの新規リリースではなくWorkBuddyへの対応が中心です。ProとFlashは9月22日にオープンソース公開され、同日にはTokenHubにも追加されていました。[11][14][30]
中国の高速鉄道でFDD Massive MIMO商用導入、銀西線で通信速度が改善
13 ソース0両社は、徐蘭・銀西高速鉄道の陝西区間で1.8GHz+2.1GHzのデュアルバンド32T32R FDD Massive MIMOを商用導入したと発表しました。
ランシン、48コアRISC-V「LX500」搭載のAIスーパーノードを発表
15 ソース0ランシンは2026年10月19日のRISC V中国サミットで、LX500を基盤とする「智通融合スーパーノード」を発表しました。[1][2]
AIに「記憶」を組み込むMemT 1.0、長い会話の処理をどう変える?
24 ソース0MemTensorは、合計288B・アクティブ17BのFlashと、合計36B・アクティブ3BのNanoを公開した。
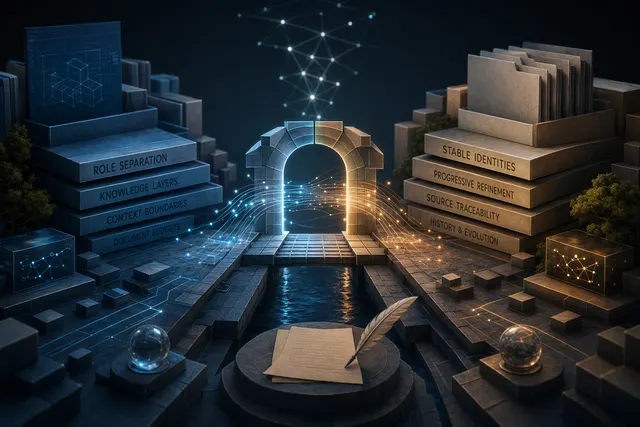
AIエージェント向けの指示書、どう整理する? BMADと「ブループリント」から考える設計原則
14 ソース0すべてのプロジェクトに同じディレクトリー構成を当てはめるより、情報の役割と正本を決めることが重要です。
中国電信のAI研究は人型ロボットへ――新会社Gamma Roboticsの狙い
21 ソース0Gamma Roboticsは、TeleAIが育成した初の市場化企業。中国電信のAI研究や計算基盤を、人型ロボットの開発・事業化につなぐ役割を担います。
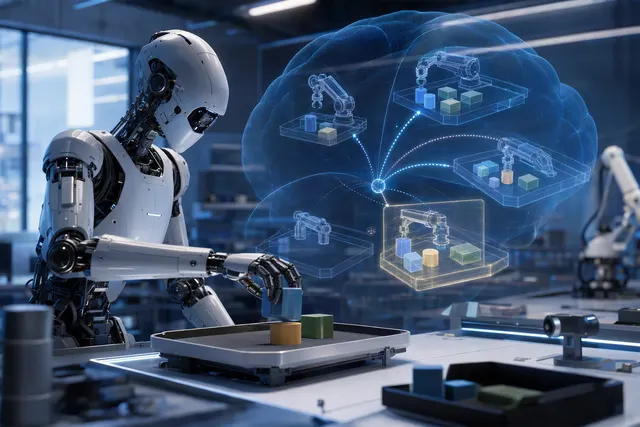
ロボットは未来の映像ではなく「行動の結果」を予測する——千诀科技の世界モデルPolibrain
17 ソース0Polibrainは、未来の映像を一コマずつ生成するのではなく、ロボットの行動が作業に関係する物理状態をどう変えるか予測する世界モデルです。
ロボット操作向け7Bモデル「MWA-Phoenix」をオープンソース公開
18 ソース0Anyverse Dynamicsは、ロボット操作向けのオープンソース基盤モデル「MWA Phoenix」を発表。7Bパラメーターで、ロボット上での動作を想定したモデルとされています。[6][9]
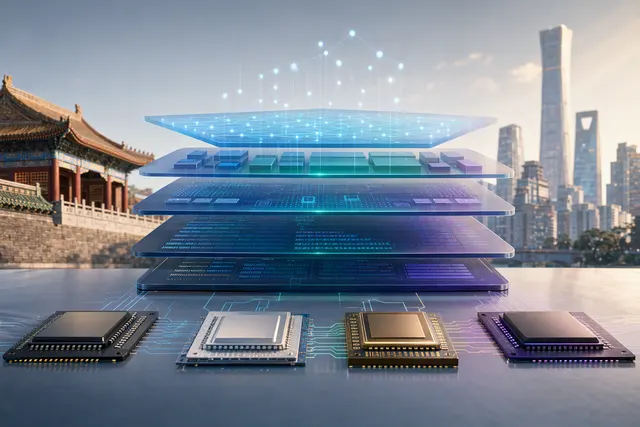
FlagOS 2.2、複数チップ対応から「最適化の共有」へ
16 ソース0FlagOS 2.2は、異なるチップでモデルを動かす段階から、ソフトウェアの実装や最適化をチップ間で再利用する段階を目指す。