答え公開済み22 ソース
Hugging Faceの399ドル「Microduck」は、強化学習を学べるアヒル型ロボット
Microduckは高さ25センチ、重量800グラム未満の二足歩行ロボットで、一般家庭向けの自律型ヒューマノイドではなく、強化学習の実験用プラットフォームだ。 歩行、キック、物体のピックアップ、転倒からの復帰、ローラースケートなど、7種類の学習済み動作を搭載して出荷される。
公開者GPT-5.6 Luna で編集GPT Image 1.5 で画像を生成
研究の答え
重要なポイント
- Microduckは高さ25センチ、重量800グラム未満の二足歩行ロボットで、一般家庭向けの自律型ヒューマノイドではなく、強化学習の実験用プラットフォームだ。
- 歩行、キック、物体のピックアップ、転倒からの復帰、ローラースケートなど、7種類の学習済み動作を搭載して出荷される。
- SDK、シミュレーター、強化学習の訓練環境はApache 2.0で公開されているが、新しい動作の学習にはPython、強化学習、ロボット工学、GPU計算などの知識が必要だ。
- 価格は税・送料別の399ドル。2026年8月27日に予約受付が始まったが、新規注文の納期は4〜6か月の見込みとされている。
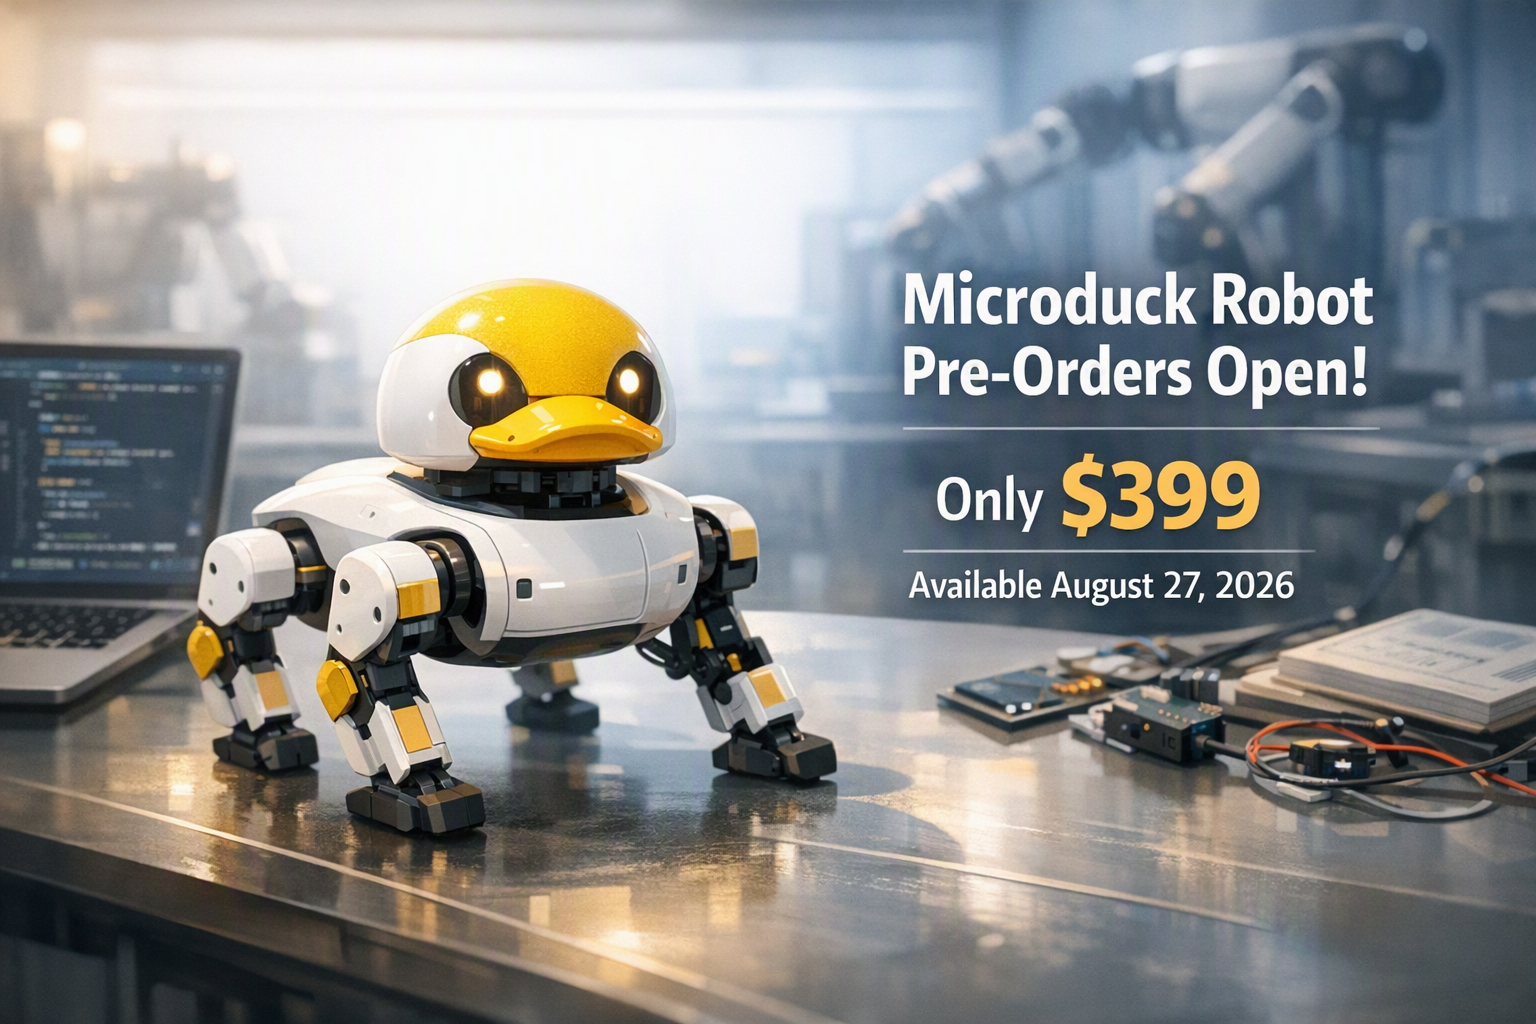
AI プロンプト
openai.comCreate a landscape editorial hero image for this Studio Global article: What is Hugging Face and Pollen Robotics’ Microduck robot, announced on August 27, 2026, including its $399 price and pre-order availability. Article summary: Microduck is a small, consumer-priced platform for learning and experimenting with legged-robot reinforcement learning—not a general-purpose home humanoid. Hugging Face and its Pollen Robotics team opened pre-orders on A. Topic tags: general, general web. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fake numbers, clic
Microduckは何ができるロボットなのか
Microduckは、Hugging FaceとPollen Roboticsが開発した小型のアヒル型二足歩行ロボットです。高さは25センチ、重量は800グラム未満で、税金と送料を除く導入価格は399ドル。2026年8月27日に予約受付が始まりましたが、注文が集中したため、新規注文では当初のクリスマス前という目標が不確実になっています。29
38
42
ただし、Microduckを「会話や家事をこなす家庭用ロボット」と考えると、実際の位置づけを見誤ります。これは、強化学習で学んだ動作をシミュレーションから実機へ移す方法を試すための、机の上に置ける物理的なテストベッドです。
7種類の学習済み動作を搭載
本体には15個のモーター、カメラ、LiDAR、2基の慣性計測装置(IMU)、小さな物体をつかむための可動式のくちばしが搭載されています。オンボードコンピューターには、AIアクセラレーターを備えたRockchip RK3566、1GBのRAM、32GBのストレージが使われています。取り外し可能なバッテリーの駆動時間は、利用状況によっておよそ1時間です。29
32
箱から出してすぐに、コントローラーで次のような動きを試せます。
- 歩く、またはよちよち歩く
- 座る
- キックする
- くちばしで物体を拾う
- よくある転び方から立ち直る
- ローラースケートで移動する
これらは単なる固定アニメーションではありません。物理シミュレーター上で強化学習によって訓練されたニューラルポリシーが、実際の動きを生成します。20
21
29
そのため、Microduckには大きく2種類の利用者が想定されています。すぐに動かして遊びたいメイカーやユーザーは、搭載済みの動作をコントローラーで操作できます。一方、ロボット工学や機械学習の開発者は、ソフトウェアや訓練環境を調べ、新しい動きを学習させて実機で試せます。
シミュレーションの動きを実機へ移す仕組み
Microduckの中心にあるのは、実機をいきなり動かすのではなく、まず仮想環境で動作ポリシーを学習させる「シミュレーション・トゥ・リアル(sim-to-real)」の流れです。MuJoCoベースのシミュレーションでPPO(近接ポリシー最適化)による強化学習を行い、完成したポリシーをONNX形式で書き出して本体に搭載します。実機の制御ループは50Hzで動作します。20
21
30
難しいのは、シミュレーション上で歩かせることではありません。仮想のロボットと現実のロボットには、モーターの応答、床との摩擦、バッテリー電圧、通信遅延、機械的な遊びなどの違いがあるためです。
そこで公開されている訓練方法では、シミュレーションを理想化しすぎないように、アクチュエーターの挙動、摩擦、バッテリーの変動、指令の遅延、関節の遊びなどをモデルに組み込みます。さらに、訓練中にさまざまな条件をランダムに与え、1つの「完璧な仮想環境」を暗記するのではなく、現実に起こりうる状態へ対応できるようにします。30
小型の二足歩行ロボットでは、ギアのバックラッシュ、つまり歯車の遊びも重要です。モーターへ位置を指示しても、関節がすぐに同じ位置へ動くとは限りません。シミュレーションにこの隙間を再現し、実機のエンコーダーがどこで動きを測定するかまで考慮することで、ポリシーは実際に遭遇する誤差に近い状況で学習できます。30
これは実機への移行を安定させるための工夫であり、どんな実験でも最初から成功することを保証するものではありません。
399ドルでも、訓練には相応の環境が必要
本体価格は399ドルですが、新しい動作を学習させる工程まで簡単になるわけではありません。公開されているクイックスタート例では、CUDA対応ハードウェア上で数千のシミュレーション環境を並列実行し、歩行ポリシーの訓練におよそ1〜2時間かかるとされています。手元に適切なGPUがない場合は、Hugging Face Jobs経由で訓練を送信できます。20
21
つまり、Microduckは「安価な完成品ロボット」というより、「比較的安価に購入できる一式の学習実験環境」です。実機で新しい動作を試すには、Python、強化学習、報酬設計、シミュレーション、ロボットの運動学や力学、GPU計算などの知識が求められます。転倒や衝突、予期しないモーター指令によって、本体や周囲の物を傷める可能性にも注意が必要です。
「オープンソース」の範囲には注意
Pollen Roboticsは、MicroduckのSDK、シミュレーター、強化学習の訓練スタックをApache 2.0で公開しています。出荷時の動作に使われるポリシーや、訓練方法を調べるための資料も公開されています。29
43
ただし、これはソフトウェアと学習パイプラインがオープンであるという意味です。市販ロボットの機械設計や電子回路のすべての設計ファイルが、同じ条件で公開されているわけではありません。購入を検討する際は、「オープンなソフトウェアスタック」と「完全にオープンなハードウェア製品」を区別する必要があります。
Microduckの魅力は、外装を自由に作り替えることだけではありません。環境を定義し、ポリシーを訓練し、ONNXへ書き出し、同じ身体を持つ実機で検証するという一連の学習サイクルを再現できる点にあります。
研究用ロボットとの価格差
399ドルという価格は、専門研究施設で使われるロボットと比べると大幅に低い水準です。ただし、Microduckはサイズも能力も小さく、対象となる実験も限られるため、価格の単純比較ではなく、方向性を示す目安として見るべきです。
それでも、個人の開発者や教育現場が、実機を使ったsim-to-real実験へアクセスしやすくなる意味は大きいでしょう。複数台を用意するハードルも下がるため、レース、サッカー、ロボット同士の反応といったマルチロボット実験も試しやすくなります。35
37
Hugging Faceのロボット戦略での位置づけ
Hugging Faceは2025年4月、オープンなロボットハードウェアをソフトウェアやモデル共有のエコシステムと結びつける取り組みの一環として、Pollen Roboticsを買収しました。Pollenの製品には、大型で研究用途を意識したヒューマノイドのReachy 2や、表情豊かな対話、音声、視覚、クリエイティブコーディングを重視するReachy Miniがあります。10
11
Microduckは、それらとは異なる方向を目指します。主なテーマは、歩行や物理的な動作、強化学習、そしてシミュレーションから実機への移行です。
これは、モデルを共有するというHugging Faceの考え方を、ロボットの身体へ広げる試みともいえます。言語モデルや画像モデルだけでなく、同じロボット向けの動作、環境、訓練レシピをコミュニティで共有する構想です。
価格、カラー、納期
発売時のカラーバリエーションは、クリーム、グラファイト、ラベンダー、スカイの4色。予約価格は税金・送料別の399ドルで、当初は北米と欧州で2026年のクリスマス前に配送される予定でした。37
38
しかし、その後の報道では、注文の急増を受けて、新規注文についてはクリスマス前の配送を保証しないと案内されています。新規注文の見込み納期は4〜6か月で、生産を拡大しながら、注文順に発送する方針です。42
Microduckの評価は、何を求めるかで大きく変わります。会話のできる家庭用パートナーを探している人にとっては、25センチの小型二足歩行ロボットにすぎないかもしれません。一方、MuJoCo上で学習した動作が現実のロボットでどう機能するのかを試したい人にとっては、399ドルで手に入る、学習済みポリシーと公開ソフトウェアを備えた実験機として、かなり興味深い選択肢です。
Studio Global AI
研究を続けてください
このページにはソースに裏付けされた回答が含まれており、Studio Global 内で続行できます。
人々も尋ねます
「Hugging Faceの399ドル「Microduck」は、強化学習を学べるアヒル型ロボット」の短い答えは何ですか?
Microduckは高さ25センチ、重量800グラム未満の二足歩行ロボットで、一般家庭向けの自律型ヒューマノイドではなく、強化学習の実験用プラットフォームだ。
最初に検証する重要なポイントは何ですか?
Microduckは高さ25センチ、重量800グラム未満の二足歩行ロボットで、一般家庭向けの自律型ヒューマノイドではなく、強化学習の実験用プラットフォームだ。 歩行、キック、物体のピックアップ、転倒からの復帰、ローラースケートなど、7種類の学習済み動作を搭載して出荷される。
次の実践では何をすればいいでしょうか?
SDK、シミュレーター、強化学習の訓練環境はApache 2.0で公開されているが、新しい動作の学習にはPython、強化学習、ロボット工学、GPU計算などの知識が必要だ。
情報源
pollen-robotics.comMicroduck - A tiny biped robot you can teach new tricks
businessinsider.comHugging Face says sales for its robot ducks topped $2.6 million in 24 hours. Now there's a backlog.
ai-daily.devAI Daily Dev — August 18, 2026
marktechpost.com