答え公開済み21 ソース
中国の月面基地計画:ロボット犬が3人の宇宙飛行士と共に任務へ
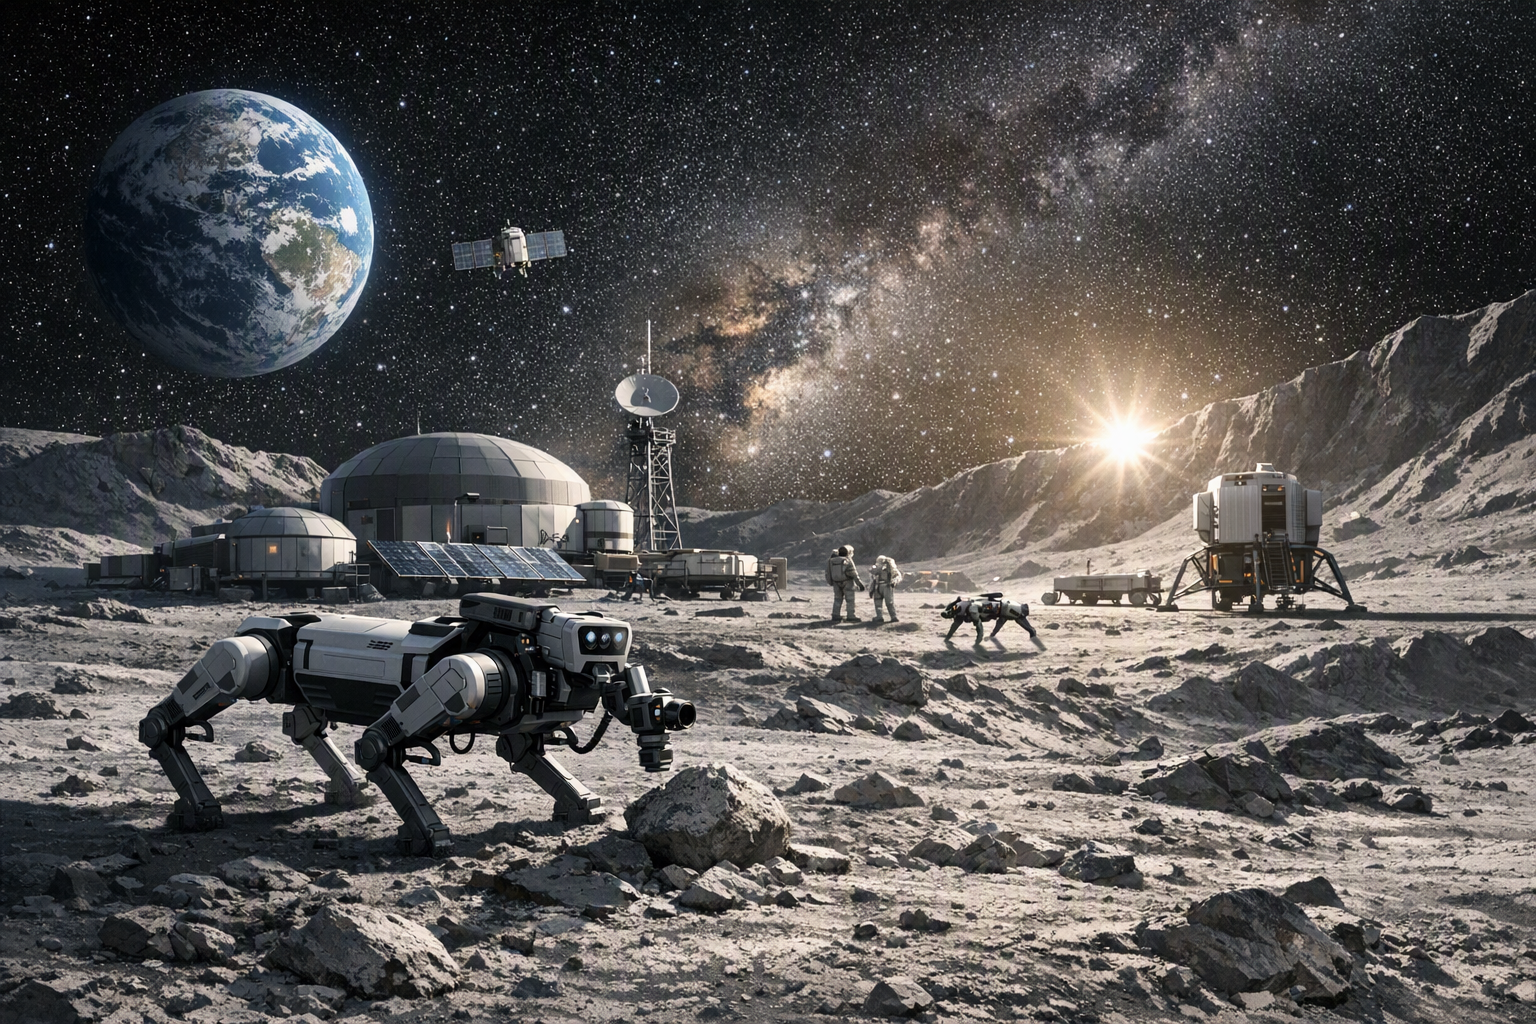
中国宇宙技術研究院(CAST)の研究チームが学術誌『Chinese Space Science and Technology』に発表した概念では、月の南極に建設予定の国際月面研究基地(ILRS)で、2台の四足歩行ロボット(ロボット犬)が3人の宇宙飛行士と協働するシナリオが描かれている[6][7]。 3人の乗組員はそれぞれ専門役割を分担:宇宙飛行士1号は2台のロボット犬を統括し地形偵察と危険物特定を担当。宇宙飛行士2号は岩石サンプル採取と科学調査を実施。宇宙飛行士3号はバンサイズの与圧ローバーに待機し、全体の調整と通信を管理する[11][13]。
公開者DeepSeek-V4-Flash で編集GPT Image 1.5 で画像を生成
研究の答え
重要なポイント
- 中国宇宙技術研究院(CAST)の研究チームが学術誌『Chinese Space Science and Technology』に発表した概念では、月の南極に建設予定の国際月面研究基地(ILRS)で、2台の四足歩行ロボット(ロボット犬)が3人の宇宙飛行士と協働するシナリオが描かれている[6][7]。
- 3人の乗組員はそれぞれ専門役割を分担:宇宙飛行士1号は2台のロボット犬を統括し地形偵察と危険物特定を担当。宇宙飛行士2号は岩石サンプル採取と科学調査を実施。宇宙飛行士3号はバンサイズの与圧ローバーに待機し、全体の調整と通信を管理する[11][13]。
- ロボット犬の任務は多岐にわたる:基地パトロールと危険探知、科学的に価値のある岩石の発見誘導、サンプル収集、水氷採掘やレゴリス処理などの資源利用(ISRU)支援、生息施設建設の補助、日常的な点検・清掃・空気調整、さらには長期間の隔離環境下での宇宙飛行士への心理的サポートも想定されている[5][6][14]。
- このロボット犬構想は、中国の段階的ILRS戦略に組み込まれている。2026年後半打ち上げ予定の嫦娥7号と2028年の嫦娥8号によるロボット先行調査、2030年までの有人月面着陸を経て、2035年ごろに月南極地域で基本基地の完成を目指す[7][14][19]。
AI プロンプト
openai.comCreate a landscape editorial hero image for this Studio Global article: What is China's proposed plan for using robot dogs at its future International Lunar Research Station on the Moon's south pole, including th. Article summary: Chinese researchers from the China Academy of Space Technology (CAST) published a concept in the journal *Chinese Space Science and Technology* outlining how robot dogs could operate at the International Lunar Research S. Topic tags: general, general web, user generated, news. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts w
中国宇宙技術研究院(CAST)の研究チームが、学術誌『Chinese Space Science and Technology』に発表した概念論文で、月の南極に建設予定の国際月面研究基地(ILRS)において、四足歩行ロボット、いわゆる「ロボット犬」がどのような役割を果たすかを詳細に描いています。この青写真では、3人の宇宙飛行士が2台の知能ロボットと協働し、その任務は地形偵察から資源採掘、日常メンテナンス、さらには乗組員への精神的なサポートまで多岐にわたります。
Studio Global AI
研究を続けてください
このページにはソースに裏付けされた回答が含まれており、Studio Global 内で続行できます。
人々も尋ねます
「中国の月面基地計画:ロボット犬が3人の宇宙飛行士と共に任務へ」の短い答えは何ですか?
中国宇宙技術研究院(CAST)の研究チームが学術誌『Chinese Space Science and Technology』に発表した概念では、月の南極に建設予定の国際月面研究基地(ILRS)で、2台の四足歩行ロボット(ロボット犬)が3人の宇宙飛行士と協働するシナリオが描かれている[6][7]。
最初に検証する重要なポイントは何ですか?
中国宇宙技術研究院(CAST)の研究チームが学術誌『Chinese Space Science and Technology』に発表した概念では、月の南極に建設予定の国際月面研究基地(ILRS)で、2台の四足歩行ロボット(ロボット犬)が3人の宇宙飛行士と協働するシナリオが描かれている[6][7]。 3人の乗組員はそれぞれ専門役割を分担:宇宙飛行士1号は2台のロボット犬を統括し地形偵察と危険物特定を担当。宇宙飛行士2号は岩石サンプル採取と科学調査を実施。宇宙飛行士3号はバンサイズの与圧ローバーに待機し、全体の調整と通信を管理する[11][13]。
次の実践では何をすればいいでしょうか?
ロボット犬の任務は多岐にわたる:基地パトロールと危険探知、科学的に価値のある岩石の発見誘導、サンプル収集、水氷採掘やレゴリス処理などの資源利用(ISRU)支援、生息施設建設の補助、日常的な点検・清掃・空気調整、さらには長期間の隔離環境下での宇宙飛行士への心理的サポートも想定されている[5][6][14]。
情報源
scmp.comChina’s lunar research station could be guarded by robot watchdogs: scientists
news24online.comChina's moon base plan: Robot dogs could soon patrol the ...
interestingengineering.comChina's 2035 moon base could see robot dogs patrol, build ...
gadgetreview.comChina Wants Robot Dogs to Help Build Its Moon Base by 2035