答え公開済み19 ソース
Volvo EX60、Google Gemini搭載で“見て理解する”AIカーへ
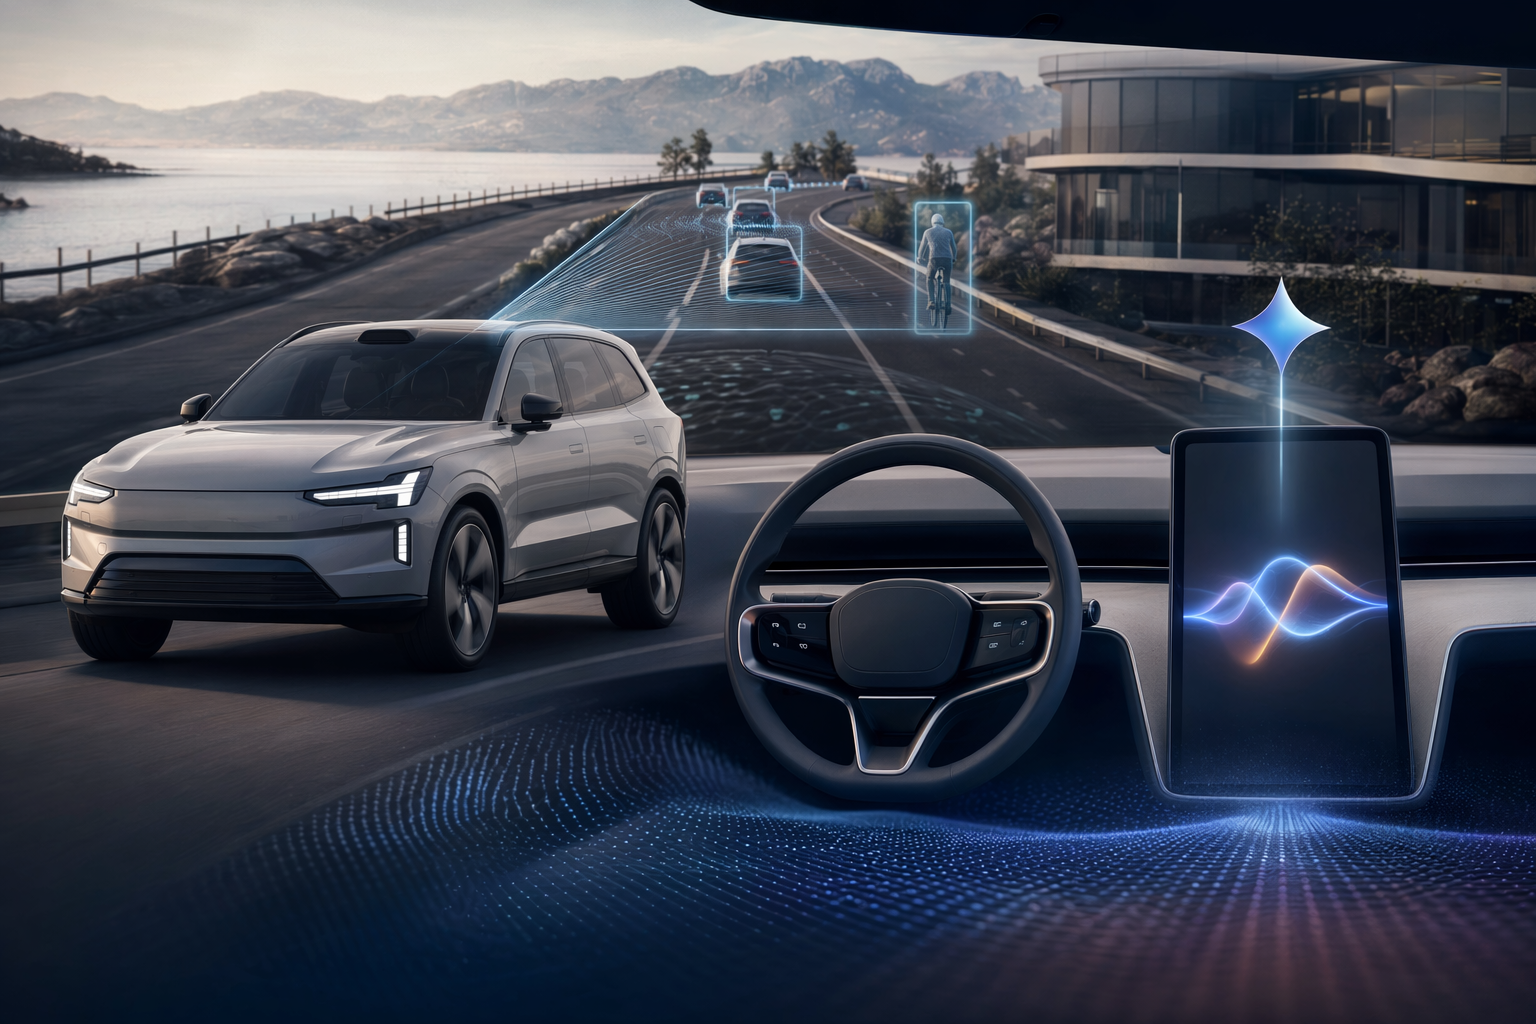
VolvoとGoogleはGoogle I/O 2026で、次世代EV「Volvo EX60」にGemini AIアシスタントを搭載すると発表。将来的には車のカメラ映像をリアルタイムで理解する機能も検討されている。 GeminiはGoogle built‑in搭載車でGoogle Assistantを置き換え、ナビ・メッセージ・車両操作などを自然な会話で行えるようになる。
公開者GPT-5.5 で編集GPT Image 2 で画像を生成
研究の答え
重要なポイント
- VolvoとGoogleはGoogle I/O 2026で、次世代EV「Volvo EX60」にGemini AIアシスタントを搭載すると発表。将来的には車のカメラ映像をリアルタイムで理解する機能も検討されている。
- GeminiはGoogle built‑in搭載車でGoogle Assistantを置き換え、ナビ・メッセージ・車両操作などを自然な会話で行えるようになる。
- Google Mapsには3D表示などを使う新機能「Immersive Navigation」が導入予定で、Volvo車でも順次利用可能になる見込み。
AI プロンプト
openai.comCreate a landscape editorial hero image for this Studio Global article: What did Volvo and Google announce at Google I/O 2026 about Gemini AI in the upcoming EX60, including its real-time camera-feed interpretati. Article summary: Volvo and Google said the upcoming all-electric EX60 will be Volvo’s first model designed to launch with Google Gemini as its in-car AI assistant, with deeper multimodal abilities planned, including using vehicle camera . Topic tags: general, general web, user generated. Reference image context from search candidates: Reference image 1: visual subject "First, the EX60 is the initial Volvo to launch with Google Gemini integrated into the vehicle from day one. That not only means Google Assistant" source context "Volvo unveils the EX60 and Google Gemini is riding shotgun" Reference image 2: visual subject "First, the EX60 is the initial Volvo to launch with Googl
Volvo(ボルボ)とGoogleはGoogle I/O 2026に合わせて、自動車とAIの関係を大きく変える新しい取り組みを発表しました。中心となるのは、次世代の電動SUV 「Volvo EX60」。この車にはGoogleのAIアシスタント Gemini が車載ソフトウェアに直接組み込まれます。
単なる音声操作の進化ではありません。両社は、将来的に車のカメラが捉えた映像をGeminiが理解する機能や、より視覚的なナビゲーション体験を提供するGoogle MapsのImmersive Navigationなど、車を「AIプラットフォーム」に近づける機能を公開しました。
Volvo EX60:Geminiを中心に設計された初のボルボ
EX60は、Geminiを車内アシスタントとして前提に設計された初のボルボ車です。従来のような決められた音声コマンドではなく、日常会話に近い形で車とやり取りできるのが特徴です。
例えばドライバーは次のような操作を会話形式で行えます。
- ナビの目的地設定や途中立ち寄りの検索
- メッセージ送信
Studio Global AI
研究を続けてください
このページにはソースに裏付けされた回答が含まれており、Studio Global 内で続行できます。
人々も尋ねます
「Volvo EX60、Google Gemini搭載で“見て理解する”AIカーへ」の短い答えは何ですか?
VolvoとGoogleはGoogle I/O 2026で、次世代EV「Volvo EX60」にGemini AIアシスタントを搭載すると発表。将来的には車のカメラ映像をリアルタイムで理解する機能も検討されている。
最初に検証する重要なポイントは何ですか?
VolvoとGoogleはGoogle I/O 2026で、次世代EV「Volvo EX60」にGemini AIアシスタントを搭載すると発表。将来的には車のカメラ映像をリアルタイムで理解する機能も検討されている。 GeminiはGoogle built‑in搭載車でGoogle Assistantを置き換え、ナビ・メッセージ・車両操作などを自然な会話で行えるようになる。
次の実践では何をすればいいでしょうか?
Google Mapsには3D表示などを使う新機能「Immersive Navigation」が導入予定で、Volvo車でも順次利用可能になる見込み。
情報源
volvocars.comThe electric Volvo EX60, our most intelligent car to date
autotechinsight.spglobal.comVolvo to introduce Google Gemini with new all-electric EX60
blog.googleYour car with Google built-in is about to get smarter, thanks to Gemini
jalopnik.comVolvo EX60 Will Eventually Let Google's Gemini AI Access All Your Car's Cameras - Jalopnik