答え公開済み14 ソース
LINXAI D30の「33kg・73階」階段登坂は何を証明したのか
LINXAIによると、D30は33kgを連続積載したまま、73階・2,000段超の未改造避難階段を登り、6カ所の避難階トランスファー区間も通過した。[1][17] 短距離の段差越えとは異なり、長時間の登坂では関節トルク、姿勢制御、接地、電力供給、放熱を継続して成立させる必要がある。 高層建物でエレベーターが使えない場合の点検や物資搬送という用途を後押しする一方、第三者認証や過酷環境下での反復信頼性までは示されていない。
公開者GPT-5.6 Terra で編集GPT Image 2 で画像を生成
研究の答え
重要なポイント
- LINXAIによると、D30は33kgを連続積載したまま、73階・2,000段超の未改造避難階段を登り、6カ所の避難階トランスファー区間も通過した。[1][17]
- 短距離の段差越えとは異なり、長時間の登坂では関節トルク、姿勢制御、接地、電力供給、放熱を継続して成立させる必要がある。
- 高層建物でエレベーターが使えない場合の点検や物資搬送という用途を後押しする一方、第三者認証や過酷環境下での反復信頼性までは示されていない。
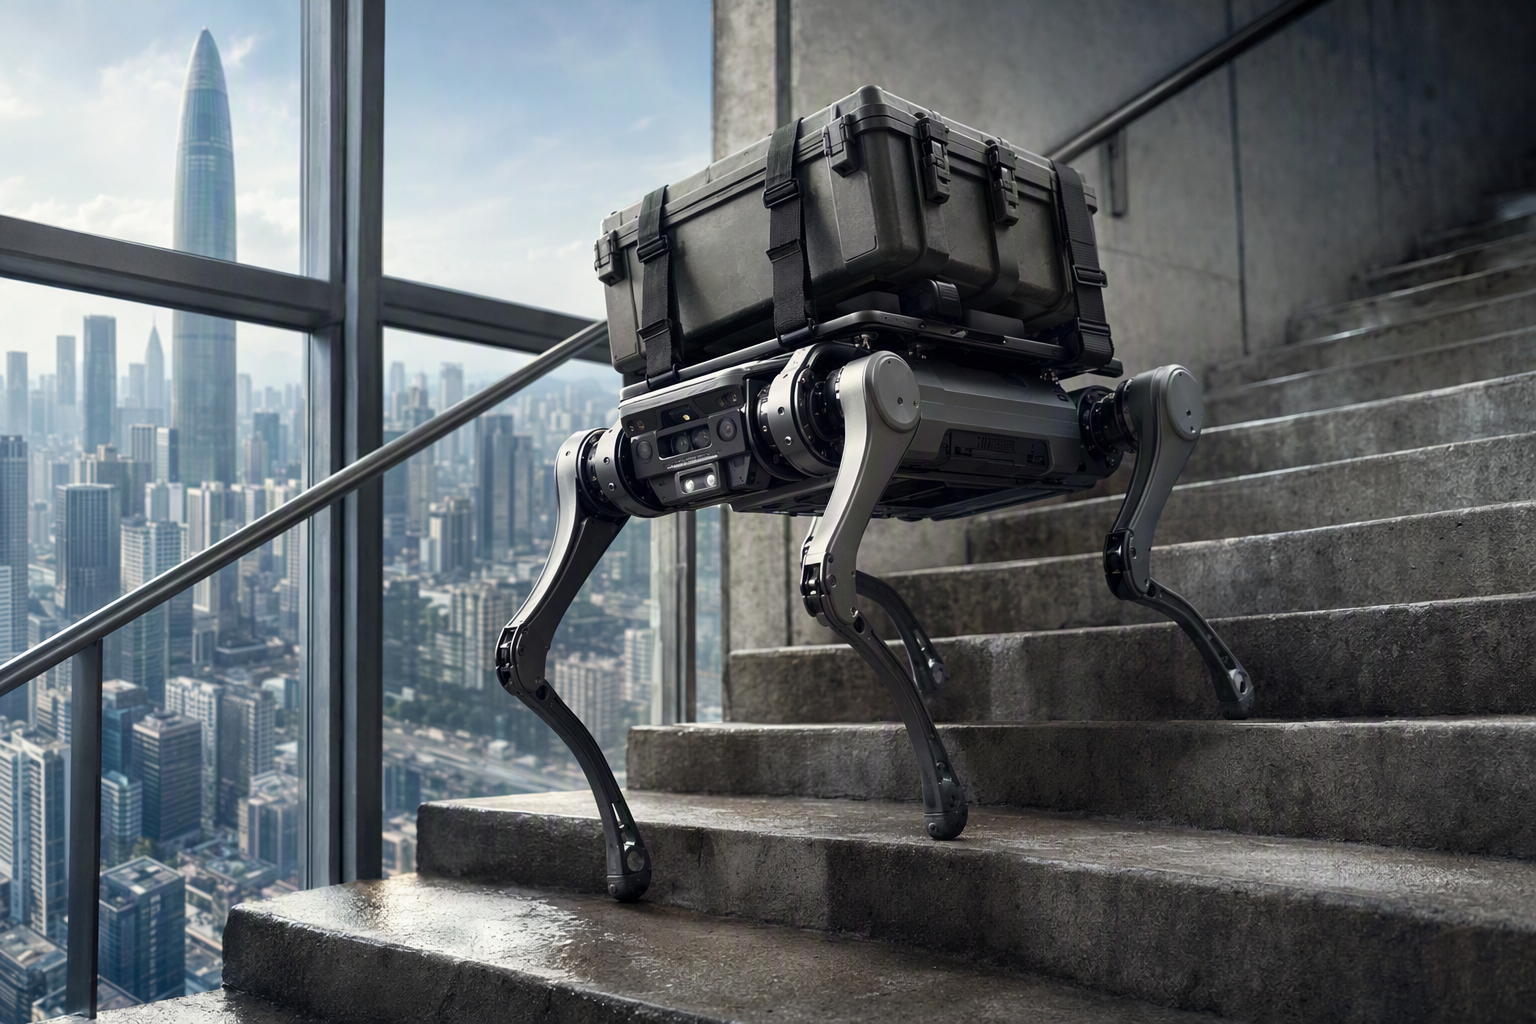
AI プロンプト
openai.comCreate a landscape editorial hero image for this Studio Global article: What did LINXAI’s D30 mid-size quadruped demonstrate by carrying a continuous 33 kg payload up the unmodified evacuation stairs of Shenzhen’. Article summary: LINXAI’s D30 test demonstrated a demanding, real-world mobility-and-endurance capability: sustained stair climbing under a 33 kg payload over the full 73-floor route and more than 2,000 steps, rather than a short, contro. Topic tags: general, general web, user generated. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fa
LINXAI(リンクスAI)の四足歩行ロボット「D30」による実証は、単に荷物を持ち上げた試験でも、数段の階段を上る映像でもない。同社によれば、D30は中国・深圳の銀河ツインタワーの未改造の避難階段を、33kgの荷物を連続積載したまま踏破した。ルートは73階、2,000段超、避難階での移動区間6カ所に及ぶ。LINXAIはこれを、高層建物における特殊点検と緊急物資輸送を想定した検証だと位置付けている。1
17
この登坂が示したもの
最大のポイントは、現実の建物内での積載状態を保った長距離・連続の垂直移動だ。
数段の階段を上がるだけなら、短時間だけ大きなトルクや電力を出して切り抜けられる。これに対し、2,000段を超える上りでは、何度も繰り返される歩行サイクルの間、ロボット全体が機能し続けなければならない。
- 各段で関節が十分なトルクを出せること
- 荷物を載せた状態で接地と姿勢の安定を保てること
- 階段、踊り場、経路の切り替わりに応じて認識・制御できること
- モーター、電子機器、電源系が蓄熱で性能低下を起こさないこと
特に、6カ所の避難階トランスファー区間を含む点は重要だ。一直線に上り続けるだけでなく、踊り場や移動に伴う経路の変化を処理する必要があるため、専用ランプや実験室の短いコースより、建物内の移動に近い条件だったといえる。1
「連続稼働荷重」は静的な最大積載量と何が違うのか
LINXAIは、33kgという数値を静止状態で支えられる最大荷重ではなく、全行程を走破した際の連続稼働荷重だと説明している。1
この違いは大きい。静的な最大荷重は、限られた条件下でどれだけ支えられるかを示す。一方で動的な作業荷重では、ロボットが荷物を運びながら、繰り返しの衝撃を受け、姿勢を補正し、全行程で電力を供給し続けられるかが問われる。
したがって今回の実証は、ピーク時の積載スペックだけよりも、階段を使う搬送業務に対して実用的な示唆を与える。ただし、提供された報道には、上昇速度、消費電力、転倒の有無、操作者の介入、繰り返し試験、温度条件が異なる場合の結果は示されていない。
関節機構・放熱・制御に関する同社の説明
LINXAIは、性能の背景として自社開発の関節モジュールを挙げている。同社によると、このモジュールは重量を15%削減し、トルクを30%高め、放熱性能を40%改善したという。また、強化学習ベースのマルチセンサー制御システム「SVIP」により、欠けた段差や障害物をリアルタイムで検出し、バランスを維持できるとしている。1
これらが検証されれば、積載状態での階段登坂における主要課題に対応する設計だ。
- トルク:荷物を積んで階段を上る動作は、平地歩行よりも関節に繰り返し大きな力を求める。
- 熱的な持久力:高トルクでの移動は時間とともに熱を発生させる。今回の完走は、この1回の走行で累積的な熱負荷を管理できた可能性を示すが、耐用年数や高温環境での信頼性認定を意味するものではない。
- 認識と制御:階段の形状、踊り場、障害物に応じて、ロボットは継続的な補正を行う必要がある。LINXAIが説明するマルチセンサーと強化学習ベースの制御は、そのための仕組みとされる。
1
エレベーターが使えない場面での意義
銀河ツインタワーは73階建てのオフィス複合施設であり、エレベーターに頼らない移動能力を試す舞台として意味がある。3
高層建物の点検や緊急支援では、四足歩行ロボットが階段のみの経路を使って、工具、センサー、通信機器、あるいは限定的な物資を運べる可能性がある。LINXAIの主張は、平時のエレベーターを置き換えるというものではない。通常の垂直輸送手段にアクセスできない、または利用できない際に、点検や物資搬送の経路を確保するという位置付けだ。1
17
実証だけでは証明されないこと
この試験には意味がある一方、範囲を過大に解釈すべきではない。これは企業が報告したフィールド実証であり、緊急事態への完全な対応能力を第三者が認証したものではない。
入手できる情報だけでは、D30が以下の条件で検証済みとはいえない。
- 煙、濡れた床面、がれきのある階段室
- 消火活動による散水など、過酷な環境への曝露
- 通信が途絶えた状況や、監督なしでの自律ミッション完遂
- 多数の建物・多数回の稼働における再現性
- 第三者による安全性・信頼性の認証
また、提供された資料はD30WやD30WSの仕様、あるいはD30の具体的な既存導入実績を裏付けていない。別の企業紹介資料では、より大型のD50について、連続50kg、瞬間120kgの積載能力を持つ産業用四足歩行ロボットと説明されているが、これはD30の今回の実証を直接裏付ける情報ではない。8
結論
D30の登坂は、33kgを連続積載したまま、未改造の高層建物の階段を長距離にわたり、複数の移動区間を越えて走破したという点で、難度の高いロボット移動能力を示す実証といえる。アクチュエーター、放熱、制御の設計が、エレベーターに依存しない点検・緊急物流の用途に向いていることを示す材料にはなる。1
17
ただし結論は、「あらゆる非常環境で確実に働く」とするほど広くはない。今回示されたのは、障害物や経路変化を含む現実的な屋内ルートで、有望な運用能力を発揮したことだ。実運用での信頼性を確立するには、独立した評価と、条件を変えた反復検証がなお必要になる。
Studio Global AI
研究を続けてください
このページにはソースに裏付けされた回答が含まれており、Studio Global 内で続行できます。
人々も尋ねます
「LINXAI D30の「33kg・73階」階段登坂は何を証明したのか」の短い答えは何ですか?
LINXAIによると、D30は33kgを連続積載したまま、73階・2,000段超の未改造避難階段を登り、6カ所の避難階トランスファー区間も通過した。[1][17]
最初に検証する重要なポイントは何ですか?
LINXAIによると、D30は33kgを連続積載したまま、73階・2,000段超の未改造避難階段を登り、6カ所の避難階トランスファー区間も通過した。[1][17] 短距離の段差越えとは異なり、長時間の登坂では関節トルク、姿勢制御、接地、電力供給、放熱を継続して成立させる必要がある。
次の実践では何をすればいいでしょうか?
高層建物でエレベーターが使えない場合の点検や物資搬送という用途を後押しする一方、第三者認証や過酷環境下での反復信頼性までは示されていない。