答え公開済み18 ソース
ロボット学習の「データ飢饉」を救う:脳波・筋電・遠隔操作……データそのものを“製造”するスタートアップEncordの賭け
EncordはドイツのスタートアップZander Labs製の脳波(EEG)センサーを搭載したヘッドセットを試験導入。人間の「意図」「エラー検出」「驚き」といった脳活動を計測し、ロボットモデルの学習に活用しようとしている[2][5]。 筋電(EMG)センサーで前腕の電気信号を検出し、手の細かい動作を3Dで再構築。さらに遠隔操作マシンや一人称視点カメラを組み合わせ、物理AI向けの実世界データを「製造」するビジネスモデルを構築中[2].
公開者DeepSeek-V4-Flash で編集GPT Image 1.5 で画像を生成
研究の答え
重要なポイント
- EncordはドイツのスタートアップZander Labs製の脳波(EEG)センサーを搭載したヘッドセットを試験導入。人間の「意図」「エラー検出」「驚き」といった脳活動を計測し、ロボットモデルの学習に活用しようとしている[2][5]。
- 筋電(EMG)センサーで前腕の電気信号を検出し、手の細かい動作を3Dで再構築。さらに遠隔操作マシンや一人称視点カメラを組み合わせ、物理AI向けの実世界データを「製造」するビジネスモデルを構築中[2].
- 同社はVeillington ManagementがリードするシリーズCで6000万ドルを調達(累計調達額1億1000万ドル)。まだ実験段階のブレインウェーブ方式の実証に成功するかが、今後のスケール判断の分かれ目となる[9].
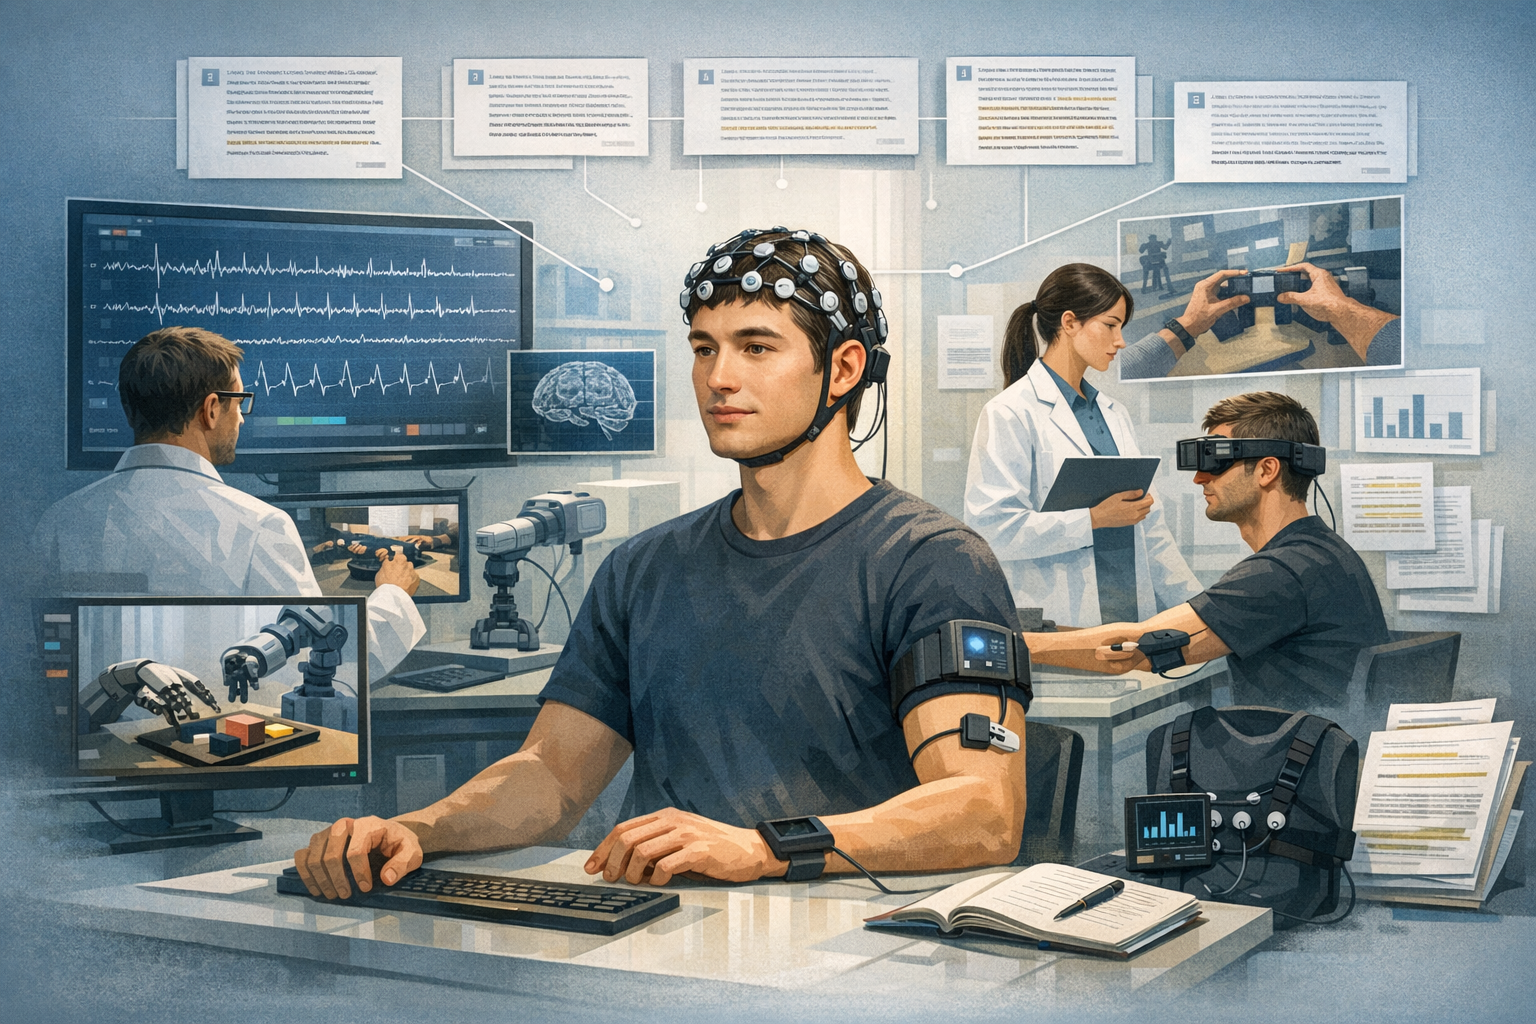
AI プロンプト
openai.comCreate a landscape editorial hero image for this Studio Global article: Search & fact-check with cited sources for How is Encord using brain wave sensors and other data collection methods to address the shortage. Article summary: Encord is pioneering experimental biosignal capture (brain waves and muscle sensors) alongside teleoperation, egocentric video, and lab-based physical data collection to address the industry's shortage of real-world trai. Topic tags: general, general web, user generated. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fak
物理AI(Physical AI)——ロボットが物をつかみ、歩き、運転し、操作するためのシステム——は、どんなに華々しいモデルアーキテクチャでも解決できない重大なボトルネックに直面している。それは、実世界のトレーニングデータの深刻な不足だ。大規模言語モデル(LLM)がインターネットから収集した数兆語のテキストで訓練できるのに対し、ロボットには現実世界からの高忠実度な物理データが必要不可欠。だが、そのデータは生成コストが高く、アノテーション(注釈付与)も難しく、圧倒的に不足している。
元々はAIチーム向けのデータツールを提供していた生成 AI スタートアップ Encord(エンコード)は、この問題を解決するために、自らデータの 「製造業者」 になる道を選んだ。カリフォルニア州サン・レアンドロの倉庫で、脳波や筋電といった実験的な生体信号の取得と、大規模な遠隔操作、一人称視点カメラ映像、実験室での収集を組み合わせ、ロボティクス企業が自前では簡単に作れないマルチモーダルデータセットを生み出している。その全貌と課題を見ていこう。
どうやってトレーニングデータを集めているのか
脳波(EEG)センサー
Encordの「パイロット」と呼ばれるオペレーターは、ドイツのニューロサイエンススタートアップ Zander Labs が開発したヘッドセットを装着し、物理的なタスクを遂行する際の脳活動を計測する。パイロットが慎重にジェンガの塔からブロックを抜き取る間、ヘッドセットは「意図」「エラー検出」「驚き」といった精神的状態を示す信号を捉える。目標は、ロボットモデルが「いつ高負荷な推論を働かせるべきか」や「故障モード」を理解するための、脳波タグ付きデータセットを作り上げることだ。
Studio Global AI
研究を続けてください
このページにはソースに裏付けされた回答が含まれており、Studio Global 内で続行できます。
人々も尋ねます
「ロボット学習の「データ飢饉」を救う:脳波・筋電・遠隔操作……データそのものを“製造”するスタートアップEncordの賭け」の短い答えは何ですか?
EncordはドイツのスタートアップZander Labs製の脳波(EEG)センサーを搭載したヘッドセットを試験導入。人間の「意図」「エラー検出」「驚き」といった脳活動を計測し、ロボットモデルの学習に活用しようとしている[2][5]。
最初に検証する重要なポイントは何ですか?
EncordはドイツのスタートアップZander Labs製の脳波(EEG)センサーを搭載したヘッドセットを試験導入。人間の「意図」「エラー検出」「驚き」といった脳活動を計測し、ロボットモデルの学習に活用しようとしている[2][5]。 筋電(EMG)センサーで前腕の電気信号を検出し、手の細かい動作を3Dで再構築。さらに遠隔操作マシンや一人称視点カメラを組み合わせ、物理AI向けの実世界データを「製造」するビジネスモデルを構築中[2].
次の実践では何をすればいいでしょうか?
同社はVeillington ManagementがリードするシリーズCで6000万ドルを調達(累計調達額1億1000万ドル)。まだ実験段階のブレインウェーブ方式の実証に成功するかが、今後のスケール判断の分かれ目となる[9].