答え公開済み16 ソース
2本の小さなロボットアームで、消化管の腫瘍切除はどう変わる?
2本のアームで組織を持ち上げながら切開できるため、内視鏡医が粘膜の下の切除面を見やすくし、精密な操作を支援することが期待されています。 報道では、臓器を温存する腫瘍切除を従来のおよそ半分の時間で行うことを目指すとされています。ただし、これは確立した臨床成績ではありません。
公開者GPT Image 2 で画像を生成
研究の答え
重要なポイント
- 2本のアームで組織を持ち上げながら切開できるため、内視鏡医が粘膜の下の切除面を見やすくし、精密な操作を支援することが期待されています。
- 報道では、臓器を温存する腫瘍切除を従来のおよそ半分の時間で行うことを目指すとされています。ただし、これは確立した臨床成績ではありません。
- CUHKの新システムはヒトを対象とする試験に入る段階と報じられており、一般診療での利用が始まったわけではありません。
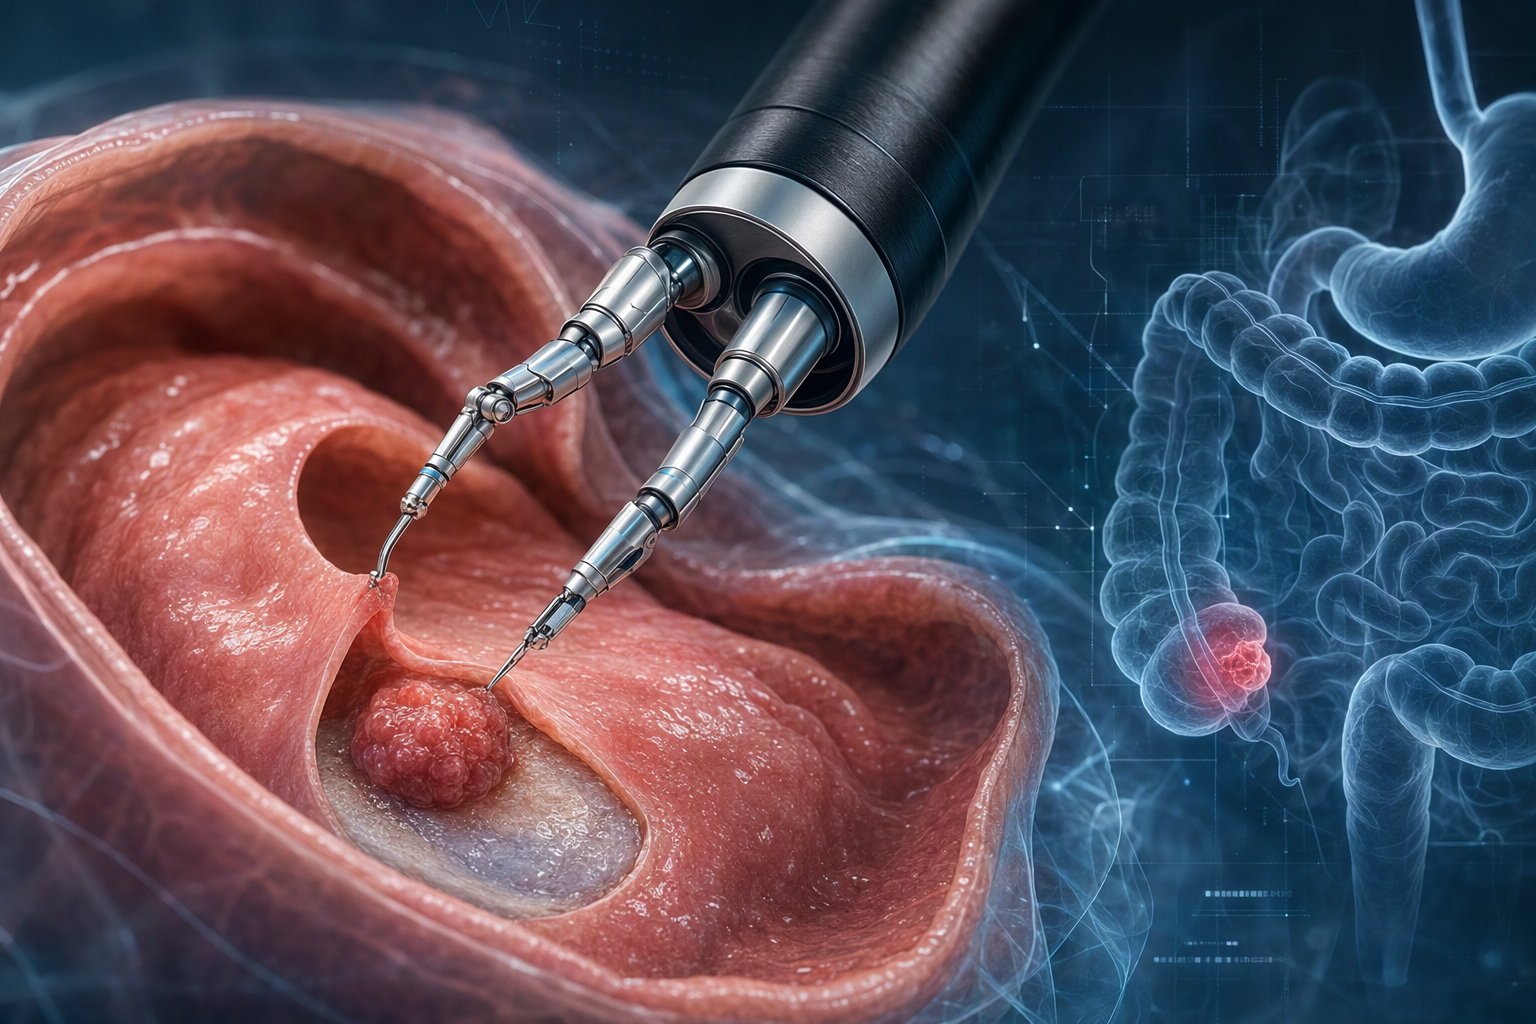
AI プロンプト
openai.comCreate a landscape editorial hero image for this Studio Global article: How could a new surgical robot with two tiny, precise arms improve the removal of early stage gastrointestinal tumours in the mucosa—the dig. Article summary: The robot’s main promise is to give endoscopic surgeons two independently controlled “hands”: one to lift tissue and expose the cutting plane, the other to dissect it precisely, potentially making organ preserving tumour. Topic tags: general web, ai, code, privacy, regulation. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts w
消化管の内視鏡手術では、病変を切るだけでなく、切除する層を見極め、周囲の組織を傷つけずに取り除くことが重要です。香港中文大学(CUHK)が開発した新しいロボットは、2本の細いアームで組織を扱い、こうした操作を支援することを目指しています。報道によると、システムはヒトを対象とする試験に入る段階です。期待される効果と、すでに確認された治療成績とは区別して考える必要があります。4
6
15
2本のアームが担う役割
このロボットが想定するのは、内視鏡的粘膜下層剥離術(ESD)など、消化管の内側から病変を切除する処置です。ESDでは、病変のある粘膜の下を剥がし、病変をまとめて取り除きます。
2本のアームのうち、一方で粘膜を持ち上げたり引いたりして、もう一方でその下を切開します。切除する層を露出させながら操作できるため、組織を引く手が限られる従来の内視鏡処置より、精密な剥離を助けることが期待されています。4
6
目標は、手術を速くすることだけではありません。病変を取り残さず、深く切りすぎないようにしながら、胃や腸などの臓器を温存して切除することも重要です。報道では、早期の消化管腫瘍を従来のおよそ半分の時間で切除することを目指すと紹介されています。13
15 ただし、平均49分という数字については、提供された資料だけでは対象となった患者や比較方法、ヒトでの処置かどうかを確認できません。確立した臨床成績として受け取ることはできません。
難しいポリープが示す課題
報道で紹介されたホー・マンワイさんは、8月下旬の大腸内視鏡検査で3つのポリープが見つかりました。うち2つは検査時に切除できましたが、残る1つは深く根を張っており、より複雑な処置が必要になりました。13
この例が示すのは、ポリープを見つけることと、安全に切除することは別の課題だという点です。病変を持ち上げて切除面を見やすくできれば、深く入り込んだ病変を剥離する際の操作を助ける可能性があります。これは2本のアームを使うロボットの基本的な狙いです。4
6
ただし、この事例はロボットを使った治療の効果を示すものではありません。ホーさんがこの新しいロボットで治療を受けた、あるいはそのポリープにロボットが適していたと確認されたわけではありません。
一般診療への導入はこれから
CUHKの新システムは、報道時点でヒトを対象とする試験に入る段階とされています。したがって、実際の患者で安全性や有効性が確かめられ、日常診療で広く使われている段階とは異なります。15
また、これまでに報告されたロボット支援ESDの研究には、EndoMaster EASEなど別のシステムを扱ったものもあります。2
3 それらの研究を、今回報じられた新システムの有効性を証明する結果と混同しないことが大切です。
利用開始までに必要な承認や試験の詳細、費用、医療スタッフの訓練、香港での導入時期は、提供された資料からは確認できません。2本のアームが難しい切除を支援する可能性はありますが、患者が受けられる治療として定着するには、今後の臨床試験と導入の進展を見守る必要があります。
Studio Global AI
研究を続けてください
このページにはソースに裏付けされた回答が含まれており、Studio Global 内で続行できます。
人々も尋ねます
「2本の小さなロボットアームで、消化管の腫瘍切除はどう変わる?」の短い答えは何ですか?
2本のアームで組織を持ち上げながら切開できるため、内視鏡医が粘膜の下の切除面を見やすくし、精密な操作を支援することが期待されています。
最初に検証する重要なポイントは何ですか?
2本のアームで組織を持ち上げながら切開できるため、内視鏡医が粘膜の下の切除面を見やすくし、精密な操作を支援することが期待されています。 報道では、臓器を温存する腫瘍切除を従来のおよそ半分の時間で行うことを目指すとされています。ただし、これは確立した臨床成績ではありません。
次の実践では何をすればいいでしょうか?
CUHKの新システムはヒトを対象とする試験に入る段階と報じられており、一般診療での利用が始まったわけではありません。
情報源
pubmed.ncbi.nlm.nih.govNovel endoscopic therapeutics for early gastric cancer - PubMed
scmp.comHow 2 tiny robot arms could halve digestive cancer surgery time