答え公開済み30 ソース
ヒョンデのRMACはAtlasをどう鍛えるのか:自動車部品物流から始まるヒューマノイド導入
RMACは米ジョージア州のHMGMA内に設けられた、Atlasを量産現場へ投入する前に訓練・試験・検証する拠点。2026年9月に本格稼働を始めた。[33][35] 最初の用途は、自動車の混流生産ラインに合わせて部品を正しい順番でそろえる「部品順序供給」。Atlasは視覚認識、把持、物体状態推定を用いて部品を自律搬送する。[9][10] VRやタブレットによる人の操作支援、シミュレーションでの強化学習、実工場に近い環境での検証を重ね、再利用できるロボット行動として育てる。[4][5][36]
公開者GPT-5.6 Terra で編集GPT Image 2 で画像を生成
研究の答え
重要なポイント
- RMACは米ジョージア州のHMGMA内に設けられた、Atlasを量産現場へ投入する前に訓練・試験・検証する拠点。2026年9月に本格稼働を始めた。[33][35]
- 最初の用途は、自動車の混流生産ラインに合わせて部品を正しい順番でそろえる「部品順序供給」。Atlasは視覚認識、把持、物体状態推定を用いて部品を自律搬送する。[9][10]
- VRやタブレットによる人の操作支援、シミュレーションでの強化学習、実工場に近い環境での検証を重ね、再利用できるロボット行動として育てる。[4][5][36]
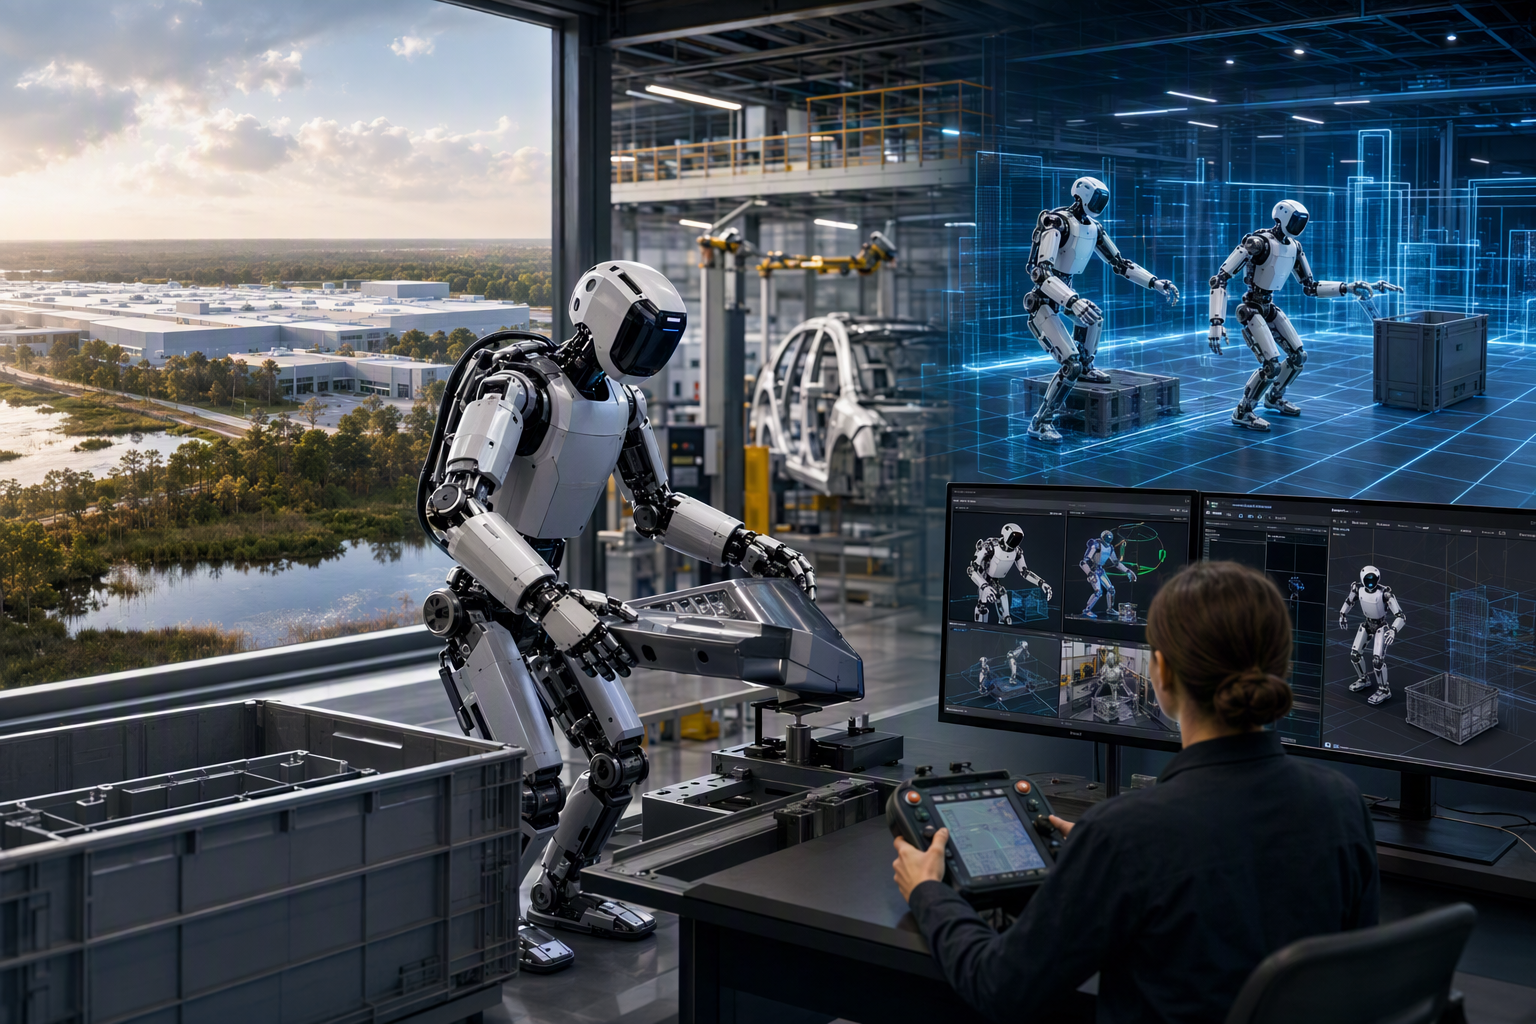
AI プロンプト
openai.comCreate a landscape editorial hero image for this Studio Global article: How is Boston Dynamics’ new Robotics Metaplant Application Center at Hyundai Motor Group Metaplant America near Savannah training Atlas huma. Article summary: RMAC is intended to turn Atlas from a promising humanoid demonstration into a repeatable industrial system: operators teach task fragments, simulation expands the range of situations the robot can handle, and the resulti. Topic tags: general, general web. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fake numbers, clic
ヒョンデ・モーター・グループが米国ジョージア州のHMGMA(Hyundai Motor Group Metaplant America)内に設けたRMAC(Robotics Metaplant Application Center)は、ヒューマノイドロボット「Atlas」の能力を、実際に工場で任せられる作業へ変換するための訓練・検証拠点だ。
狙いは、印象的なデモを見せることではない。自動車工場の部品物流、とりわけ部品順序供給から始め、現場に近い条件で行動を学習・試験し、量産ラインに投入できる再現性を確かめることにある。35
36
最初の仕事は「部品順序供給」
Atlasがまず学ぶのは、組立ラインへ流れる車両に合わせ、必要な部品を正しい品目・正しい順番でそろえる作業だ。複数の車種やグレードを同じラインで組み立てる自動車工場では、作業者に必要な部品を取り違えなく届けるための重要な前工程になる。10
公開された例では、Atlasがサプライヤーの容器からエンジンカバーを取り出し、移動式の順序供給台車へ自律的に移載する。ロボットは移載対象のビン位置情報を受け取り、機械学習ベースの視覚モデルでビンや治具を認識・位置特定する。さらに専用の把持方策と、扱っている物体の状態を継続的に推定する仕組みを使う。あらかじめ決めた動作や遠隔操縦の軌道ではなく、動きはその場で自律的に生成される。9
ヒョンデはRMACについて、持ち上げ、旋回、立て直しといった人の動きを学習データへ写し取り、反復的かつ複雑な作業の精密な訓練へ使う場だと説明する。ここでは行動データの収集、性能試験、商用の生産用途に入る前の検証も行う。36
42
Atlasを鍛える3つの層
Atlasの訓練は単一の手法ではない。人による支援、仮想空間での学習、現実環境での検証を組み合わせる。
1. VR・タブレットを使う人の操作支援
Atlasは自律動作できる一方、VRヘッドセットやタブレット型コントローラーで人が操作することもできる。これにより、初めて扱う動作を人が実演したり、必要時に介入したりできる。すべての軌道を手作業でプログラムするのではなく、行動開発に役立つ実例を作る手段となる。4
物をつかんで動かす作業では、成功するかどうかがロボットの姿勢、接触の仕方、作業セル内の配置に左右される。このため、人の誘導は有用な学習材料になり得る。
2. シミュレーションでの強化学習
Boston Dynamicsは、重い物体を扱うAtlasの学習で、シミュレーション内に極めて多くの条件の違いを用意して強化学習を行う方法を紹介している。冷蔵庫を持ち上げる例では、特定の一動作をなぞるのではなく、現実で遭遇し得る異なる条件に対応することを学ばせる。5
自動車部品物流でも、変わるのは部品そのものだけではない。容器、治具、部品の向き、周囲の運用条件が異なる。シミュレーションなら、実機に載せる前に、多様な条件を行動方策に経験させられる。
3. 実工場に近い環境での検証
シミュレーションで学べても、製造現場で安定して機能するかは別問題だ。RMACは、その最終確認を担う場所として位置付けられている。用途を開発し、データを集め、性能を試し、行動を磨き込んだうえで、ヒョンデの生産ラインへ投入する前に検証する。36
42
「部品を取って置く」だけでも難しい理由
部品を容器から取り出して別の場所へ置く作業は、言葉にすれば単純だ。しかし実際の工場では、認識、移動、把持、バランス、安全、工程との接続を同時に成立させる必要がある。
- 認識には文脈が要る。 Atlasは物の形だけでなく、周囲でその物が果たす役割も理解しなければならない。Boston Dynamicsによれば、光沢のある金属部品や、明暗差が小さい黒い部品は識別が難しい場合がある。
12
- つかむだけでは足りない。 重い物や扱いにくい物では、質量や慣性を考慮し、必要に応じて身体を支えに使いながら、手だけに頼らない全身制御を行う必要がある。
- 作業は長い連続動作である。 指示を読み、容器を探し、正しい部品を識別し、安全につかみ、目的地へ運び、正確に置き、変化や失敗に対応する。Boston Dynamicsは、こうした長時間にわたる操作タスクに向け、言語条件付きのLarge Behavior Modelsを開発している。
- 工場システムとの統合も必要だ。 Atlasはバーコード読み取りやワークフロー統合をサポートする設計だが、製造用途では一度成功するだけでは不十分である。限られた監督で予測可能に動き続けなければならない。
単発実証から「行動を量産する」仕組みへ
RMACの重要性は、技術だけでなく運用の仕組みにある。従来のAtlasのデモは、個別の能力を示すものだった。一方RMACは、行動を継続的に作り、評価し、他のロボットへ移すための常設パイプラインを目指す。
つまり、作業データを集める、行動を開発・試験する、現場に近い環境で検証する、改善して再利用する――という循環を回す考え方だ。Boston Dynamicsは、1台のAtlasが習得した新しいスキルをAtlasのフリート全体へ展開でき、作業をカスタマイズして大規模に再展開できるとしている。ヒョンデもRMACを、学習データと試験・検証を結ぶエンドツーエンドのAIロボティクス価値連鎖の一部と説明している。1
6
36
もちろん、ある工場で学んだ行動が別の工場へ何の調整もなく移せるとは限らない。それでも目標は、拠点ごとにゼロから作る単発実験ではなく、改善を重ねられる再利用可能な能力パッケージへ移行することだ。
導入ロードマップ:2028年にジョージアの生産現場へ
RMACはパイロット運用を経て、2026年9月に本格稼働を始めた。Atlasがヒョンデの製造拠点へ配備される前に業務を学ぶテストベッドとなる。33
35
ヒョンデが公表している計画では、訓練と生産ラインでの運用は分けられている。Atlasは2028年にHMGMAで稼働を始め、当初は部品順序供給を担う見込みだ。報道ベースでは、その後に他拠点へ段階的に広げ、最終的には部品組み立てへ用途を拡張する計画とされる。26
44
またヒョンデは、ヒョンデ・起亜の工場にAtlasを2万5,000台超配備し、2028年までに年間約3万台の生産能力を目指す構想を示している。ただし、これは現時点での導入実績ではなく、企業が掲げる計画と生産能力目標である。26
27
チェコ工場への展開はあるのか
チェコ・ノショヴィツェのHyundai Motor Manufacturing Czechでは、Atlasの導入可能性について、Boston Dynamicsおよびヒョンデ本社と協議が進められていると報じられている。ただし、稼働中の生産ラインで試験を始める時期も、本格導入の時期も発表されていない。18
19
欧州での試験は、ロボットそのものの能力だけを問うものではない。報道では人手不足が検討の背景の一つとされる一方、職場での受容性、安全、品質、既存の作業工程への統合が重要な論点になるとされる。19
21
当面の焦点は明確だ。主な訓練の場はジョージア、最初の実用用途は部品順序供給である。RMACの成否は、華やかなデモではなく、Atlasの行動を現実の工場運用でどこまで安定して繰り返せるかによって判断される。
Studio Global AI
研究を続けてください
このページにはソースに裏付けされた回答が含まれており、Studio Global 内で続行できます。
人々も尋ねます
「ヒョンデのRMACはAtlasをどう鍛えるのか:自動車部品物流から始まるヒューマノイド導入」の短い答えは何ですか?
RMACは米ジョージア州のHMGMA内に設けられた、Atlasを量産現場へ投入する前に訓練・試験・検証する拠点。2026年9月に本格稼働を始めた。[33][35]
最初に検証する重要なポイントは何ですか?
RMACは米ジョージア州のHMGMA内に設けられた、Atlasを量産現場へ投入する前に訓練・試験・検証する拠点。2026年9月に本格稼働を始めた。[33][35] 最初の用途は、自動車の混流生産ラインに合わせて部品を正しい順番でそろえる「部品順序供給」。Atlasは視覚認識、把持、物体状態推定を用いて部品を自律搬送する。[9][10]
次の実践では何をすればいいでしょうか?
VRやタブレットによる人の操作支援、シミュレーションでの強化学習、実工場に近い環境での検証を重ね、再利用できるロボット行動として育てる。[4][5][36]