答え公開済み18 ソース
Atlasはどうやって100ポンド超のミニ冷蔵庫を持ち上げたのか
Boston DynamicsはAtlasに重い物体の持ち上げと運搬を学習させるため、強化学習と大規模シミュレーションを使用し、重量・摩擦・把持条件などを変化させた多数の状況で訓練した。[2][3] Atlasは関節角度や力、身体の動きを内部センサーで把握するプロプリオセプションを活用し、重い荷物で重心が変化しても姿勢とバランスを維持できる。[27] シミュレーション中に物理条件をランダム化することで、現実世界のばらつきにも対応できるロバストな制御を学習し、工場や倉庫での実運用に近づけている。[2][3]
公開者GPT-5.5 で編集
研究の答え
重要なポイント
- Boston DynamicsはAtlasに重い物体の持ち上げと運搬を学習させるため、強化学習と大規模シミュレーションを使用し、重量・摩擦・把持条件などを変化させた多数の状況で訓練した。[2][3]
- Atlasは関節角度や力、身体の動きを内部センサーで把握するプロプリオセプションを活用し、重い荷物で重心が変化しても姿勢とバランスを維持できる。[27]
- シミュレーション中に物理条件をランダム化することで、現実世界のばらつきにも対応できるロバストな制御を学習し、工場や倉庫での実運用に近づけている。[2][3]
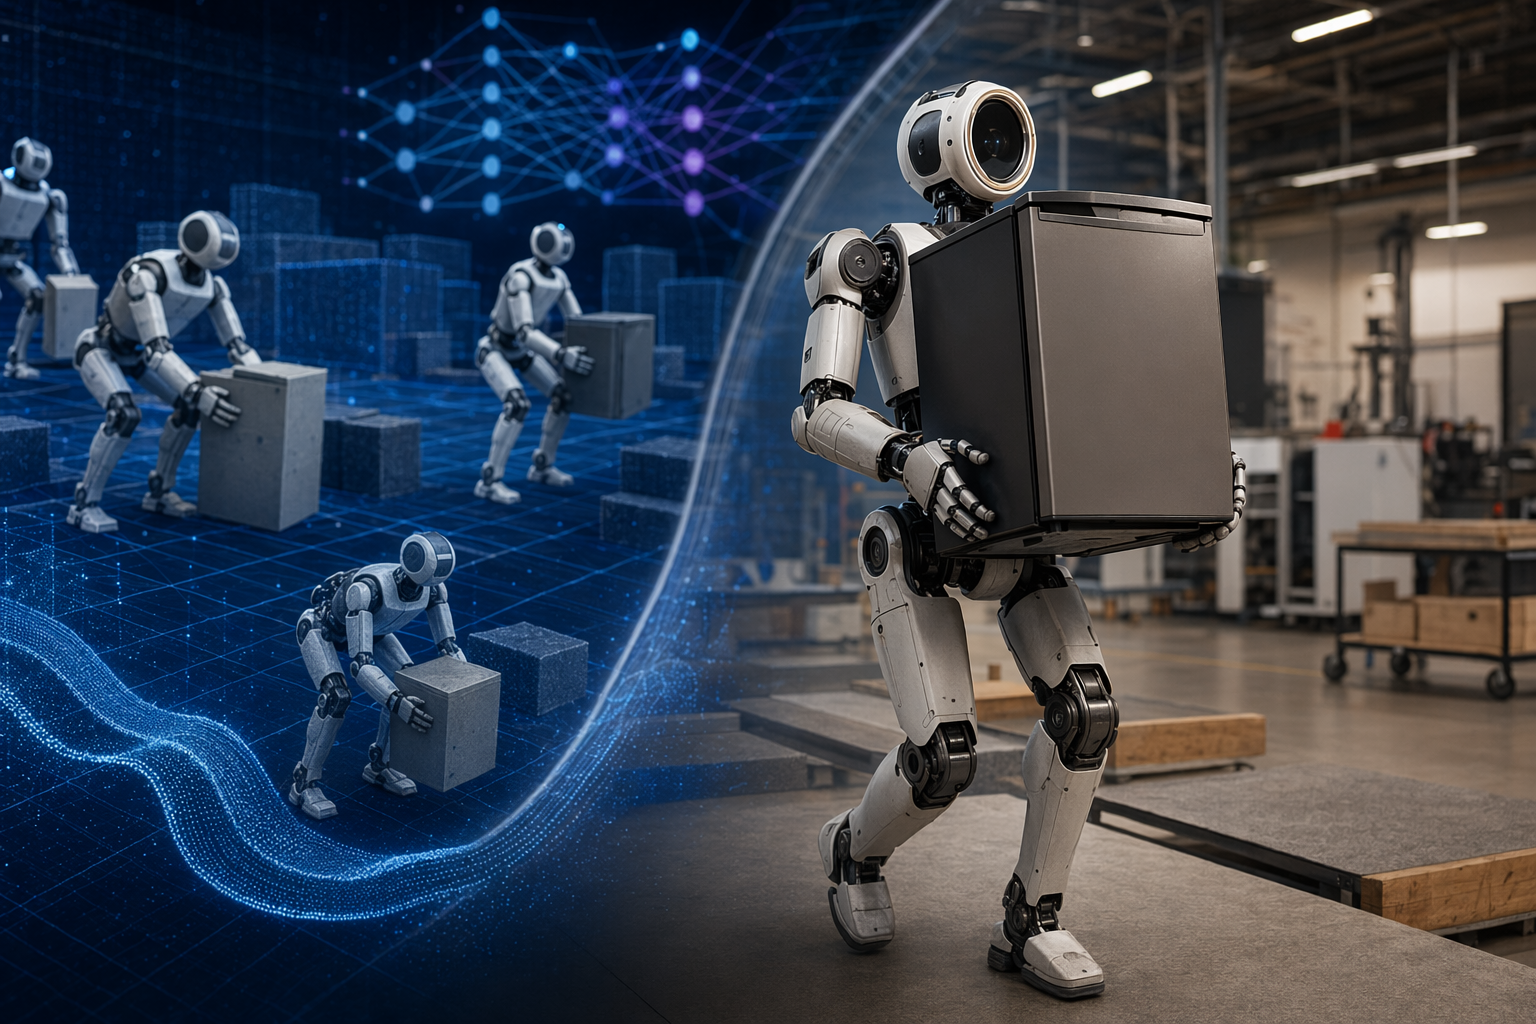
AI プロンプト
openai.comCreate a landscape editorial hero image for this Studio Global article: How did Boston Dynamics train Atlas to lift and carry a 100-plus-pound mini-fridge using reinforcement learning and millions of GPU-powered. Article summary: Boston Dynamics trained Atlas by having it learn lifting-and-carrying behaviors in simulation with reinforcement learning, then applying those learned behaviors to the real robot [2][3]. The mini-fridge demo matters beca. Topic tags: general, general web, user generated. Reference image context from search candidates: Reference image 1: visual subject "Boston Dynamics showed off a prototype of its humanoid robot Atlas at CES 2026 and it walked along the stage showing off its moves. But the crowd also got a peek at the production" source context "Atlas, meet Atlas - TechCrunch" Reference image 2: visual subject "Boston Dynamics showed off a prototype of its human
Boston Dynamicsが公開したデモ動画では、ヒューマノイドロボット「Atlas」がミニ冷蔵庫をしゃがんで持ち上げ、そのまま歩いて運ぶ様子が紹介されました。見た目はシンプルな作業ですが、ロボット工学の観点では大きな変化を示しています。従来のように動作を一つずつプログラムするのではなく、強化学習(Reinforcement Learning)とシミュレーションによってロボット自身が動きを学習しているためです。
この方法により、Atlasは腕だけでなく脚・胴体を含む全身の協調制御を使って重い物体を扱えるようになりました。これは、工場や倉庫での実際の作業に近い能力といえます。
Studio Global AI
研究を続けてください
このページにはソースに裏付けされた回答が含まれており、Studio Global 内で続行できます。
人々も尋ねます
「Atlasはどうやって100ポンド超のミニ冷蔵庫を持ち上げたのか」の短い答えは何ですか?
Boston DynamicsはAtlasに重い物体の持ち上げと運搬を学習させるため、強化学習と大規模シミュレーションを使用し、重量・摩擦・把持条件などを変化させた多数の状況で訓練した。[2][3]
最初に検証する重要なポイントは何ですか?
Boston DynamicsはAtlasに重い物体の持ち上げと運搬を学習させるため、強化学習と大規模シミュレーションを使用し、重量・摩擦・把持条件などを変化させた多数の状況で訓練した。[2][3] Atlasは関節角度や力、身体の動きを内部センサーで把握するプロプリオセプションを活用し、重い荷物で重心が変化しても姿勢とバランスを維持できる。[27]
次の実践では何をすればいいでしょうか?
シミュレーション中に物理条件をランダム化することで、現実世界のばらつきにも対応できるロバストな制御を学習し、工場や倉庫での実運用に近づけている。[2][3]
情報源
digg.comBoston Dynamics demonstrates Atlas robot lifting and carrying mini ...
interestingengineering.comBoston Dynamics reveals how Atlas lifts 100-pound industrial loads
ctco.blogInside Boston Dynamics' Atlas Reinforcement Learning Demo - CTCO
bostondynamics.comFlipping the Script with Atlas | Boston Dynamics