AnswersPublished22 sources
Microduck: il piccolo robot-anatra di Hugging Face progettato per imparare nuovi comportamenti
Microduck è un robot bipede alto 25 centimetri e pesante meno di 800 grammi: nasce per sperimentare il reinforcement learning, non come assistente domestico generalista. Il robot integra 15 motori, una fotocamera, LiDAR, due unità inerziali e un becco articolato; arriva con sette comportamenti addestrati, tra cui ca...
Pubblicato daModificato con GPT-5.6 LunaImmagini generate con GPT Image 1.5
Research answer
Key takeaways
- Microduck è un robot bipede alto 25 centimetri e pesante meno di 800 grammi: nasce per sperimentare il reinforcement learning, non come assistente domestico generalista.
- Il robot integra 15 motori, una fotocamera, LiDAR, due unità inerziali e un becco articolato; arriva con sette comportamenti addestrati, tra cui camminare, calciare, raccogliere oggetti e rialzarsi dopo una caduta.
- Il suo SDK, il simulatore e la pipeline completa di addestramento sono disponibili con licenza Apache 2.0: le nuove abilità possono essere allenate in simulazione e poi trasferite all'hardware reale.
- Il prezzo d'ingresso è di 399 dollari, al netto di tasse e spedizione, ma le nuove prenotazioni potrebbero richiedere dai quattro ai sei mesi per la consegna.
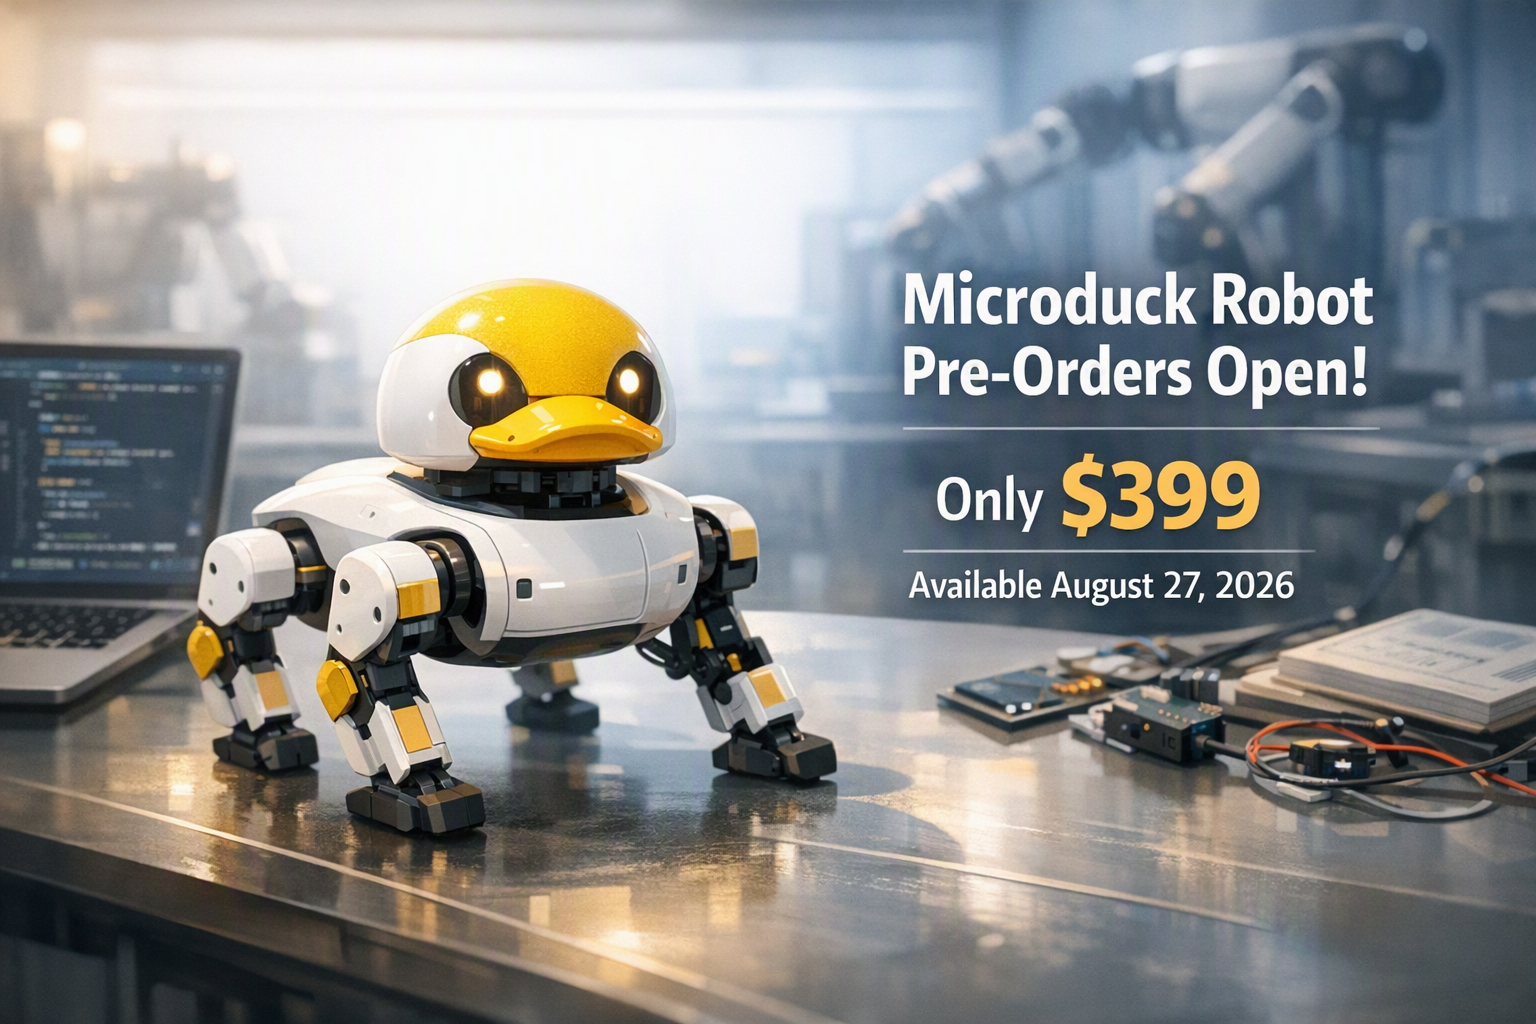
AI Prompt
openai.comCreate a landscape editorial hero image for this Studio Global article: What is Hugging Face and Pollen Robotics’ Microduck robot, announced on August 27, 2026, including its $399 price and pre-order availability. Article summary: Microduck is a small, consumer-priced platform for learning and experimenting with legged-robot reinforcement learning—not a general-purpose home humanoid. Hugging Face and its Pollen Robotics team opened pre-orders on A. Topic tags: general, general web. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fake numbers, clic
Microduck è un piccolo robot bipede a forma di anatra sviluppato da Hugging Face e Pollen Robotics per studiare come le politiche di reinforcement learning controllano un robot reale. È alto 25 centimetri, pesa meno di 800 grammi e viene proposto al prezzo introduttivo di 399 dollari, prima di tasse e costi di spedizione. I preordini sono stati aperti il 27 agosto 2026, ma per i nuovi ordini i tempi di consegna sono diventati meno certi. 29
38
42
La distinzione più importante è questa: Microduck non viene presentato come un umanoide autonomo capace di occuparsi della casa. È piuttosto un banco di prova fisico compatto: arriva con alcuni comportamenti funzionanti e permette a sviluppatori e appassionati di addestrarne di nuovi attraverso una pipeline pubblica di simulazione e reinforcement learning.
Cosa sa fare Microduck
Microduck dispone di 15 motori, una fotocamera, un sensore LiDAR, due unità di misura inerziale e un becco articolato per raccogliere piccoli oggetti. Il computer integrato è basato su un Rockchip RK3566 con acceleratore per l'intelligenza artificiale, 1 GB di RAM e 32 GB di spazio di archiviazione. La batteria removibile offre circa un'ora di autonomia, a seconda dell'attività svolta. 29
32
Il robot è pensato per essere utilizzabile fin da subito. Nella confezione sono inclusi sette movimenti addestrati: camminare o procedere dondolando, sedersi, calciare, raccogliere oggetti, rialzarsi dopo alcune cadute comuni e andare sui pattini. Non si tratta soltanto di animazioni preimpostate: questi comportamenti sono politiche neurali. 20
21
29
Questo lo rende interessante per due categorie di utenti:
- Maker e curiosi possono usare i comportamenti già addestrati tramite un controller.
- Sviluppatori di robotica e machine learning possono esaminare il software, modificare gli ambienti di addestramento e provare a trasferire nuove abilità al robot fisico.
Come funziona il passaggio dalla simulazione al robot reale
L'idea centrale è addestrare il robot in simulazione prima di eseguire la politica risultante sull'hardware. La piattaforma di Microduck usa una simulazione basata su MuJoCo e il reinforcement learning PPO; la politica addestrata viene poi esportata in formato ONNX per essere eseguita a bordo. Il ciclo di controllo del robot opera a 50 Hz. 20
21
30
La difficoltà non sta semplicemente nel far camminare un'anatra virtuale. Il problema è fare in modo che la politica continui a funzionare quando incontra le differenze tra un modello digitale e un robot fisico. Per questo l'approccio pubblicato cerca di rendere la simulazione meno perfetta, rappresentando aspetti come il comportamento degli attuatori, l'attrito, la variazione della batteria, la latenza dei comandi e il gioco meccanico. Le condizioni vengono inoltre randomizzate, così durante l'addestramento la politica affronta una serie di stati plausibili invece di imparare a memoria una singola simulazione ideale. 30
Il gioco degli ingranaggi, o backlash, è particolarmente rilevante per un piccolo bipede. Un comando impartito al motore può non produrre immediatamente il movimento previsto dall'articolazione. Modellare questo margine e tenere conto del punto in cui l'encoder fisico misura il movimento espone la politica ad alcuni degli errori che incontrerà dopo il trasferimento. L'obiettivo è rendere più affidabile il passaggio dal virtuale al reale, non garantire che ogni esperimento riesca al primo tentativo. 30
Il flusso di lavoro documentato richiede inoltre una capacità di calcolo maggiore di quanto il prezzo di 399 dollari potrebbe far pensare. Gli esempi di addestramento usano migliaia di ambienti simulati in parallelo e hardware compatibile con CUDA; con la configurazione rapida del progetto, una politica di camminata richiede circa una o due ore. Chi non dispone di una GPU locale adeguata può inviare l'addestramento tramite Hugging Face Jobs. 20
21
Che cosa significa davvero “open source”
Pollen descrive SDK, simulatore e intera pipeline di reinforcement learning come aperti e disponibili con licenza Apache 2.0. Il progetto pubblica anche le politiche e i materiali necessari per esaminare il funzionamento dei comportamenti inclusi nel robot. 29
43
Questa apertura riguarda soprattutto il software e il processo di apprendimento. Non significa necessariamente che ogni file relativo alla progettazione meccanica ed elettronica del prodotto commerciale sia disponibile con la stessa licenza. Chi valuta l'acquisto dovrebbe quindi distinguere tra uno stack software aperto e un prodotto hardware completamente open source.
La differenza è importante perché il valore di Microduck non sta tanto nella possibilità di modificare l'involucro, quanto nel poter riprodurre il ciclo di apprendimento: definire un ambiente, addestrare una politica, esportarla e testarla su un corpo robotico reale.
Microduck è adatto ai principianti?
I comportamenti preaddestrati rendono il robot accessibile anche senza scrivere codice dal primo giorno. Addestrare una nuova abilità affidabile è però un'altra cosa. Servono almeno una certa familiarità con Python, i concetti di reinforcement learning, la progettazione delle ricompense, la simulazione, la dinamica dei robot e l'addestramento su GPU.
Bisogna inoltre testare con prudenza le politiche sull'hardware fisico: cadute, collisioni e comandi imprevisti ai motori possono danneggiare il robot o gli oggetti vicini.
In pratica, Microduck va considerato una piattaforma educativa e sperimentale dal design amichevole, non un robot plug-and-play capace di imparare qualsiasi trucco a partire da una breve istruzione in linguaggio naturale.
Perché il prezzo di 399 dollari è rilevante
A 399 dollari, prima di tasse e spedizione, Microduck rende molto più accessibile un esperimento completo di trasferimento dalla simulazione al mondo reale rispetto all'acquisto di un robot da ricerca di grandi dimensioni. Il confronto è indicativo e non costituisce un benchmark di mercato standardizzato: Microduck è molto più piccolo, meno capace e progettato per una gamma più ristretta di esperimenti.
Il costo ridotto rende anche più realistico lavorare con più unità. Pollen ha indicato come possibili esperimenti comunitari gare, partite di calcio e robot che reagiscono l'uno all'altro. Più robot economici possono creare scenari di apprendimento difficili da riprodurre con un'unica piattaforma specialistica. 35
37
Il posto di Microduck nella strategia robotica di Hugging Face
Hugging Face ha acquisito Pollen Robotics nell'aprile 2025, nell'ambito del progetto di collegare hardware robotico aperto all'ecosistema di software e condivisione dei modelli dell'azienda. La gamma di Pollen comprende Reachy 2, un umanoide molto più grande orientato alla ricerca, mentre Reachy Mini è pensato per interazione espressiva, voce, visione e programmazione creativa. 10
11
Microduck segue una direzione diversa. I suoi problemi principali sono la locomozione, l'azione fisica, il reinforcement learning e il trasferimento sim-to-real. È quindi una controparte fisica in miniatura dell'idea più ampia alla base della condivisione dei modelli: non condividere soltanto un modello linguistico o visivo, ma anche comportamenti, ambienti e ricette di addestramento per lo stesso corpo robotico.
Prezzo, colori e consegne
Microduck è stato lanciato in quattro colorazioni: Cream, Graphite, Lavender e Sky. I preordini sono partiti da 399 dollari, prima di tasse e spedizione, con le prime consegne inizialmente previste entro Natale 2026 in Nord America e in Europa. 37
38
Un aggiornamento successivo ha però indicato che l'azienda non garantisce più la consegna entro Natale per i nuovi ordini e mostra una stima di attesa compresa tra quattro e sei mesi, mentre la produzione viene aumentata. Chi acquista dovrebbe quindi considerare la scadenza natalizia un obiettivo iniziale, non una data garantita. 42
Il verdetto più chiaro è che Microduck è insolitamente economico come piattaforma fisica per il reinforcement learning, ma il suo interesse dipende dalle aspettative. Chi cerca un compagno domestico conversazionale potrebbe trovarsi davanti a un bipede limitato, alto appena 25 centimetri. Chi invece vuole studiare come un comportamento appreso passa dalla simulazione MuJoCo a un robot reale trova una proposta molto più convincente: una macchina compatta, già dotata di politiche addestrate, con una pipeline software pubblica e ampio spazio per la sperimentazione.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
People also ask
What is the short answer to "Microduck: il piccolo robot-anatra di Hugging Face progettato per imparare nuovi comportamenti"?
Microduck è un robot bipede alto 25 centimetri e pesante meno di 800 grammi: nasce per sperimentare il reinforcement learning, non come assistente domestico generalista.
What are the key points to validate first?
Microduck è un robot bipede alto 25 centimetri e pesante meno di 800 grammi: nasce per sperimentare il reinforcement learning, non come assistente domestico generalista. Il robot integra 15 motori, una fotocamera, LiDAR, due unità inerziali e un becco articolato; arriva con sette comportamenti addestrati, tra cui camminare, calciare, raccogliere oggetti e rialzarsi dopo una caduta.
What should I do next in practice?
Il suo SDK, il simulatore e la pipeline completa di addestramento sono disponibili con licenza Apache 2.0: le nuove abilità possono essere allenate in simulazione e poi trasferite all'hardware reale.
Sources
pollen-robotics.comMicroduck - A tiny biped robot you can teach new tricks
businessinsider.comHugging Face says sales for its robot ducks topped $2.6 million in 24 hours. Now there's a backlog.
ai-daily.devAI Daily Dev — August 18, 2026
marktechpost.com