AnswersPublished15 sources
HelloWorld: come funziona il modello generativo per i robotaxi di Hello Inc.
HelloWorld è un modello generativo sviluppato dal team robotaxi di Hello Inc. per creare video da più telecamere e osservazioni lidar a partire da scene di guida modificate o descritte a parole.
Pubblicato daModificato con GPT-6 LunaImmagini generate con GPT Image 2
Research answer
Key takeaways
- HelloWorld è un modello generativo sviluppato dal team robotaxi di Hello Inc. per creare video da più telecamere e osservazioni lidar a partire da scene di guida modificate o descritte a parole.
- Tra gli esempi riportati ci sono l’inserimento di un pedone che attraversa, la modifica del percorso dell’auto davanti e cambi di meteo o illuminazione.
- Il sistema punta a generare dati su richiesta e a consentire test interattivi delle strategie di guida; le fonti disponibili, però, non dimostrano ancora benefici misurati nell’addestramento o nella sicurezza.
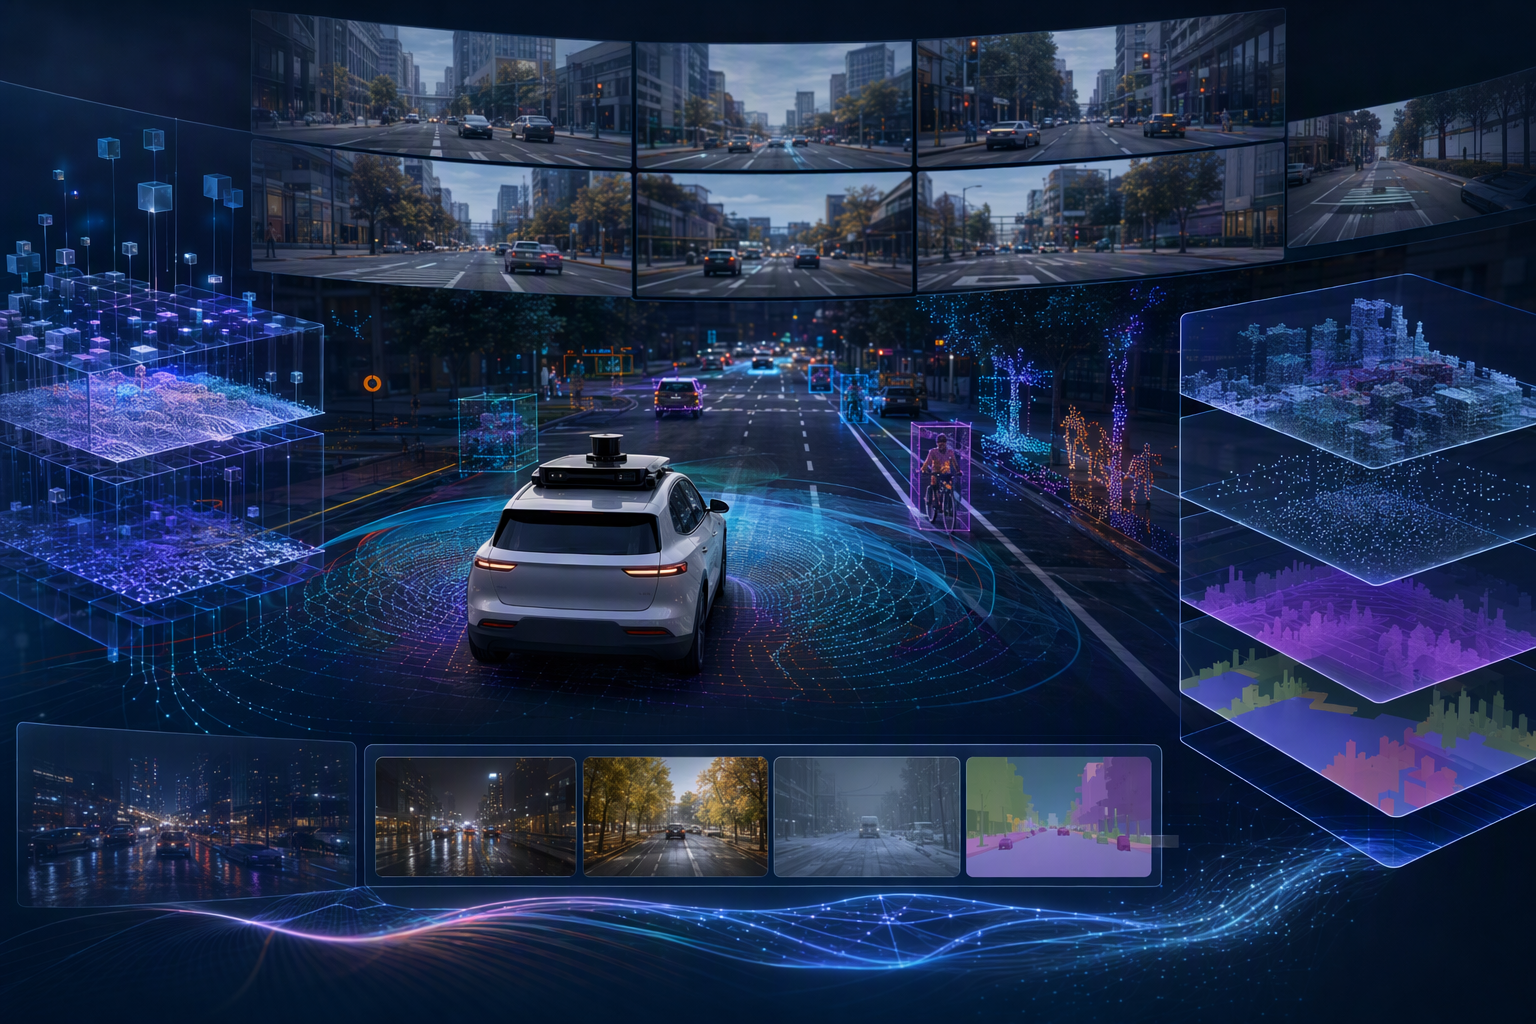
AI Prompt
openai.comCreate a landscape editorial hero image for this Studio Global article: What is HelloWorld, the generative driving world model announced by Hello Inc.’s robotaxi team on October 12, 2026, and described in an Octo. Article summary: HelloWorld is Hello Inc.’s robotaxi team’s generative driving world model: it creates synthetic multi view camera video and lidar observations from edited driving scenes or natural language requests, for on demand data g. Topic tags: general web, llm, ai, workflow, productivity. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts
HelloWorld è un modello generativo per la guida autonoma presentato dal team robotaxi di Hello Inc. L’idea è creare osservazioni sintetiche di una scena stradale — video da più telecamere e dati lidar — dopo aver modificato gli elementi dello scenario o averlo descritto in linguaggio naturale. Il gruppo indica come obiettivi la generazione di dati su richiesta e i test interattivi delle strategie di guida. 8
Una notizia del 13 ottobre 2026 riferisce che il lancio era stato annunciato «il giorno prima», cioè il 12 ottobre. 6 Il lavoro di ricerca collegato, HelloWorld: Towards Practical Applications of Generative Driving World Models, era già stato inviato ad arXiv il 24 settembre 2026.
1
Modificare una scena, non solo generare un filmato
HelloWorld permette di intervenire su veicoli, pedoni e traiettorie, per poi generare le corrispondenti osservazioni visive e lidar. Gli esempi riportati comprendono l’aggiunta di un pedone che attraversa la strada e il cambio di percorso dell’auto che precede il veicolo. È possibile anche variare condizioni come pioggia, neve e passaggio tra giorno e notte. 8
La descrizione in linguaggio naturale offre un’altra via per costruire lo scenario: l’utente specifica la situazione desiderata e un flusso applicativo organizza le condizioni prima di richiamare il modello. Non è quindi descritto semplicemente come un prompt libero per trasformare testo in video. 6
Un’altra fonte elenca, come possibili descrizioni per guidare la generazione, cantieri, traffico intenso, attraversamenti pedonali, nebbia e diverse condizioni di luce. Questo indica gli scenari contemplati, ma non basta a stabilire che ogni caso sia stato validato o riprodotto con lo stesso livello di affidabilità. 6
Video multi-camera e lidar: cosa emerge dai materiali tecnici
La scheda del progetto descrive un sistema multimodale che combina generazione video controllabile da più viste e sintesi lidar condizionata dalle immagini RGB. Cita inoltre generazione causale, distillazione per inferenza in pochi passaggi e super-risoluzione. Un resoconto tecnico parla di sette viste camera sincronizzate; un’altra fonte riporta una dimensione di circa due miliardi di parametri. 13
9
Questi dettagli delineano un sistema pensato per generare sequenze e osservazioni di più sensori, non soltanto immagini isolate. Le fonti disponibili, tuttavia, non documentano in modo sufficiente come venga ottenuta la sincronizzazione, quali siano le prestazioni misurate nelle simulazioni ripetute o quanto il modello mantenga coerenza in ogni modifica della scena. 6
13
Perché potrebbe servire alla guida autonoma
Gli scenari rari o difficili da raccogliere su strada sono spesso chiamati «long tail»: casi poco frequenti, ma che un veicolo autonomo deve comunque imparare a gestire. Generare situazioni su richiesta potrebbe ampliare i dati disponibili e permettere di confrontare come cambia una scena quando variano una traiettoria o le condizioni ambientali. Il team indica inoltre i test interattivi delle strategie di guida tra gli usi previsti. 6
8
Per ora, però, gli obiettivi non vanno confusi con risultati dimostrati. I materiali citati non mostrano quanto HelloWorld riduca i costi di raccolta o annotazione dei dati, né provano che i dati generati migliorino le prestazioni di un sistema di guida. Non documentano neppure risultati convalidati di test controfattuali a ciclo chiuso, in cui le decisioni del veicolo modificano la simulazione in modo continuativo. 8
Cosa non è ancora chiaro
Le informazioni pubblicamente recuperabili comprendono soprattutto descrizioni brevi della ricerca e del progetto. Non consentono di stabilire se si tratti della prima presentazione pubblica di questo tipo da parte del team, né quando o in che modo il modello sarà impiegato nei test su veicoli. L’assenza di dettagli nei materiali consultati non prova che non esistano piani ulteriori.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
People also ask
What is the short answer to "HelloWorld: come funziona il modello generativo per i robotaxi di Hello Inc."?
HelloWorld è un modello generativo sviluppato dal team robotaxi di Hello Inc. per creare video da più telecamere e osservazioni lidar a partire da scene di guida modificate o descritte a parole.
What are the key points to validate first?
HelloWorld è un modello generativo sviluppato dal team robotaxi di Hello Inc. per creare video da più telecamere e osservazioni lidar a partire da scene di guida modificate o descritte a parole. Tra gli esempi riportati ci sono l’inserimento di un pedone che attraversa, la modifica del percorso dell’auto davanti e cambi di meteo o illuminazione.
What should I do next in practice?
Il sistema punta a generare dati su richiesta e a consentire test interattivi delle strategie di guida; le fonti disponibili, però, non dimostrano ancora benefici misurati nell’addestramento o nella sicurezza.
Sources
guandian.hk哈囉Robotaxi發佈生成式駕駛世界模型HelloWorld - 觀點網
finance.sina.com.cn哈啰 Robotaxi 发布生成式驾驶世界模型 HelloWorld,整合场景控制、连续生成、多传感器观测与高效推理能力
arxiv.orgTowards Practical Applications of Generative Driving World ...
eet-china.com哈啰发布的生成式驾驶世界模型HelloWorld,有哪些看点?
pandaily.comHello Inc.'s Robotaxi Unit Releases HelloWorld, a World ...