AnswersPublished30 sources
Atlas in fabbrica: come Hyundai addestra i robot umanoidi per la logistica auto
RMAC, presso il Metaplant Hyundai in Georgia, è il centro in cui Atlas viene addestrato e verificato per il sequenziamento dei componenti prima dell’impiego previsto sulle linee HMGMA nel 2028.[35][44] Atlas unisce percezione e manipolazione autonome a comandi via visore VR o tablet; l’apprendimento per rinforzo in...
Pubblicato daModificato con GPT-5.6 TerraImmagini generate con GPT Image 2
Research answer
Key takeaways
- RMAC, presso il Metaplant Hyundai in Georgia, è il centro in cui Atlas viene addestrato e verificato per il sequenziamento dei componenti prima dell’impiego previsto sulle linee HMGMA nel 2028.[35][44]
- Atlas unisce percezione e manipolazione autonome a comandi via visore VR o tablet; l’apprendimento per rinforzo in simulazione amplia i casi affrontabili prima dei test sul robot fisico.[4][5]
- Il sequenziamento dei componenti è un primo impiego circoscritto ma impegnativo: richiede visione affidabile, presa, controllo dell’intero corpo e integrazione con i flussi di fabbrica.[10][12]
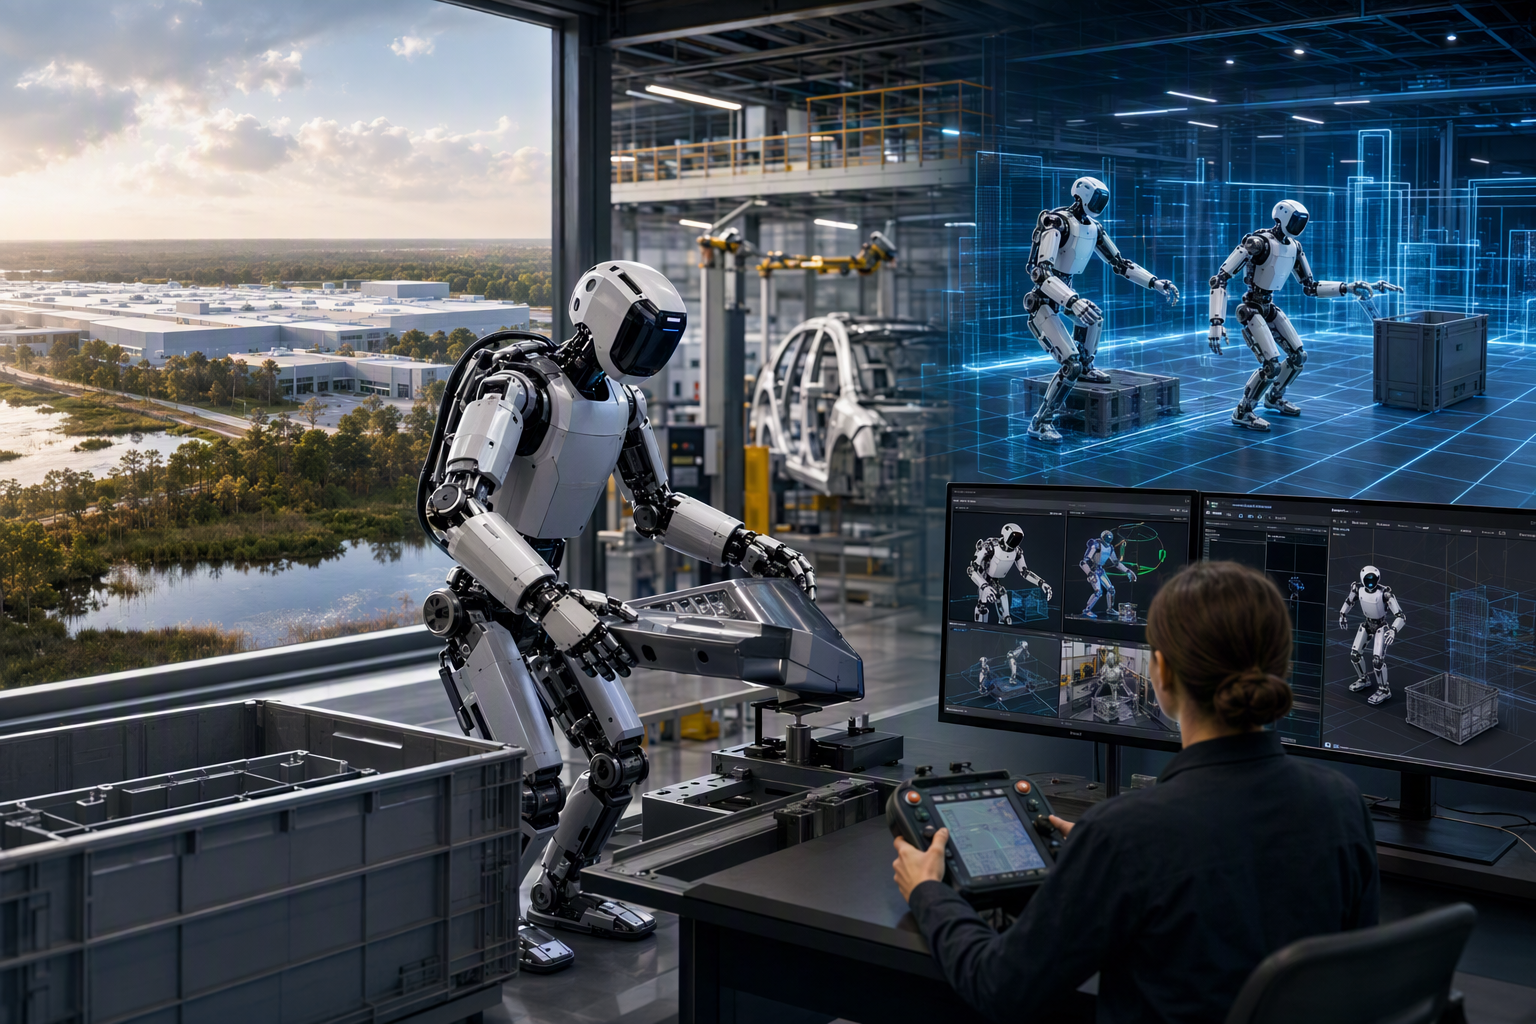
AI Prompt
openai.comCreate a landscape editorial hero image for this Studio Global article: How is Boston Dynamics’ new Robotics Metaplant Application Center at Hyundai Motor Group Metaplant America near Savannah training Atlas huma. Article summary: RMAC is intended to turn Atlas from a promising humanoid demonstration into a repeatable industrial system: operators teach task fragments, simulation expands the range of situations the robot can handle, and the resulti. Topic tags: general, general web. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fake numbers, clic
RMAC, acronimo di Robotics Metaplant Application Center, è il centro realizzato da Hyundai Motor Group all’interno dell’HMGMA (Hyundai Motor Group Metaplant America), in Georgia. Il suo compito è colmare la distanza fra un robot umanoide capace e un processo industriale affidabile: Atlas di Boston Dynamics viene addestrato su attività di logistica automobilistica, sottoposto a prove in condizioni simili a quelle reali e validato prima di un impiego più ampio.35
36
Il primo obiettivo non è l’assemblaggio completo dell’auto, bensì il sequenziamento dei componenti: preparare i pezzi corretti, nel giusto ordine, per i veicoli che avanzano su una stessa linea di montaggio. In uno stabilimento automobilistico, infatti, modelli e allestimenti diversi possono condividere la linea; gli addetti devono ricevere ogni componente nella sequenza esatta. È un’attività logistica comune, utile e più circoscritta rispetto al montaggio vero e proprio.10
Che cosa sta imparando Atlas
In una dimostrazione, Atlas sposta autonomamente coperture del motore dai contenitori dei fornitori a un carrello mobile per il sequenziamento. Il robot riceve l’elenco delle posizioni dei contenitori, usa un modello di visione basato sul machine learning per localizzare contenitori e strutture dell’area di lavoro, applica una strategia di presa specializzata e stima continuamente lo stato dell’oggetto manipolato.9
Secondo Hyundai, RMAC addestra i robot alla collaborazione con le persone mappando movimenti quali sollevamenti, rotazioni e manovre di recupero. Il centro raccoglie inoltre dati comportamentali, testa i sistemi e li verifica prima dell’utilizzo commerciale in produzione.36
42
Tre livelli di addestramento: operatore, simulazione e fabbrica
L’addestramento di Atlas non dipende da un solo metodo, ma da tre livelli complementari.
1. Dimostrazioni umane e controllo a distanza
Atlas può lavorare in autonomia, ma Boston Dynamics indica che può anche essere controllato manualmente tramite visore VR o tablet. Queste interfacce permettono agli operatori di mostrare movimenti utili, intervenire quando un compito è nuovo e produrre esempi per sviluppare i comportamenti del robot, senza dover programmare a mano ogni traiettoria.4
È un passaggio importante soprattutto nella manipolazione: il successo di un’azione dipende dalla postura del robot, dal contatto con l’oggetto e dalla configurazione concreta della postazione.
2. Apprendimento per rinforzo in simulazione
Boston Dynamics ha descritto l’addestramento di Atlas alla gestione di oggetti pesanti attraverso un numero enorme di varianti simulate. Nell’esempio del sollevamento di un frigorifero, il robot deve imparare ad adattarsi alle differenze che troverà nel mondo reale, non soltanto a replicare un gesto prestabilito.5
Nella logistica automobilistica, le variabili non riguardano solo il componente: possono cambiare contenitori, attrezzature, posizione degli oggetti e condizioni operative. La simulazione consente di esporre la strategia del robot a una gamma molto più ampia di casi prima del passaggio all’hardware fisico.
3. Verifica in un ambiente di produzione realistico
La simulazione è utile, ma la prova decisiva è la ripetibilità in un ambiente manifatturiero. RMAC nasce proprio per questo: sviluppare casi d’uso, raccogliere dati, misurare le prestazioni e perfezionare il comportamento di Atlas prima dell’introduzione sulle linee Hyundai.36
42
Perché il “prendi e sposta” è tutt’altro che semplice
Spostare un componente da un contenitore a un altro sembra un’attività elementare. In fabbrica, però, è un problema di manipolazione mobile che richiede molte capacità simultaneamente.
- La percezione deve comprendere il contesto. Atlas deve riconoscere non soltanto la geometria di un oggetto, ma anche il suo ruolo nell’ambiente. Boston Dynamics osserva che parti metalliche lucide o scure, a basso contrasto, possono essere difficili da identificare persino in un compito apparentemente semplice.
12
- Afferrare non basta. Oggetti pesanti o scomodi richiedono di tenere conto di massa e inerzia, di usare eventuali appoggi e di controllare l’intero corpo, non solo mani e braccia.
- Il lavoro è una sequenza lunga. Il robot può dover interpretare un ordine, raggiungere un contenitore, individuare il pezzo corretto, prenderlo in sicurezza, trasportarlo, posarlo con precisione e gestire anomalie. Boston Dynamics sta sviluppando Large Behavior Models condizionati dal linguaggio per compiti di manipolazione a lungo orizzonte.
- Conta anche l’integrazione industriale. Atlas è progettato per supportare la scansione di codici a barre e l’integrazione con i flussi di lavoro. Ma l’impiego produttivo richiede soprattutto esecuzione prevedibile e supervisione limitata, non una singola dimostrazione riuscita.
Da esperimento isolato a filiera riutilizzabile dei comportamenti
Il cambiamento rappresentato da RMAC è tecnico, ma anche organizzativo. Le precedenti dimostrazioni di Atlas mettevano in evidenza singole capacità; RMAC è pensato come una struttura permanente per creare, valutare e trasferire comportamenti: raccolta dei dati operativi, sviluppo e prova di un comportamento, validazione in un ambiente realistico e riutilizzo.
Boston Dynamics afferma che una nuova abilità appresa da un Atlas può essere distribuita a un’intera flotta e che i compiti possono essere personalizzati e ridistribuiti su scala.1
6 Hyundai, dal canto suo, descrive RMAC come parte di una catena del valore end-to-end per la robotica AI, che combina dati di addestramento, test e verifica.
36
Questo non implica che un comportamento possa essere trasferito senza modifiche da uno stabilimento all’altro. L’obiettivo, però, non è più un esperimento su misura per ogni sito: è costruire un pacchetto di capacità robotiche ripetibile e migliorabile nel tempo.
La tabella di marcia: che cosa è previsto
RMAC ha avviato le operazioni su vasta scala nel settembre 2026, dopo una fase pilota, come banco di prova prima dell’impiego di Atlas nei siti produttivi Hyundai.33
35
La roadmap pubblicata da Hyundai distingue l’addestramento dal lavoro sulle linee: Atlas dovrebbe iniziare a operare presso HMGMA nel 2028, inizialmente nel sequenziamento dei componenti. Le informazioni sui piani del gruppo indicano poi un’espansione graduale ad altri siti e, in seguito, all’assemblaggio di componenti.26
44
Hyundai ha anche indicato l’ambizione di impiegare oltre 25.000 robot Atlas negli stabilimenti Hyundai e Kia e di raggiungere una capacità produttiva annua di circa 30.000 robot entro il 2028. Si tratta di obiettivi dichiarati e di capacità pianificate, non della prova che una flotta di queste dimensioni sia già installata.26
27
Atlas potrebbe arrivare nello stabilimento Hyundai in Repubblica Ceca?
Hyundai Motor Manufacturing Czech, a Nošovice, sta discutendo una possibile adozione di Atlas con Boston Dynamics e con la sede centrale del gruppo, secondo le notizie più recenti. Non è stata però annunciata alcuna data né per test sulle linee produttive attive né per un avvio della produzione.18
19
Un’eventuale sperimentazione europea non metterebbe alla prova solo il robot. Le fonti indicano la carenza di manodopera fra le ragioni dell’interesse, ma accettazione da parte dei lavoratori, sicurezza, qualità e integrazione nei processi esistenti restano questioni centrali per qualunque implementazione.19
21
Per ora, il quadro è chiaro: la Georgia è il principale terreno di addestramento, il sequenziamento dei componenti è la prima applicazione concreta e il successo di RMAC si misurerà sulla capacità di rendere i comportamenti di Atlas affidabili e ripetibili nelle operazioni reali di fabbrica, non sulle sole dimostrazioni.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
People also ask
What is the short answer to "Atlas in fabbrica: come Hyundai addestra i robot umanoidi per la logistica auto"?
RMAC, presso il Metaplant Hyundai in Georgia, è il centro in cui Atlas viene addestrato e verificato per il sequenziamento dei componenti prima dell’impiego previsto sulle linee HMGMA nel 2028.[35][44]
What are the key points to validate first?
RMAC, presso il Metaplant Hyundai in Georgia, è il centro in cui Atlas viene addestrato e verificato per il sequenziamento dei componenti prima dell’impiego previsto sulle linee HMGMA nel 2028.[35][44] Atlas unisce percezione e manipolazione autonome a comandi via visore VR o tablet; l’apprendimento per rinforzo in simulazione amplia i casi affrontabili prima dei test sul robot fisico.[4][5]
What should I do next in practice?
Il sequenziamento dei componenti è un primo impiego circoscritto ma impegnativo: richiede visione affidabile, presa, controllo dell’intero corpo e integrazione con i flussi di fabbrica.[10][12]