AnswersPublished16 sources
Dalle dimostrazioni umane alle abilità del robot: come funziona KINO-2
KINO 2 usa dimostrazioni di attività per addestrare e perfezionare modelli, verificare le abilità sul robot KR1 e avviarle a progetti pilota con i clienti. Bear Robotics dichiara tempi d’inferenza più brevi per Isaac GR00T e per il proprio modello, ma non ha pubblicato dati completi su velocità, accuratezza o affida...
Pubblicato daModificato con GPT-6 LunaImmagini generate con GPT Image 2
Research answer
Key takeaways
- KINO 2 usa dimostrazioni di attività per addestrare e perfezionare modelli, verificare le abilità sul robot KR1 e avviarle a progetti pilota con i clienti.
- Bear Robotics dichiara tempi d’inferenza più brevi per Isaac GR00T e per il proprio modello, ma non ha pubblicato dati completi su velocità, accuratezza o affidabilità delle attività sul campo.
AI Prompt
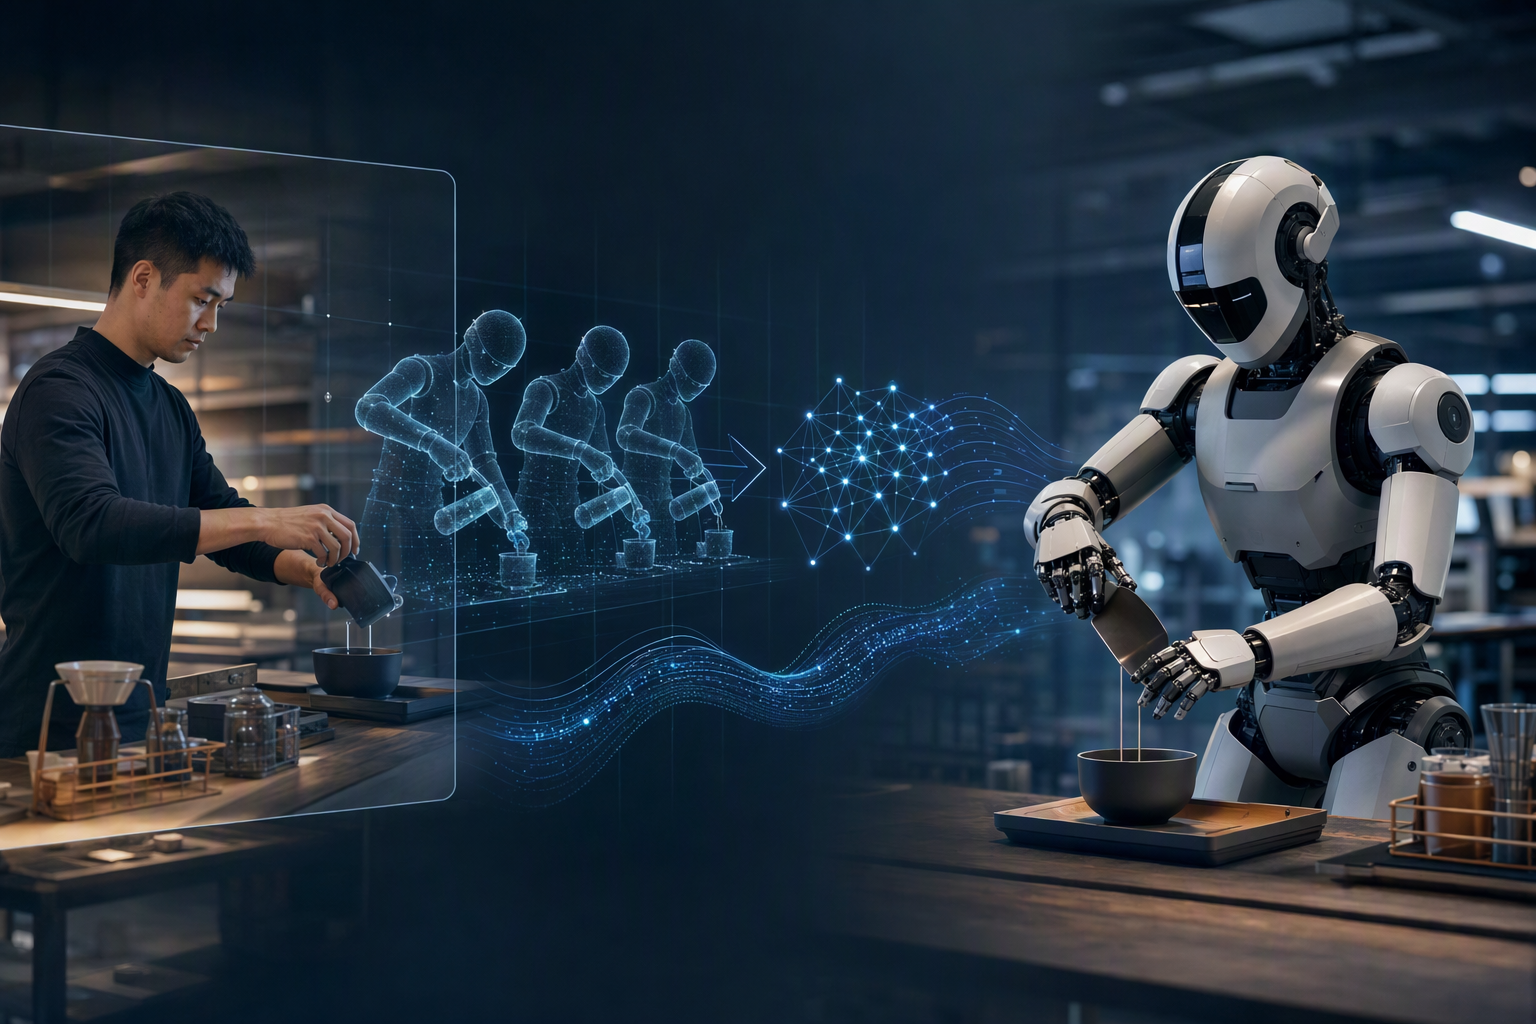
openai.comCreate a landscape editorial hero image for this Studio Global article: How does Bear Robotics’ KINO-2 robot-learning platform, launched on October 21, 2026, at NVIDIA GTC Berlin, turn human task demonstrations i. Article summary: KINO-2 is Bear Robotics’ learning-and-deployment platform for turning human task demonstrations into manipulation skills on its KR1 humanoid, announced on October 21, 2026, at NVIDIA GTC Berlin. Its central aim is to con. Topic tags: general, general web. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fake numbers, clic
KINO-2 è la piattaforma di Bear Robotics che punta a trasformare le dimostrazioni di un’attività in abilità di manipolazione per KR1, il suo robot umanoide. Annunciata il 21 ottobre 2026 a NVIDIA GTC Berlin, la soluzione mira ad ampliare l’automazione dell’azienda: non solo spostare merci, ma anche prenderle e maneggiarle. 4
20
Dalla dimostrazione alla prova sul campo
Il percorso descritto da Bear parte dalla raccolta di dimostrazioni di un’attività. L’azienda usa gli esempi per addestrare e perfezionare i modelli, verifica le abilità risultanti sul KR1 e porta quelle selezionate nei progetti pilota con i clienti. L’obiettivo è collegare la manipolazione degli oggetti ai sistemi di mobilità e gestione dei flussi di lavoro già in uso. 10
20
KINO-2 prosegue il lavoro avviato con il programma KINO. Nel 2026 Bear Robotics ha acquisito Kinisi Robotics, acquisendo così il KR1 e il programma originario; la nuova piattaforma estende questo percorso verso l’impiego commerciale. Bear dichiara di avere installato oltre 16.000 robot, in maggioranza robot di servizio, presso più di 5.000 sedi clienti. 10
20
21
Il ruolo delle tecnologie NVIDIA
KINO-2 utilizza NVIDIA Isaac OS come ambiente di esecuzione per la percezione del KR1. Secondo Bear, Isaac OS, che include Holoscan SDK 5.0, collega l’elaborazione percettiva e l’inferenza dei modelli su NVIDIA Jetson AGX Thor. L’azienda afferma inoltre di aver ottimizzato l’inferenza con TensorRT e la quantizzazione dei modelli. 4
Bear riferisce che il tempo d’inferenza di Isaac GR00T è sceso da circa 500 a circa 60 millisecondi. Per il modello sviluppato internamente, il tempo dichiarato è passato da 72,3 a 17,2 millisecondi. Sono misurazioni dell’inferenza dei modelli comunicate dall’azienda: non indicano quanto tempo impieghi il robot a completare un’attività dall’inizio alla fine. 4
6
NVIDIA descrive Bear Robotics come utilizzatrice di KINO-2 per il post-addestramento di GR00T in flussi di lavoro legati a magazzini, gestione dei resi e attività industriali. 9 Le informazioni pubblicate non spiegano nel dettaglio il supporto di KINO-2 a modelli fondazionali esterni né quantificano quanto riduca il lavoro di ingegnerizzazione necessario per ogni singola attività: non è quindi possibile dare per scontate queste capacità sulla base della descrizione generale della piattaforma.
Applicazioni e limiti dei dati disponibili
Bear cita l’imballaggio in magazzino come esempio di manipolazione integrata con la mobilità: KR1 può imparare a prendere bottiglie e sistemarle in una cassa, mentre i sistemi più ampi dell’azienda possono occuparsi dello spostamento delle merci nel flusso di lavoro. Sono in corso progetti pilota con i clienti, ma i materiali citati non riportano tempi completi di esecuzione, precisione nella manipolazione o dati di affidabilità a lungo termine. 10
20
La distinzione è importante per interpretare i miglioramenti dichiarati. Un’inferenza più rapida può aiutare il robot a reagire, ma non dimostra da sola che un’intera attività di magazzino o di gestione dei resi sia più veloce, precisa o affidabile nel tempo. Il risultato annunciato per KINO-2 è soprattutto il percorso che va dalla dimostrazione al progetto pilota; per valutare le prestazioni in produzione serviranno dati raccolti nelle attività reali.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
People also ask
What is the short answer to "Dalle dimostrazioni umane alle abilità del robot: come funziona KINO-2"?
KINO 2 usa dimostrazioni di attività per addestrare e perfezionare modelli, verificare le abilità sul robot KR1 e avviarle a progetti pilota con i clienti.
What are the key points to validate first?
KINO 2 usa dimostrazioni di attività per addestrare e perfezionare modelli, verificare le abilità sul robot KR1 e avviarle a progetti pilota con i clienti. Bear Robotics dichiara tempi d’inferenza più brevi per Isaac GR00T e per il proprio modello, ma non ha pubblicato dati completi su velocità, accuratezza o affidabilità delle attività sul campo.