HELIOS: Mengapa Robot Empat Lengan Ini Tidak Memakai Kaki untuk Bekerja di Orbit
HELIOS adalah robot prototipe dari Orbit Robotics yang dirancang khusus untuk bekerja di lingkungan mikrogravitasi dengan empat lengan menggantikan kaki. Desain empat lengan memungkinkan robot menahan diri pada struktur dengan sebagian lengan sambil menggunakan lengan lain untuk tugas seperti perawatan peralatan dan...
HELIOS adalah robot prototipe dari Orbit Robotics yang dirancang khusus untuk bekerja di lingkungan mikrogravitasi dengan empat lengan menggantikan kaki.
Desain empat lengan memungkinkan robot menahan diri pada struktur dengan sebagian lengan sambil menggunakan lengan lain untuk tugas seperti perawatan peralatan dan penanganan kargo.
Robot ini muncul di tengah meningkatnya pengembangan robot luar angkasa global, bersama proyek seperti Robonaut 2 milik NASA, robot astronaut PM01 dari China, dan robot bebas terbang “Joy” yang direncanakan diuji di I...
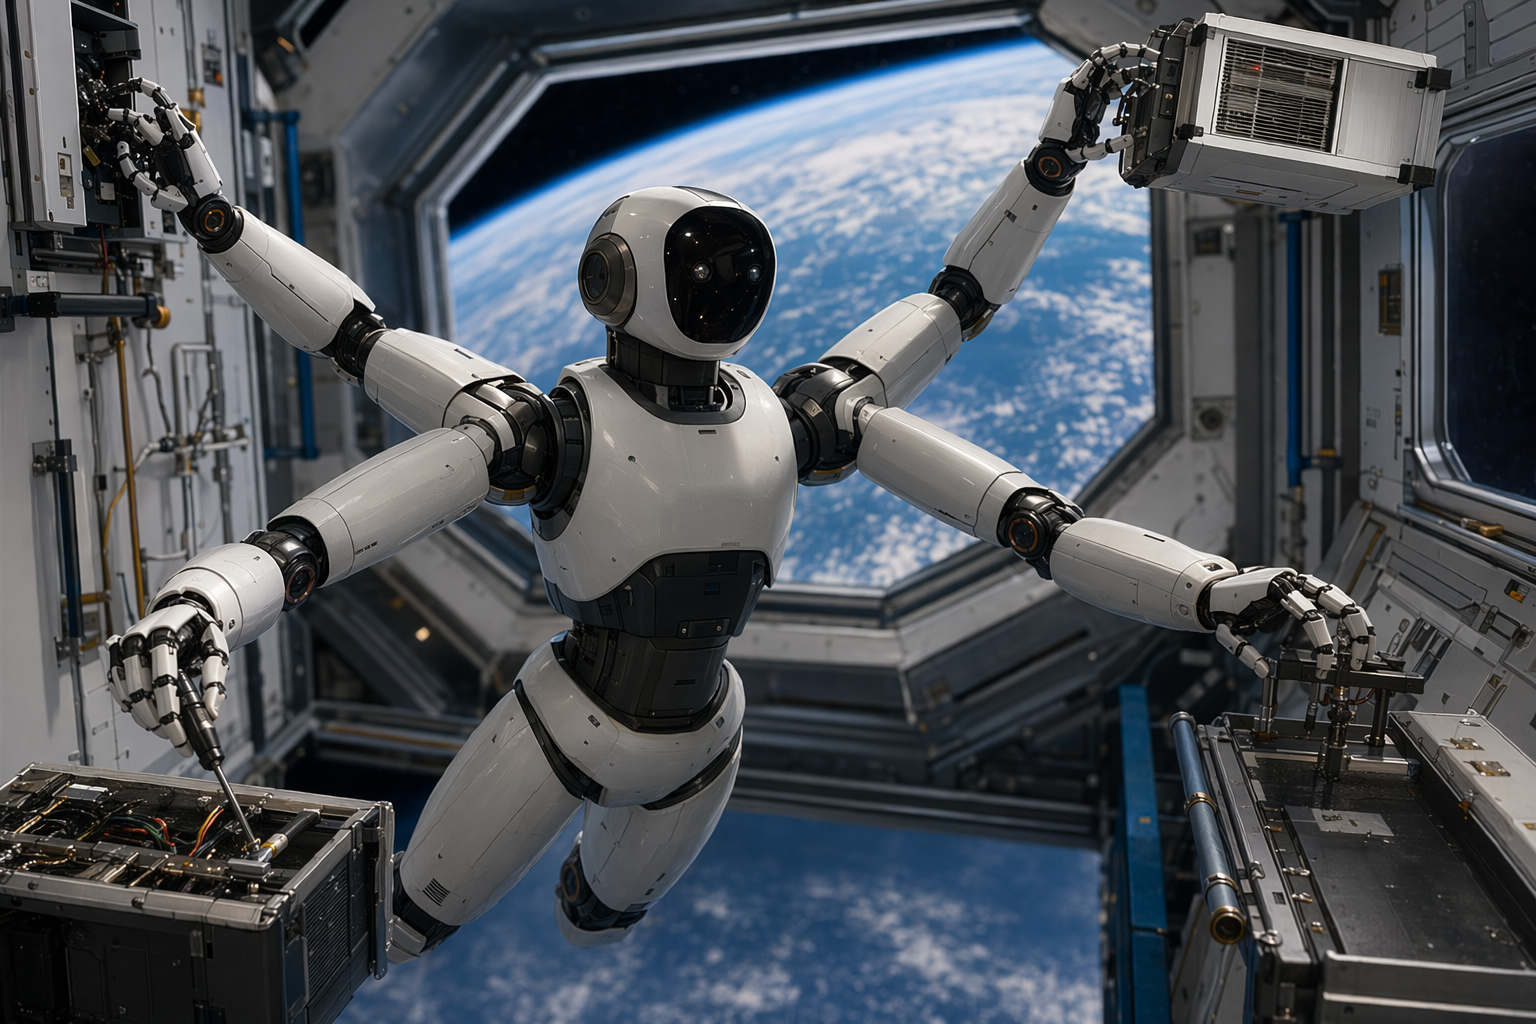
What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (inConcept visualization of HELIOS, a four‑armed humanoid robot designed for maneuvering and performing maintenance tasks in microgravity.
AI Perintah
Create a landscape editorial hero image for this Studio Global article: What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (in. Article summary: Orbit Robotics’ HELIOS, as described in your prompt, is a prototype space robot designed specifically for microgravity, using a legless body with four arms instead of a humanoid walking form. Based on the available evide. Topic tags: general, general web, user generated, government, academic. Reference image context from search candidates: Reference image 1: visual subject "* HELIOS Humanoid Robot With Four Arms for Orbital Missions. Orbit Robotics, a Canadian robotics firm, has unveiled a new humanoid robot designed specifically for space environment" source context "HELIOS Humanoid Robot With Four Arms for Orbital Missions - Hardware Busters" Reference image
openai.com
Orbit Robotics memperkenalkan HELIOS, sebuah robot humanoid prototipe yang dirancang khusus untuk bekerja di luar angkasa. Berbeda dari robot humanoid tradisional yang meniru tubuh manusia dengan dua kaki dan dua tangan, HELIOS justru menghilangkan kaki dan menggantinya dengan dua lengan tambahan, menghasilkan sistem robot empat lengan yang dioptimalkan untuk lingkungan mikrogravitasi.
Ide dasarnya sederhana: di orbit, robot tidak perlu berjalan seperti manusia. Yang lebih penting adalah kemampuan mencengkeram, menstabilkan diri, dan memanipulasi peralatan tanpa melayang menjauh dari lokasi kerja.
Robot Tanpa Kaki yang Dibuat untuk Mikrogravitasi
HELIOS dikembangkan untuk membantu astronaut melakukan berbagai tugas teknis pada infrastruktur di orbit, seperti stasiun luar angkasa atau satelit. Dalam demonstrasi awal, robot ini terlihat memiliki rangka ringan dengan sistem sambungan yang digerakkan kabel untuk meningkatkan presisi dan kontrol gerakan.
Studio Global AI
Lanjutkan penelitian Anda
Halaman ini berisi jawaban yang didukung sumber yang dapat Anda lanjutkan di dalam Studio Global.
Apa jawaban singkat untuk "HELIOS: Mengapa Robot Empat Lengan Ini Tidak Memakai Kaki untuk Bekerja di Orbit"?
HELIOS adalah robot prototipe dari Orbit Robotics yang dirancang khusus untuk bekerja di lingkungan mikrogravitasi dengan empat lengan menggantikan kaki.
Apa poin penting yang harus divalidasi terlebih dahulu?
HELIOS adalah robot prototipe dari Orbit Robotics yang dirancang khusus untuk bekerja di lingkungan mikrogravitasi dengan empat lengan menggantikan kaki. Desain empat lengan memungkinkan robot menahan diri pada struktur dengan sebagian lengan sambil menggunakan lengan lain untuk tugas seperti perawatan peralatan dan penanganan kargo.
Apa yang harus saya lakukan selanjutnya dalam latihan?
Robot ini muncul di tengah meningkatnya pengembangan robot luar angkasa global, bersama proyek seperti Robonaut 2 milik NASA, robot astronaut PM01 dari China, dan robot bebas terbang “Joy” yang direncanakan diuji di I...
HELIOS: Mengapa Robot Empat Lengan Ini Tidak Memakai Kaki untuk Bekerja di Orbit
HELIOS adalah robot prototipe dari Orbit Robotics yang dirancang khusus untuk bekerja di lingkungan mikrogravitasi dengan empat lengan menggantikan kaki. Desain empat lengan memungkinkan robot menahan diri pada struktur dengan sebagian lengan sambil menggunakan lengan lain untuk tugas seperti perawatan peralatan dan...
HELIOS adalah robot prototipe dari Orbit Robotics yang dirancang khusus untuk bekerja di lingkungan mikrogravitasi dengan empat lengan menggantikan kaki.
Desain empat lengan memungkinkan robot menahan diri pada struktur dengan sebagian lengan sambil menggunakan lengan lain untuk tugas seperti perawatan peralatan dan penanganan kargo.
Robot ini muncul di tengah meningkatnya pengembangan robot luar angkasa global, bersama proyek seperti Robonaut 2 milik NASA, robot astronaut PM01 dari China, dan robot bebas terbang “Joy” yang direncanakan diuji di I...
What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (inConcept visualization of HELIOS, a four‑armed humanoid robot designed for maneuvering and performing maintenance tasks in microgravity.
AI Perintah
Create a landscape editorial hero image for this Studio Global article: What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (in. Article summary: Orbit Robotics’ HELIOS, as described in your prompt, is a prototype space robot designed specifically for microgravity, using a legless body with four arms instead of a humanoid walking form. Based on the available evide. Topic tags: general, general web, user generated, government, academic. Reference image context from search candidates: Reference image 1: visual subject "* HELIOS Humanoid Robot With Four Arms for Orbital Missions. Orbit Robotics, a Canadian robotics firm, has unveiled a new humanoid robot designed specifically for space environment" source context "HELIOS Humanoid Robot With Four Arms for Orbital Missions - Hardware Busters" Reference image
openai.com
Orbit Robotics memperkenalkan HELIOS, sebuah robot humanoid prototipe yang dirancang khusus untuk bekerja di luar angkasa. Berbeda dari robot humanoid tradisional yang meniru tubuh manusia dengan dua kaki dan dua tangan, HELIOS justru menghilangkan kaki dan menggantinya dengan dua lengan tambahan, menghasilkan sistem robot empat lengan yang dioptimalkan untuk lingkungan mikrogravitasi.
Ide dasarnya sederhana: di orbit, robot tidak perlu berjalan seperti manusia. Yang lebih penting adalah kemampuan mencengkeram, menstabilkan diri, dan memanipulasi peralatan tanpa melayang menjauh dari lokasi kerja.
Robot Tanpa Kaki yang Dibuat untuk Mikrogravitasi
HELIOS dikembangkan untuk membantu astronaut melakukan berbagai tugas teknis pada infrastruktur di orbit, seperti stasiun luar angkasa atau satelit. Dalam demonstrasi awal, robot ini terlihat memiliki rangka ringan dengan sistem sambungan yang digerakkan kabel untuk meningkatkan presisi dan kontrol gerakan.
Studio Global AI
Lanjutkan penelitian Anda
Halaman ini berisi jawaban yang didukung sumber yang dapat Anda lanjutkan di dalam Studio Global.
Apa jawaban singkat untuk "HELIOS: Mengapa Robot Empat Lengan Ini Tidak Memakai Kaki untuk Bekerja di Orbit"?
HELIOS adalah robot prototipe dari Orbit Robotics yang dirancang khusus untuk bekerja di lingkungan mikrogravitasi dengan empat lengan menggantikan kaki.
Apa poin penting yang harus divalidasi terlebih dahulu?
HELIOS adalah robot prototipe dari Orbit Robotics yang dirancang khusus untuk bekerja di lingkungan mikrogravitasi dengan empat lengan menggantikan kaki. Desain empat lengan memungkinkan robot menahan diri pada struktur dengan sebagian lengan sambil menggunakan lengan lain untuk tugas seperti perawatan peralatan dan penanganan kargo.
Apa yang harus saya lakukan selanjutnya dalam latihan?
Robot ini muncul di tengah meningkatnya pengembangan robot luar angkasa global, bersama proyek seperti Robonaut 2 milik NASA, robot astronaut PM01 dari China, dan robot bebas terbang “Joy” yang direncanakan diuji di I...
Fitur paling mencoloknya adalah arsitektur empat lengan. Alih‑alih kaki untuk berjalan di permukaan tanah, dua lengan tambahan digunakan untuk:
bergerak di dalam modul stasiun
menahan tubuh pada permukaan atau pegangan
memposisikan diri saat melakukan pekerjaan teknis
Konfigurasi ini memungkinkan robot mencengkeram struktur, memindahkan posisi tubuh, dan bekerja di ruang sempit, kondisi yang umum di dalam wahana luar angkasa atau platform orbital.
Para pengembang menargetkan tugas yang sering dilakukan astronaut, seperti perawatan peralatan, penanganan kargo, serta kegiatan konstruksi di orbit.
Mengapa Empat Lengan Lebih Masuk Akal di Luar Angkasa
Di Bumi, robot humanoid biasanya membutuhkan kaki untuk berjalan di lantai, menaiki tangga, atau melewati medan yang tidak rata. Di lingkungan mikrogravitasi, tantangan itu hampir tidak ada.
Sebaliknya, tantangan utamanya adalah mengontrol gerakan agar robot tidak hanyut menjauh dari area kerja.
Robot dengan banyak lengan dapat mengatasi hal ini dengan cara menambatkan dirinya pada struktur di sekitarnya. Misalnya, dua lengan dapat memegang rangka atau pegangan stasiun, sementara dua lengan lainnya digunakan untuk mengoperasikan alat atau memindahkan komponen. Pendekatan ini mirip dengan sistem manipulator yang sudah digunakan dalam robot servis satelit dan perawatan wahana di orbit.
Karena itu, banyak konsep robot luar angkasa lebih menekankan lengan manipulator, mekanisme cengkeraman, dan sistem kontrol presisi daripada kemampuan berjalan seperti manusia.
Masih Tahap Prototipe
Saat ini HELIOS masih berada pada tahap awal pengembangan. Informasi detail mengenai spesifikasi teknis—seperti ukuran, berat, kapasitas angkat, atau jumlah total derajat kebebasan gerakan—belum dipublikasikan secara lengkap dalam laporan yang tersedia.
Yang jelas, robot ini dirancang sebagai demonstrator teknologi untuk mengeksplorasi cara baru robot bergerak dan bekerja di lingkungan mikrogravitasi. Proyek tersebut merupakan bagian dari riset yang berfokus pada asisten robotik bagi operasi orbital di masa depan.
Bagian dari Perlombaan Robotika Luar Angkasa
HELIOS muncul di saat berbagai lembaga antariksa dan startup teknologi berlomba mengembangkan robot pekerja untuk orbit.
Beberapa proyek yang menunjukkan tren ini antara lain:
Robonaut 2 milik NASA
Robot ini diluncurkan ke Stasiun Luar Angkasa Internasional (ISS) pada 2011 menggunakan pesawat ulang‑alik Discovery. Robonaut 2 menjadi robot humanoid pertama yang berada di luar angkasa, dirancang untuk membantu astronaut serta menguji bagaimana robot dengan ketangkasan tinggi bekerja di orbit.
Program robot astronaut PM01 dari China
Perusahaan robotika Engine AI mengumumkan rencana mengirim robot humanoid PM01 ke luar angkasa sebagai bagian dari program eksplorasi “robot astronaut”. Proyek ini menyoroti minat yang semakin besar pada robot otonom untuk menangani tugas berisiko tinggi di misi antariksa.
Robot bebas terbang “Joy” dari Icarus Robotics
Startup Icarus Robotics sedang mengembangkan robot bernama Joy yang dijadwalkan diuji di ISS pada awal 2027. Misi ini akan mengevaluasi kemampuan navigasi otonom dan operasi robot di lingkungan stasiun luar angkasa yang nyata.
Berbagai proyek tersebut menunjukkan perubahan besar di industri antariksa: robot semakin diproyeksikan menangani inspeksi, perbaikan, perakitan, dan logistik di orbit, sehingga mengurangi risiko bagi astronaut manusia.
Gagasan Besar di Balik HELIOS
HELIOS menunjukkan bagaimana para insinyur mulai merancang robot khusus untuk kondisi luar angkasa, bukan sekadar mengadaptasi desain yang dibuat untuk Bumi.
Dengan meninggalkan kaki dan berfokus pada ketangkasan multi‑lengan serta kemampuan menambatkan diri, struktur robot ini lebih sesuai dengan hukum fisika di lingkungan mikrogravitasi.
Jika pengembangannya terus berlanjut melewati tahap prototipe, robot seperti HELIOS berpotensi membantu astronaut dalam merawat wahana antariksa, merakit struktur besar di orbit, hingga mengelola logistik di stasiun luar angkasa—membuka kemungkinan masa depan di mana manusia dan robot bekerja berdampingan di ruang angkasa.
frontiersin.org
A comprehensive survey of space robotic manipulators for ...
Fitur paling mencoloknya adalah arsitektur empat lengan. Alih‑alih kaki untuk berjalan di permukaan tanah, dua lengan tambahan digunakan untuk:
bergerak di dalam modul stasiun
menahan tubuh pada permukaan atau pegangan
memposisikan diri saat melakukan pekerjaan teknis
Konfigurasi ini memungkinkan robot mencengkeram struktur, memindahkan posisi tubuh, dan bekerja di ruang sempit, kondisi yang umum di dalam wahana luar angkasa atau platform orbital.
Para pengembang menargetkan tugas yang sering dilakukan astronaut, seperti perawatan peralatan, penanganan kargo, serta kegiatan konstruksi di orbit.
Mengapa Empat Lengan Lebih Masuk Akal di Luar Angkasa
Di Bumi, robot humanoid biasanya membutuhkan kaki untuk berjalan di lantai, menaiki tangga, atau melewati medan yang tidak rata. Di lingkungan mikrogravitasi, tantangan itu hampir tidak ada.
Sebaliknya, tantangan utamanya adalah mengontrol gerakan agar robot tidak hanyut menjauh dari area kerja.
Robot dengan banyak lengan dapat mengatasi hal ini dengan cara menambatkan dirinya pada struktur di sekitarnya. Misalnya, dua lengan dapat memegang rangka atau pegangan stasiun, sementara dua lengan lainnya digunakan untuk mengoperasikan alat atau memindahkan komponen. Pendekatan ini mirip dengan sistem manipulator yang sudah digunakan dalam robot servis satelit dan perawatan wahana di orbit.
Karena itu, banyak konsep robot luar angkasa lebih menekankan lengan manipulator, mekanisme cengkeraman, dan sistem kontrol presisi daripada kemampuan berjalan seperti manusia.
Masih Tahap Prototipe
Saat ini HELIOS masih berada pada tahap awal pengembangan. Informasi detail mengenai spesifikasi teknis—seperti ukuran, berat, kapasitas angkat, atau jumlah total derajat kebebasan gerakan—belum dipublikasikan secara lengkap dalam laporan yang tersedia.
Yang jelas, robot ini dirancang sebagai demonstrator teknologi untuk mengeksplorasi cara baru robot bergerak dan bekerja di lingkungan mikrogravitasi. Proyek tersebut merupakan bagian dari riset yang berfokus pada asisten robotik bagi operasi orbital di masa depan.
Bagian dari Perlombaan Robotika Luar Angkasa
HELIOS muncul di saat berbagai lembaga antariksa dan startup teknologi berlomba mengembangkan robot pekerja untuk orbit.
Beberapa proyek yang menunjukkan tren ini antara lain:
Robonaut 2 milik NASA
Robot ini diluncurkan ke Stasiun Luar Angkasa Internasional (ISS) pada 2011 menggunakan pesawat ulang‑alik Discovery. Robonaut 2 menjadi robot humanoid pertama yang berada di luar angkasa, dirancang untuk membantu astronaut serta menguji bagaimana robot dengan ketangkasan tinggi bekerja di orbit.
Program robot astronaut PM01 dari China
Perusahaan robotika Engine AI mengumumkan rencana mengirim robot humanoid PM01 ke luar angkasa sebagai bagian dari program eksplorasi “robot astronaut”. Proyek ini menyoroti minat yang semakin besar pada robot otonom untuk menangani tugas berisiko tinggi di misi antariksa.
Robot bebas terbang “Joy” dari Icarus Robotics
Startup Icarus Robotics sedang mengembangkan robot bernama Joy yang dijadwalkan diuji di ISS pada awal 2027. Misi ini akan mengevaluasi kemampuan navigasi otonom dan operasi robot di lingkungan stasiun luar angkasa yang nyata.
Berbagai proyek tersebut menunjukkan perubahan besar di industri antariksa: robot semakin diproyeksikan menangani inspeksi, perbaikan, perakitan, dan logistik di orbit, sehingga mengurangi risiko bagi astronaut manusia.
Gagasan Besar di Balik HELIOS
HELIOS menunjukkan bagaimana para insinyur mulai merancang robot khusus untuk kondisi luar angkasa, bukan sekadar mengadaptasi desain yang dibuat untuk Bumi.
Dengan meninggalkan kaki dan berfokus pada ketangkasan multi‑lengan serta kemampuan menambatkan diri, struktur robot ini lebih sesuai dengan hukum fisika di lingkungan mikrogravitasi.
Jika pengembangannya terus berlanjut melewati tahap prototipe, robot seperti HELIOS berpotensi membantu astronaut dalam merawat wahana antariksa, merakit struktur besar di orbit, hingga mengelola logistik di stasiun luar angkasa—membuka kemungkinan masa depan di mana manusia dan robot bekerja berdampingan di ruang angkasa.
frontiersin.org
A comprehensive survey of space robotic manipulators for ...