JawabanDipublikasikan21 sumber
China Berencana Menerjunkan Anjing Robot di Pangkalan Bulan pada 2035
Peneliti China dari China Academy of Space Technology (CAST) menerbitkan konsep di jurnal Chinese Space Science and Technology yang membayangkan dua robot berkaki empat bekerja bersama kru tiga astronot di Stasiun Pen... Konsep ini membagi kru tiga orang menjadi peran spesifik: Astronot 1 mengendalikan dua anjing ro...
Diterbitkan olehDiedit dengan DeepSeek-V4-FlashGambar dibuat dengan GPT Image 1.5
Jawaban penelitian
Poin-poin penting
- Peneliti China dari China Academy of Space Technology (CAST) menerbitkan konsep di jurnal Chinese Space Science and Technology yang membayangkan dua robot berkaki empat bekerja bersama kru tiga astronot di Stasiun Pen...
- Konsep ini membagi kru tiga orang menjadi peran spesifik: Astronot 1 mengendalikan dua anjing robot untuk pemindaian medan dan identifikasi bahaya; Astronot 2 mengumpulkan sampel dan melakukan penelitian; Astronot 3 b...
- Cetak biru tahap penelitian ini masuk ke dalam strategi ILRS bertahap China: pendahuluan robotik (Chang'e 7 pada paruh kedua 2026, Chang'e 8 pada 2028), pendaratan berawak pada 2030, dan stasiun dasar permanen di kutu...
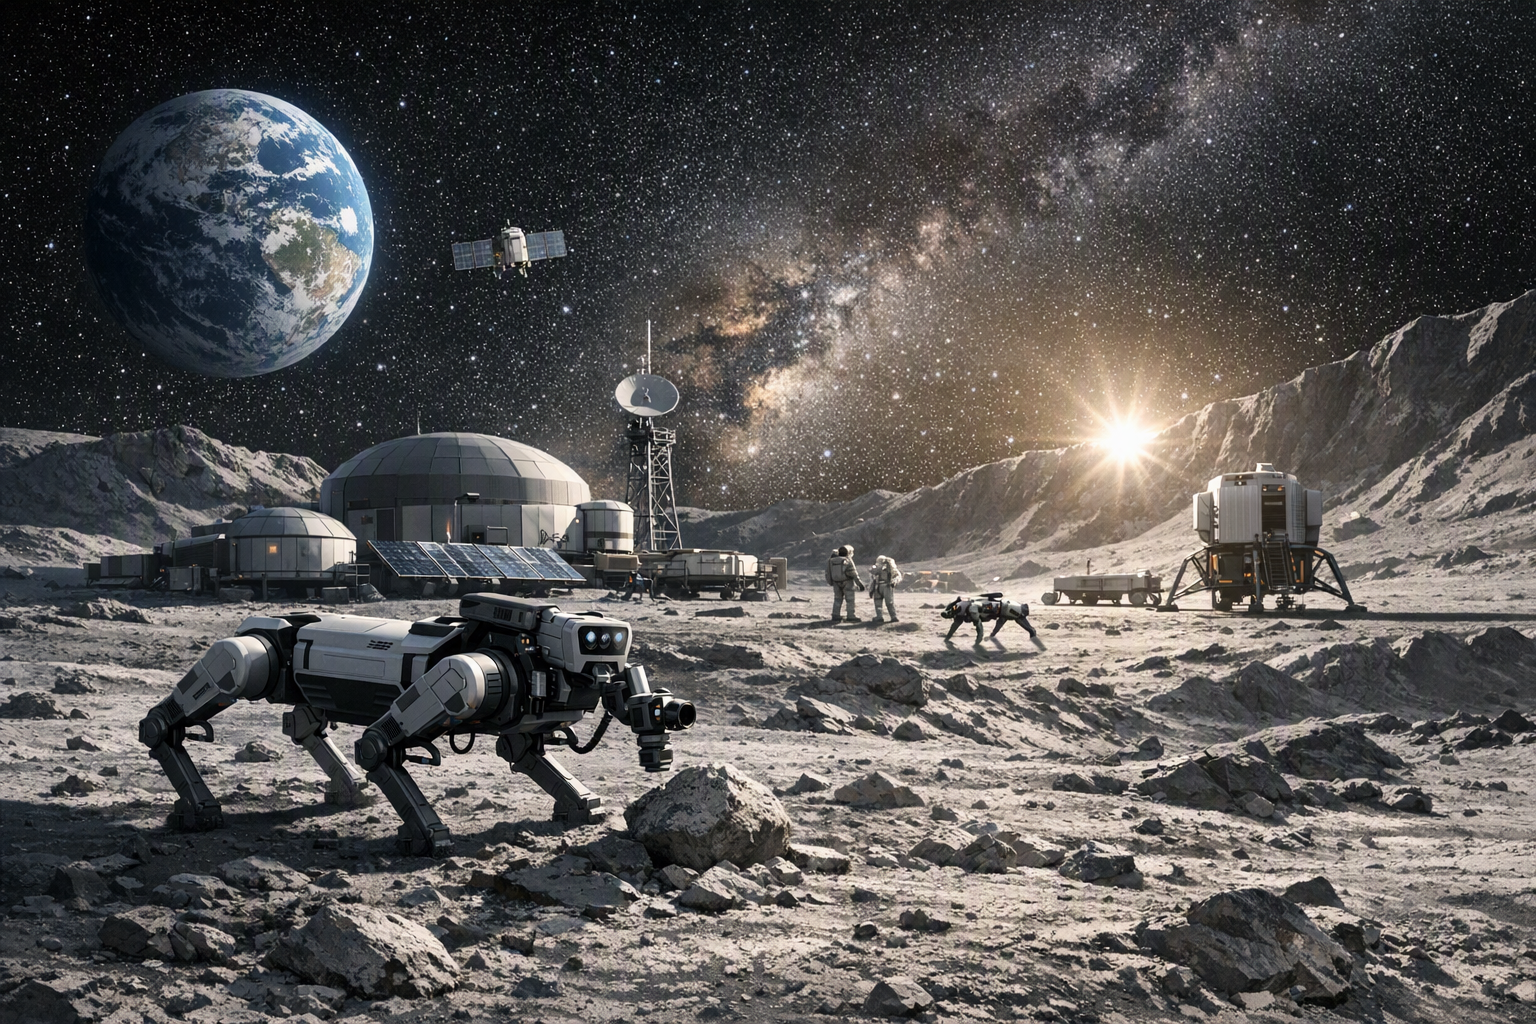
AI Perintah
openai.comCreate a landscape editorial hero image for this Studio Global article: What is China's proposed plan for using robot dogs at its future International Lunar Research Station on the Moon's south pole, including th. Article summary: Chinese researchers from the China Academy of Space Technology (CAST) published a concept in the journal *Chinese Space Science and Technology* outlining how robot dogs could operate at the International Lunar Research S. Topic tags: general, general web, user generated, news. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts w
Peneliti dari China Academy of Space Technology (CAST) telah menerbitkan sebuah konsep di jurnal Chinese Space Science and Technology yang menguraikan bagaimana robot berkaki empat — yang populer disebut "anjing robot" — dapat beroperasi di Stasiun Penelitian Bulan Internasional (ILRS) di kutub selatan Bulan . Cetak biru ini menggambarkan tim tiga astronot yang bekerja bersama dua mesin cerdas, dengan peran mulai dari pemindaian medan, ekstraksi sumber daya, perawatan harian, hingga dukungan emosional bagi kru .
Studio Global AI
Lanjutkan penelitian Anda
Halaman ini berisi jawaban yang didukung sumber yang dapat Anda lanjutkan di dalam Studio Global.
Orang-orang juga bertanya
Apa jawaban singkat untuk "China Berencana Menerjunkan Anjing Robot di Pangkalan Bulan pada 2035"?
Peneliti China dari China Academy of Space Technology (CAST) menerbitkan konsep di jurnal Chinese Space Science and Technology yang membayangkan dua robot berkaki empat bekerja bersama kru tiga astronot di Stasiun Pen...
Apa poin penting yang harus divalidasi terlebih dahulu?
Peneliti China dari China Academy of Space Technology (CAST) menerbitkan konsep di jurnal Chinese Space Science and Technology yang membayangkan dua robot berkaki empat bekerja bersama kru tiga astronot di Stasiun Pen... Konsep ini membagi kru tiga orang menjadi peran spesifik: Astronot 1 mengendalikan dua anjing robot untuk pemindaian medan dan identifikasi bahaya; Astronot 2 mengumpulkan sampel dan melakukan penelitian; Astronot 3 b...
Apa yang harus saya lakukan selanjutnya dalam latihan?
Cetak biru tahap penelitian ini masuk ke dalam strategi ILRS bertahap China: pendahuluan robotik (Chang'e 7 pada paruh kedua 2026, Chang'e 8 pada 2028), pendaratan berawak pada 2030, dan stasiun dasar permanen di kutu...
Sumber
scmp.comChina’s lunar research station could be guarded by robot watchdogs: scientists
news24online.comChina's moon base plan: Robot dogs could soon patrol the ...
interestingengineering.comChina's 2035 moon base could see robot dogs patrol, build ...
gadgetreview.comChina Wants Robot Dogs to Help Build Its Moon Base by 2035