Bagaimana Robot Atlas Belajar Mengangkat Mini‑Kulkas 100 Pon
Atlas belajar mengangkat dan membawa benda berat melalui reinforcement learning di simulasi, bukan lagi gerakan robot yang diprogram manual. Sensor proprioception memungkinkan robot memantau posisi sendi, gaya, dan keseimbangan tubuh saat membawa beban berat yang mengubah pusat massa.
Atlas belajar mengangkat dan membawa benda berat melalui reinforcement learning di simulasi, bukan lagi gerakan robot yang diprogram manual.
Sensor proprioception memungkinkan robot memantau posisi sendi, gaya, dan keseimbangan tubuh saat membawa beban berat yang mengubah pusat massa.
Simulasi dengan variasi massa, gesekan, dan posisi genggaman membantu kebijakan AI Atlas bekerja stabil ketika dipindahkan dari dunia virtual ke dunia nyata.
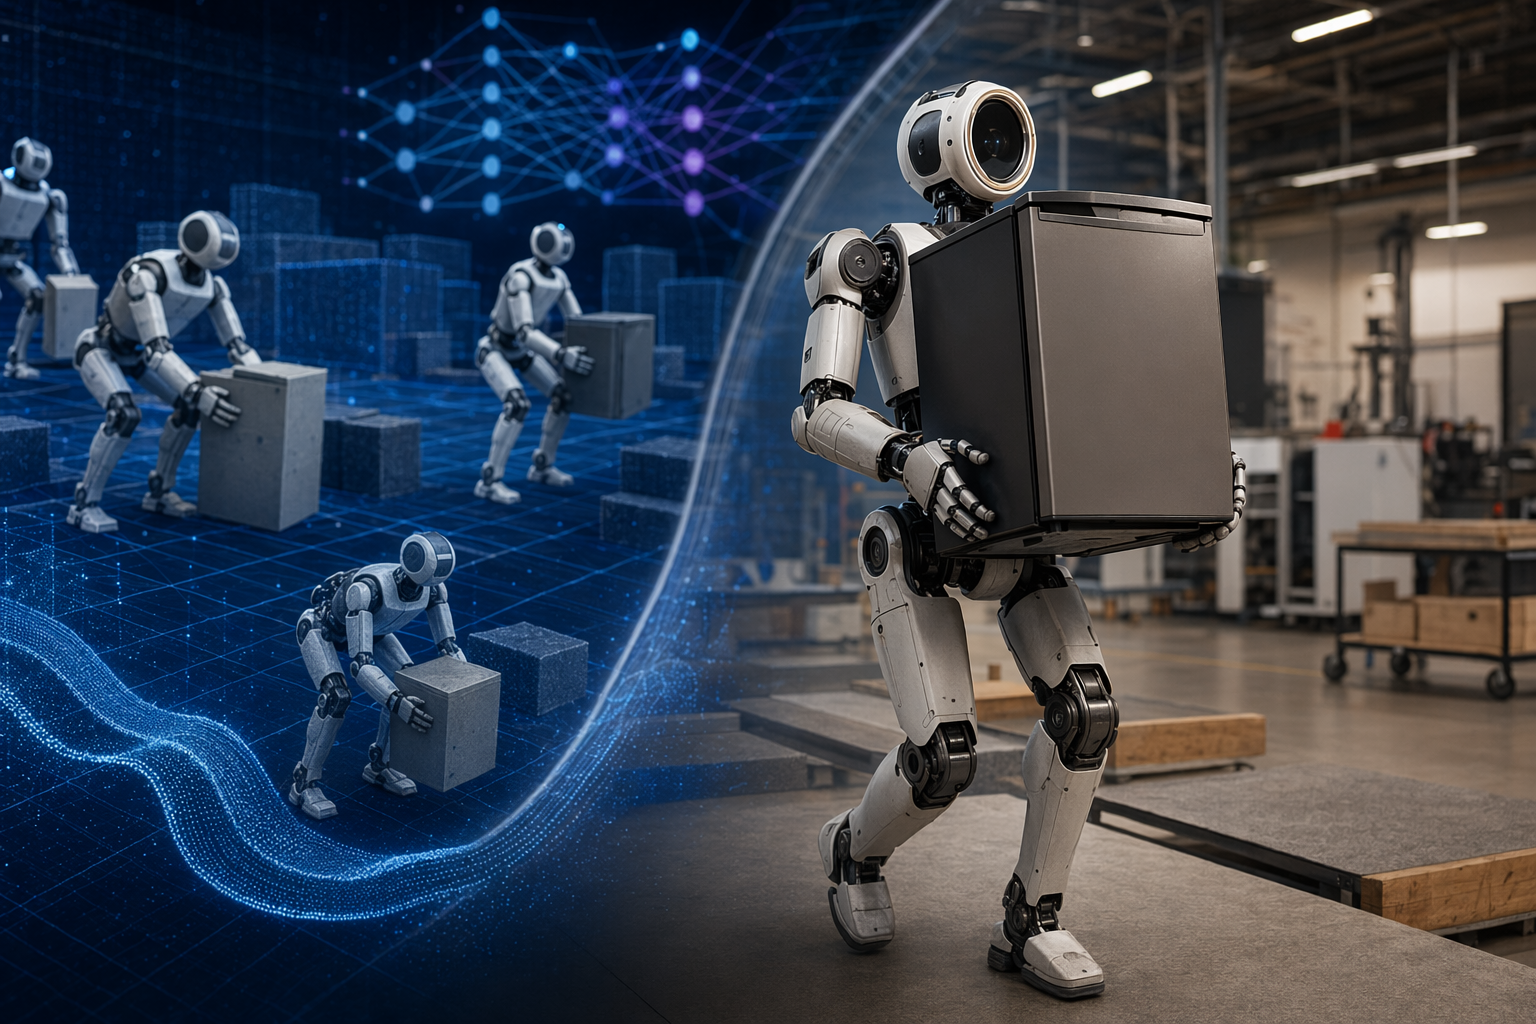
How did Boston Dynamics train Atlas to lift and carry a 100-plus-pound mini-fridge using reinforcement learning and millions of GPU-poweredAtlas learns heavy lifting behaviors through reinforcement learning in simulation before applying them to the real robot.
AI Perintah
Create a landscape editorial hero image for this Studio Global article: How did Boston Dynamics train Atlas to lift and carry a 100-plus-pound mini-fridge using reinforcement learning and millions of GPU-powered. Article summary: Boston Dynamics trained Atlas by having it learn lifting-and-carrying behaviors in simulation with reinforcement learning, then applying those learned behaviors to the real robot [2][3]. The mini-fridge demo matters beca. Topic tags: general, general web, user generated. Reference image context from search candidates: Reference image 1: visual subject "Boston Dynamics showed off a prototype of its humanoid robot Atlas at CES 2026 and it walked along the stage showing off its moves. But the crowd also got a peek at the production" source context "Atlas, meet Atlas - TechCrunch" Reference image 2: visual subject "Boston Dynamics showed off a prototype of its human
openai.com
Demo terbaru Boston Dynamics memperlihatkan robot humanoid Atlas mengangkat dan membawa mini‑kulkas berbobot lebih dari 100 pon (sekitar 45 kg). Di balik demo itu ada perubahan besar dalam cara robot dilatih: bukan lagi diprogram langkah demi langkah, melainkan belajar sendiri lewat reinforcement learning di lingkungan simulasi.
Pendekatan ini memungkinkan Atlas mengoordinasikan seluruh tubuhnya—kaki, pinggul, torso, dan lengan—untuk menangani benda berat dan tidak praktis, jenis tugas yang umum di pabrik dan gudang.
Studio Global AI
Lanjutkan penelitian Anda
Halaman ini berisi jawaban yang didukung sumber yang dapat Anda lanjutkan di dalam Studio Global.
Apa jawaban singkat untuk "Bagaimana Robot Atlas Belajar Mengangkat Mini‑Kulkas 100 Pon"?
Atlas belajar mengangkat dan membawa benda berat melalui reinforcement learning di simulasi, bukan lagi gerakan robot yang diprogram manual.
Apa poin penting yang harus divalidasi terlebih dahulu?
Atlas belajar mengangkat dan membawa benda berat melalui reinforcement learning di simulasi, bukan lagi gerakan robot yang diprogram manual. Sensor proprioception memungkinkan robot memantau posisi sendi, gaya, dan keseimbangan tubuh saat membawa beban berat yang mengubah pusat massa.
Apa yang harus saya lakukan selanjutnya dalam latihan?
Simulasi dengan variasi massa, gesekan, dan posisi genggaman membantu kebijakan AI Atlas bekerja stabil ketika dipindahkan dari dunia virtual ke dunia nyata.
Robot industri tradisional biasanya bekerja dengan gerakan yang diprogram secara presisi oleh insinyur. Atlas menggunakan pendekatan berbeda: reinforcement learning (RL).
Dalam RL, sebuah model jaringan saraf mencoba melakukan tugas di lingkungan simulasi berulang‑ulang. Setiap percobaan mendapat umpan balik—berhasil atau gagal—dan sistem belajar memperbaiki tindakannya melalui proses trial‑and‑error.
Untuk tugas mengangkat mini‑kulkas, Atlas berlatih urutan tindakan seperti:
jongkok dan memposisikan tangan
mengangkat objek sambil menjaga keseimbangan
berputar dan berjalan sambil membawa beban
menurunkan objek dengan stabil
Alih‑alih mengontrol setiap sendi secara terpisah, kebijakan RL mengoordinasikan seluruh tubuh sekaligus. Ini penting karena benda berat mengubah gaya dan keseimbangan robot saat bergerak. Dalam demo, Atlas terlihat berjongkok, memutar torso, lalu berjalan sambil menstabilkan kulkas kecil tersebut.
Peran Penting Proprioception
Mengangkat benda berat bukan hanya soal kekuatan—robot harus terus mengetahui posisi tubuhnya sendiri. Di sinilah proprioception berperan.
Proprioception adalah kemampuan robot untuk merasakan kondisi internal tubuhnya melalui sensor. Atlas menggunakan berbagai sensor untuk memantau:
sudut dan posisi sendi
torsi atau gaya pada aktuator
kontak kaki dengan lantai
gerakan dan orientasi tubuh
Sensor seperti joint encoders, force sensors, dan inertial measurement units (IMU) memberi umpan balik cepat pada sistem kontrol. Dengan informasi ini, Atlas bisa menyesuaikan postur dan keseimbangan saat beban bergerak atau ketika robot berbelok sambil membawa objek.
Tanpa proprioception yang kuat, robot akan kesulitan menjaga stabilitas ketika pusat massanya berubah karena benda berat.
Simulasi dengan Banyak Variasi Fisika
Salah satu tantangan terbesar robotika adalah masalah "sim‑to‑real": kemampuan yang bekerja di simulasi sering gagal saat diterapkan pada robot nyata.
Boston Dynamics mengatasinya dengan randomisasi besar‑besaran dalam simulasi. Selama pelatihan, Atlas menghadapi banyak variasi kondisi fisika, seperti:
berat objek yang berbeda
tingkat gesekan antara tangan dan objek
posisi genggaman yang sedikit berubah
pergeseran pusat massa objek
Dengan begitu, robot tidak hanya menghafal satu cara ideal untuk mengangkat kulkas. Ia belajar strategi yang lebih umum sehingga ketika kontrol tersebut dipindahkan ke robot nyata, lingkungan dunia nyata hanya terasa seperti variasi lain dari latihan yang sudah pernah dialami.
Manipulasi dengan Seluruh Tubuh
Demo mini‑kulkas juga menunjukkan konsep whole‑body manipulation. Atlas tidak hanya mengandalkan tangan untuk mengangkat benda.
Robot ini bisa:
berjongkok dalam
memutar torso secara signifikan
memindahkan pusat massa tubuh
Gerakan ini mendistribusikan gaya ke seluruh tubuh, bukan hanya ke satu sendi atau lengan. Pendekatan ini penting karena objek industri sering besar, tidak simetris, atau sulit digenggam dengan sempurna.
Mengapa Demo Mini‑Kulkas Ini Penting
Boston Dynamics kini memposisikan Atlas sebagai robot humanoid industri tingkat perusahaan yang dirancang untuk pekerjaan material handling di gudang dan pabrik. Contoh tugasnya meliputi:
penataan komponen produksi (part sequencing)
pengisian atau pengoperasian mesin
pemrosesan pesanan di gudang
Robot ini juga dirancang agar dapat terintegrasi dengan sistem workflow pabrik, seperti pemindaian barcode dan otomatisasi logistik.
Demo mini‑kulkas penting karena menunjukkan beberapa kemampuan inti yang dibutuhkan di dunia industri:
manipulasi objek berat
interaksi dengan objek besar atau tidak praktis
berjalan sambil membawa beban dengan keseimbangan dinamis
Artinya, Atlas mulai bergerak dari sekadar demo akrobatik menuju pekerjaan nyata yang bernilai ekonomi di lingkungan kerja manusia.
Tantangan yang Masih Tersisa
Meski demo ini mengesankan, satu demonstrasi belum berarti robot siap diproduksi massal di pabrik.
Untuk benar‑benar digunakan secara luas, Atlas masih harus memenuhi berbagai syarat seperti:
sertifikasi keselamatan
keandalan operasional jangka panjang
biaya perawatan dan downtime
konsistensi performa pada ribuan jenis objek berbeda
Namun pendekatan pelatihan—reinforcement learning, simulasi skala besar, dan sensor proprioceptive—memberikan gambaran bagaimana robot humanoid masa depan dapat belajar keterampilan fisik kompleks. Jika teknologi ini terus berkembang, tugas seperti mengangkat, membawa, dan menyortir barang di pabrik bisa menjadi pekerjaan rutin bagi mesin seperti Atlas.
bostondynamics.com
[PDF] EMBODIED MANUFACTURING INTELLIGENCE - Boston Dynamics