उत्तरप्रकाशित17 स्रोत
SeePhys Hub: रोबोट सीखने के लिए नज़र, स्पर्श और पूरे शरीर की गतिविधि एक साथ
PHANES AI और Tinno Mobile ने 14 अक्टूबर 2026 को SeePhys Hub पेश किया। यह 360 डिग्री प्रथम व्यक्ति दृश्य, हाथों की गतिविधि, शरीर की गति और जरूरत पड़ने पर स्पर्श का डेटा रिकॉर्ड करने के लिए बनाया गया है।[18][47] कमर और दोनों निचली टांगों पर लगे तीन ट्रैकर IMU गति संकेतों और UWB दूरी माप को सिर व कलाई के दृश्य डेटा के...
प्रकाशितकर्ताGPT-6 Luna से संपादितGPT Image 2 से चित्र बनाए गए
शोध उत्तर
मुख्य निष्कर्ष
- PHANES AI और Tinno Mobile ने 14 अक्टूबर 2026 को SeePhys Hub पेश किया। यह 360 डिग्री प्रथम व्यक्ति दृश्य, हाथों की गतिविधि, शरीर की गति और जरूरत पड़ने पर स्पर्श का डेटा रिकॉर्ड करने के लिए बनाया गया है।[18][47]
- कमर और दोनों निचली टांगों पर लगे तीन ट्रैकर IMU गति संकेतों और UWB दूरी माप को सिर व कलाई के दृश्य डेटा के साथ मिलाकर पूरे शरीर की मुद्रा का अनुमान लगाते हैं।[18]
- हेडबैंड का वजन 220 ग्राम तक और हर कलाई बैंड का 75 ग्राम तक बताया गया है। हेडबैंड के कैमरों, IMU और UWB के बीच सिंक्रोनाइज़ेशन त्रुटि 0.5 मिलीसेकंड तक बताई गई है—यह पूरे किट के हर हिस्से की समय सटीकता का दावा नहीं है।[47]
AI संकेत
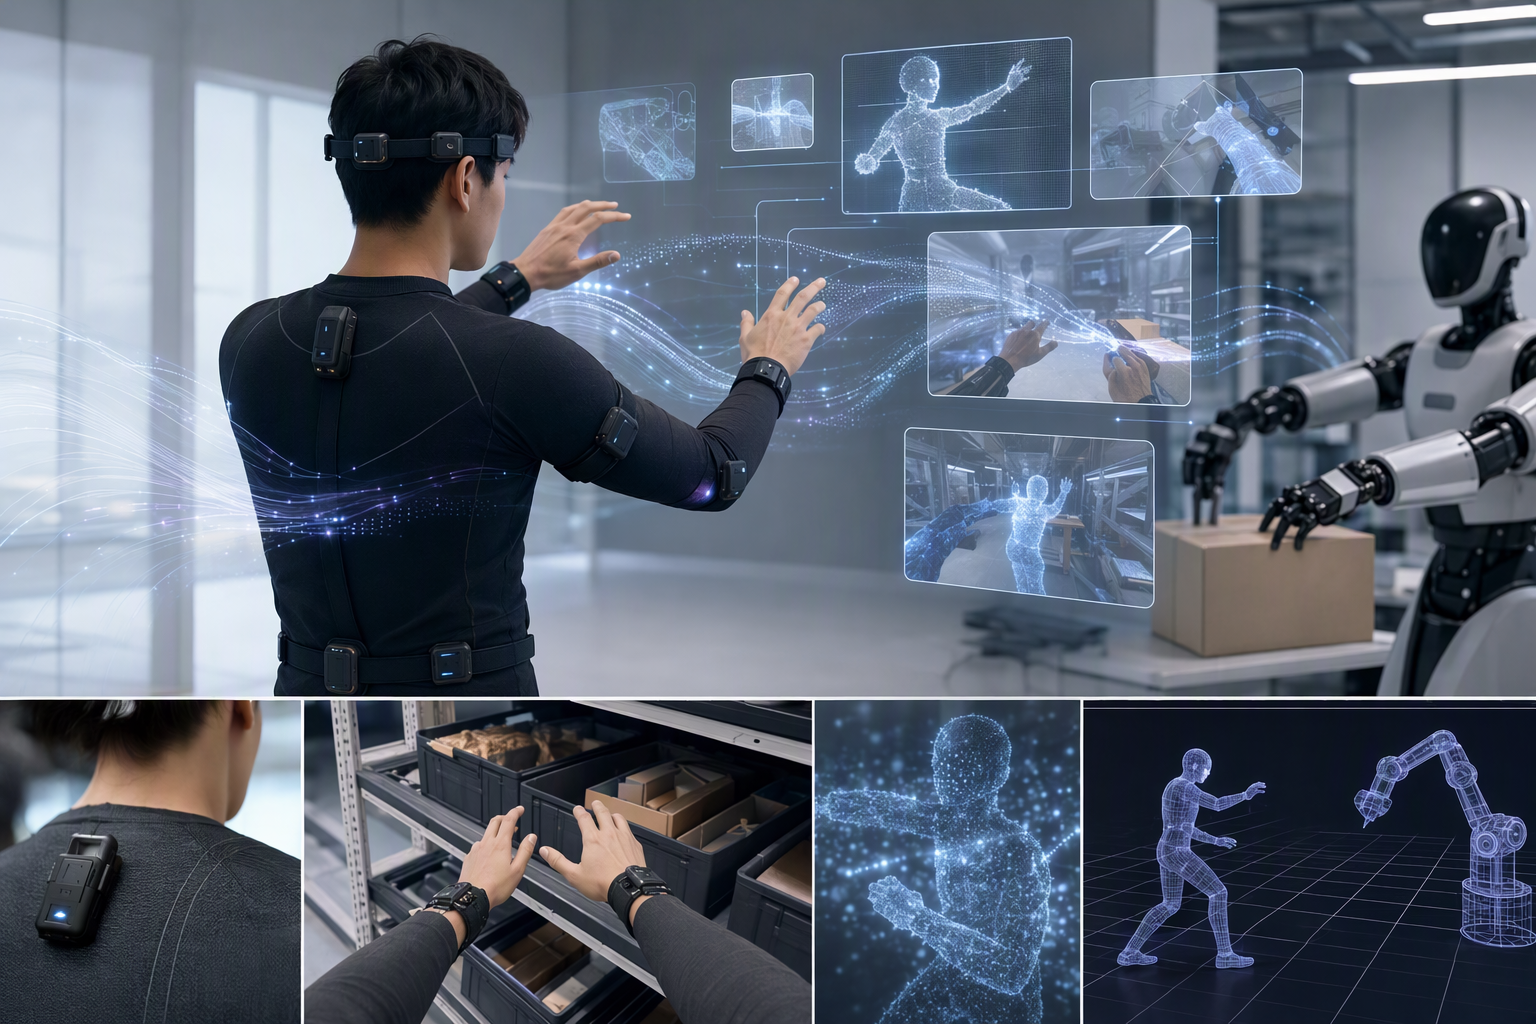
openai.comCreate a landscape editorial hero image for this Studio Global article: What is PHANES AI’s SeePhys Hub, launched jointly with Tinno Mobile on October 14, 2026, and how do the partners’ respective roles, its four. Article summary: SeePhys Hub is a wearable, whole-body multimodal data-collection system jointly launched by PHANES AI and Tinno Mobile on October 14, 2026, to turn human demonstrations into robot-training data combining first-person vis. Topic tags: general, general web, user generated. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fa
SeePhys Hub एक पहनने योग्य सिस्टम है, जिसे इंसानी गतिविधियों का कई तरह का डेटा रिकॉर्ड करके रोबोट प्रशिक्षण में इस्तेमाल करने के लिए बनाया गया है। PHANES AI और Tinno Mobile ने इसे 14 अक्टूबर 2026 को संयुक्त रूप से पेश किया। यह प्रथम-व्यक्ति वीडियो के साथ हाथों और पूरे शरीर की गति दर्ज करता है; किसी काम में जरूरत हो तो स्पर्श-संवेदी दस्तानों से हाथों के संपर्क-दबाव का डेटा भी जोड़ा जा सकता है।18
47
इसका मकसद उस जानकारी को जोड़ना है जो केवल सिर पर लगे कैमरे के वीडियो में छूट सकती है—जैसे शरीर का झुकाव या किसी वस्तु को पकड़ते समय हाथ पर पड़ने वाला दबाव।4
18
किट में क्या-क्या है?
SeePhys Hub में चार कैमरों वाला हेडबैंड, दो कलाई बैंड, कमर और निचली टांगों पर पहनने वाले तीन मोशन ट्रैकर और वैकल्पिक स्पर्श-संवेदी दस्ताने शामिल हैं। हेडबैंड 360-डिग्री प्रथम-व्यक्ति दृश्य देने के लिए बनाया गया है। कलाई बैंड के कैमरे हाथों से किए जा रहे काम के नज़दीकी दृश्य जोड़ते हैं। कमर और निचली टांगों के ट्रैकर शरीर की गति का डेटा जुटाते हैं, जबकि दस्ताने हाथों के संपर्क-दबाव को रिकॉर्ड करते हैं।18
47
लॉन्च की खबरों के मुताबिक, PHANES AI उत्पाद के डिज़ाइन और एल्गोरिदम पर काम करता है। Tinno Mobile लागत नियंत्रण, आपूर्ति-श्रृंखला और गुणवत्ता आश्वासन का अनुभव देता है।18
केवल सिर का वीडियो क्यों काफी नहीं?
पहले व्यक्ति के नज़रिए से लिया गया वीडियो दिखा सकता है कि कोई व्यक्ति क्या देख रहा है और हाथों से क्या कर रहा है। लेकिन उससे यह पूरी तरह समझना मुश्किल हो सकता है कि काम पूरा करने के लिए शरीर कैसे हिला—मसलन चलते समय, झुकते या मुड़ते वक्त। आगे की ओर देखने वाला कैमरा हाथों को तो दिखा सकता है, पर शरीर की मुद्रा या निचले हिस्से की गति साफ़ न दिखे। वीडियो किसी वस्तु पर हाथ के बदलते दबाव को सीधे माप भी नहीं सकता।4
18
SeePhys Hub का विचार इन अलग-अलग संकेतों को एक ही रिकॉर्डिंग में जोड़ना है। कलाई के कैमरे हाथों से किए जा रहे काम का बारीक दृश्य देते हैं, जबकि शरीर के ट्रैकर पूरे शरीर की मुद्रा का अनुमान लगाने में मदद करते हैं। वैकल्पिक दस्ताने उन कामों के लिए स्पर्श-संबंधी जानकारी जोड़ते हैं जिनमें संपर्क-दबाव मायने रखता है। रिपोर्टों में इसके आउटपुट में प्रथम-व्यक्ति दृश्य, हाथों की मुद्रा और स्पर्श के साथ पूरे शरीर की मुद्रा और बल-संबंधी जानकारी का ज़िक्र है। हालांकि, इससे यह साबित नहीं होता कि किट शरीर के हर हिस्से पर बल सीधे मापती है।6
9
कम ट्रैकर से पूरे शरीर की मुद्रा का अनुमान
शरीर के हर हिस्से पर ट्रैकर लगाने के बजाय, SeePhys Hub कमर और दोनों निचली टांगों पर तीन ट्रैकर इस्तेमाल करता है। सिस्टम इनकी इनर्शियल मेज़रमेंट यूनिट (IMU) से मिलने वाले गति-संकेतों और अल्ट्रा-वाइडबैंड (UWB) से मिलने वाली ट्रैकरों के बीच दूरी की जानकारी को सिर और कलाई के दृश्य डेटा के साथ जोड़ता है। इस सेंसर-फ्यूज़न के आधार पर पूरे शरीर की मुद्रा का अनुमान लगाया जाता है।18
यह सेंसरों से सीधे हर जोड़ की स्थिति मापना नहीं, बल्कि कई संकेतों से निकला अनुमान है। लॉन्च से जुड़ी उपलब्ध खबरों में मुद्रा-अनुमान की स्वतंत्र सटीकता-जाँच के नतीजे नहीं दिए गए हैं। इसलिए बताई गई क्षमताओं को उत्पाद के दावों के रूप में देखना चाहिए, न कि स्वतंत्र रूप से प्रमाणित प्रदर्शन-माप के रूप में।18
वजन, रिकॉर्डिंग और सिंक्रोनाइज़ेशन
लॉन्च कवरेज के मुताबिक, हेडबैंड का वजन 220 ग्राम से अधिक नहीं और हर कलाई बैंड का वजन 75 ग्राम से अधिक नहीं है। हेडबैंड और कलाई बैंड लगातार 24 घंटे तक डेटा जुटाने में सक्षम बताए गए हैं। 0.5 मिलीसेकंड तक की सिंक्रोनाइज़ेशन त्रुटि का दावा हेडबैंड के कैमरों, IMU और UWB के लिए है; इसे पूरे किट के हर हिस्से के बीच समय-सटीकता का दावा नहीं मानना चाहिए।47
दस्ताने वैकल्पिक क्यों हैं?
दस्ताने हाथों के दबाव का डेटा दे सकते हैं, लेकिन कुछ कामों—जैसे बर्तन धोने—में हाथों की गतिविधि में रुकावट डाल सकते हैं। रिपोर्टों में यह भी कहा गया है कि स्पर्श-सेंसर शोर पैदा कर सकते हैं। इसलिए दस्ताने और कलाई बैंड अलग-अलग इस्तेमाल किए जा सकते हैं: जहां स्पर्श-डेटा जरूरी हो वहां दस्ताने पहनें, और जहां वे काम में बाधा डाल सकते हों वहां उन्हें छोड़ दें।12
20
कुछ रिपोर्टों के मुताबिक, टीम दृश्य जानकारी से स्पर्श का अनुमान लगाने के तरीके पर भी काम कर रही है। उपलब्ध जानकारी इस तरीके की सटीकता स्थापित नहीं करती और न ही यह दिखाती है कि वह स्पर्श-सेंसर की जगह ले सकता है। फिलहाल इसे शोध की दिशा समझना बेहतर है, सिद्ध क्षमता नहीं।18
रिकॉर्डिंग से रोबोट-प्रशिक्षण डेटा तक
SeePhys Hub का साथ देने वाला प्लेटफ़ॉर्म रिकॉर्डिंग को पढ़ने और साफ़ करने, उन्हें अलग-अलग कार्रवाई वाले हिस्सों में बांटने और अर्थ-संबंधी लेबल जोड़ने के लिए बताया गया है। यह डेटा को दृश्य-पुनर्निर्माण, पूरे शरीर की मुद्रा के अनुमान, हाथों की गतिविधि ट्रैक करने और रोबोट सीखने के लिए मानव गति को रोबोट की गति में ढालने वाली प्रक्रियाओं से भी जोड़ता है।9
47
PHANES AI इस सिस्टम को हल्के-फुल्के इंटरनेट वीडियो और अधिक जटिल मोशन-कैप्चर या असली रोबोट से डेटा जुटाने के बीच की राह के रूप में पेश करता है: रोज़मर्रा के माहौल में लोगों को रिकॉर्ड करने की सुविधा बनाए रखते हुए शरीर और संपर्क की अतिरिक्त जानकारी जुटाने की कोशिश।12 लेकिन क्या यह संतुलन सटीक और बड़े पैमाने पर इस्तेमाल होने वाला प्रशिक्षण डेटा देगा—या रोबोटों का प्रदर्शन बेहतर करेगा—यह स्वतंत्र मूल्यांकन से अभी साबित होना बाकी है।
Studio Global AI
अपना शोध जारी रखें
इस पृष्ठ में एक स्रोत-समर्थित उत्तर शामिल है जिसे आप Studio Global के अंदर जारी रख सकते हैं।
लोग पूछते भी हैं
"SeePhys Hub: रोबोट सीखने के लिए नज़र, स्पर्श और पूरे शरीर की गतिविधि एक साथ" का संक्षिप्त उत्तर क्या है?
PHANES AI और Tinno Mobile ने 14 अक्टूबर 2026 को SeePhys Hub पेश किया। यह 360 डिग्री प्रथम व्यक्ति दृश्य, हाथों की गतिविधि, शरीर की गति और जरूरत पड़ने पर स्पर्श का डेटा रिकॉर्ड करने के लिए बनाया गया है।[18][47]
सबसे पहले सत्यापित करने योग्य मुख्य बिंदु क्या हैं?
PHANES AI और Tinno Mobile ने 14 अक्टूबर 2026 को SeePhys Hub पेश किया। यह 360 डिग्री प्रथम व्यक्ति दृश्य, हाथों की गतिविधि, शरीर की गति और जरूरत पड़ने पर स्पर्श का डेटा रिकॉर्ड करने के लिए बनाया गया है।[18][47] कमर और दोनों निचली टांगों पर लगे तीन ट्रैकर IMU गति संकेतों और UWB दूरी माप को सिर व कलाई के दृश्य डेटा के साथ मिलाकर पूरे शरीर की मुद्रा का अनुमान लगाते हैं।[18]
मुझे अभ्यास में आगे क्या करना चाहिए?
हेडबैंड का वजन 220 ग्राम तक और हर कलाई बैंड का 75 ग्राम तक बताया गया है। हेडबैंड के कैमरों, IMU और UWB के बीच सिंक्रोनाइज़ेशन त्रुटि 0.5 मिलीसेकंड तक बताई गई है—यह पूरे किट के हर हिस्से की समय सटीकता का दावा नहीं है।[47]