उत्तरप्रकाशित14 स्रोत
Mundo तस्वीरों को रोबोट-सिमुलेशन की 3D दुनिया में कैसे बदलता है
Mundo के बारे में दी गई रिपोर्ट के मुताबिक, किसी जगह की 1 से 12 तस्वीरों से संपादन योग्य, भौतिक गुणों वाला 3D दृश्य बनाया जा सकता है। इसका मुख्य विचार है दृश्य को 3D संरचना और सीन प्रोग्राम के रूप में सिमुलेट करना, फिर वीडियो मॉडल से उसका दृश्यात्मक रूप प्रस्तुत करना। Hugging Face पर परियोजना का विवरण 23 अक्टूबर 202...
प्रकाशितकर्ताGPT-6 Luna से संपादितGPT Image 2 से चित्र बनाए गए
शोध उत्तर
मुख्य निष्कर्ष
- Mundo के बारे में दी गई रिपोर्ट के मुताबिक, किसी जगह की 1 से 12 तस्वीरों से संपादन योग्य, भौतिक गुणों वाला 3D दृश्य बनाया जा सकता है।
- इसका मुख्य विचार है दृश्य को 3D संरचना और सीन प्रोग्राम के रूप में सिमुलेट करना, फिर वीडियो मॉडल से उसका दृश्यात्मक रूप प्रस्तुत करना।
- Hugging Face पर परियोजना का विवरण 23 अक्टूबर 2026 को प्रकाशित हुआ था। कोड और मॉडल वेट्स नवंबर के अंत तक जारी होने की बात एक रिपोर्ट में कही गई, लेकिन उपलब्ध स्रोत इसकी पुष्टि नहीं करते।
AI संकेत
openai.comCreate a landscape editorial hero image for this Studio Global article: What is Mundo, the world model unveiled by ACE Robotics and Nanyang Technological University’s S-Lab and reported on October 31, 2026, and h. Article summary: Mundo is a scene-specific world-model system that turns photographs of a real place into an explicit 3D scene that can be explored, edited and simulated, with a video model rendering the results rather than merely genera. Topic tags: general, academic, general web, user generated. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, char
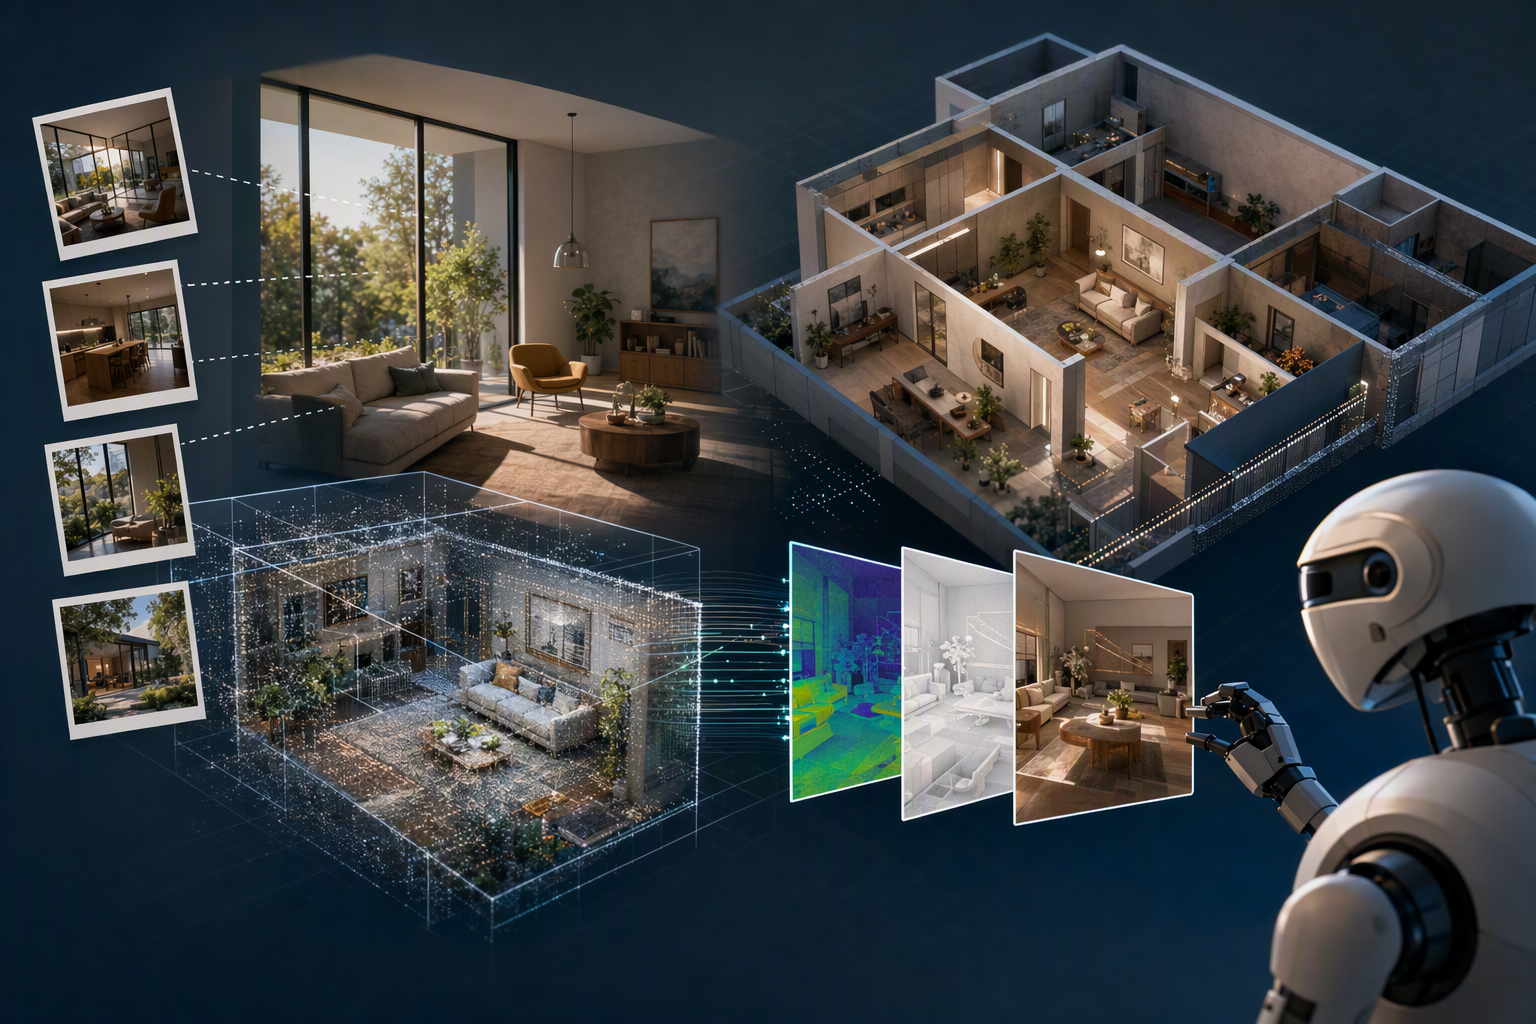
किसी कमरे की तस्वीर से ऐसा दृश्य बनाना, जिसमें रोबोट अलग-अलग दिशाओं से देख सके और वस्तुओं के साथ क्रिया करके उसका परिणाम परख सके—यही Mundo परियोजना का मूल विचार है। इसे सिर्फ देखने लायक वीडियो बनाने के बजाय, तस्वीरों से मिली जगह को संपादन योग्य 3D संरचना और दृश्य-प्रोग्राम के रूप में दर्शाने के लिए बनाया गया है।2
12
वीडियो नहीं, सिमुलेट किया जा सकने वाला दृश्य
Mundo के परियोजना-विवरण के अनुसार, सिस्टम किसी खास जगह की तस्वीरों से उसका 3D प्रतिनिधि दृश्य बनाता है। दृश्य-प्रोग्राम में वस्तुएँ, उनकी स्थिति और भौतिक गुण दर्ज होते हैं; साथ ही यह भी बताया जाता है कि समय के साथ दृश्य की स्थिति कैसे बदलती है।2
इसका मतलब है कि कमरे का मॉडल केवल दिखाई देने वाली सतहों की नकल नहीं है। उद्देश्य ऐसी संरचना बनाना है जिसे बदला जा सके और सिमुलेशन में इस्तेमाल किया जा सके। एक अन्य तकनीकी विवरण में इस प्रक्रिया को मुख्यतः MuJoCo भौतिकी सिम्युलेटर के साथ जोड़ा गया है; सिमुलेशन के परिणाम दिखाने के लिए वीडियो मॉडल का इस्तेमाल बताया गया है। उसी विवरण के मुताबिक, वीडियो मॉडल को MiniMax-H3 के reference-to-video सिस्टम से लगभग 40,000 वीडियो-जोड़े पर fine-tune किया गया था। यह जानकारी उपलब्ध Hugging Face अंश में नहीं दी गई है।12
एक से 12 तस्वीरों तक
Pandaily की सूची के मुताबिक, Mundo किसी वास्तविक जगह की 1 से 12 तस्वीरों को भौतिक गुणों वाले संपादन योग्य 3D दृश्य में बदल सकता है। इस दृश्य का इस्तेमाल रोबोट की नेविगेशन और वस्तुओं के साथ उसकी क्रियाओं को सिमुलेट करके दिखाने के लिए किया जा सकता है।15 परियोजना का अपना विवरण भी तस्वीरों से किसी खास जगह का विश्व-मॉडल बनाने की व्यापक अवधारणा की पुष्टि करता है।
2
हालाँकि, उपलब्ध जानकारी यह स्पष्ट नहीं करती कि एक तस्वीर और कई तस्वीरों के साथ सिस्टम ठीक किस तरह काम करता है। एक तस्वीर में कमरे या वस्तु के सभी पहलू दिखाई नहीं देते; कई तस्वीरें अधिक दृश्य-सूचना दे सकती हैं। लेकिन यहाँ दिए गए स्रोत यह नहीं बताते कि 3D पुनर्निर्माण की सटीक विधि क्या है, कैमरे की स्थिति कैसे तय होती है, या तस्वीरों में न दिखने वाले हिस्सों को कैसे बनाया जाता है। इसलिए इन तकनीकी कदमों के बारे में निश्चित दावा करना उचित नहीं होगा।
रोबोटिक्स के लिए संपादन योग्य दृश्य क्यों अहम है?
यदि दृश्य में वस्तुओं और उनके गुणों का स्पष्ट प्रतिनिधित्व हो, तो वस्तु या उसका कोई गुण बदलकर सिमुलेशन में रोबोट की क्रिया परखी जा सकती है। RobotHOT के सारांश में द्रव्यमान और घर्षण जैसे गुणों का उल्लेख है। उसके अनुसार, भौतिकी इंजन गति, संपर्क और टक्कर की गणना कर सकता है, और एजेंट दृश्य में वस्तुओं, गुणों तथा क्रियाओं को संपादित कर सकते हैं।7 Mundo को रोबोट परीक्षण और प्रशिक्षण के लिए संवादात्मक वातावरण बनाने की परियोजना के रूप में पेश किया गया है।
7
15
इस व्यवस्था में दृश्य की स्थिति और उसका दिखाई देने वाला रूप अलग-अलग काम करते हैं: दृश्य-प्रोग्राम वस्तुओं और उनके भौतिक व्यवहार को दर्ज करता है, जबकि वीडियो मॉडल दृश्यात्मक परिणाम प्रस्तुत करता है। यह उस तरीके से अलग है जिसमें केवल जनरेट किए गए पिक्सल को ही वातावरण का प्रतिनिधि मान लिया जाए।2
12
कौन-सी बातें अभी पक्की नहीं हैं?
उपलब्ध स्रोत कुछ अधिक विशिष्ट दावों की पुष्टि नहीं करते। इनमें वस्तुओं के बॉक्स पहचानने की प्रक्रिया, vision-language editing agent से दृश्य-प्रोग्राम सुधारना, numerical optimization, या लंबे कैमरा-पथों को संभालने की सटीक विधि शामिल है। होटल में नेविगेशन या घरेलू वस्तुओं के साथ क्रिया जैसे खास प्रदर्शन, और पुनर्निर्माण में लगने वाला समय, फ्रेम-दर, GPU की संख्या तथा inference settings के आँकड़े भी इन अंशों से सत्यापित नहीं होते।
छोटी वस्तुओं के हवा में तैरने, दृश्य की दीर्घकालिक स्मृति, या खास तस्वीर और क्लिप-रिज़ॉल्यूशन से जुड़े दावों पर भी यही सावधानी लागू होती है। ये बातें विस्तृत परियोजना-सामग्री में हो सकती हैं, लेकिन यहाँ उपलब्ध स्रोत-अंश उनका समर्थन नहीं करते। उपलब्ध जानकारी के आधार पर सबसे सुरक्षित निष्कर्ष यही है कि Mundo को तस्वीरों से संपादन योग्य 3D प्रतिनिधि दृश्य बनाने, भौतिकी का सिमुलेशन चलाने और वीडियो के जरिए परिणाम दिखाने वाली रोबोट-केंद्रित प्रणाली के रूप में पेश किया गया है।2
7
12
जारी होने की समय-सीमा
Mundo पर Hugging Face का सामुदायिक लेख 23 अक्टूबर 2026 का है।2 Pandaily की 31 अक्टूबर की सूची में कहा गया था कि कोड और मॉडल-वेट्स नवंबर के अंत तक जारी होने की उम्मीद है। उपलब्ध सामग्री यह पुष्टि नहीं करती कि वह रिलीज़ बाद में हुई या नहीं।
15
Studio Global AI
अपना शोध जारी रखें
इस पृष्ठ में एक स्रोत-समर्थित उत्तर शामिल है जिसे आप Studio Global के अंदर जारी रख सकते हैं।
लोग पूछते भी हैं
"Mundo तस्वीरों को रोबोट-सिमुलेशन की 3D दुनिया में कैसे बदलता है" का संक्षिप्त उत्तर क्या है?
Mundo के बारे में दी गई रिपोर्ट के मुताबिक, किसी जगह की 1 से 12 तस्वीरों से संपादन योग्य, भौतिक गुणों वाला 3D दृश्य बनाया जा सकता है।
सबसे पहले सत्यापित करने योग्य मुख्य बिंदु क्या हैं?
Mundo के बारे में दी गई रिपोर्ट के मुताबिक, किसी जगह की 1 से 12 तस्वीरों से संपादन योग्य, भौतिक गुणों वाला 3D दृश्य बनाया जा सकता है। इसका मुख्य विचार है दृश्य को 3D संरचना और सीन प्रोग्राम के रूप में सिमुलेट करना, फिर वीडियो मॉडल से उसका दृश्यात्मक रूप प्रस्तुत करना।
मुझे अभ्यास में आगे क्या करना चाहिए?
Hugging Face पर परियोजना का विवरण 23 अक्टूबर 2026 को प्रकाशित हुआ था। कोड और मॉडल वेट्स नवंबर के अंत तक जारी होने की बात एक रिपोर्ट में कही गई, लेकिन उपलब्ध स्रोत इसकी पुष्टि नहीं करते।