उत्तरप्रकाशित22 स्रोत
Hugging Face का $399 Microduck: छोटा रोबोट डक, बड़े AI प्रयोगों का प्लेटफॉर्म
Microduck 25 सेंटीमीटर लंबा और 800 ग्राम से कम वजन वाला बाइपेडल रोबोट है, जिसे Reinforcement Learning के प्रयोगों के लिए बनाया गया है—यह सामान्य घरेलू रोबोट नहीं है। रोबोट सात पहले से प्रशिक्षित व्यवहारों के साथ आता है, जिनमें चलना, बैठना, गिरने के बाद उठना, वस्तु उठाना, किक करना और रोलर स्केटिंग शामिल हैं। इसका SDK...
प्रकाशितकर्ताGPT-5.6 Luna से संपादितGPT Image 1.5 से चित्र बनाए गए
शोध उत्तर
मुख्य निष्कर्ष
- Microduck 25 सेंटीमीटर लंबा और 800 ग्राम से कम वजन वाला बाइपेडल रोबोट है, जिसे Reinforcement Learning के प्रयोगों के लिए बनाया गया है—यह सामान्य घरेलू रोबोट नहीं है।
- रोबोट सात पहले से प्रशिक्षित व्यवहारों के साथ आता है, जिनमें चलना, बैठना, गिरने के बाद उठना, वस्तु उठाना, किक करना और रोलर स्केटिंग शामिल हैं।
- इसका SDK, Simulation और पूरा Reinforcement Learning Stack Apache 2.0 के तहत उपलब्ध है, लेकिन इसका मतलब यह नहीं कि रोबोट का पूरा Hardware Design भी Open Source है।
- $399 की शुरुआती कीमत इसे शोध स्तर के महंगे रोबोटों की तुलना में अधिक सुलभ बनाती है, हालांकि नए व्यवहारों को भरोसेमंद ढंग से प्रशिक्षित करने के लिए Robotics, Python, RL और GPU की समझ जरूरी है।
AI संकेत
openai.comCreate a landscape editorial hero image for this Studio Global article: What is Hugging Face and Pollen Robotics’ Microduck robot, announced on August 27, 2026, including its $399 price and pre-order availability. Article summary: Microduck is a small, consumer-priced platform for learning and experimenting with legged-robot reinforcement learning—not a general-purpose home humanoid. Hugging Face and its Pollen Robotics team opened pre-orders on A. Topic tags: general, general web. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fake numbers, clic
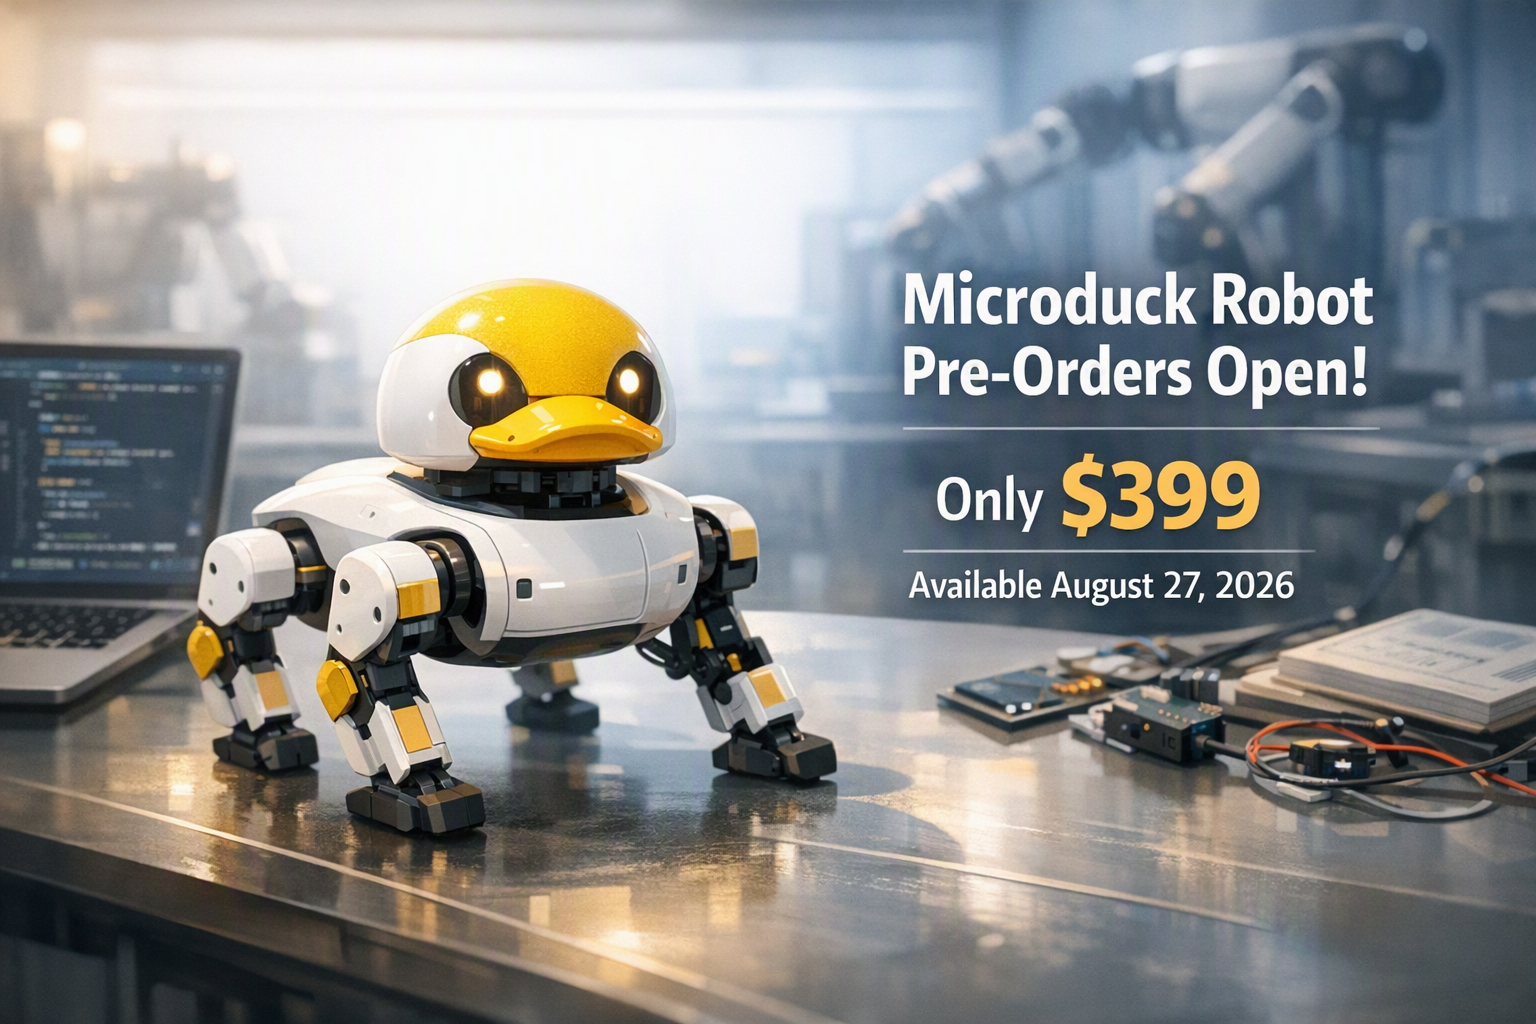
Hugging Face और Pollen Robotics का Microduck देखने में प्यारा, बत्तख के आकार का छोटा रोबोट है—लेकिन इसका असली उद्देश्य मनोरंजन से कहीं आगे है। यह एक ऐसा भौतिक प्रयोग-प्लेटफॉर्म है, जिस पर डेवलपर Reinforcement Learning (RL) के जरिए नए व्यवहार प्रशिक्षित कर सकते हैं और फिर उन्हें Simulation से वास्तविक रोबोट पर चला सकते हैं।
Microduck की लंबाई 25 सेंटीमीटर है, वजन 800 ग्राम से कम है और इसकी शुरुआती कीमत टैक्स तथा शिपिंग से पहले $399 रखी गई है। प्री-ऑर्डर 27 अगस्त 2026 को शुरू हुए थे, हालांकि नए ऑर्डर की डिलीवरी अब पहले की तुलना में कम निश्चित हो गई है। 29
38
42
Microduck आखिर किस काम का है?
यह कोई ऐसा घरेलू ह्यूमनॉइड नहीं है जो बातचीत करे, घर के काम संभाले या अपने-आप रोजमर्रा के कामों की योजना बनाए। इसे एक छोटे Physical Testbed की तरह समझना बेहतर होगा—एक ऐसा रोबोट जो कुछ प्रशिक्षित व्यवहारों के साथ आता है और उपयोगकर्ताओं को उसके लिए नए व्यवहार तैयार करने की सुविधा देता है।
इसके सॉफ्टवेयर में रोबोट कंट्रोल, Simulation, Reinforcement Learning Training और Sim-to-Real Deployment—यानी वर्चुअल दुनिया में सीखी गई नीति को असली हार्डवेयर पर चलाने की पूरी प्रक्रिया—शामिल है।
छोटे आकार में मिलने वाले फीचर्स
Microduck में 15 मोटर, एक कैमरा, LiDAR, दो Inertial Measurement Units (IMUs) और छोटी वस्तुएं उठाने के लिए चलने वाली चोंच दी गई है। इसका ऑनबोर्ड कंप्यूटर Rockchip RK3566 सिस्टम पर आधारित है, जिसमें AI Accelerator, 1 GB RAM और 32 GB स्टोरेज है। रिमूवेबल बैटरी सामान्य उपयोग में लगभग एक घंटे तक चलने के लिए बताई गई है, हालांकि वास्तविक समय गतिविधि पर निर्भर करेगा। 29
32
बॉक्स से निकालते ही इसे कंट्रोलर के जरिए चलाया जा सकता है। इसमें सात प्रशिक्षित व्यवहार दिए गए हैं, जिनमें शामिल हैं:
- चलना या बत्तख की तरह डगमगाकर आगे बढ़ना
- बैठना या झुकना
- किक करना
- छोटी वस्तु उठाना
- आम तौर पर होने वाली गिरावट के बाद दोबारा खड़ा होना
- रोलर-स्केटिंग
ये केवल पहले से रिकॉर्ड किए गए Animation Clips नहीं हैं। कंपनी के अनुसार, इन गतिविधियों को Neural Policies के रूप में प्रशिक्षित किया गया है। 20
21
29
इससे Microduck के दो प्रमुख उपयोगकर्ता वर्ग बनते हैं:
- Makers और जिज्ञासु उपयोगकर्ता: पहले से तैयार व्यवहारों को कंट्रोलर से आजमा सकते हैं।
- Robotics और Machine Learning डेवलपर: कोड, Training Environment और Policies को देखकर उनमें बदलाव कर सकते हैं और नए व्यवहार असली रोबोट पर टेस्ट कर सकते हैं।
Simulation से असली रोबोट तक कैसे पहुंचता है व्यवहार?
Microduck की तकनीकी खासियत उसका Sim-to-Real Pipeline है। पहले रोबोट को MuJoCo आधारित Simulation में प्रशिक्षित किया जाता है। इसके लिए PPO यानी Proximal Policy Optimization Reinforcement Learning का इस्तेमाल होता है। प्रशिक्षित Policy को ONNX फॉर्मेट में Export किया जाता है और फिर रोबोट के अंदर चलाया जाता है। ऑनबोर्ड Control Loop 50 Hz पर काम करता है। 20
21
30
लेकिन Simulation में रोबोट को चलाना और असली मशीन को गिरने से बचाते हुए चलाना दो अलग बातें हैं। वास्तविक मोटरों में घर्षण, बैटरी वोल्टेज में बदलाव, कमांड पहुंचने में देरी और गियर का ढीलापन जैसी समस्याएं होती हैं। इसलिए Training Environment को जानबूझकर पूरी तरह आदर्श नहीं रखा जाता।
Training के दौरान बैटरी की स्थिति, Friction, Latency और दूसरे संभावित बदलावों को Randomize किया जाता है, ताकि Policy केवल एक परफेक्ट वर्चुअल परिस्थिति को याद न कर ले। इसका लक्ष्य यह है कि Policy अलग-अलग वास्तविक परिस्थितियों में भी काम कर सके। 30
छोटे बाइपेडल रोबोट के लिए Backlash खास तौर पर महत्वपूर्ण है। गियर में थोड़ी-सी ढील होने पर मोटर को दिया गया कमांड जोड़ को तुरंत अपेक्षित स्थिति में नहीं पहुंचाता। Simulation में इस अंतर और Encoder की वास्तविक स्थिति को मॉडल करने से Policy को उन गलतियों का सामना Training के दौरान ही हो जाता है, जिनसे उसे असली रोबोट पर जूझना पड़ सकता है।
इससे Hardware पर Behavior Transfer अधिक भरोसेमंद बन सकता है, लेकिन यह गारंटी नहीं मिलती कि हर नया प्रयोग पहली कोशिश में सफल होगा। 30
$399 का मतलब यह नहीं कि Training भी आसान या सस्ती है
रोबोट की कीमत कम है, लेकिन नए व्यवहारों को प्रशिक्षित करने के लिए कंप्यूटिंग संसाधन चाहिए। दस्तावेजीकृत उदाहरणों में हजारों Parallel Simulated Environments और CUDA-सक्षम GPU का इस्तेमाल किया गया है। Project के Quick-Start Setup में एक Walking Policy को प्रशिक्षित करने में लगभग एक से दो घंटे लग सकते हैं। जिन उपयोगकर्ताओं के पास उपयुक्त GPU नहीं है, वे Hugging Face Jobs के जरिए Training Submit कर सकते हैं। 20
21
इसलिए $399 में आपको एक भौतिक रोबोट और Experiment करने का आधार मिलता है; यह कीमत अपने-आप में पूरा AI Training Infrastructure उपलब्ध नहीं कराती।
“Open Source” की सीमा समझना जरूरी है
Pollen Robotics के अनुसार, Microduck का SDK, Simulator और पूरा Reinforcement Learning Stack Apache 2.0 लाइसेंस के तहत उपलब्ध है। Policies और Training Materials भी प्रकाशित किए गए हैं, ताकि उपयोगकर्ता देख सकें कि रोबोट के व्यवहार किस तरह तैयार किए गए हैं। 29
43
हालांकि, Open Source Software का अर्थ पूरी तरह Open Hardware नहीं है। उपलब्ध जानकारी के आधार पर रोबोट के हर Mechanical और Electronic Design File के उसी लाइसेंस के तहत उपलब्ध होने की पुष्टि नहीं होती। खरीदने वालों को Software Stack की openness और Commercial Hardware की openness के बीच अंतर समझना चाहिए।
Microduck का असली आकर्षण रोबोट का बाहरी Shell बदलना नहीं, बल्कि पूरी Learning Loop को दोहराना है: Environment बनाना, Policy Train करना, उसे Export करना और वास्तविक रोबोट पर परिणाम जांचना।
क्या यह शुरुआती उपयोगकर्ताओं के लिए आसान है?
पहले से प्रशिक्षित सात व्यवहारों के कारण Microduck को बिना कोड लिखे भी चलाया जा सकता है। लेकिन भरोसेमंद नया व्यवहार तैयार करना शुरुआती स्तर की स्क्रिप्टिंग नहीं है। इसके लिए कम-से-कम इन क्षेत्रों की समझ उपयोगी होगी:
- Python
- Reinforcement Learning और Reward Design
- Simulation और Robot Dynamics
- MuJoCo आधारित Training
- GPU या Cloud-based Training
- ONNX Deployment
- Physical Robot Safety Testing
असली हार्डवेयर पर Policy चलाते समय गिरने, टकराने या अनपेक्षित Motor Commands से रोबोट अथवा आसपास की वस्तुओं को नुकसान पहुंच सकता है। इसलिए Microduck को “एक वाक्य में कोई भी करतब सिखाने वाला” Plug-and-Play रोबोट समझना सही नहीं होगा। यह बेहतर तरीके से एक शैक्षणिक और प्रयोगात्मक प्लेटफॉर्म है, जिसे आकर्षक Industrial Design में पेश किया गया है।
शोध-स्तर के रोबोटों की तुलना में कीमत
टैक्स और शिपिंग से पहले $399 की कीमत Microduck को Specialist Research Hardware की तुलना में काफी सुलभ बनाती है। यह तुलना केवल दिशा बताने वाली है, कोई Standardized Market Benchmark नहीं, क्योंकि Microduck बहुत छोटा है, उसकी क्षमता सीमित है और वह खास तरह के Locomotion Experiments के लिए बनाया गया है।
कम कीमत का एक और फायदा है—एक साथ कई रोबोटों पर प्रयोग करना अधिक व्यावहारिक हो सकता है। Pollen Robotics ने Races, Football और एक-दूसरे की गतिविधियों पर प्रतिक्रिया देने वाले रोबोटों जैसे Multi-Robot Experiments की संभावना बताई है। कई सस्ते रोबोट मिलकर ऐसे Learning Scenarios बना सकते हैं, जिन्हें एक महंगे Specialist Research Platform पर दोहराना कठिन हो सकता है। 35
37
Hugging Face की Robotics Strategy में इसकी जगह
Hugging Face ने अप्रैल 2025 में Pollen Robotics का अधिग्रहण किया था। इसका उद्देश्य Open Robotics Hardware को Hugging Face के Software और Model-Sharing Ecosystem से जोड़ना था। Pollen के पोर्टफोलियो में Reachy 2 जैसा बड़ा Research-oriented Humanoid और Reachy Mini जैसा Desktop Robot भी शामिल है, जो Expressive Interaction, Voice, Vision और Creative Coding पर केंद्रित है। 10
11
Microduck का फोकस अलग है। यह Locomotion, Physical Action, Reinforcement Learning और Sim-to-Real Transfer की समस्याओं पर केंद्रित है। व्यापक रूप से देखें तो यह Model Sharing की अवधारणा को वास्तविक शरीर तक ले जाता है: समुदाय केवल Language या Vision Model ही नहीं, बल्कि एक ही रोबोट के लिए Behaviors, Environments और Training Recipes भी साझा कर सकता है।
कीमत, रंग और डिलीवरी अपडेट
Microduck के चार शुरुआती रंग हैं: Cream, Graphite, Lavender और Sky। प्री-ऑर्डर कीमत $399 है, जिसमें टैक्स और शिपिंग शामिल नहीं हैं। शुरुआती योजना के अनुसार North America और Europe में पहली डिलीवरी क्रिसमस 2026 से पहले होनी थी। 37
38
लेकिन बाद की रिपोर्ट के अनुसार, नए ऑर्डर के लिए कंपनी अब क्रिसमस तक डिलीवरी का वादा नहीं कर रही है। उत्पादन बढ़ाए जाने के दौरान नए ऑर्डर पर अनुमानित प्रतीक्षा अवधि चार से छह महीने बताई गई है। इसलिए खरीदारों को क्रिसमस 2026 की तारीख को पक्की डिलीवरी डेट नहीं, बल्कि शुरुआती लक्ष्य मानना चाहिए। 42
निष्कर्ष
Microduck की सबसे बड़ी खूबी उसका प्यारा आकार नहीं, बल्कि यह है कि वह Reinforcement Learning के पूरे Sim-to-Real Experiment को डेस्कटॉप स्तर पर लाने की कोशिश करता है। $399 में मिलने वाला यह रोबोट उन लोगों के लिए दिलचस्प है जो यह समझना चाहते हैं कि Simulation में सीखी गई Policy वास्तविक मोटरों, घर्षण, बैटरी और गिरने जैसी समस्याओं से कैसे निपटती है।
लेकिन यदि आपकी तलाश बातचीत करने वाले घरेलू Companion की है, तो 25 सेंटीमीटर का यह सीमित बाइपेडल रोबोट शायद निराश करे। वहीं Robotics Students, Makers और Machine Learning Developers के लिए यह कम कीमत वाला, प्रशिक्षित किया जा सकने वाला और अपेक्षाकृत खुला प्रयोग-प्लेटफॉर्म साबित हो सकता है।
Studio Global AI
अपना शोध जारी रखें
इस पृष्ठ में एक स्रोत-समर्थित उत्तर शामिल है जिसे आप Studio Global के अंदर जारी रख सकते हैं।
लोग पूछते भी हैं
"Hugging Face का $399 Microduck: छोटा रोबोट डक, बड़े AI प्रयोगों का प्लेटफॉर्म" का संक्षिप्त उत्तर क्या है?
Microduck 25 सेंटीमीटर लंबा और 800 ग्राम से कम वजन वाला बाइपेडल रोबोट है, जिसे Reinforcement Learning के प्रयोगों के लिए बनाया गया है—यह सामान्य घरेलू रोबोट नहीं है।
सबसे पहले सत्यापित करने योग्य मुख्य बिंदु क्या हैं?
Microduck 25 सेंटीमीटर लंबा और 800 ग्राम से कम वजन वाला बाइपेडल रोबोट है, जिसे Reinforcement Learning के प्रयोगों के लिए बनाया गया है—यह सामान्य घरेलू रोबोट नहीं है। रोबोट सात पहले से प्रशिक्षित व्यवहारों के साथ आता है, जिनमें चलना, बैठना, गिरने के बाद उठना, वस्तु उठाना, किक करना और रोलर स्केटिंग शामिल हैं।
मुझे अभ्यास में आगे क्या करना चाहिए?
इसका SDK, Simulation और पूरा Reinforcement Learning Stack Apache 2.0 के तहत उपलब्ध है, लेकिन इसका मतलब यह नहीं कि रोबोट का पूरा Hardware Design भी Open Source है।
सूत्र
pollen-robotics.comMicroduck - A tiny biped robot you can teach new tricks
businessinsider.comHugging Face says sales for its robot ducks topped $2.6 million in 24 hours. Now there's a backlog.
ai-daily.devAI Daily Dev — August 18, 2026
marktechpost.com