Galbot ET1: क्या यह रोबोटिक्स का ‘AlphaGo मोमेंट’ ला सकता है?
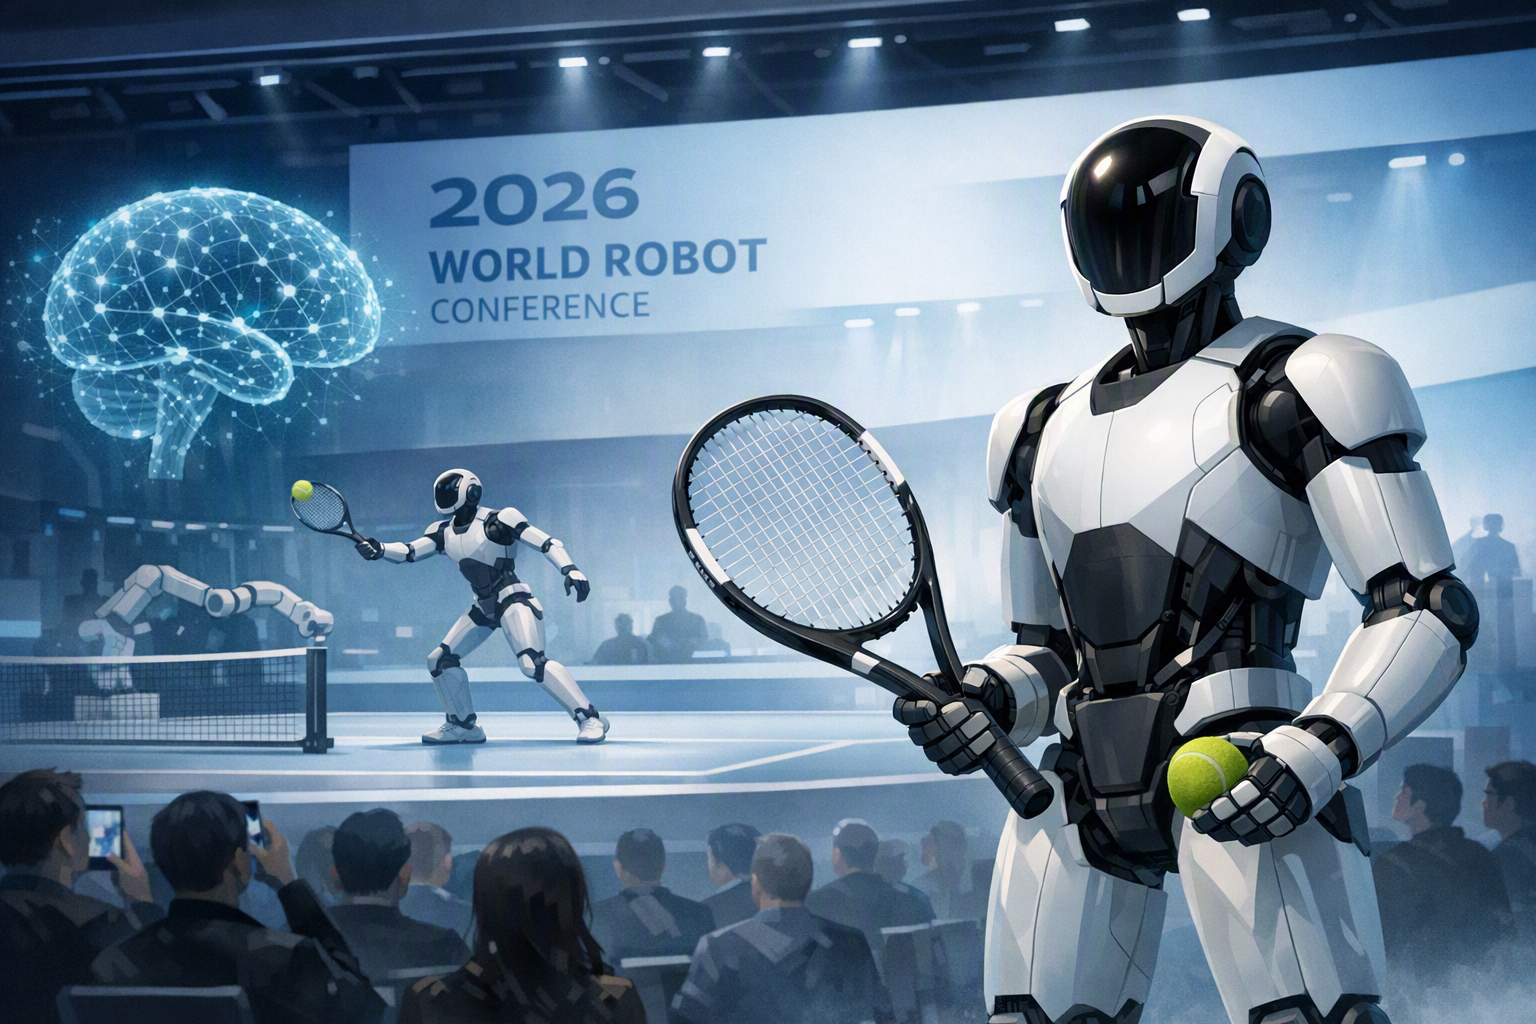
Galbot ने 2026 World Robot Conference में अपना पहला द्विपाद ह्यूमनॉइड रोबोट Galbot ET1 पेश किया। कंपनी के मुताबिक, 22 अगस्त को World Humanoid Robot Games के उद्घाटन समारोह में ET1 मानव रोबोट मिक्स्ड डबल्स टेनिस प्रदर्... टेनिस एक साथ कई कठिन रोबोटिक्स क्षमताओं की परीक्षा लेता है—गतिशील संतुलन, कलाई और रैकेट का सटीक...
प्रकाशितकर्ताGPT-5.6 Luna से संपादितGPT Image 1.5 से चित्र बनाए गए
Galbot ने 2026 World Robot Conference में अपना पहला द्विपाद ह्यूमनॉइड रोबोट Galbot ET1 पेश किया। कंपनी के मुताबिक, 22 अगस्त को World Humanoid Robot Games के उद्घाटन समारोह में ET1 मानव रोबोट मिक्स्ड डबल्स टेनिस प्रदर्...
टेनिस एक साथ कई कठिन रोबोटिक्स क्षमताओं की परीक्षा लेता है—गतिशील संतुलन, कलाई और रैकेट का सटीक नियंत्रण, रियल टाइम परसेप्शन और रणनीतिक शॉट चयन।
Galbot का कहना है कि AstraBrain Agent ET1 को आसपास की दुनिया देखने, बोली गई भाषा समझने, कार्रवाई की योजना बनाने और बातचीत के जरिए नए मूवमेंट सीखने में सक्षम बनाता है, यानी केवल पहले से रिकॉर्ड किए गए आंदोलनों पर निर्भ...
What did Galbot unveil at the 2026 World Robot Conference with its first bipedal humanoid robot, the ET1, what role will the tennis-playingEditorial illustration of Galbot ET1’s tennis-focused humanoid-robot debut.
AI संकेत
Create a landscape editorial hero image for this Studio Global article: What did Galbot unveil at the 2026 World Robot Conference with its first bipedal humanoid robot, the ET1, what role will the tennis-playing. Article summary: Galbot used the 2026 World Robot Conference to introduce the ET1, its first bipedal humanoid, alongside its AstraBrain embodied-AI system. The company positioned the robot as a learning, interactive physical agent—not me. Topic tags: general, general web, user generated. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fak
openai.com
Galbot ने बीजिंग में आयोजित 2026 World Robot Conference (WRC) में अपना पहला द्विपाद ह्यूमनॉइड रोबोट Galbot ET1 पेश किया। कंपनी ने ET1 को अपने embodied-AI सिस्टम AstraBrain के साथ प्रदर्शित किया और इसे ऐसे रोबोट के रूप में पेश किया जो भौतिक दुनिया को देख, समझ और उसके साथ बातचीत करते हुए सीख सकता है—सिर्फ पहले से तय मूवमेंट दोहराने वाली मशीन के रूप में नहीं।
ET1 की अगली सार्वजनिक परीक्षा 22 अगस्त को World Humanoid Robot Games के उद्घाटन समारोह में होगी। Galbot के अनुसार, रोबोट वहां मानव-रोबोट मिक्स्ड-डबल्स टेनिस प्रदर्शन में हिस्सा लेगा और टेनिस जगत से जुड़े मेहमानों के साथ बातचीत भी करेगा।
Studio Global AI
अपना शोध जारी रखें
इस पृष्ठ में एक स्रोत-समर्थित उत्तर शामिल है जिसे आप Studio Global के अंदर जारी रख सकते हैं।
"Galbot ET1: क्या यह रोबोटिक्स का ‘AlphaGo मोमेंट’ ला सकता है?" का संक्षिप्त उत्तर क्या है?
Galbot ने 2026 World Robot Conference में अपना पहला द्विपाद ह्यूमनॉइड रोबोट Galbot ET1 पेश किया। कंपनी के मुताबिक, 22 अगस्त को World Humanoid Robot Games के उद्घाटन समारोह में ET1 मानव रोबोट मिक्स्ड डबल्स टेनिस प्रदर्...
सबसे पहले सत्यापित करने योग्य मुख्य बिंदु क्या हैं?
Galbot ने 2026 World Robot Conference में अपना पहला द्विपाद ह्यूमनॉइड रोबोट Galbot ET1 पेश किया। कंपनी के मुताबिक, 22 अगस्त को World Humanoid Robot Games के उद्घाटन समारोह में ET1 मानव रोबोट मिक्स्ड डबल्स टेनिस प्रदर्... टेनिस एक साथ कई कठिन रोबोटिक्स क्षमताओं की परीक्षा लेता है—गतिशील संतुलन, कलाई और रैकेट का सटीक नियंत्रण, रियल टाइम परसेप्शन और रणनीतिक शॉट चयन।
मुझे अभ्यास में आगे क्या करना चाहिए?
Galbot का कहना है कि AstraBrain Agent ET1 को आसपास की दुनिया देखने, बोली गई भाषा समझने, कार्रवाई की योजना बनाने और बातचीत के जरिए नए मूवमेंट सीखने में सक्षम बनाता है, यानी केवल पहले से रिकॉर्ड किए गए आंदोलनों पर निर्भ...
टेनिस का एक छोटा-सा रैली सीक्वेंस रोबोटिक्स की कई मुश्किल समस्याओं को एक साथ सामने ला देता है। रोबोट को गेंद और प्रतिद्वंद्वी पर नजर रखते हुए सही जगह पहुंचना होता है, दौड़ते या दिशा बदलते समय संतुलन बनाए रखना होता है, रैकेट और कलाई को बेहद सटीक ढंग से नियंत्रित करना होता है और फिर यह तय करना होता है कि गेंद को किस दिशा और किस गति से लौटाया जाए।
Galbot के प्रदर्शनों और तकनीकी व्याख्याओं में चार प्रमुख क्षमताओं पर जोर दिया गया है:
गतिशील संतुलन: रोबोट को दौड़ना, अचानक रुकना और दिशा बदलना होगा, बिना अपना संतुलन खोए।
सूक्ष्म मोटर नियंत्रण: गेंद से संपर्क के क्षण में कलाई और हाथ की स्थिति बेहद सटीक होनी चाहिए।
रियल-टाइम परसेप्शन: रोबोट को गेंद, प्रतिद्वंद्वी और कोर्ट की बदलती परिस्थितियों को लगातार समझना होगा।
रणनीतिक निर्णय: उसे बाएं या दाएं, छोटा या लंबा शॉट खेलने जैसे विकल्प चुनने होंगे; केवल एक तयशुदा स्विंग दोहराना पर्याप्त नहीं होगा।
Galbot अपने सिस्टम को मानव मस्तिष्क की एक रूपक-आधारित संरचना से समझाता है। ऊंचे स्तर का “सेरिब्रम” परसेप्शन, तर्क और योजना संभालता है, जबकि “सेरिबेलम” इन इरादों को लगातार और स्थिर पूरे शरीर की गतिविधियों में बदलता है।
यह अंतर महत्वपूर्ण है। कोई रोबोट पहले से तैयार प्रदर्शन में एथलेटिक दिखाई दे सकता है, लेकिन असली चुनौती तब आती है जब गेंद की गति, प्रतिद्वंद्वी की स्थिति या शॉट का समय अचानक बदल जाए। इसीलिए टेनिस यह परखने का उपयोगी माध्यम है कि रोबोट की समझ, निर्णय और शारीरिक नियंत्रण एक ही बंद लूप में काम करते हैं या नहीं।
क्या स्वायत्त टेनिस रोबोटिक्स का ‘AlphaGo मोमेंट’ बन सकता है?
Galbot और कुछ टिप्पणीकारों ने स्वायत्त ह्यूमनॉइड टेनिस को गति-संबंधी बुद्धिमत्ता का संभावित “AlphaGo मोमेंट” बताया है। इसका आशय ऐसे दिखाई देने वाले पड़ाव से है, जब मशीन केवल आदेशित गतिविधियां करने के बजाय अनिश्चित भौतिक वातावरण में चलते हुए खुद कार्रवाई चुनने लगे।
हालांकि इस तुलना को सावधानी से समझना चाहिए। किसी सफल मैच या रैली से परसेप्शन, रणनीति और शारीरिक नियंत्रण के प्रभावशाली संयोजन का प्रमाण मिल सकता है, लेकिन इससे अकेले सामान्य-उद्देश्य वाली बुद्धिमत्ता साबित नहीं होती। उपलब्ध रिपोर्टिंग के आधार पर अधिक सीमित और उचित निष्कर्ष यह है कि भरोसेमंद, बिना स्क्रिप्ट वाला टेनिस प्रदर्शन उन ह्यूमनॉइड रोबोटों की दिशा में प्रगति दिखाएगा जो “चलते हुए सोच” और बदलती परिस्थितियों के अनुसार खुद को ढाल सकते हैं।
AstraBrain-Agent कैसे काम करने के लिए बनाया गया है?
ET1 में Galbot का स्व-विकसित AstraBrain-Agent लगाया गया है। कंपनी और कार्यक्रम से जुड़ी रिपोर्टों के अनुसार, यह भौतिक दुनिया में रियल-टाइम मल्टीमॉडल बातचीत और गति नियंत्रण के लिए बनाया गया एजेंट है। यह आसपास के वातावरण को लगातार देख सकता है, बोली गई या प्राकृतिक भाषा में दिए गए निर्देशों को समझ सकता है और व्यवहार तथा मूवमेंट सीक्वेंस की गतिशील योजना बना सकता है।
इस प्रणाली का उद्देश्य तीन क्षमताओं को जोड़ना है:
देखना: आसपास की भौतिक दुनिया से जानकारी जुटाना।
समझना और योजना बनाना: व्यक्ति के निर्देश का अर्थ समझकर उचित कार्रवाई तय करना।
कार्रवाई करना और सीखना: योजना को समन्वित शारीरिक गतिविधियों में बदलना और बातचीत के जरिए नए कौशल हासिल करना।
Galbot का कहना है कि ET1 नए मूवमेंट कौशल सीखने के लिए मोशन-कैप्चर डेटा या पहले से रिकॉर्ड किए गए प्रशिक्षण वीडियो पर निर्भर नहीं करता। कंपनी ने ऐसे रियल-टाइम इंटरैक्शन का भी प्रदर्शन किया, जिसमें रोबोट ने आंखों का संपर्क बनाया, सिर में हल्की गतिविधि की और भाषा के निर्देश पर शरीर की गतिविधियां उत्पन्न कीं।
यही वह अंतर है जिसे Galbot पारंपरिक स्क्रिप्टेड रोबोट और embodied agent के बीच रेखांकित करना चाहता है। embodied agent से अपेक्षा की जाती है कि वह वर्तमान स्थिति के आधार पर प्रतिक्रिया दे, अपनी योजना बदले और बातचीत से आगे सीखे। हालांकि, ये क्षमताएं अभी कंपनी द्वारा बताए गए प्रदर्शनों पर आधारित हैं; नियंत्रित प्रदर्शन से बाहर इनकी वास्तविक क्षमता का आकलन अभी बाकी है।
WRC 2026 में दिखाए गए घरेलू काम
कार्यक्रम में घरेलू कार्यों के प्रदर्शन के लिए Galbot G1 रोबोटों का इस्तेमाल किया गया था। इन्हें ET1 के पूरे घरेलू उत्पाद पोर्टफोलियो के रूप में पेश नहीं किया गया। G1 रोबोटों ने सामान व्यवस्थित करने, कपड़े धोने और सुखाने के लिए टांगने तथा बिस्तर पर कपड़े तह करने जैसे काम दिखाए। अन्य रिपोर्टों में नाश्ता तैयार करने के कामों का भी उल्लेख है, जिसमें टोस्ट बनाना, पेय डालना और दोनों हाथों से समन्वित काम करना शामिल था।
ये काम देखने में रोजमर्रा के लगते हैं, लेकिन तकनीकी रूप से काफी कठिन हैं। रोबोट को अलग-अलग वस्तुओं की पहचान करनी होती है, ऐसी चीजों को संभालना होता है जो लुढ़क या झूल सकती हैं, मुलायम कपड़ों और बिस्तर की चादरों जैसी लचीली वस्तुओं को नियंत्रित करना होता है और कई चरणों वाले काम को सही क्रम में पूरा करना होता है।
इन प्रदर्शनों को AstraBrain के उस व्यापक लक्ष्य के उदाहरण के तौर पर पेश किया गया जिसमें एक साझा AI सिस्टम को अलग-अलग आकार और उपयोग वाले रोबोटों में इस्तेमाल किया जा सके—जैसे घर, खुदरा कारोबार और औद्योगिक वातावरण।
ET1 की असली अहमियत क्या है?
ET1 का महत्व केवल इस बात में नहीं है कि वह टेनिस रैकेट कितनी अच्छी तरह घुमा सकता है। बड़ी बात वह तकनीकी संरचना है जिसे Galbot इसके पीछे पेश कर रहा है: भाषा, परसेप्शन, योजना और पूरे शरीर के नियंत्रण को एक embodied-AI सिस्टम में जोड़ना, जिसे अलग-अलग रोबोट रूपों में इस्तेमाल किया जा सके।
22 अगस्त का मिक्स्ड-डबल्स प्रदर्शन इसी महत्वाकांक्षा को दर्शकों के सामने लाने का प्रयास है। यदि ET1 बदलती हुई खेल परिस्थितियों और मानव साथी के साथ भरोसेमंद ढंग से प्रतिक्रिया दे पाता है, तो यह अनुकूली भौतिक बुद्धिमत्ता का प्रभावशाली प्रदर्शन होगा। लेकिन असली कसौटी यह रहेगी कि क्या यही बंद-लूप क्षमता मंच पर दिखाए गए टेनिस प्रदर्शन से आगे बढ़कर रोजमर्रा के काम और अनिश्चित वास्तविक वातावरण में भी काम करती है।