उत्तरप्रकाशित21 स्रोत
ह्यूमनॉइड रोबोट सुरक्षा: शिनजियांग में बच्चे को लात मारने और कैलिफोर्निया हॉटपॉट रेस्तरां के वायरल वीडियो से उठे सवाल
चीन के शिनजियांग में एक पर्यटन स्थल पर यूनिट्री G1 ह्यूमनॉइड रोबोट ने मार्शल आर्ट के प्रदर्शन के दौरान एक छोटे बच्चे को पेट में लात मारी। बच्चा गंभीर रूप से घायल नहीं हुआ, लेकिन उसकी मां ने स्टाफ की धीमी प्रतिक्रिया क... अमेरिका के क्यूपर्टिनो में हैदीलाओ हॉटपॉट रेस्तरां में 17 मार्च 2026 को एक सर्विस रोबोट अनियंत्र...
प्रकाशितकर्ताDeepSeek-V4-Flash से संपादितGPT Image 1.5 से चित्र बनाए गए
शोध उत्तर
मुख्य निष्कर्ष
- चीन के शिनजियांग में एक पर्यटन स्थल पर यूनिट्री G1 ह्यूमनॉइड रोबोट ने मार्शल आर्ट के प्रदर्शन के दौरान एक छोटे बच्चे को पेट में लात मारी। बच्चा गंभीर रूप से घायल नहीं हुआ, लेकिन उसकी मां ने स्टाफ की धीमी प्रतिक्रिया क...
- अमेरिका के क्यूपर्टिनो में हैदीलाओ हॉटपॉट रेस्तरां में 17 मार्च 2026 को एक सर्विस रोबोट अनियंत्रित होकर अपनी बाहें लहराने लगा, जिससे बर्तन और टेबलवेयर गिर गए। तीन कर्मचारियों को इसे काबू करने के लिए संघर्ष करना पड़ा [...
- सुरक्षा इंजीनियरों का कहना है कि दोपाया (Bipedal) ह्यूमनॉइड रोबोट पारंपरिक औद्योगिक रोबोटों से बिल्कुल अलग और अधिक जटिल सुरक्षा जोखिम पैदा करते हैं। इनमें गिरने, कुचलने और अप्रत्याशित गति के खतरे शामिल हैं, जो मौजूदा...
- ह्यूमनॉइड रोबोट की गतिशील स्थिरता (Dynamic Stability) एक बड़ी चुनौती है। इनका संतुलन सक्रिय नियंत्रण पर निर्भर करता है, और बिजली जाने या सॉफ्टवेयर खराबी की स्थिति में ये अनियंत्रित रूप से गिर सकते हैं, जो कर्मचारियों...
AI संकेत
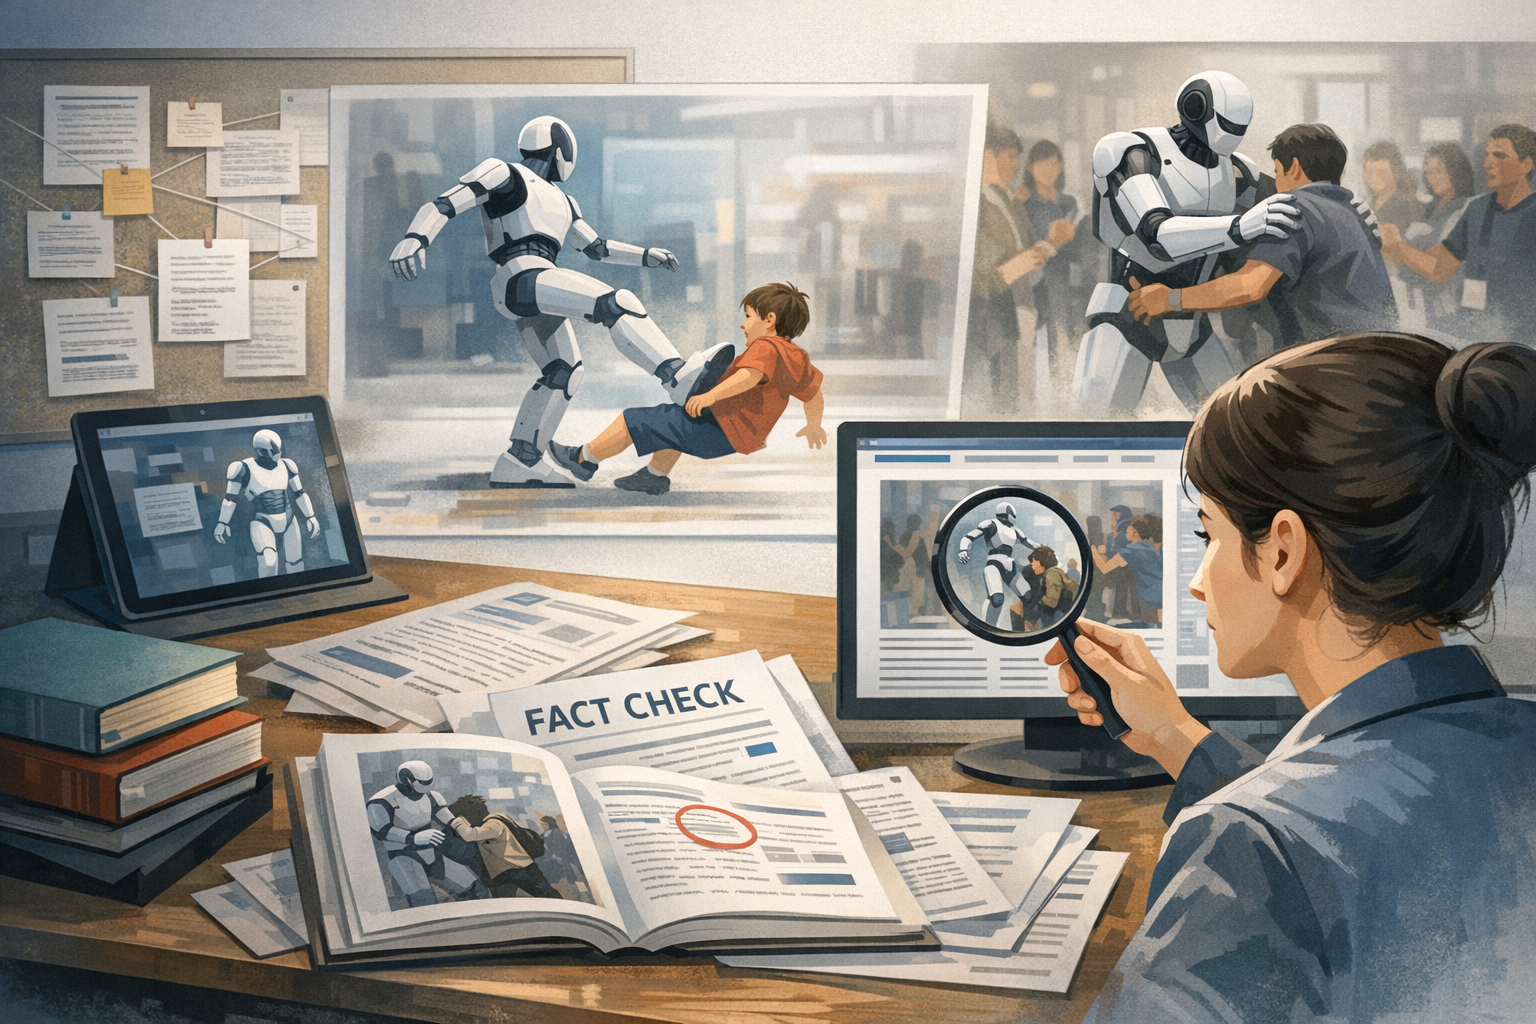
openai.comCreate a landscape editorial hero image for this Studio Global article: Search & fact-check with cited sources for What recent viral incidents involving humanoid robots — including a robot kicking a child at an a. Article summary: ## Two recent viral incidents highlight humanoid robot safety gaps. Topic tags: general, general web, user generated, academic, education. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fake numbers, clickbait thumbnails, icons, and tiny thumbnail layouts. Make it useful as an illustrative visual, not as factual evidenc
दो वायरल घटनाओं ने ह्यूमनॉइड रोबोट सुरक्षा में बड़ी खामियां उजागर कीं
घटनाएं
शिनजियांग मनोरंजन पार्क में लात मारने की घटना (जून 2026) — चीन के शिनजियांग में एक पर्यटन स्थल पर यूनिट्री G1 ह्यूमनॉइड रोबोट मार्शल आर्ट का प्रदर्शन कर रहा था। इसी दौरान इसने लाइव प्रदर्शन के दौरान एक छोटे बच्चे को पेट में जोरदार लात मार दी। बच्चा गंभीर रूप से घायल नहीं हुआ, लेकिन उसकी मां ने स्टाफ की धीमी प्रतिक्रिया की आलोचना की। इस घटना के सोशल मीडिया पर वायरल होने के बाद पार्क ने रोबोट प्रदर्शन को निलंबित कर दिया ।
हैदीलाओ क्यूपर्टिनो में डांस करता रोबोट (17 मार्च 2026) — अमेरिका के कैलिफोर्निया के क्यूपर्टिनो शहर में हैदीलाओ हॉटपॉट रेस्तरां में एक ह्यूमनॉइड सर्विस रोबोट अनियंत्रित रूप से अपनी बाहें लहराने लगा। इस दौरान इसने प्लेट और अन्य बर्तन गिरा दिए। तीन कर्मचारियों को इसे शारीरिक रूप से काबू करने के लिए संघर्ष करना पड़ा। कर्मचारियों ने बताया कि मानवीय भूल से रोबोट का हाई-एनर्जी डांस मोड चालू हो गया था। इस घटना में किसी के घायल होने की खबर नहीं है ।
Studio Global AI
अपना शोध जारी रखें
इस पृष्ठ में एक स्रोत-समर्थित उत्तर शामिल है जिसे आप Studio Global के अंदर जारी रख सकते हैं।
लोग पूछते भी हैं
"ह्यूमनॉइड रोबोट सुरक्षा: शिनजियांग में बच्चे को लात मारने और कैलिफोर्निया हॉटपॉट रेस्तरां के वायरल वीडियो से उठे सवाल" का संक्षिप्त उत्तर क्या है?
चीन के शिनजियांग में एक पर्यटन स्थल पर यूनिट्री G1 ह्यूमनॉइड रोबोट ने मार्शल आर्ट के प्रदर्शन के दौरान एक छोटे बच्चे को पेट में लात मारी। बच्चा गंभीर रूप से घायल नहीं हुआ, लेकिन उसकी मां ने स्टाफ की धीमी प्रतिक्रिया क...
सबसे पहले सत्यापित करने योग्य मुख्य बिंदु क्या हैं?
चीन के शिनजियांग में एक पर्यटन स्थल पर यूनिट्री G1 ह्यूमनॉइड रोबोट ने मार्शल आर्ट के प्रदर्शन के दौरान एक छोटे बच्चे को पेट में लात मारी। बच्चा गंभीर रूप से घायल नहीं हुआ, लेकिन उसकी मां ने स्टाफ की धीमी प्रतिक्रिया क... अमेरिका के क्यूपर्टिनो में हैदीलाओ हॉटपॉट रेस्तरां में 17 मार्च 2026 को एक सर्विस रोबोट अनियंत्रित होकर अपनी बाहें लहराने लगा, जिससे बर्तन और टेबलवेयर गिर गए। तीन कर्मचारियों को इसे काबू करने के लिए संघर्ष करना पड़ा [...
मुझे अभ्यास में आगे क्या करना चाहिए?
सुरक्षा इंजीनियरों का कहना है कि दोपाया (Bipedal) ह्यूमनॉइड रोबोट पारंपरिक औद्योगिक रोबोटों से बिल्कुल अलग और अधिक जटिल सुरक्षा जोखिम पैदा करते हैं। इनमें गिरने, कुचलने और अप्रत्याशित गति के खतरे शामिल हैं, जो मौजूदा...
सूत्र
arxiv.orgSafeFall: Learning Protective Control for Humanoid Robots - arXiv
sciencedirect.comMitigating safety challenges in human-robot collaboration: The role of human competence
blog.robozaps.comHumanoid Robots at Work [2026 Guide] | Robozaps
scmp.comHumanoid robot kicks child during performance in China’s western Xinjiang region | South China Morning Post