उत्तरप्रकाशित16 स्रोत
KINO-2: इंसानी डेमो से KR1 को वस्तुएँ संभालना सिखाने की कोशिश
KINO 2 काम के मानवीय प्रदर्शनों से मॉडल को प्रशिक्षित करता है, KR1 पर कौशल जाँचता है और फिर ग्राहक पायलट में ले जाता है। Bear Robotics के अनुसार, NVIDIA Isaac GR00T का मॉडल इन्फ़रेंस समय करीब 500 से घटकर 60 मिलीसेकंड हुआ; यह पूरे काम का समय नहीं है। कंपनी ने ग्राहक पायलट की बात कही है, लेकिन उपलब्ध जानकारी में पूरे...
प्रकाशितकर्ताGPT-6 Luna से संपादितGPT Image 2 से चित्र बनाए गए
शोध उत्तर
मुख्य निष्कर्ष
- KINO 2 काम के मानवीय प्रदर्शनों से मॉडल को प्रशिक्षित करता है, KR1 पर कौशल जाँचता है और फिर ग्राहक पायलट में ले जाता है।
- Bear Robotics के अनुसार, NVIDIA Isaac GR00T का मॉडल इन्फ़रेंस समय करीब 500 से घटकर 60 मिलीसेकंड हुआ; यह पूरे काम का समय नहीं है।
- कंपनी ने ग्राहक पायलट की बात कही है, लेकिन उपलब्ध जानकारी में पूरे काम का समय, वस्तु संभाल की सटीकता या दीर्घकालीन विश्वसनीयता के नतीजे नहीं हैं।
AI संकेत
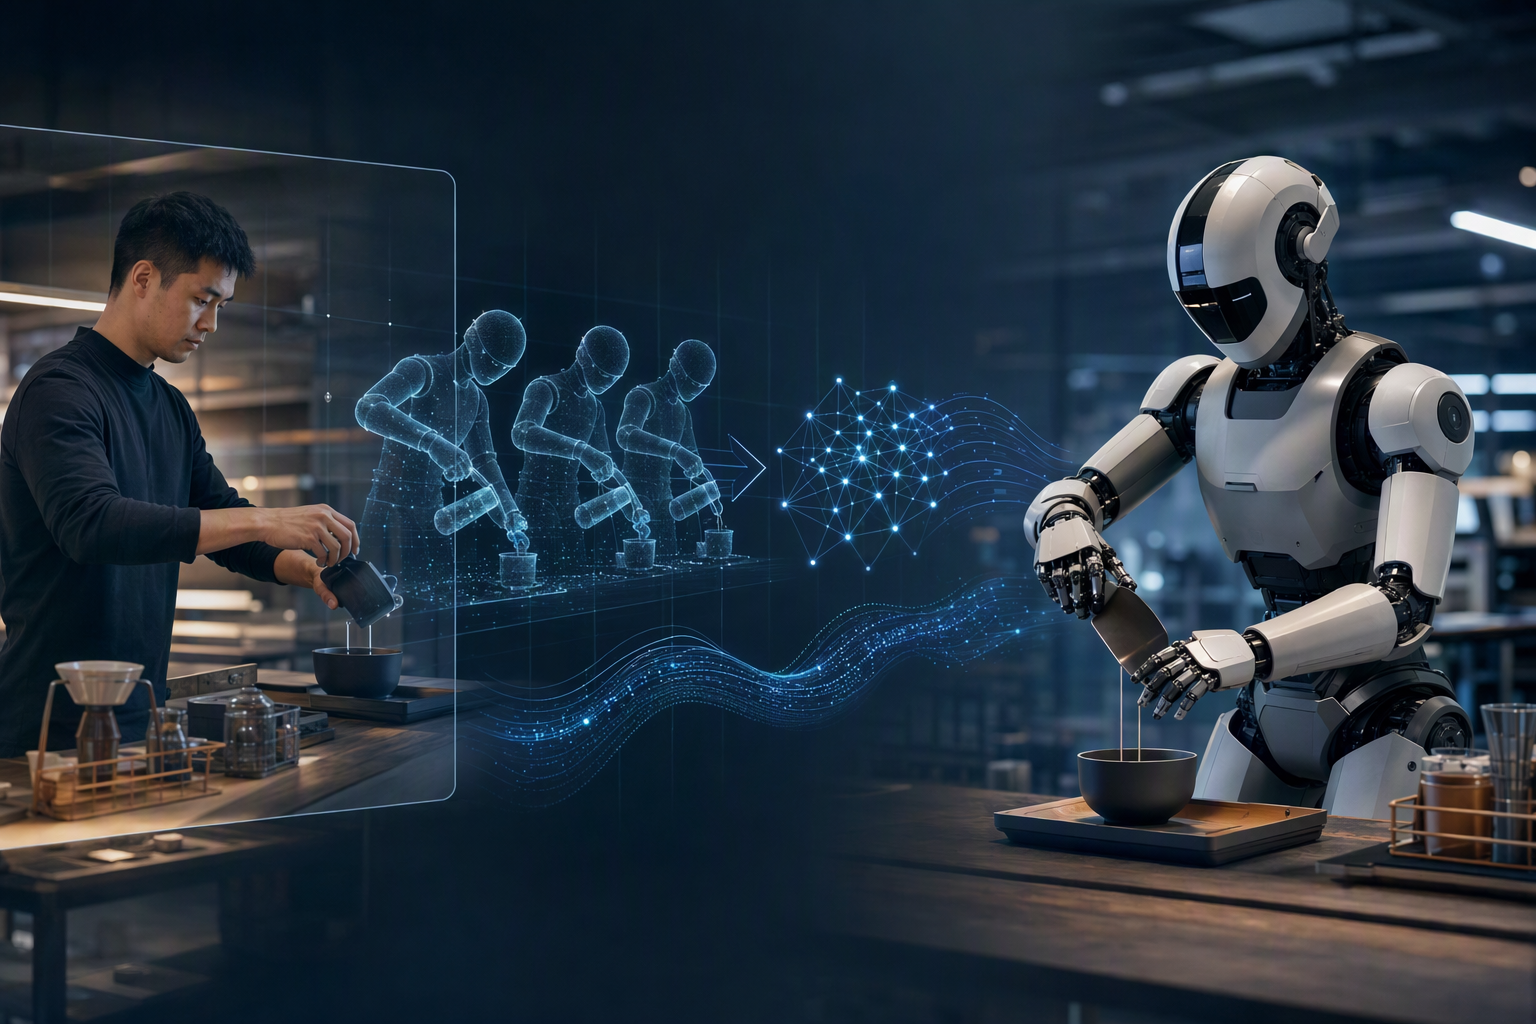
openai.comCreate a landscape editorial hero image for this Studio Global article: How does Bear Robotics’ KINO-2 robot-learning platform, launched on October 21, 2026, at NVIDIA GTC Berlin, turn human task demonstrations i. Article summary: KINO-2 is Bear Robotics’ learning-and-deployment platform for turning human task demonstrations into manipulation skills on its KR1 humanoid, announced on October 21, 2026, at NVIDIA GTC Berlin. Its central aim is to con. Topic tags: general, general web. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fake numbers, clic
Bear Robotics का KINO-2 ऐसा लर्निंग और डिप्लॉयमेंट प्लेटफ़ॉर्म है, जो KR1 ह्यूमनॉइड रोबोट को वस्तुएँ उठाने और संभालने जैसे काम सिखाने के लिए इंसानों के काम के प्रदर्शन का इस्तेमाल करता है। कंपनी ने 21 अक्टूबर 2026 को NVIDIA GTC Berlin में इसकी घोषणा की। इसका उद्देश्य सामान ढोने से आगे बढ़कर उसे पकड़ने, रखने और किसी कार्य-प्रवाह में इस्तेमाल करने की क्षमता विकसित करना है। 4
20
काम का डेमो, फिर रोबोट पर परीक्षण
प्रक्रिया की शुरुआत किसी काम के मानवीय प्रदर्शन को दर्ज करने से होती है। Bear इन उदाहरणों के आधार पर मॉडल को प्रशिक्षित और बेहतर करती है, फिर KR1 पर सीखे गए कौशल का मूल्यांकन करती है। इसके बाद क्षमता को ग्राहक-पायलट में आज़माया जाता है। कंपनी का लक्ष्य है कि सीखा गया वस्तु-संभालने का कौशल रोबोट की मौजूदा आवाजाही और कार्य-प्रणाली से जुड़ सके। 10
20
यह Bear के पहले KINO लर्निंग प्रोग्राम पर आगे का काम है। 2026 में Kinisi Robotics के अधिग्रहण के साथ Bear को KR1 ह्यूमनॉइड और मूल KINO कार्यक्रम मिला; KINO-2 उस काम को व्यावसायिक तैनाती की ओर बढ़ाता है। 10
21 कंपनी के मुताबिक, उसके 16,000 से अधिक रोबोट तैनात हैं—जिनमें अधिकतर सेवा-रोबोट हैं—और वे 5,000 से ज्यादा ग्राहक स्थलों पर काम कर रहे हैं।
20
NVIDIA की तकनीक की भूमिका
KINO-2, KR1 की परसेप्शन यानी वातावरण को समझने वाली रनटाइम प्रणाली के लिए NVIDIA Isaac OS का उपयोग करता है। Bear के अनुसार, Holoscan SDK 5.0 को शामिल करने वाला Isaac OS, NVIDIA Jetson AGX Thor पर परसेप्शन प्रोसेसिंग और मॉडल इन्फ़रेंस को जोड़ता है। कंपनी ने इन्फ़रेंस को अनुकूलित करने के लिए TensorRT और मॉडल क्वांटाइज़ेशन का भी इस्तेमाल किया। 4
Bear का कहना है कि Isaac GR00T मॉडल का इन्फ़रेंस समय लगभग 500 मिलीसेकंड से घटकर करीब 60 मिलीसेकंड हो गया। कंपनी के अपने मॉडल के लिए समय 72.3 से घटकर 17.2 मिलीसेकंड बताया गया। ये कंपनी की ओर से बताए गए मॉडल-इन्फ़रेंस के आँकड़े हैं—रोबोट द्वारा पूरा काम करने में लगने वाले समय के नहीं। 4
6
NVIDIA के मुताबिक, Bear KINO-2 के ज़रिए GR00T को वेयरहाउस, रिटर्न-प्रोसेसिंग और औद्योगिक कार्य-प्रवाहों के लिए पोस्ट-ट्रेन कर रही है। 9 उपलब्ध रिपोर्टिंग यह स्पष्ट नहीं करती कि KINO-2 बाहरी फ़ाउंडेशन मॉडल को किस तरह समर्थन देता है या किसी नए काम के लिए विशेष इंजीनियरिंग की ज़रूरत कितनी घटाता है। इसलिए प्लेटफ़ॉर्म के सामान्य विवरण से इन क्षमताओं के बारे में पक्के निष्कर्ष नहीं निकालने चाहिए।
शुरुआती इस्तेमाल और अभी बाकी सवाल
Bear ने वेयरहाउस में पैकिंग को वस्तु-संभाल और आवाजाही के मेल का उदाहरण बताया है: KR1 बोतलें उठाकर एक क्रेट में रख सकता है, जबकि कंपनी की व्यापक प्रणालियाँ सामान को कार्य-प्रवाह में आगे ले जाने में मदद करती हैं। ग्राहक-पायलट चल रहे हैं, लेकिन यहाँ उद्धृत प्रकाशित सामग्री में पूरे काम का समय, वस्तु-संभाल की सटीकता या लंबे समय की विश्वसनीयता के आँकड़े नहीं दिए गए हैं। 10
20
इसलिए तेज़ इन्फ़रेंस के आँकड़ों को सीमित अर्थ में समझना ज़रूरी है। मॉडल का जवाब देने का समय घटने से रोबोट की प्रतिक्रिया में मदद मिल सकती है, लेकिन इससे यह अपने आप साबित नहीं होता कि वेयरहाउस या रिटर्न का पूरा काम तेज़, अधिक सटीक या लंबे समय तक भरोसेमंद हो गया है। KINO-2 का घोषित कदम डेमो से ग्राहक-पायलट तक का रास्ता बनाना है; असली उत्पादन-प्रदर्शन का आकलन वास्तविक कामों के नतीजों से ही होगा।
Studio Global AI
अपना शोध जारी रखें
इस पृष्ठ में एक स्रोत-समर्थित उत्तर शामिल है जिसे आप Studio Global के अंदर जारी रख सकते हैं।
लोग पूछते भी हैं
"KINO-2: इंसानी डेमो से KR1 को वस्तुएँ संभालना सिखाने की कोशिश" का संक्षिप्त उत्तर क्या है?
KINO 2 काम के मानवीय प्रदर्शनों से मॉडल को प्रशिक्षित करता है, KR1 पर कौशल जाँचता है और फिर ग्राहक पायलट में ले जाता है।
सबसे पहले सत्यापित करने योग्य मुख्य बिंदु क्या हैं?
KINO 2 काम के मानवीय प्रदर्शनों से मॉडल को प्रशिक्षित करता है, KR1 पर कौशल जाँचता है और फिर ग्राहक पायलट में ले जाता है। Bear Robotics के अनुसार, NVIDIA Isaac GR00T का मॉडल इन्फ़रेंस समय करीब 500 से घटकर 60 मिलीसेकंड हुआ; यह पूरे काम का समय नहीं है।
मुझे अभ्यास में आगे क्या करना चाहिए?
कंपनी ने ग्राहक पायलट की बात कही है, लेकिन उपलब्ध जानकारी में पूरे काम का समय, वस्तु संभाल की सटीकता या दीर्घकालीन विश्वसनीयता के नतीजे नहीं हैं।