Atlas रोबोट ने 100‑पाउंड मिनी‑फ्रिज उठाना कैसे सीखा
Boston Dynamics ने Atlas को भारी वस्तुएँ उठाने और ले जाने की क्षमता reinforcement learning के जरिए सिमुलेशन में लाखों बार अभ्यास कराकर सिखाई, जहाँ वजन, घर्षण और पकड़ जैसी स्थितियाँ बदलती रहती थीं। Proprioception सेंसर—जो जोड़ों की स्थिति, बल और शरीर की गति को मापते हैं—Atlas को चलते समय संतुलन बनाए रखने और बदलते भार...
Boston Dynamics ने Atlas को भारी वस्तुएँ उठाने और ले जाने की क्षमता reinforcement learning के जरिए सिमुलेशन में लाखों बार अभ्यास कराकर सिखाई, जहाँ वजन, घर्षण और पकड़ जैसी स्थितियाँ बदलती रहती थीं।
Proprioception सेंसर—जो जोड़ों की स्थिति, बल और शरीर की गति को मापते हैं—Atlas को चलते समय संतुलन बनाए रखने और बदलते भार के अनुसार तुरंत प्रतिक्रिया देने में मदद करते हैं।
सिमुलेशन में mass, friction और grip जैसी भौतिक स्थितियों को लगातार बदलने से रोबोट वास्तविक दुनिया में अलग‑अलग वस्तुओं और परिस्थितियों के साथ भी भरोसेमंद तरीके से काम कर सकता है।
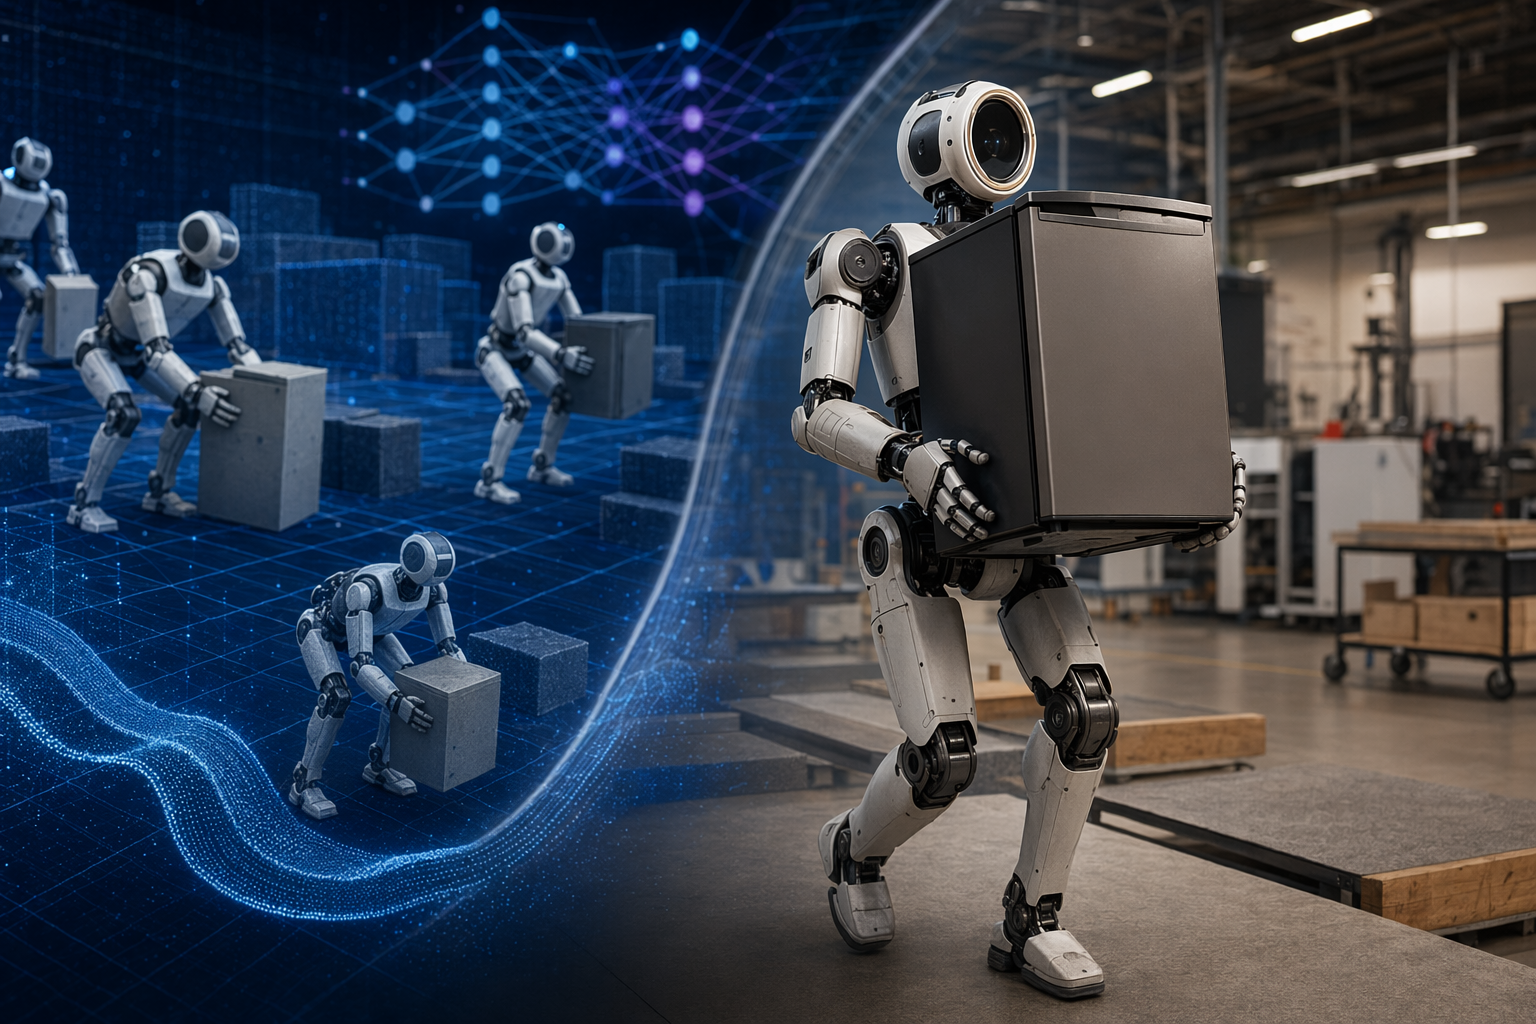
How did Boston Dynamics train Atlas to lift and carry a 100-plus-pound mini-fridge using reinforcement learning and millions of GPU-poweredAtlas learns heavy lifting behaviors through reinforcement learning in simulation before applying them to the real robot.
AI संकेत
Create a landscape editorial hero image for this Studio Global article: How did Boston Dynamics train Atlas to lift and carry a 100-plus-pound mini-fridge using reinforcement learning and millions of GPU-powered. Article summary: Boston Dynamics trained Atlas by having it learn lifting-and-carrying behaviors in simulation with reinforcement learning, then applying those learned behaviors to the real robot [2][3]. The mini-fridge demo matters beca. Topic tags: general, general web, user generated. Reference image context from search candidates: Reference image 1: visual subject "Boston Dynamics showed off a prototype of its humanoid robot Atlas at CES 2026 and it walked along the stage showing off its moves. But the crowd also got a peek at the production" source context "Atlas, meet Atlas - TechCrunch" Reference image 2: visual subject "Boston Dynamics showed off a prototype of its human
openai.com
Boston Dynamics के हालिया डेमो में Atlas ह्यूमनॉइड रोबोट को एक भारी मिनी‑फ्रिज उठाकर ले जाते हुए दिखाया गया। पहली नज़र में यह सिर्फ ताकत का प्रदर्शन लग सकता है, लेकिन असली उपलब्धि इसके पीछे की AI ट्रेनिंग है। इंजीनियरों ने रोबोट की हर हरकत हाथ से प्रोग्राम करने के बजाय reinforcement learning का उपयोग किया, जिससे Atlas खुद अभ्यास करके जटिल शारीरिक कार्य सीखता है।
यह तरीका ऐसे कामों के लिए खास है जिनमें भारी, असुविधाजनक या असंतुलित वस्तुएँ उठानी पड़ती हैं—ठीक वही काम जो फैक्ट्रियों और वेयरहाउस में अक्सर होते हैं।
Studio Global AI
अपना शोध जारी रखें
इस पृष्ठ में एक स्रोत-समर्थित उत्तर शामिल है जिसे आप Studio Global के अंदर जारी रख सकते हैं।
"Atlas रोबोट ने 100‑पाउंड मिनी‑फ्रिज उठाना कैसे सीखा" का संक्षिप्त उत्तर क्या है?
Boston Dynamics ने Atlas को भारी वस्तुएँ उठाने और ले जाने की क्षमता reinforcement learning के जरिए सिमुलेशन में लाखों बार अभ्यास कराकर सिखाई, जहाँ वजन, घर्षण और पकड़ जैसी स्थितियाँ बदलती रहती थीं।
सबसे पहले सत्यापित करने योग्य मुख्य बिंदु क्या हैं?
Boston Dynamics ने Atlas को भारी वस्तुएँ उठाने और ले जाने की क्षमता reinforcement learning के जरिए सिमुलेशन में लाखों बार अभ्यास कराकर सिखाई, जहाँ वजन, घर्षण और पकड़ जैसी स्थितियाँ बदलती रहती थीं। Proprioception सेंसर—जो जोड़ों की स्थिति, बल और शरीर की गति को मापते हैं—Atlas को चलते समय संतुलन बनाए रखने और बदलते भार के अनुसार तुरंत प्रतिक्रिया देने में मदद करते हैं।
मुझे अभ्यास में आगे क्या करना चाहिए?
सिमुलेशन में mass, friction और grip जैसी भौतिक स्थितियों को लगातार बदलने से रोबोट वास्तविक दुनिया में अलग‑अलग वस्तुओं और परिस्थितियों के साथ भी भरोसेमंद तरीके से काम कर सकता है।
पारंपरिक औद्योगिक रोबोट आमतौर पर पहले से लिखे गए निर्देशों (scripted motions) पर चलते हैं। यानी इंजीनियर तय करते हैं कि हर जोड़ (joint) कैसे और कब हिलेगा। लेकिन Atlas अलग तरीके से काम करता है।
यह reinforcement learning (RL) का उपयोग करता है, जिसमें एक न्यूरल‑नेटवर्क आधारित नीति (policy) सिमुलेशन में बार‑बार किसी काम को आज़माती है और सफलता‑असफलता से सीखती है। समय के साथ वह बेहतर रणनीति विकसित कर लेती है।
मिनी‑फ्रिज उठाने के मामले में Atlas ने वर्चुअल दुनिया में बार‑बार यह क्रम अभ्यास किया:
झुककर सही पकड़ बनाना
संतुलन बनाए रखते हुए वस्तु उठाना
भार के साथ मुड़ना और चलना
वस्तु को स्थिर तरीके से नीचे रखना
महत्वपूर्ण बात यह है कि RL सिस्टम सिर्फ हाथों की गति नहीं सीखता। यह पूरे शरीर—पैर, धड़ और हाथ—को एक साथ समन्वित करता है, जिससे रोबोट भारी वस्तु के साथ संतुलन बनाए रख सके।
Proprioception: रोबोट का “आंतरिक एहसास”
जब कोई इंसान भारी सामान उठाता है तो उसे महसूस होता है कि वजन कहाँ खिंच रहा है। रोबोट के लिए यही काम proprioception करता है—यानी शरीर की आंतरिक स्थिति का लगातार पता रखना।
Atlas के अंदर लगे सेंसर कई तरह की जानकारी देते हैं:
जोड़ों का कोण और टॉर्क
जमीन से संपर्क और संतुलन
शरीर की गति और झुकाव
इनमें joint encoders, force sensors और inertial measurement units (IMU) जैसे सेंसर शामिल होते हैं। इनके जरिए रोबोट तुरंत समझ सकता है कि भार बदल रहा है या संतुलन बिगड़ रहा है और उसी क्षण अपनी मुद्रा (posture) समायोजित कर सकता है।
सिमुलेशन में हजारों तरह की परिस्थितियाँ
रोबोटिक्स में एक बड़ी समस्या होती है जिसे “sim‑to‑real gap” कहा जाता है—जो मॉडल सिमुलेशन में अच्छा काम करता है, वह असली दुनिया में हमेशा सफल नहीं होता।
Boston Dynamics ने इस समस्या को हल करने के लिए ट्रेनिंग के दौरान सिमुलेशन में कई भौतिक गुणों को लगातार बदल दिया। उदाहरण के लिए:
वस्तु का वजन अलग‑अलग
हाथ और वस्तु के बीच घर्षण में बदलाव
पकड़ की अलग स्थितियाँ
वस्तु के केंद्र‑भार (center of mass) में हल्का बदलाव
इस तरह Atlas ने एक ही आदर्श स्थिति नहीं सीखी, बल्कि अनेक संभावित परिस्थितियों के लिए मजबूत रणनीति विकसित की। इसलिए जब इसे असली मिनी‑फ्रिज मिलता है, तो वह सिमुलेशन में अभ्यास की गई कई स्थितियों में से किसी एक जैसा ही लगता है।
Whole‑Body Manipulation: सिर्फ हाथों का काम नहीं
इस डेमो से एक और महत्वपूर्ण बात सामने आती है—Atlas सिर्फ हाथों से काम नहीं करता। वह पूरे शरीर का उपयोग करके वस्तु को संभालता है।
उदाहरण के लिए, रोबोट:
गहराई तक झुक सकता है
अपने धड़ को काफी घुमा सकता है
भार संभालने के लिए शरीर का केंद्र बदल सकता है
इससे बल पूरे शरीर में वितरित हो जाता है और किसी एक जोड़ पर अधिक दबाव नहीं पड़ता। भारी या अनियमित आकार वाली औद्योगिक वस्तुओं को संभालने में यह बेहद महत्वपूर्ण है।
यह डेमो फैक्ट्रियों के लिए क्यों महत्वपूर्ण है
Boston Dynamics अब Atlas को सिर्फ एक रिसर्च रोबोट नहीं, बल्कि औद्योगिक उपयोग के लिए तैयार ह्यूमनॉइड मशीन के रूप में विकसित कर रही है। संभावित उपयोगों में शामिल हैं:
वेयरहाउस में मटेरियल हैंडलिंग
फैक्ट्री में पार्ट सीक्वेंसिंग
मशीन टेंडिंग
ऑर्डर‑फुलफिलमेंट प्रक्रियाएँ
कंपनी पहले ही कुछ औद्योगिक परीक्षण कर चुकी है, जिनमें Atlas ने असेंबली लाइन के लिए हिस्सों को व्यवस्थित करने जैसे काम किए।
मिनी‑फ्रिज उठाने का डेमो इसलिए महत्वपूर्ण है क्योंकि इसमें तीन कठिन क्षमताएँ एक साथ दिखाई देती हैं:
भारी वस्तु को संभालना
असुविधाजनक आकार के साथ संपर्क‑समृद्ध (contact‑rich) इंटरैक्शन
भार के साथ चलते हुए संतुलन बनाए रखना
यानी Atlas अब सिर्फ एथलेटिक स्टंट करने वाला रोबोट नहीं रहा—यह वास्तविक औद्योगिक काम की दिशा में आगे बढ़ रहा है।
असली चुनौती अभी बाकी है
हालाँकि यह प्रदर्शन प्रभावशाली है, लेकिन एक सफल डेमो का मतलब यह नहीं कि रोबोट तुरंत बड़े पैमाने पर फैक्ट्रियों में इस्तेमाल होने लगेगा। वास्तविक तैनाती के लिए अभी कई चुनौतियाँ बाकी हैं, जैसे:
सुरक्षा प्रमाणन
लगातार विश्वसनीय प्रदर्शन
रखरखाव और लागत
हजारों अलग‑अलग वस्तुओं के साथ काम करने की क्षमता
फिर भी reinforcement learning, बड़े पैमाने के सिमुलेशन और proprioceptive सेंसरों का यह संयोजन ह्यूमनॉइड रोबोट को जटिल शारीरिक कौशल सिखाने का एक स्केलेबल रास्ता दिखाता है। जैसे‑जैसे यह तकनीक आगे बढ़ेगी, भारी सामान उठाना, ले जाना और छाँटना जैसे काम मशीनों के लिए सामान्य बन सकते हैं।
Inside Boston Dynamics' Atlas Reinforcement Learning Demo - CTCO