HELIOS: הרובוט החללי בעל ארבע הידיים שנועד לעבוד במיקרו-כבידה
HELIOS הוא רובוט הומנואידי של Orbit Robotics שנבנה במיוחד לחלל: במקום רגליים יש לו ארבע ידיים שמאפשרות לו לנוע, להתקבע ולבצע משימות תחזוקה בסביבת מיקרו כבידה כמו תחנות חלל. עיצוב הרובוט מתמקד בזריזות וביציבות בתנאי חוסר משקל, ומשקף מגמה עולמית של מעבר לרובוטים מבוססי זרועות לשירות ותחזוקה במסלול.
HELIOS הוא רובוט הומנואידי של Orbit Robotics שנבנה במיוחד לחלל: במקום רגליים יש לו ארבע ידיים שמאפשרות לו לנוע, להתקבע ולבצע משימות תחזוקה בסביבת מיקרו כבידה כמו תחנות חלל.
עיצוב הרובוט מתמקד בזריזות וביציבות בתנאי חוסר משקל, ומשקף מגמה עולמית של מעבר לרובוטים מבוססי זרועות לשירות ותחזוקה במסלול.
HELIOS מצטרף למירוץ העולמי של רובוטיקה חללית, לצד פרויקטים כמו Robonaut 2 של נאס"א, PM01 הסיני, והרובוט "ג'וי" של Icarus Robotics שמתוכנן לבדיקה בתחנת החלל הבין לאומית ב 2027.
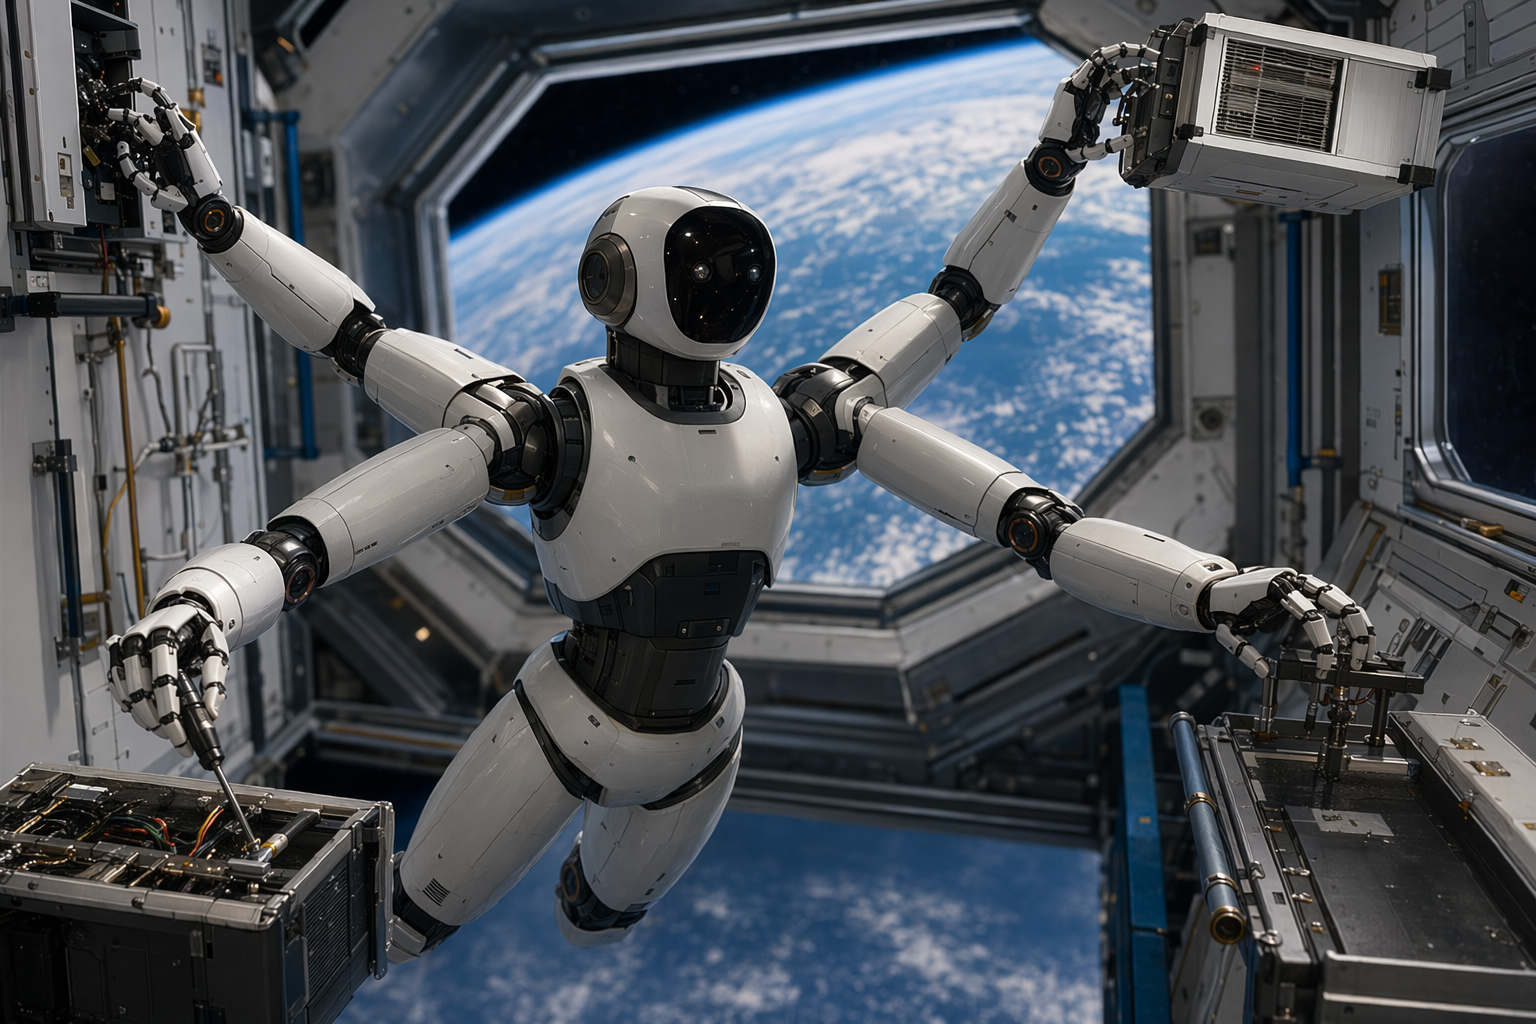
What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (inConcept visualization of HELIOS, a four‑armed humanoid robot designed for maneuvering and performing maintenance tasks in microgravity.
AI Prompt
Create a landscape editorial hero image for this Studio Global article: What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (in. Article summary: Orbit Robotics’ HELIOS, as described in your prompt, is a prototype space robot designed specifically for microgravity, using a legless body with four arms instead of a humanoid walking form. Based on the available evide. Topic tags: general, general web, user generated, government, academic. Reference image context from search candidates: Reference image 1: visual subject "* HELIOS Humanoid Robot With Four Arms for Orbital Missions. Orbit Robotics, a Canadian robotics firm, has unveiled a new humanoid robot designed specifically for space environment" source context "HELIOS Humanoid Robot With Four Arms for Orbital Missions - Hardware Busters" Reference image
openai.com
Orbit Robotics, סטארט-אפ רובוטיקה קנדי, חשפה לאחרונה את HELIOS - רובוט הומנואידי אב-טיפוס שתוכנן במיוחד לעבודה בחלל. במקום להעתיק את הצורה האנושית האופיינית עם שתי רגליים ושתי ידיים, HELIOS נוקט בגישה רדיקלית שונה: הוא מחליף את הרגליים בשתי ידיים נוספות, ויוצר מערכת רובוטית בעלת ארבע זרועות המותאמת למציאות של מיקרו-כבידה.
הרעיון משקף אמת פשוטה על סביבות מסלוליות - רובוטים בחלל לא צריכים ללכת. מה שהם צריכים זה מיומנות זריזות, יציבות ויכולת לתמרן ולטפל בציוד בחוסר משקל.
רובוט חסר רגליים שנבנה למיקרו-כבידה
HELIOS נוצר כדי לסייע לאסטרונאוטים ולבצע משימות טכניות על תשתיות מסלוליות כמו תחנות חלל או לוויינים. בהדגמות קידום מכירות, הרובוט מופיע עם שלדה קלה ורשת של מפרקים מונעי כבלים שנועדו לשפר את הדיוק והשליטה.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
What is the short answer to "HELIOS: הרובוט החללי בעל ארבע הידיים שנועד לעבוד במיקרו-כבידה"?
HELIOS הוא רובוט הומנואידי של Orbit Robotics שנבנה במיוחד לחלל: במקום רגליים יש לו ארבע ידיים שמאפשרות לו לנוע, להתקבע ולבצע משימות תחזוקה בסביבת מיקרו כבידה כמו תחנות חלל.
What are the key points to validate first?
HELIOS הוא רובוט הומנואידי של Orbit Robotics שנבנה במיוחד לחלל: במקום רגליים יש לו ארבע ידיים שמאפשרות לו לנוע, להתקבע ולבצע משימות תחזוקה בסביבת מיקרו כבידה כמו תחנות חלל. עיצוב הרובוט מתמקד בזריזות וביציבות בתנאי חוסר משקל, ומשקף מגמה עולמית של מעבר לרובוטים מבוססי זרועות לשירות ותחזוקה במסלול.
What should I do next in practice?
HELIOS מצטרף למירוץ העולמי של רובוטיקה חללית, לצד פרויקטים כמו Robonaut 2 של נאס"א, PM01 הסיני, והרובוט "ג'וי" של Icarus Robotics שמתוכנן לבדיקה בתחנת החלל הבין לאומית ב 2027.
HELIOS: הרובוט החללי בעל ארבע הידיים שנועד לעבוד במיקרו-כבידה
HELIOS הוא רובוט הומנואידי של Orbit Robotics שנבנה במיוחד לחלל: במקום רגליים יש לו ארבע ידיים שמאפשרות לו לנוע, להתקבע ולבצע משימות תחזוקה בסביבת מיקרו כבידה כמו תחנות חלל. עיצוב הרובוט מתמקד בזריזות וביציבות בתנאי חוסר משקל, ומשקף מגמה עולמית של מעבר לרובוטים מבוססי זרועות לשירות ותחזוקה במסלול.
HELIOS הוא רובוט הומנואידי של Orbit Robotics שנבנה במיוחד לחלל: במקום רגליים יש לו ארבע ידיים שמאפשרות לו לנוע, להתקבע ולבצע משימות תחזוקה בסביבת מיקרו כבידה כמו תחנות חלל.
עיצוב הרובוט מתמקד בזריזות וביציבות בתנאי חוסר משקל, ומשקף מגמה עולמית של מעבר לרובוטים מבוססי זרועות לשירות ותחזוקה במסלול.
HELIOS מצטרף למירוץ העולמי של רובוטיקה חללית, לצד פרויקטים כמו Robonaut 2 של נאס"א, PM01 הסיני, והרובוט "ג'וי" של Icarus Robotics שמתוכנן לבדיקה בתחנת החלל הבין לאומית ב 2027.
What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (inConcept visualization of HELIOS, a four‑armed humanoid robot designed for maneuvering and performing maintenance tasks in microgravity.
AI Prompt
Create a landscape editorial hero image for this Studio Global article: What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (in. Article summary: Orbit Robotics’ HELIOS, as described in your prompt, is a prototype space robot designed specifically for microgravity, using a legless body with four arms instead of a humanoid walking form. Based on the available evide. Topic tags: general, general web, user generated, government, academic. Reference image context from search candidates: Reference image 1: visual subject "* HELIOS Humanoid Robot With Four Arms for Orbital Missions. Orbit Robotics, a Canadian robotics firm, has unveiled a new humanoid robot designed specifically for space environment" source context "HELIOS Humanoid Robot With Four Arms for Orbital Missions - Hardware Busters" Reference image
openai.com
Orbit Robotics, סטארט-אפ רובוטיקה קנדי, חשפה לאחרונה את HELIOS - רובוט הומנואידי אב-טיפוס שתוכנן במיוחד לעבודה בחלל. במקום להעתיק את הצורה האנושית האופיינית עם שתי רגליים ושתי ידיים, HELIOS נוקט בגישה רדיקלית שונה: הוא מחליף את הרגליים בשתי ידיים נוספות, ויוצר מערכת רובוטית בעלת ארבע זרועות המותאמת למציאות של מיקרו-כבידה.
הרעיון משקף אמת פשוטה על סביבות מסלוליות - רובוטים בחלל לא צריכים ללכת. מה שהם צריכים זה מיומנות זריזות, יציבות ויכולת לתמרן ולטפל בציוד בחוסר משקל.
רובוט חסר רגליים שנבנה למיקרו-כבידה
HELIOS נוצר כדי לסייע לאסטרונאוטים ולבצע משימות טכניות על תשתיות מסלוליות כמו תחנות חלל או לוויינים. בהדגמות קידום מכירות, הרובוט מופיע עם שלדה קלה ורשת של מפרקים מונעי כבלים שנועדו לשפר את הדיוק והשליטה.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
What is the short answer to "HELIOS: הרובוט החללי בעל ארבע הידיים שנועד לעבוד במיקרו-כבידה"?
HELIOS הוא רובוט הומנואידי של Orbit Robotics שנבנה במיוחד לחלל: במקום רגליים יש לו ארבע ידיים שמאפשרות לו לנוע, להתקבע ולבצע משימות תחזוקה בסביבת מיקרו כבידה כמו תחנות חלל.
What are the key points to validate first?
HELIOS הוא רובוט הומנואידי של Orbit Robotics שנבנה במיוחד לחלל: במקום רגליים יש לו ארבע ידיים שמאפשרות לו לנוע, להתקבע ולבצע משימות תחזוקה בסביבת מיקרו כבידה כמו תחנות חלל. עיצוב הרובוט מתמקד בזריזות וביציבות בתנאי חוסר משקל, ומשקף מגמה עולמית של מעבר לרובוטים מבוססי זרועות לשירות ותחזוקה במסלול.
What should I do next in practice?
HELIOS מצטרף למירוץ העולמי של רובוטיקה חללית, לצד פרויקטים כמו Robonaut 2 של נאס"א, PM01 הסיני, והרובוט "ג'וי" של Icarus Robotics שמתוכנן לבדיקה בתחנת החלל הבין לאומית ב 2027.
המאפיין הבולט ביותר שלו הוא ארכיטקטורת ארבע הזרועות. במקום רגליים להליכה על הקרקע, HELIOS משתמש בזרועותיו הנוספות כדי:
לנוע בחללי תחנת החלל
לייצב את עצמו על משטחים
למקם את גופו לעבודות תחזוקה
תצורה זו מאפשרת לרובוט להיאחז במבנים, לשנות את מיקומו ולעבוד בחללים צרים, שהם אילוצים נפוצים בתוך חלליות ובהן פלטפורמות מסלוליות.
המפתחים אומרים שהעיצוב מתמקד במשימות שאסטרונאוטים מבצעים לעתים קרובות, כולל תחזוקת ציוד, טיפול במטען ופעילויות בנייה במסלול.
למה ארבע זרועות הגיוניות בחלל
על כדור הארץ, רובוטים הומנואידיים זקוקים לרוב לרגליים כדי לנווט ברצפות, מדרגות ובשטח לא אחיד. במיקרו-כבידה, האילוצים האלה נעלמים. במקום זאת, האתגר המרכזי הוא שליטה בתנועה מבלי להיסחף הרחק מאתר העבודה.
רובוט מרובה זרועות יכול לפתור זאת על ידי עיגון עצמו למבנים סמוכים. לדוגמה, הוא יכול להיאחז במסגרת או בידית עם כמה זרועות בזמן שהוא משתמש באחרות כדי לתפעל כלים או ציוד. גישה זו משקפת אסטרטגיות המשמשות במניפולטורים רובוטיים שנועדו לשירות ותחזוקה במסלול.
בגלל זה, מושגים רבים של רובוטיקה חללית מדגישים זרועות מניפולטור, מנגנוני אחיזה ומערכות בקרה מדויקות במקום תנועת הליכה מסורתית.
סטטוס אב-טיפוס מוקדם
HELIOS הוא עדיין אב-טיפוס מוקדם. מידע מפורט על מפרטים ספציפיים - כמו גודל, משקל, כושר הרמה או דרגות חופש מוחלטות - נותר מוגבל בדיווחים הזמינים כרגע.
מה שברור הוא שהרוטוט נועד לשמש כמכשיר הדגמה טכנולוגי הבוחן דרכים חדשות לרובוטים לנוע ולעבוד במיקרו-כבידה. הפרויקט הוצג כחלק ממאמץ מחקרי המתמקד בעוזרים רובוטיים לפעולות עתידיות במסלול.
חלק ממירוץ רובוטים חללי הולך וגדל
HELIOS מופיע בתקופה שבה סוכנויות חלל וסטארט-אפים ברחבי העולם מאיצים מאמצים לפתח עובדים רובוטיים למסלול.
כמה פרויקטים בולטים ממחישים את המגמה:
Robonaut 2 (R2) של נאס"א
נאס"א שיגרה את Robonaut 2 לתחנת החלל הבין-לאומית ב-2011 על סיפון מעבורת החלל Discovery. הוא היה הרובוט ההומנואידי הראשון בחלל, שתוכנן לסייע לאסטרונאוטים ולבחון כיצד רובוטים מיומנים פועלים במסלול.
יוזמת PM01 הסינית לרובוט-אסטרונאוט
חברת הרובוטיקה הסינית Engine AI הודיעה על תוכניותיה לשלוח את הרובוט ההומנואידי PM01 שלה לחלל במסגרת תוכנית חקר "רובוט-אסטרונאוט", תוך הדגשת העניין הגובר בצוותים רובוטיים אוטונומיים למשימות מסוכנות.
הרובוט "ג'וי" של Icarus Robotics (משימת ISS מתוכננת ל-2027)
הסטארט-אפ Icarus Robotics מפתח רובוט מעופף חופשי בשם ג'וי, שמתוכנן להיבדק על סיפון תחנת החלל הבין-לאומית בתחילת 2027. המשימה תעריך ניווט אוטונומי ופעולות רובוטיות בסביבת תחנת חלל אמיתית.
יחד, פרויקטים אלה משקפים מעבר תעשייתי רחב יותר: רובוטים צפויים יותר ויותר לטפל במשימות בדיקה, תיקון, הרכבה ולוגיסטיקה במסלול, תוך הפחתת סיכון לאסטרונאוטים אנושיים.
הרעיון הגדול יותר מאחורי HELIOS
HELIOS ממחיש כיצד מהנדסים חושבים מחדש על רובוטיקה לחלל במקום פשוט להתאים עיצובים מבוססי כדור הארץ. על ידי נטישת רגליים והתמקדות בזריזות רב-זרועית ועיגון, מבנה הרובוט תואם ישירות לפיזיקה של מיקרו-כבידה.
אם גרסאות עתידיות יתבגרו מעבר לשלב אב-הטיפוס, רובוטים כמו HELIOS יוכלו בסופו של דבר לעזור לאסטרונאוטים לתחזק חלליות, להרכיב מבנים מסלוליים גדולים ולנהל פעולות מטען - ולהפוך תחנות חלל למקומות עבודה שבהם בני אדם ורובוטים משתפים פעולה זה לצד זה.
frontiersin.org
A comprehensive survey of space robotic manipulators for ...
המאפיין הבולט ביותר שלו הוא ארכיטקטורת ארבע הזרועות. במקום רגליים להליכה על הקרקע, HELIOS משתמש בזרועותיו הנוספות כדי:
לנוע בחללי תחנת החלל
לייצב את עצמו על משטחים
למקם את גופו לעבודות תחזוקה
תצורה זו מאפשרת לרובוט להיאחז במבנים, לשנות את מיקומו ולעבוד בחללים צרים, שהם אילוצים נפוצים בתוך חלליות ובהן פלטפורמות מסלוליות.
המפתחים אומרים שהעיצוב מתמקד במשימות שאסטרונאוטים מבצעים לעתים קרובות, כולל תחזוקת ציוד, טיפול במטען ופעילויות בנייה במסלול.
למה ארבע זרועות הגיוניות בחלל
על כדור הארץ, רובוטים הומנואידיים זקוקים לרוב לרגליים כדי לנווט ברצפות, מדרגות ובשטח לא אחיד. במיקרו-כבידה, האילוצים האלה נעלמים. במקום זאת, האתגר המרכזי הוא שליטה בתנועה מבלי להיסחף הרחק מאתר העבודה.
רובוט מרובה זרועות יכול לפתור זאת על ידי עיגון עצמו למבנים סמוכים. לדוגמה, הוא יכול להיאחז במסגרת או בידית עם כמה זרועות בזמן שהוא משתמש באחרות כדי לתפעל כלים או ציוד. גישה זו משקפת אסטרטגיות המשמשות במניפולטורים רובוטיים שנועדו לשירות ותחזוקה במסלול.
בגלל זה, מושגים רבים של רובוטיקה חללית מדגישים זרועות מניפולטור, מנגנוני אחיזה ומערכות בקרה מדויקות במקום תנועת הליכה מסורתית.
סטטוס אב-טיפוס מוקדם
HELIOS הוא עדיין אב-טיפוס מוקדם. מידע מפורט על מפרטים ספציפיים - כמו גודל, משקל, כושר הרמה או דרגות חופש מוחלטות - נותר מוגבל בדיווחים הזמינים כרגע.
מה שברור הוא שהרוטוט נועד לשמש כמכשיר הדגמה טכנולוגי הבוחן דרכים חדשות לרובוטים לנוע ולעבוד במיקרו-כבידה. הפרויקט הוצג כחלק ממאמץ מחקרי המתמקד בעוזרים רובוטיים לפעולות עתידיות במסלול.
חלק ממירוץ רובוטים חללי הולך וגדל
HELIOS מופיע בתקופה שבה סוכנויות חלל וסטארט-אפים ברחבי העולם מאיצים מאמצים לפתח עובדים רובוטיים למסלול.
כמה פרויקטים בולטים ממחישים את המגמה:
Robonaut 2 (R2) של נאס"א
נאס"א שיגרה את Robonaut 2 לתחנת החלל הבין-לאומית ב-2011 על סיפון מעבורת החלל Discovery. הוא היה הרובוט ההומנואידי הראשון בחלל, שתוכנן לסייע לאסטרונאוטים ולבחון כיצד רובוטים מיומנים פועלים במסלול.
יוזמת PM01 הסינית לרובוט-אסטרונאוט
חברת הרובוטיקה הסינית Engine AI הודיעה על תוכניותיה לשלוח את הרובוט ההומנואידי PM01 שלה לחלל במסגרת תוכנית חקר "רובוט-אסטרונאוט", תוך הדגשת העניין הגובר בצוותים רובוטיים אוטונומיים למשימות מסוכנות.
הרובוט "ג'וי" של Icarus Robotics (משימת ISS מתוכננת ל-2027)
הסטארט-אפ Icarus Robotics מפתח רובוט מעופף חופשי בשם ג'וי, שמתוכנן להיבדק על סיפון תחנת החלל הבין-לאומית בתחילת 2027. המשימה תעריך ניווט אוטונומי ופעולות רובוטיות בסביבת תחנת חלל אמיתית.
יחד, פרויקטים אלה משקפים מעבר תעשייתי רחב יותר: רובוטים צפויים יותר ויותר לטפל במשימות בדיקה, תיקון, הרכבה ולוגיסטיקה במסלול, תוך הפחתת סיכון לאסטרונאוטים אנושיים.
הרעיון הגדול יותר מאחורי HELIOS
HELIOS ממחיש כיצד מהנדסים חושבים מחדש על רובוטיקה לחלל במקום פשוט להתאים עיצובים מבוססי כדור הארץ. על ידי נטישת רגליים והתמקדות בזריזות רב-זרועית ועיגון, מבנה הרובוט תואם ישירות לפיזיקה של מיקרו-כבידה.
אם גרסאות עתידיות יתבגרו מעבר לשלב אב-הטיפוס, רובוטים כמו HELIOS יוכלו בסופו של דבר לעזור לאסטרונאוטים לתחזק חלליות, להרכיב מבנים מסלוליים גדולים ולנהל פעולות מטען - ולהפוך תחנות חלל למקומות עבודה שבהם בני אדם ורובוטים משתפים פעולה זה לצד זה.
frontiersin.org
A comprehensive survey of space robotic manipulators for ...