AnswersPublished21 sources
התוכנית הסינית להנחתת רובוטי כלב על הירח
חוקרים מהאקדמיה הסינית לטכנולוגיית חלל (CAST) פרסמו קונספט בכתב העת Chinese Space Science and Technology המתאר שני רובוטים ארבע רגליים שיפעלו לצד צוות של שלושה אסטרונאוטים בבסיס הירח הבין לאומי (ILRS) בקוטב הדרומי הקונספט מפרט חלוקת תפקידים: אסטרונאוט 1 שולט בשני רובוטי הכלב לסיור שטח וזיהוי מפגעים; אסטרונאוט 2 אוסף...
פורסם על ידינערך באמצעות DeepSeek-V4-Flashהתמונות נוצרו באמצעות GPT Image 1.5
Research answer
Key takeaways
- חוקרים מהאקדמיה הסינית לטכנולוגיית חלל (CAST) פרסמו קונספט בכתב העת Chinese Space Science and Technology המתאר שני רובוטים ארבע רגליים שיפעלו לצד צוות של שלושה אסטרונאוטים בבסיס הירח הבין לאומי (ILRS) בקוטב הדרומי
- הקונספט מפרט חלוקת תפקידים: אסטרונאוט 1 שולט בשני רובוטי הכלב לסיור שטח וזיהוי מפגעים; אסטרונאוט 2 אוסף דגימות ועורך מחקר מדעי; אסטרונאוט 3 מרכז את המשימה מתוך רובר ממוגן בגודל טנדר
- הרובוטים מיועדים למגוון רחב של משימות – סיור, איתור מפגעים, סיוע מדעי, כריית קרח ומינרלים, סיוע בבנייה, תחזוקה שוטפת ואף תמיכה רגשית לבידוד ממושך
- הקונספט משתלב בתכנית השלבים של סין: משימות רובוטיות מקדימות (צ'אנג אה 7 ב 2026 וצ'אנג אה 8 ב 2028), נחיתה מאוישת עד 2030, ותחנת קבע בסיסית בקוטב הדרומי עד 2035
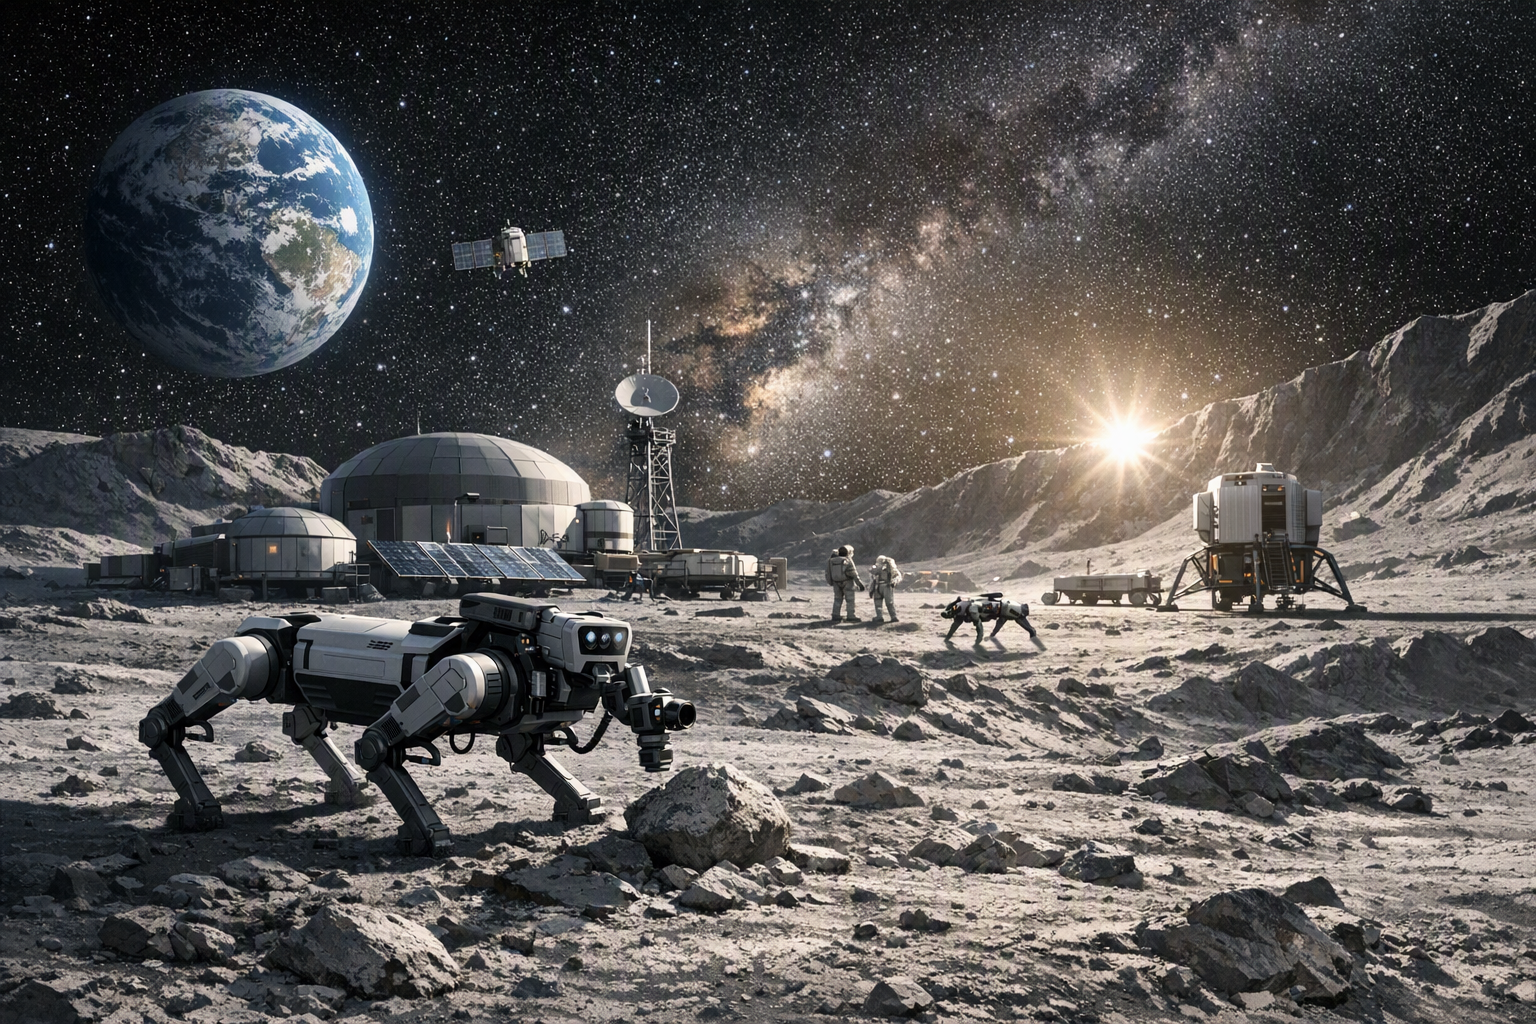
AI Prompt
openai.comCreate a landscape editorial hero image for this Studio Global article: What is China's proposed plan for using robot dogs at its future International Lunar Research Station on the Moon's south pole, including th. Article summary: Chinese researchers from the China Academy of Space Technology (CAST) published a concept in the journal *Chinese Space Science and Technology* outlining how robot dogs could operate at the International Lunar Research S. Topic tags: general, general web, user generated, news. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts w
חוקרים סינים מהאקדמיה הסינית לטכנולוגיית חלל (CAST) פרסמו קונספט בכתב העת Chinese Space Science and Technology שמתאר כיצד רובוטים ארבע-רגליים – המכונים בפופולריות "רובוטי כלב" – יוכלו לפעול בתחנת המחקר הבין-לאומית על הירח (ILRS) בקוטב הדרומי . הקונספט מציג צוות של שלושה אסטרונאוטים שעובד לצד שתי מכונות חכמות, כשתפקידיהן נעים מסיור שטח וחילוץ משאבים ועד תחזוקה יומיומית ואפילו תמיכה רגשית בצוות .
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
People also ask
What is the short answer to "התוכנית הסינית להנחתת רובוטי כלב על הירח"?
חוקרים מהאקדמיה הסינית לטכנולוגיית חלל (CAST) פרסמו קונספט בכתב העת Chinese Space Science and Technology המתאר שני רובוטים ארבע רגליים שיפעלו לצד צוות של שלושה אסטרונאוטים בבסיס הירח הבין לאומי (ILRS) בקוטב הדרומי
What are the key points to validate first?
חוקרים מהאקדמיה הסינית לטכנולוגיית חלל (CAST) פרסמו קונספט בכתב העת Chinese Space Science and Technology המתאר שני רובוטים ארבע רגליים שיפעלו לצד צוות של שלושה אסטרונאוטים בבסיס הירח הבין לאומי (ILRS) בקוטב הדרומי הקונספט מפרט חלוקת תפקידים: אסטרונאוט 1 שולט בשני רובוטי הכלב לסיור שטח וזיהוי מפגעים; אסטרונאוט 2 אוסף דגימות ועורך מחקר מדעי; אסטרונאוט 3 מרכז את המשימה מתוך רובר ממוגן בגודל טנדר
What should I do next in practice?
הרובוטים מיועדים למגוון רחב של משימות – סיור, איתור מפגעים, סיוע מדעי, כריית קרח ומינרלים, סיוע בבנייה, תחזוקה שוטפת ואף תמיכה רגשית לבידוד ממושך
Sources
scmp.comChina’s lunar research station could be guarded by robot watchdogs: scientists
news24online.comChina's moon base plan: Robot dogs could soon patrol the ...
interestingengineering.comChina's 2035 moon base could see robot dogs patrol, build ...
gadgetreview.comChina Wants Robot Dogs to Help Build Its Moon Base by 2035